


为什么6轴机械臂统治工业自动化?
工业机器人品牌/配色/外形百花齐放,但机械结构高度趋同:6轴关节臂是协作机器人(Cobot)与传统工业机器人的共同标配。搬运、码垛、分拣、装配、焊接等循环任务,6轴占据统治地位。少于6轴是劣势?多于6轴更优?
6轴的“黄金运动学”
6个旋转关节赋予末端执行器(EOAT)在整个工作包络内任意位置、任意姿态的到达能力。类比人臂:完全伸展触及最远点,改变腕部角度会缩减极限半径;基座实体阻挡后方空间,硬/软限位防撞。
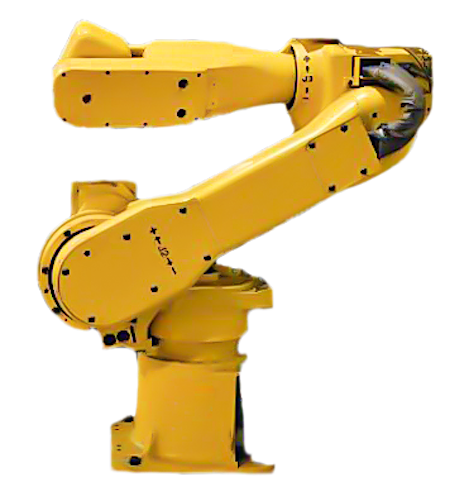
关节为旋转副(角度量),区别于Delta/SCARA的平动轴。这使6轴臂成为工件姿态非平行于基座平面场景的理想选择(如倾斜托盘取料、焊接/胶水轨迹跟随)。
少于6轴的隐性风险
4/5轴机型虽便宜,但受限于姿态自由度:
- 水平输送线→水平输送线,末端不需翻转:4轴足矣
- 需末端旋转定向:需5轴
- 工件呈45°倾斜进料:通常必须6轴(除非工件朝向完美对齐使第6轴退化)
- 焊接/涂胶/轨迹跟随类应用:几乎强制6轴
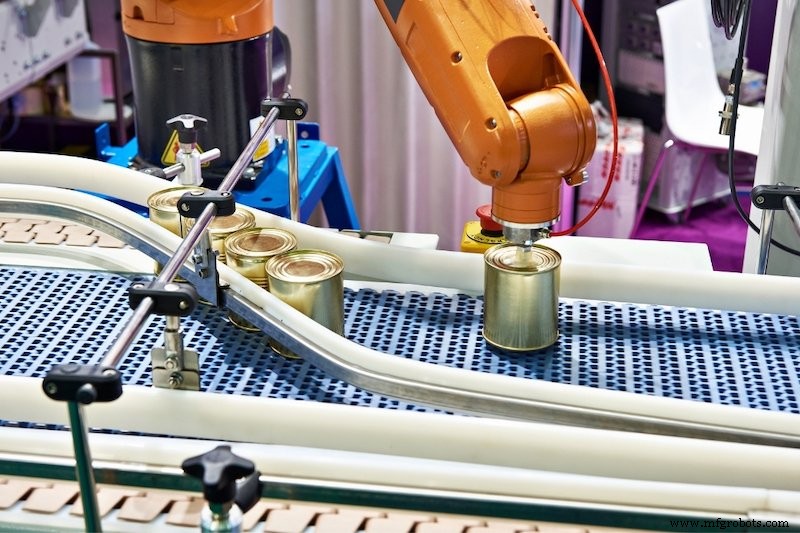
判断标准:工件/工序姿态是否偏离基座平行平面。偏离即需谨慎评估5轴可行性。
第7+轴的增值场景
额外轴通常按需定制:
- 第7轴滑轨:横向/纵向移动本体,一机多机床上下料、长产线多工序覆盖,编程微增复杂度换取多机投资节省
- 垂直升降轴:高位码垛/高位库存取
- 工件侧旋转工作台:固定机器人覆盖更大包络
- 双臂协作:两个6轴臂串联成类人躯干,总轴数12+,执行双手协同任务
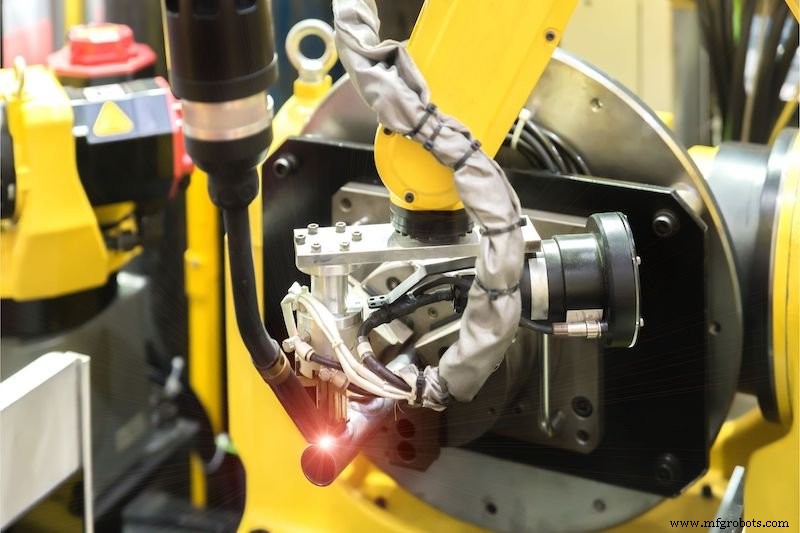
额外轴各有奇效,但非必要时会引入复杂度与故障点。专业评估工艺与环境,按需配轴,避免过度设计。
工业机器人