


Rhino+RoboDK:解锁6大前沿机器人制造新境界
想象力不设限,软件流不拖后腿。Rhino+Grasshopper算法建模×RoboDK机器人编程,打通"构想→实体"极速通道。
物理机器人能力近乎无界:外部轴扩展工作空间无上限,6轴+外部轴实现任意姿态接近。但CAD/CAM工作流若受限,设计自由度归零。
Rhino+Grasshopper是建筑/珠宝/艺术跨界创作的标配,配合RoboDK插件,设计即生产。
不熟悉Rhino/RoboDK插件?先读《Rhino+RoboDK机器人编程入门》
6大跨界制造新玩法
1. 3D打印"不可能建筑"
Grasshopper算法生成拓扑优化/仿生/参数化结构,突破传统建模极限。机器人打印无床面尺寸限制:塑料验证、混凝土实建、食品可食。去年已现多个传统工法无法建造的3D打印建筑。
2. 艺术雕塑数字化落地
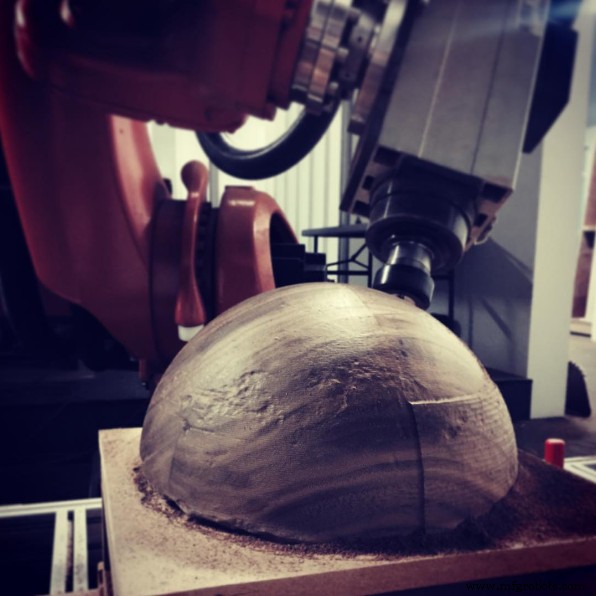
RhinoCAM/MadCAM生成刀路,RoboDK驱动机器人铣削实体雕塑。设计修改=参数调整→刀路自动更新→仿真验证,告别"改设计=重雕刻"的漫长周期。
3. 算法建模驱动零件设计
Grasshopper可视化编程(节点连线替代代码),用方程定义几何。Branco & Leitão研究证实:算法建模擅长处理鼠标建模难以企及的复杂几何。改单一参数即可扭曲/缩放/拓扑重构,RoboDK同步仿真验证。
4. 点云逆向建模→机器人复刻
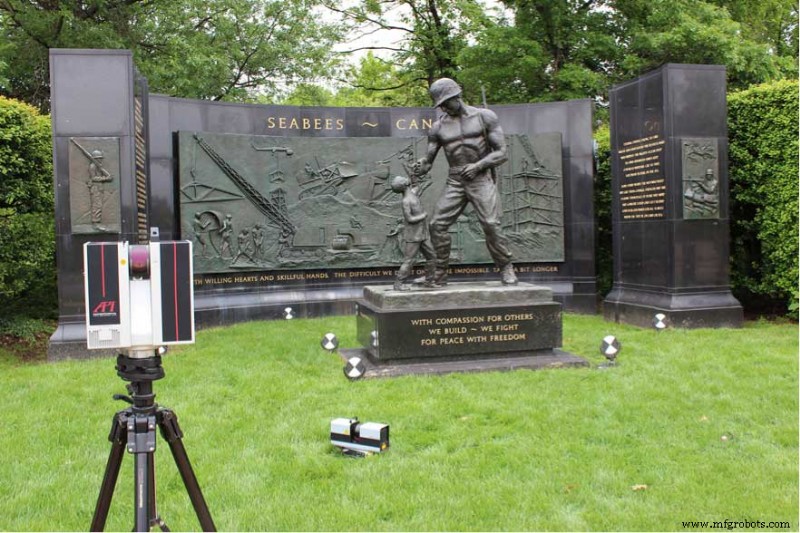
无现成3D模型?三维扫描得点云→Rhino NURBS曲面建模(按曲面建模非拓扑体,天然适配点云)→RoboDK插件出铣削/打印程序。案例:运动鞋逆向建模全流程。
5. 图像数据驱动几何生成
Grasshopper"图像采样器"提取灰度图像素值驱动几何:
- CEO照片→巧克力3D打印肖像
- 爆款产品轮廓→混凝土墙面铣削浮雕
- 复杂纹理映射球面→机器人加工纹理件
视频演示:图像驱动球面纹理
6. 极速迭代:设计-仿真-实机闭环
Nono Martínez Alonso(计算设计师):快速迭代是Grasshopper核心价值,RoboDK放大此优势。
改参数→即时刷新机器人程序→仿真碰撞/奇异点/可达性检查→实机零惊喜。机器人在线率↑、报废风险↓、参数优化周期↓。
下一个用Rhino+RoboDK诞生的杰作,会是您的吗?
脑洞大开,评论区种草!或加入LinkedIn、Twitter、Facebook、Instagram、RoboDK论坛共创。
工业机器人
- Century Furniture坚守美国工厂——韧性制造的蓝图
- 志愿者领导力如何推动维护与可靠性进步
- 设备故障的 5 大核心驱动因素与经验证的预防策略
- 掌握基于账户营销 (ABM) 的 5 个关键步骤
- FR-4 基材深度解析:PCB 设计中的理想场景与局限
- 精品 CNC 雕刻机选购指南:解锁高精度与多功能加工
- 探索无限可能:CNC 机床能制造什么?
- 电机驱动液压泵:可行性、方案设计与工程实践全解析
- Acceed POC-351VTC:坚固无风扇车载电脑,集成 CAN、GigE、PoE、4G/3G/WLAN 连接
- 智能建筑:提升健康、福祉与生产力
- 跨越鸿沟:ERP 与 MES 如何适配工业物联网革命
- 革新教育:利用物联网增强学习与教学