


机器人传送带编程全攻略:从避坑到仿真落地
传送带看似简单实则暗坑密布:运动控制、视觉跟踪、动态抓取、末端协同、工装设计五大动态耦合。RoboDK双模式仿真(Python/线性机构)助您上线零惊喜。
五大"动态耦合点"解析
1. 传送带自身控制复杂性
非简单开/关:定速/变频/反转/急停/快切,三大控制模式(脉冲/速度/分布式)。可能需在机器人程序中控制或网络联动,编程复杂度被低估。
2. 物体检测与跟踪
动态抓取前提:可靠定位。2D/3D视觉、光电/磁感/接近开关各有优劣,集成调试均非零成本。
3. 动态抓取协同
移动目标抓取难度指数级>静态。三速同步:传送带线速度、机器人TCP速度、末端夹取动作时序。我爱露西巧克力流水线名场面生动诠释失速后果。
4. 末端执行器选型影响节拍
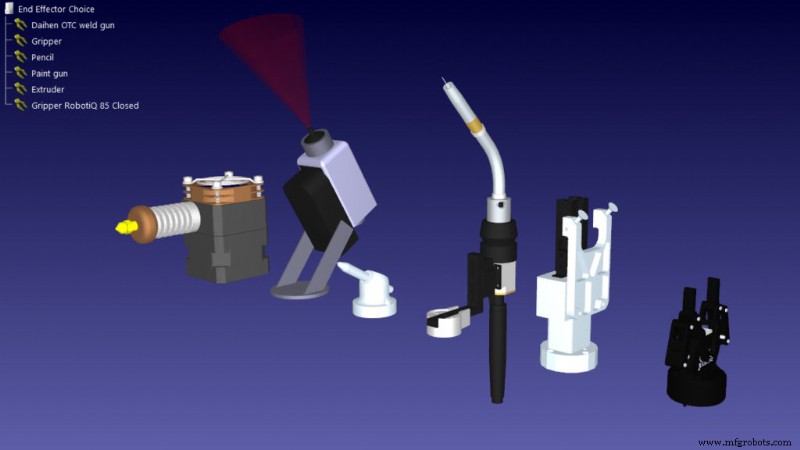
夹爪/吸盘/电磁/钩爪响应时间差异大,直接决定传送带最高可运行速度。
5. 机械工装替代传感器
导轨/挡块/成型钣金物理定位工件,省视觉系统,但增加机械设计验证成本,换型灵活性下降。
RoboDK双仿真模式:按需选型
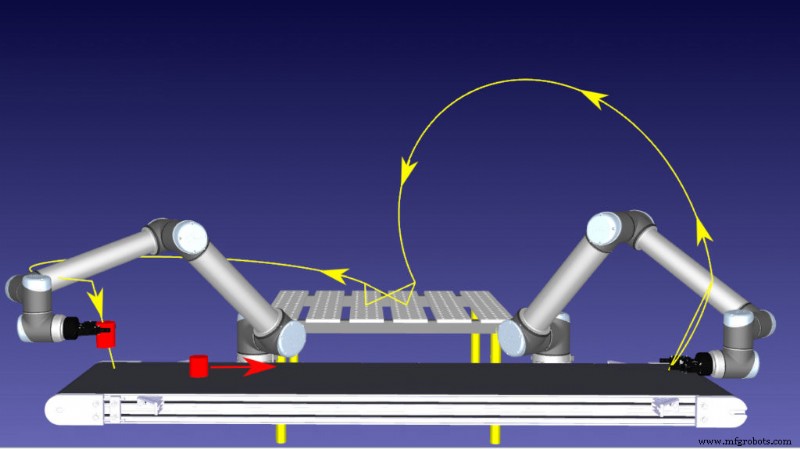
模式一:Python编程(推荐)
优势:完全可编程、支持复杂控制逻辑/工装建模/掉料检测、匹配真实带特性。
劣势:需Python基础、开发耗时较长。
演示视频:Python传送带仿真
模式二:线性机构向导(快速原型)
用"建模机构"向导建单轴传送带。
优势:分钟级建立、纯图形化、零代码。
劣势:仅单轴、难建模变频/反转/掉料、传感器集成受限。
快速起步:库里现成模型
机器人库→类型选"Object"→下载:
Model Python:Python版传送带模型Model Mechanism:线性机构版模型
卡住发RoboDK论坛,团队优先响应。
工业机器人