


航空航天精密驱动创新艺术创作
航空航天行业每架飞机需要钻削数千个孔并非秘密。近年来,采用工业机器人钻削已帮助降低制造成本,提高生产率、可靠性和精度。关键在于如何利用机器人实现这种自动化水平。
近期,我们将同款自动化钻削技术应用于创作一件惊艳的艺术品。
自动化机器人钻削现已见于艺术与数字艺术项目。Neoset Designs制造工作室为艺术家Robert Longo制作的作品即是例证。
本文将揭示实现高精度自动化机器人钻削的关键步骤。
独一无二的艺术品
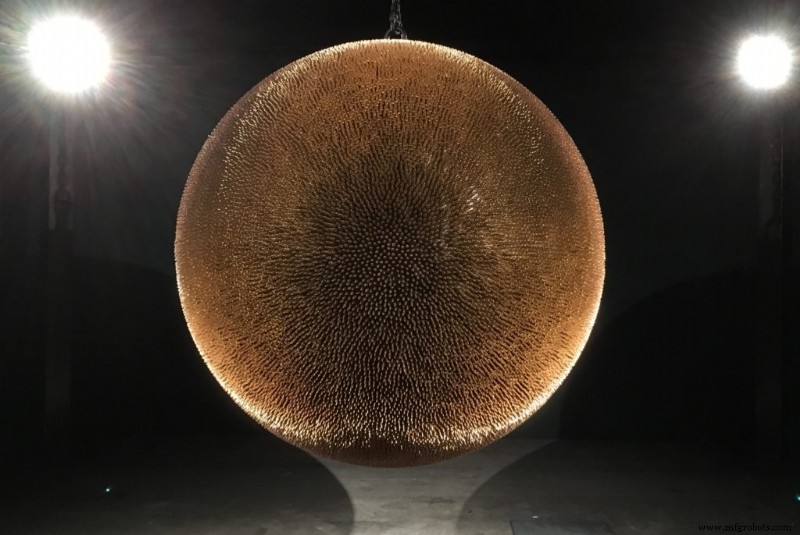
定制自动化钻削系统打造了名为《Death Star 2018》的装置,由艺术家Robert Longo设计。
该作品为悬浮球体,镶嵌4万枚抛光铜质弹壳,象征过去25年美国枪击案死亡人数的攀升。为支持减少枪支暴力,《Death Star II》销售收益的20%将捐赠给Everytown for Gun Safety组织。
技术挑战:精准机器人钻削
Neoset Designs制造工作室采用最新机器人钻削技术,在两周内完成4万个孔的钻削,公差控制在0.150毫米以内。
钻孔本身容易,但快速精准钻孔极具挑战。核心难点在于:精准定位、保持公差、避免时间浪费。
机器人虽能加速流程且具成本效益,但公认精度不足。
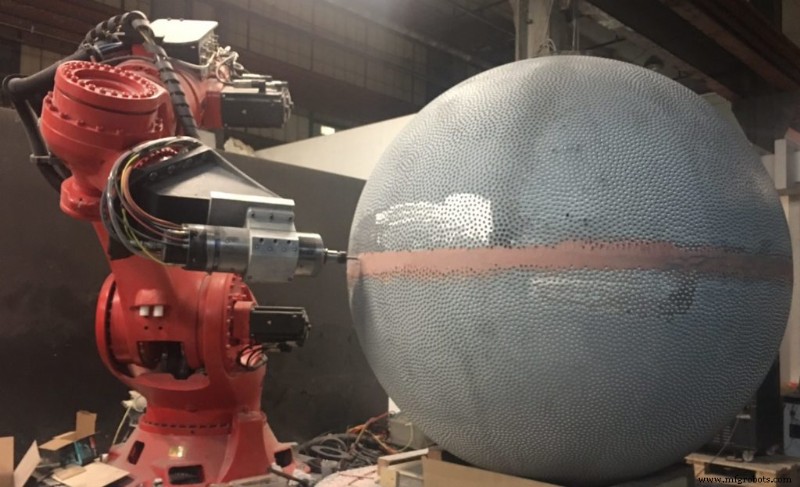
系统采用KUKA Titan机器人(市场最大型号)、加工主轴和WEISS转台。配合Creaform C-Track测量系统达成精度要求。RoboDK软件用于标定与离线编程,将机器人标定至0.150毫米以下,满足4万个孔位的公差需求。
幕后创新
Neoset Designs组建精英团队与设备攻克此项目。为制造这座1吨重的弹壳球体,将球体劈分为两个半球,均采用铸钢制造——这对机器人钻削至关重要,能提供稳定的加工基座。钻削前,每个半球经机加工形成精准球面。
内部结构与I型梁骨架由Proptogroup设计。
前NASA工程师协助Neoset团队生成描述每颗弹壳(孔位)三维空间坐标的点列表。Matlab自定义算法确保所有弹壳间距均匀分布。
专用钻削刀具专为抑制振动设计,宛如安装在机器人法兰上的微型三轴CNC。
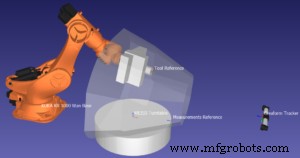
最终,Neoset利用RoboDK标定KUKA Titan机器人并实施自适应控制,钻削4万个坐标点。通过Python脚本与机器人驱动实现RoboDK实时补偿:钻削前用测量系统验证精度,若不达标则用C-Track 6D测量(位置与姿态补偿)修正机器人位置。该补偿逐孔施加,精度优于0.100毫米。
很荣幸能直接参与Neoset团队用RoboDK、Matlab和Python API构建这一独特钻削系统。
工业机器人
- Proco推出经济型协作机器人码垛机,服务吹塑PET瓶
- 洗碗机器人:商用厨房高效安全自动化新探索
- 航空航天领域 CFRP 复合材料钻削与铣削优化
- 技术如何改变机器人制造:从 1997 到 2018 的跨时代对比
- 笛卡尔机器人:高级自动化的可扩展解决方案
- 自动化项目为何失败:忽视“人”的因素
- 机器人项目失败为何由客户买单——供应商问责制迫在眉睫
- 工业自动化何时引入机器人视觉系统?决策指南
- 预制机器人工作站选型六大核心决策维度:从变位机到多机协同
- 选型预工程化机器人工作站前必评估的5大关键因素
- 驾驭 5G 加速物联网:构建灵活数据集成架构
- McNAIR航空航天中心引入Heraeus Noblelight Humm3 升级复合材料自动化铺丝加热系统