


技术如何改变机器人制造:从 1997 到 2018 的跨时代对比
引言:警告——这可能让你感到老去
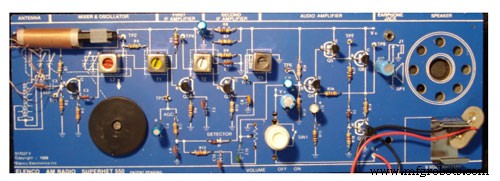
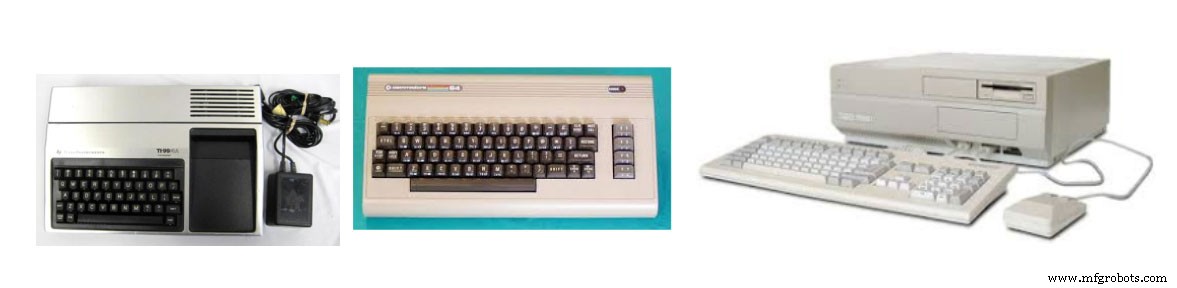
我是 Steve Spano,4 岁时完成首个电子项目:电池、两根导线、手电筒灯泡。6–16 岁自学汇编、Basic、C 语言,用过 TI-99/4A、Commodore 64、Amiga 2000、IBM 386。还组装过 Heathkit “固态”收音机套件。有多少人听过 Heathkit?
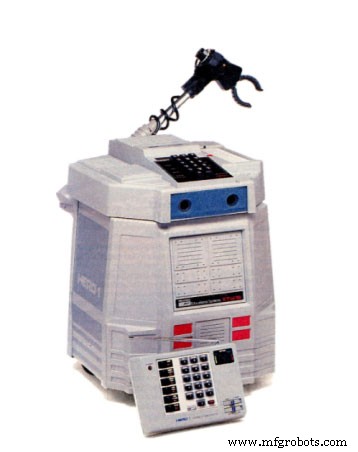
梦寐以求 Heathkit HERO 1 机器人:超声避障、机械臂、8 位 CPU,甚至附带十六进制键盘直接编程!无调试器直接写十六进制汇编?太恐怖了!这款老古董至今 eBay 售价 $1500,我真想买一个——太酷了!
互联网普及前,我用 9600 波特调制解调器运营 BBS “Inter-Dimension”,交换 Commodore/Amiga 软件。1995 年 16 岁时梦想攒 $2000 买 10MB 硬盘给 Amiga 2000,那将是最强 BBS!
宾州斯克兰顿长大,斯克兰顿大学读电气工程,纽约州立大学控制系统方向硕士。首份 EE 工作(1998)设计收银机热敏打印机硬件,主攻 8 位 Intel CPU 升级 32 位 50MHz/16 位总线项目。二份工作(2001)设计存储区域网络,攻克 2Gbps 光纤通道接口——2001 年光纤跑 2Gbps,技术还能更强?
1997 年毕业设计
在 ElectronicsLovers Instagram 发现征集“毕业设计”论文,遂投稿 1997 年作品,权作见证技术变迁。
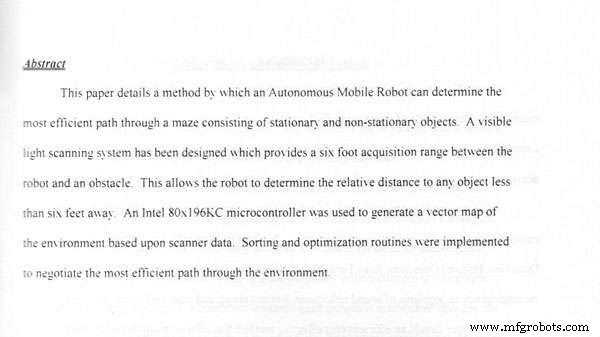
1997 年斯克兰顿大学 BSEE 毕业设计:设计走迷宫自主机器人。立刻联想到 HERO1,决心在校打造更先进版本。HERO1 仅用 Motorola 6808 8 位 CPU + 4KB RAM(侧注:今典型 PCIe 网卡缓存就 64–256KB)。
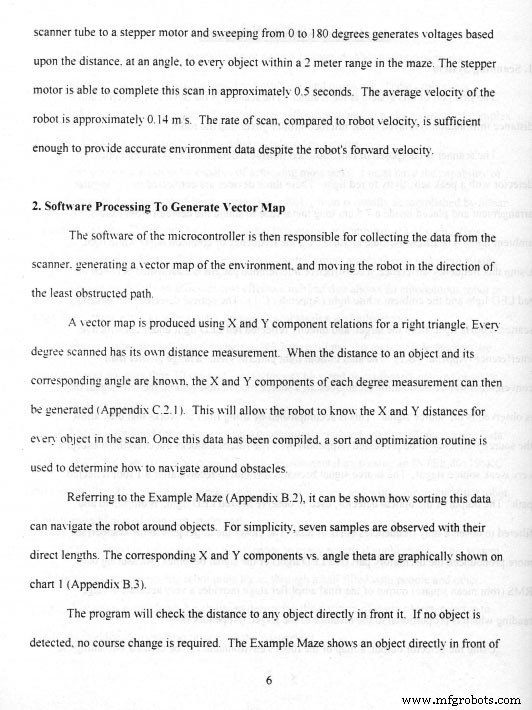
我用 Intel 87C196KC:16 位 CPU,32KB 片上 EEPROM 存程序,但 RAM 仅 512 字节。C 编译器代码极不优化,512 字节栈管理极具挑战,无实时 JTAG 调试器。片上 UART 成唯一调试手段,标准 printf/sprintf 因 RAM 太小甚至不支持。
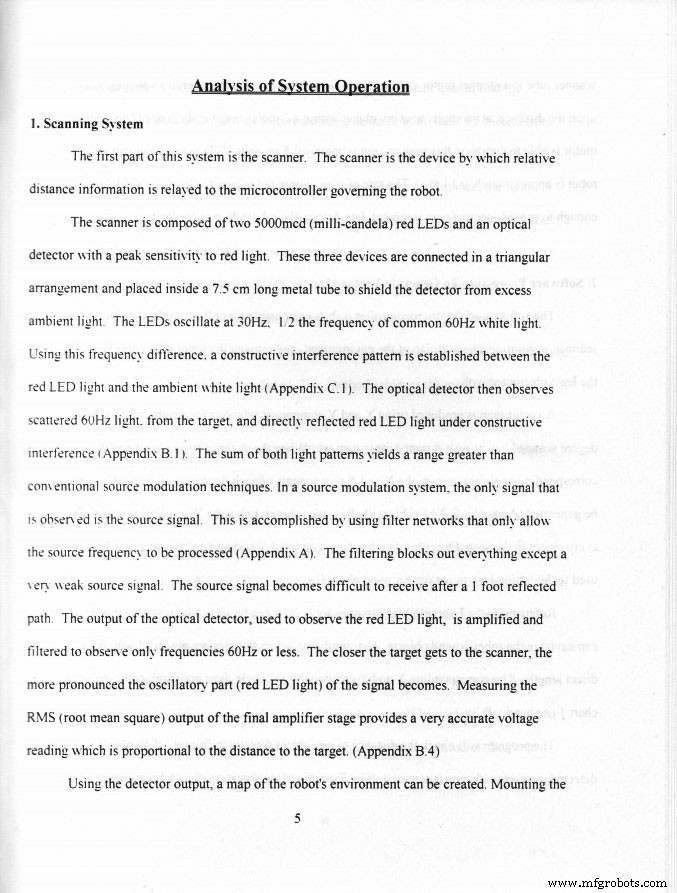
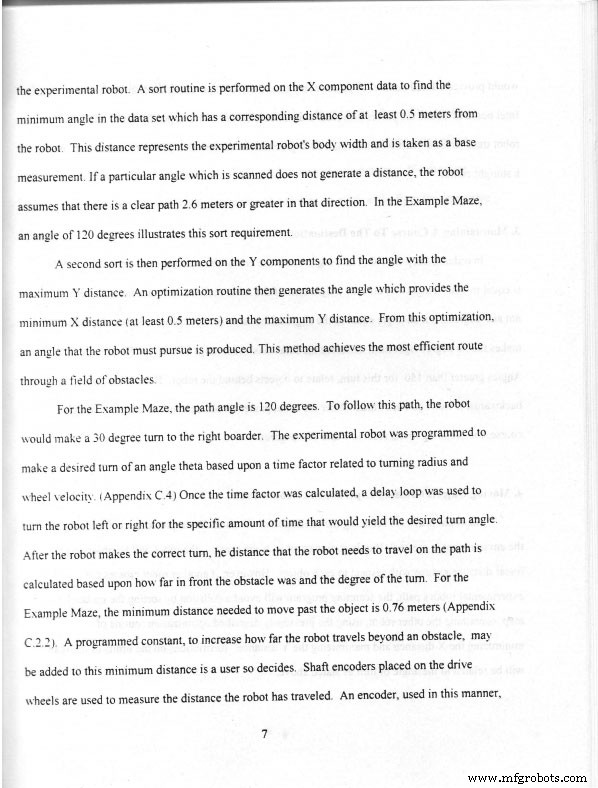
开发中用 FET 驱动控制 12V 直流电机;自制简易“激光雷达”(激光 LED+反射镜+探测器),获取前方 1 位“图像”,约 32 字节建立障碍图,CPU 判断前进方向。比赛中成功走完迷宫,论文获 1997 年 IEEE 学生论文竞赛乔治华盛顿大学站二等奖,顺利毕业。
2018 年毕业设计
近年回母校任行业顾问,询问教授现状。机器人竞赛已升级为区域/全国赛。学生用 Arm9/Arm11 CPU(如树莓派),C 代码跑 Linux 直驱 USB 高清摄像头,实现机器视觉。结合 Linux、树莓派、GitHub/Google 开源项目,直接调用图像检测识别算法。远程以太网调试、单步跟踪变量,学生将精力聚焦于导航算法创新。
我感叹“太不公平了!”:我们当年要在 32 字节存完整图像、手写栈管理器跑 512 字节 RAM。树莓派尚非技术巅峰,却比 1997 年领先光年。硬件更强、调试环境完善,学生专注设计而非内存搏杀。但本质未变:机器人仍需移动,3.3V GPIO 驱动 12V 电机仍需三极管/FET 电路设计,基础器件原理依然核心。学生们深谙此道:精密电子依赖单个晶体管——CPU 外驱动电机,内含 5 万亿晶体管处理图像导航。
参考链接:https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
未来展望
第三份“工作”(至今)——经营电子软件咨询公司。2001 年创业,直雇十余人,项目涵盖电源设计、打印机驱动、图像处理、网络设备、硬盘、密码学。个人聚焦最爱技术——Xilinx FPGA。
现代 Kintex/Artix 系列 FPGA 融合软硬件优势:可重构硬件/软件、同步调试。曾参与质谱仪项目,速度/采集约束多,“增加一个处理器核心”即解决:单核变双核,分离管家任务与时关键功能。1997 年难以想象物理器件可动态增核,今 FPGA 家常便饭。
计划重返母校分享 FPGA 项目,指导新晋工程师职业启航。P.S. “score”=20 年,我是工程师非英语专业,得现查。
附录 A —— 机器人论文节选:或曰“时代变迁”
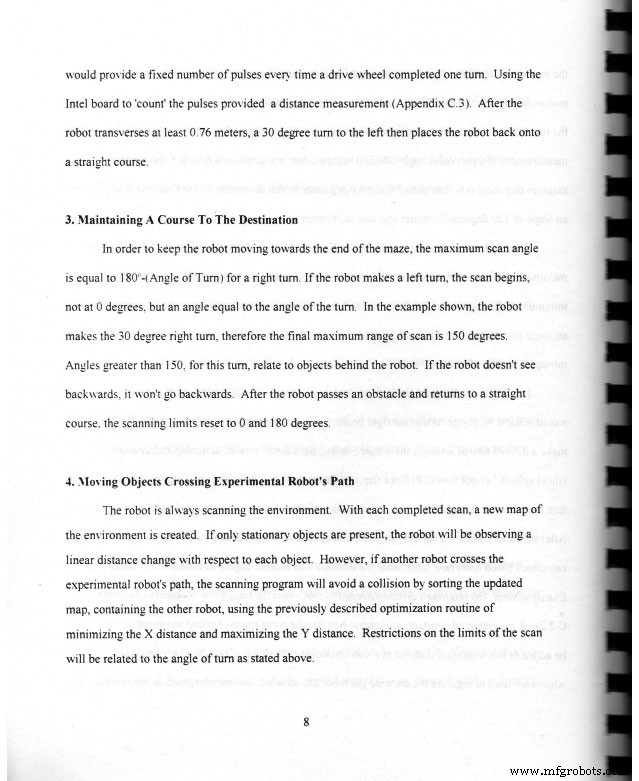
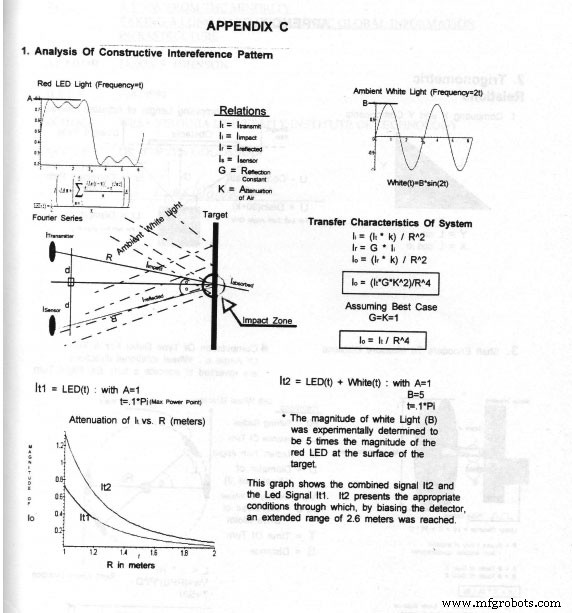
本文由 Spano 先生撰写,他是团队成员,点此阅读其传记。
工业技术