


ROS2 Bouncy Bolson 免费捆绑 RTI Connext DDS:提升连接与诊断
ROS2 第二个版本,代号“Bouncy Bolson”,现可从官方 ROS2 网站下载,支持 Intel Linux、Windows 和 iOS。
ROS(机器人操作系统)是构建机器人系统的开源框架。ROS2 在原平台基础上,通过使用数据分发服务(DDS)进行通信,提供更高性能。
关于 ROS2 Bouncy Bolson
“Bouncy”版本值得注意,因为它在非商业许可下捆绑 RTI Connext DDS。这使专业级 DDS 成为使用 ROS2 的研究人员、评估者和学者的免费选项。
得益于 DDS 基于标准的互操作性,每个 ROS2 用户获得丰富工具和服务生态系统,包括:
- RTI Admin Console – 诊断连接问题的首选工具。
- RTI System Monitor – 调优和优化系统性能的首选方案。
- RTI Recording Service – 高带宽、长时长主题数据录制与回放。
- RTI Routing Service – 开箱即用的桥接,实现跨网络通信。
下面是 RTI Admin Console 简化故障排查的真实案例。我向 ROS2 部署添加 LiDAR 数据源,最初尝试在 RViz 中显示数据,却无输出。
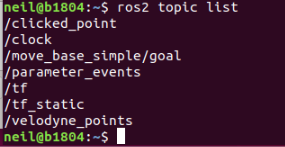
使用 ROS2 诊断命令帮助缩小问题。例如,ros2 topic list 显示活跃主题:
我聚焦主题 "/velodyne_points":
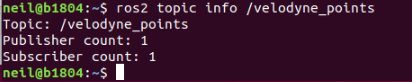
确认发布者处于活跃状态:
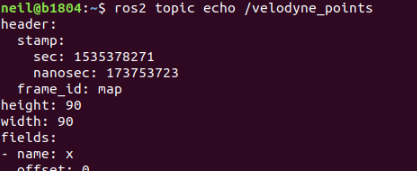
RViz 仍无数据显示。
Admin Console
通过 RTI Launcher 启动 RTI Admin Console 立即高亮网络问题。控制台在参与者无法连接时显示红色 X 指示器。
展开 Domain 0 并选择 "/velodyne_points" 显示 QoS 不匹配:
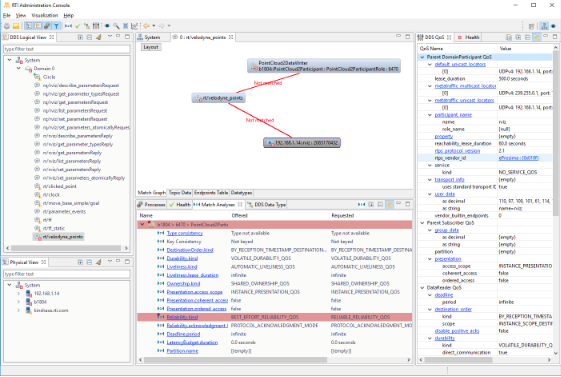
发布者提供“Best Effort”可靠性,但 RViz 订阅者要求“Reliable”连接。DDS 阻止连接,防止未被察觉的不匹配。
Admin Console 还显示每个参与者,包括隐藏的 ROS2 内部主题。关键观察包括:
- 可稍后检查的记录错误。
- 仅写入者和仅读取者主题指示未配对的发布者或订阅者。
- 支持来自不同 DDS 厂商的多 RMW 层,展示真正的多供应商互操作性。
- 使用 Connext RMW 层时,类型代码信息出现在发现流量中,可在 Admin Console 检查。
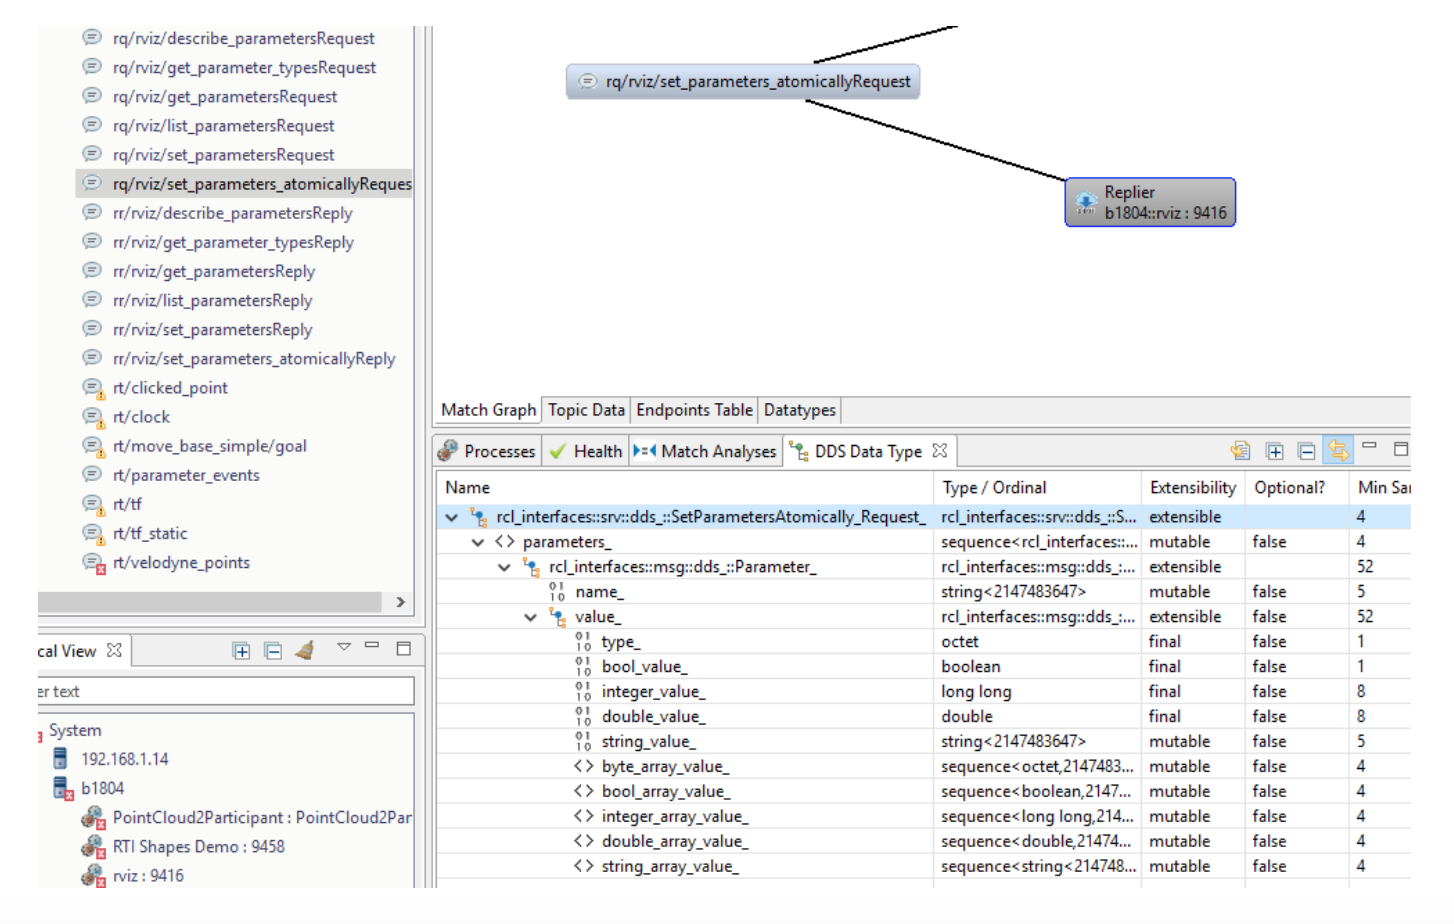
其他 RMW 层抑制此信息。
Admin Console 还可订阅数据主题并可视化其值:
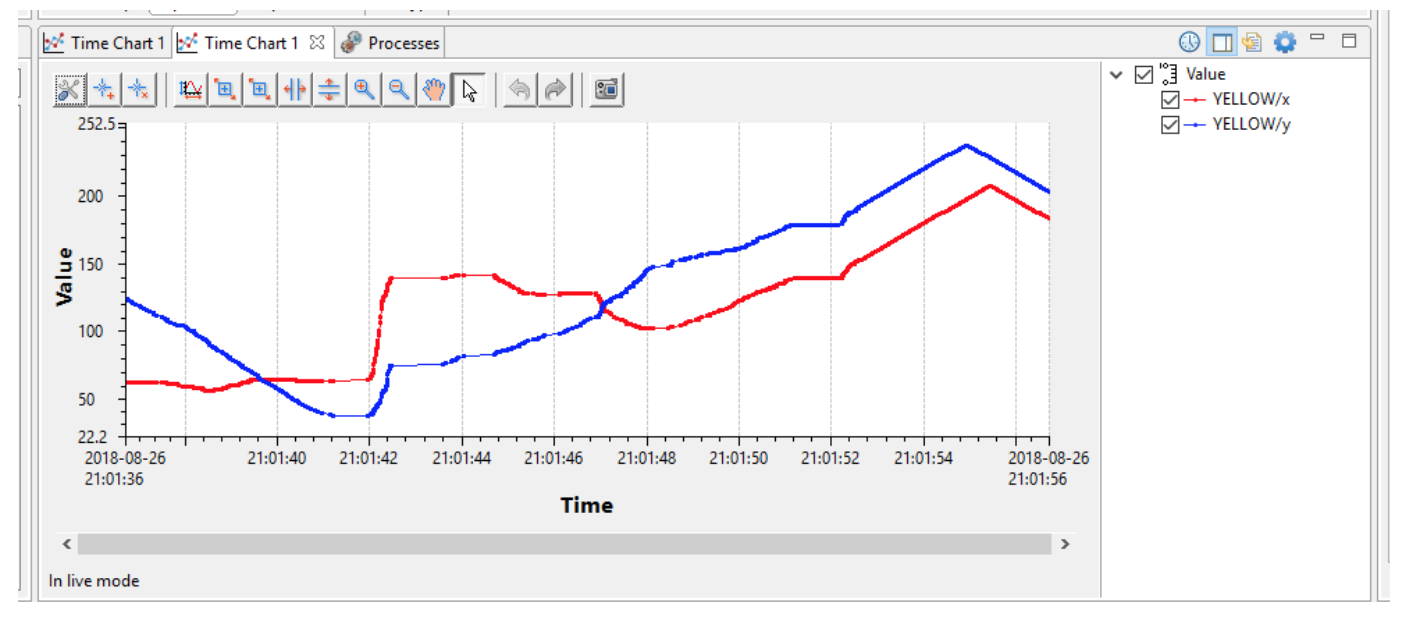
借助 Admin Console,我在几分钟内识别并解决了 QoS 不匹配。
探索更多展示 ROS2/DDS 生态系统扩展、诊断、优化机器人系统、增强纯 DDS 环境 3D 可视化的文章:
物联网技术
- OpenDDS 与 RTI Connext DDS:选择正确的数据分发服务解决方案
- RTI 严格软件测试:确保 Connext DDS 跨平台可靠性
- RTI Connext 6 发布:性能、安全与统一连接全面增强
- 使用 RTI Recording Service 与 DDS 回放 ROS2 LiDAR 数据
- ROS 2 与 DDS 互操作性:无缝集成实用指南
- RTI Perftest 2.4 发布:Connext DDS 性能测试全面升级
- Qt 与 DDS 集成:构建可扩展物联网应用
- AUTOSAR 自适应平台 18.03 发布 DDS 支持——自动驾驶的变革性里程碑
- 为什么 RTI Connext DDS 成自动驾驶车辆首选中间件
- RTI Labs 推出 Python 版 Connector for Connext DDS——现已纳入 Connext 套件
- 用RTI Connext DDS Micro和Admin Console可视化传感器数据
- 5G赋能IIoT加速工业4.0落地:远程协作与实时分析成核心驱动力