


为何 LiDAR 正在变革智慧城市交通管理
智慧城市倡议日益聚焦智能交通系统(ITS)。旧金山利用 LiDAR 传感器的最新试点展示了该技术如何增强城市的“零愿景”交通信号项目。
“零愿景”旨在将道路死亡降至零,旧金山每年约 30 人丧生、200 多人受伤。试点测试多模态智能交通信号系统(MMITSS)、专用短程通信(DSRC)、公交信号优先(TSP)和应急车辆抢占(EVP),在给予公交和应急车辆优先权的同时,也为行人和骑行者提供安全过街间隔。
首个概念验证于 2020 年 1 月完成,在五个路口部署 LiDAR,实现匿名车辆和行人画像 96% 准确率。第二个 PoC 正将数据层添加至信号控制网络,计划 2021 年初上线。
我们采访了 Quanergy 首席营销官 Enzo Signore 和独立战略顾问、SFMTA 项目负责人 Paul Hoekstra。
LiDAR:跨路口的匿名目标追踪
Quanergy 的 Enzo Signore 解释说,LiDAR 在体育场和智慧城市的关键优势在于能为每个移动物体分配持久匿名 ID,实现跨多路口的端到端追踪而不泄露身份。
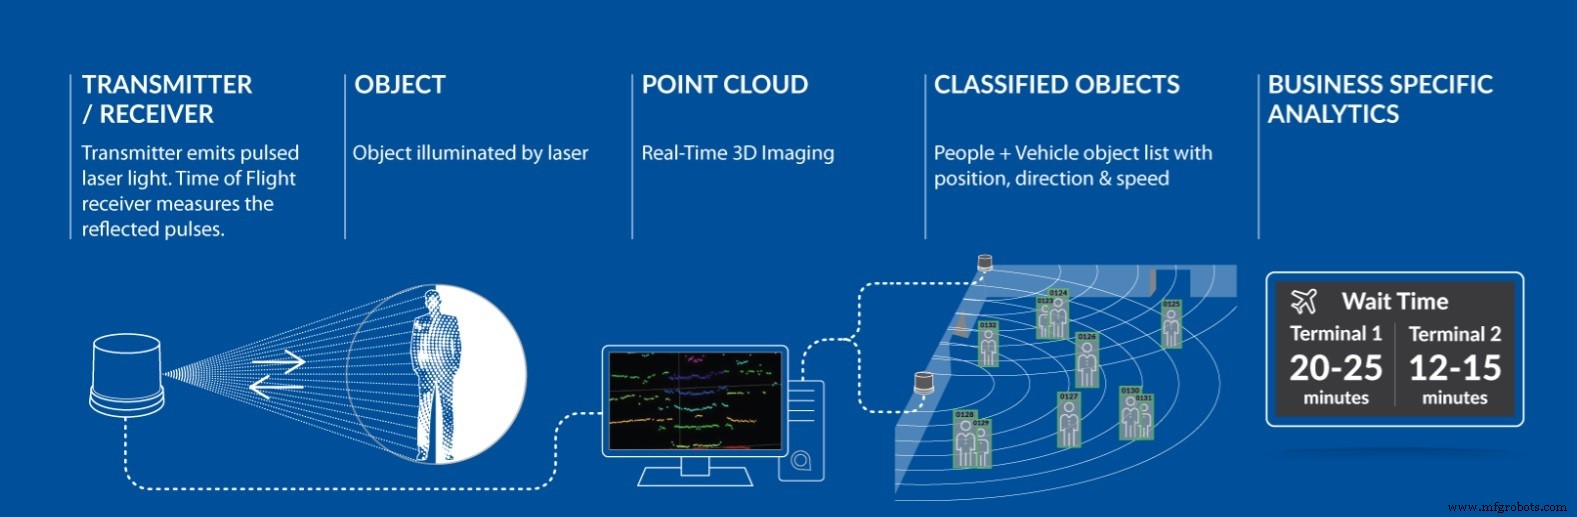
跨多路口实现持续 ID 追踪需要同步传感器和边缘计算。传统系统在物体从一个传感器视野移至另一个时丢失 ID,导致数据流碎片化。
Quanergy 的自动 ID 切换机制在传感器间无缝传递物体 ID,保持单一标识符贯穿全程,提供全面流量分析。
Quanergy M 系列(含长距 MQ-8)专为流量管理任务设计。不同于常规 LiDAR 发射对称光束,MQ-8 将所有光束向下导向,确保全地面覆盖并消除盲区。此设计实现 70 m 探测半径(15,000 m²),减少所需传感器数量和成本。
因 LiDAR 仅捕获几何数据,规避面部识别隐私顾虑,提供匿名、合规的交通监控。
克服面部识别相关隐私问题
SFMTA 的 Paul Hoekstra 描述项目原理与成果。
2019 年 4 月与 SFMTA、Cisco 和 Quanergy 启动试点时,我们最初用 DSRC 传感器。但仅 1% 车辆广播 DSRC 信号,该技术对交通流测量无效。
我们在新篮球馆附近的 3 街五个路口部署 20 个 LiDAR 单元。边缘计算运行在 Cisco TRX 单元上,执行 Quanergy QORTEX 软件,数据流向 Cisco Kinetic 驱动的 VM 集群,每周存储约 3000 万条消息。
周报详述车辆轨迹、时间戳、起讫点、停车次数、时长、速度和事件上下文。这种跨路口关联让我们量化北向进口和转向分流等移动。
用 QORTEX 校准逻辑,我们实现进出口 ID 匹配 96% 准确率。对行人,区域定义揭示路缘存在、斑马线边界和车辆邻近度,基于矢量和速度实现近碰撞分析。
系统仅捕获匿名形状——车辆为方块、行人为点——确保不存储个人数据。
首个 PoC 聚焦数据分析。第二个 PoC 将路口数从五增至十,扩大走廊范围。
我们正将信号控制器数据——地感线圈、按钮、轨道传感器——集成至中央平台,创建双向信息流。边缘传感器的物体分类基于乘客构成(轮椅、婴儿车、自行车)预测公交停靠时长。
后端分析将估算最佳停靠时长(如 20 秒 vs 32 秒)并外推至全走廊。
优化走廊需将其视为互联网络而非孤立节点。高频算法重算——潜在超 1 Hz——实现实时信号调整。
这些算法向信号控制器发送实时指令,闭环体现一体化交通管理。
旧金山已有 7000 摄像头,但仅提供 2D 图像和较低精度位置数据。LiDAR 提供更高精度、雨夜正常工作,且规避视觉识别隐私顾虑。
项目旨在给应急车辆优先权、优化公交时刻表、公共交通不可用时促成车辆编队,从而提升走廊效率。
传感器