


优化机器人手术视觉系统照明设计
机器人和机器人辅助手术的目标是让外科医生以更高精度执行复杂、以前不可用的手术,从而缩短手术和恢复时间,降低患者风险。机器人手术在前列腺切除、肾切除、子宫切除结直肠手术等许多应用中产生重大影响。随技术最新进展,开发中的机器人应用比以往任何时候都多。
照明系统关键性
为改善手术工作流、部位进入、恢复时间,新创新出现在手术机器人架构所有子系统中。通过精准一致的可视化提升图像质量,让外科医生在手术中做出更明智决策。手术视觉系统将大视场相机与光纤或LED照明组件匹配。但在产品开发中,照明系统的性能要求和设计往往获得的时间和资源远少于相机。
要获得成功产品,必须考虑所有提供高质量照明所需的子系统。具体例子是利用芯片尖端相机的高清3D腹腔镜。
3D手术视觉系统四大子系统
- 照明系统,将光带至手术靶区;
- 相机(透镜和CMOS传感器)捕获组织反射光;
- 固件控制图像质量和延迟;
- 显示系统(2D和3D显示组合)。
每个子系统有自己的关键设计问题。
临床应用
设计稳健照明系统前,设计工程师必须全面理解临床团队对特定手术过程的目标。通常产品经理作为“客户之声”确定参考设备并要求“最佳图像质量”。研发团队需将此转化为量化要求,确定成像模式和视场、分辨率、色彩准确度、图像对比度等数值限制,最终形成完整产品需求。本文考虑相机视场80°、工作距离5-100mm的3D腹腔镜光源。主要考虑白光应用,也讨论荧光考量。
阐述此点,我们考虑基于光纤的照明系统设计,LED光引擎安装在受限设备外壳中作为“资本设备”(即视觉塔)一部分。资本设备通常包含手术平台视觉和额外控制系统的手推车。预期手术系统架构是用于机器人手术系统的刚性立体腹腔镜。为降低进度、安全、未来用户集成荧光或其他光源依赖成像需求的风险,考虑光纤方案。作者赞赏LED在尺寸和效率上的持续进步,将在文末讨论设计空间。
机器人手术照明考量
图1突出机器人手术平台照明系统主要架构。为向镜头输送光,需要照明源——本例为光引擎。光引擎将光耦合入光纤锥(如需要),再传输至将光传至顶端的光纤。
光引擎安装在资本设备中的光源。这些源有不同架构,但可归纳为两种主要类型。一些光引擎使用单一宽带源,另一些利用混合窄带LED创建宽带源。单宽带LED有因白色LED架构用蓝光激发荧光而需校正蓝光的风险。高比例蓝光被红色组织吸收。光谱中高蓝光信号可能导致色彩调节阶段挑战,潜在产生过度数字化或“假感”图像。混合RGB LED方案可消除多余蓝光问题,但需光引擎更复杂光学以将三源耦合入系统。若系统需近红外(NIR)照明,NIR LED也安装在光引擎中,紧凑设计。
将RGB和NIR LED置于同一外壳,光源可共享传输光至顶端的同组光纤,最大化内窥镜照明系统效率。将光从光引擎传输至内窥镜顶端,需要高数值孔径(NA)光纤及将光从源中继至顶端的光学系统。描述光纤角度输出的术语是数值孔径(NA)。NA越高,光纤角度输出越高。NA等于可进出光纤的最高角度正弦。光纤NA由纤芯和包层折射率决定。NA越高,光出射角度越大,照亮视场百分比越高。
为从光纤光缆获得最佳性能,设计团队必须考虑光引擎输出与光纤光缆的关系。常用方案是用光纤锥增加进入内窥镜的光角度。光纤锥通常安装在内窥镜近端光缆连接处。光纤锥将光引擎的大面积低角度输出转换为小面积高角度输出。

光箱输出光NA通常约0.5,手术机器人相关角度可达0.87 NA或更高。连接光箱的光纤应等于光箱输出NA。锥将低角度光转高角度光以实现最宽照明角度。图2展示光束进出锥的变化。

替代方案是设计透镜扩展腹腔镜顶端出射光。透镜辅助照明系统允许更高输出角度,使更高视场相机可用于体内,但设计不够紧凑。
光传输至腹腔镜光纤后,光纤封装输出顶端光,如图3。比单一输出面更有益两原因:一便于光纤集成进镜头,二防止手术工具投射阴影影响图像。

校准与测试考量
设计光源时,团队还须考虑图像信号管线(ISP),它将捕获图像转换显示在高清2D/3D监视器供手术团队观看。ISP可有各种校准应用于系统,包括图像传感器暗信号非均匀性、光响应非均匀性、色彩校准、白平衡。这些校正创建高质量图像;但若ISP过度依赖校准,图像可能显得高度处理,分散手术团队注意力。
ISP将有需各单元校准的模块。校准数据通常保存在内窥镜安装的存储器中。早期开始定义校准流程并与ISP开发工程师协调将降低后期开发问题风险。早期考虑ISP和校准,可在产品发布前进行光源和固件多次修订。校准有极限,若照明系统设计更接近预期手术用途,开发过程中校准故障排除少。
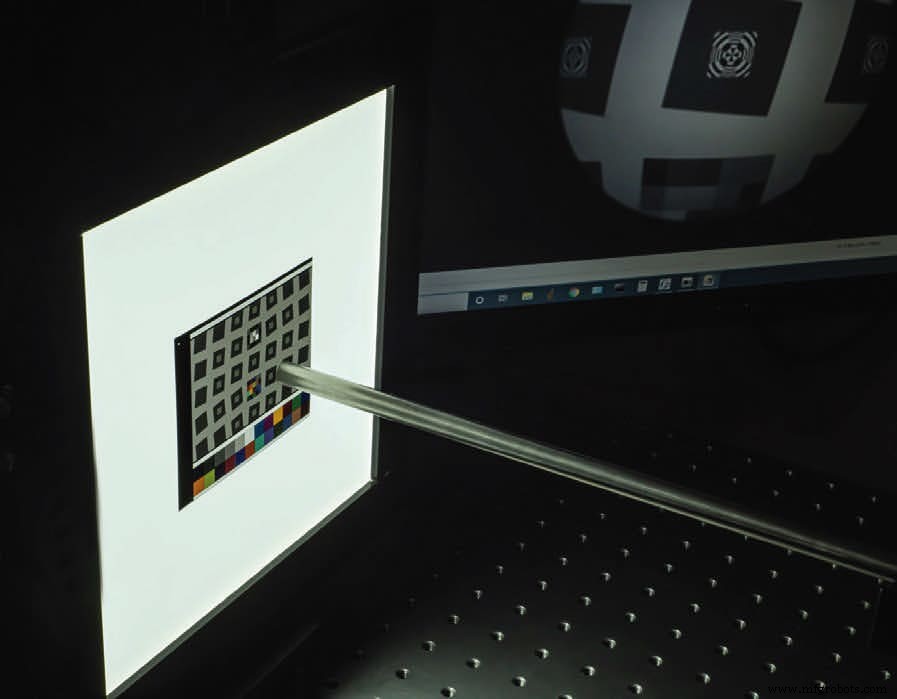
与照明源相关的校准例子有光响应非均匀性(PRNU)、白平衡、色彩校正。若光源本身设计劣势,这些校准效果均有限。依赖校准“修复”光源设计可能导致产出图像显得过度处理。此外,若ISP必须分配内存给校准,有增加视觉系统延迟风险,限制机器人性能。
最后,光引擎、照明、成像光学、相机固件设计完成后,需适当测试。照明系统组件常需资本设备光源和腹腔镜100%检查校准。这些测试要求在各种条件下操作被测设备,用专用靶标测量色彩准确度、均匀性、功率输出。设计自动化测试系统降低批次间和测试员间变异风险,确保现场产品标准。这些测试站需详细机械、系统、软件设计确保制造车间成功部署。
内窥镜或软镜应用有其他考量。这些设备常有更多照明空间限制,可能仅2D成像、一次性使用或其他不涉及本文参数的注意事项。对于小直径和一次性设备,塑料光纤、顶端LED等更紧凑方案可实现成功产品,需考虑不同设计考量和风险缓解。
总结:机器人手术系统照明组件开发是复杂过程。应从完整理解临床应用开始并以此为基础。若为白光和NIR应用设计机器人系统,建议基于安装在资本设备的光引擎利用高NA光纤设计。为实现最宽照明角度,建议用高NA光纤传输光至设备顶端。这是避免过度复杂设计的最简洁设计方法。其他方案可能导致功能缺口,产生权宜设计。
本文由Gray Optics光学系统工程师Jonathan Brand和销售营销副总裁Neil Anderson博士撰写(美国缅因州波特兰)。更多信息联系Neil Anderson:[邮箱],或访问此处。
传感器