


软指尖系统让机器人在干湿环境下均能稳抓物体
金泽大学研究团队开发出机器人控制系统——即“指尖”,可在干燥与潮湿条件下实现物体抓取与释放。
研究者验证:“高摩擦软表面流体指尖通过施加合适润滑剂可实现可控物体抓取。”但也指出需在更多条件下实验,以将当前控制技术应用于制造环境。尽管如此,该研究被视为实现狭小空间物体抓取释放作业自动化的重要一步。
工业机器人现广泛应用于汽车制造等领域不可或缺。传统机器人手适合抓取固定形状硬物,但难以抓取复杂物体或轻柔抓取软物。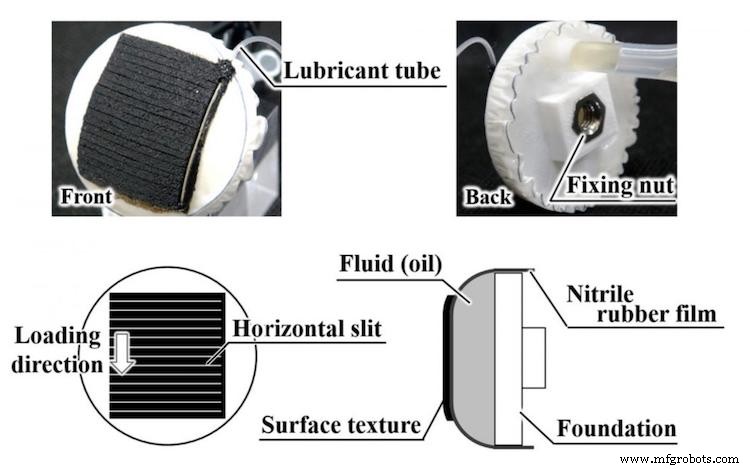
摩擦控制系统研发
金泽大学Watanabe Tetsuyou教授团队长期研究机器人手指尖抓取控制技术。本研究旨在开发摩擦控制系统。使用软指尖抓取物体,通过施加(注入)润滑剂实现释放。研究采用无水乙醇(>99.5%)作润滑剂,因其化学安全、易干、表面张力低。
如图1所示,指尖基座侧面粘接丁腈橡胶膜形成填充链锯油的“流体指尖”空间。再粘接硅胶“纹理”覆盖橡胶膜;“纹理”材料为有1.5mm间距垂直于载荷方向狭缝的硅胶密封剂。狭缝设计用于水湿条件下大摩擦及润滑剂铺展。该流体指尖抓取厨房用具各类材质物体,验证施加润滑剂后摩擦确实降低。干湿条件下摩擦均降低,油性条件下未观察到润滑效果。
装箱任务仿真验证
纸箱由两侧流体指尖抓取,粘接上述“纹理”。放置重物确认稳定抓取。移除重物后向双指尖注入润滑剂,纸箱在极短时间(<2.5s)向下滑落,完成纸箱包装任务。高摩擦“纹理”粘接于流体指尖,注入润滑剂(无水乙醇)降低摩擦,从而在不移动指尖情况下通过控制摩擦实现物体在目标位置释放放置。
自动化控制系统
- 3D 打印定制燃油喷嘴夹具:提升拾取放置效率
- 为“Endeavour V”拖网渔船定制海洋配电盘设计
- Sepro发布OptiCycle与Live Support应用,提升机器人性能
- CBW Automation 演示高速 IML 与快速换模自动化方案
- Star Automation 书法机器人亮相 NPE2018:三轴伺服头演绎日本书法
- ABB CEO:机器人业务强劲增长推动订单增3% 营收增1%
- Fanuc与Plus One Robotics携手推出AI驱动电商履约自动化方案
- AV&R与APN结盟,共建航空航天制造下一代机器人
- 罗克韦尔自动化与Comau合作 简化机器人集成 提升制造效率
- 为什么机器人仿真驱动成功:给制造商和用户的三大核心收益
- Essentium与Lehvoss联手开发工业级3D打印高性能材料
- DSM与Nedcam合作推进大规模FGF 3D打印应用