


精准遇上自动化:视觉引导机器人重塑制造业
第一部分
数字化驱动力是对精度、质量、可靠性的日益增长需求。市场动态迫使制造业推出新产品、修改设计匹配消费者情绪变化、定制化、更快交付。机器人几十年来是制造业好伙伴,"机器视觉"亦然。
机器人和机器视觉独立达到稳定和技术成熟。近期发展相互补充,使流程更高效。本文阐述制造领域视觉引导机器人(VGR)见解。VGR 对移动机器人、人形、笛卡尔、SCARA 机器人同样适用,我们聚焦关节机器人的应用与挑战。
深入核心主题前,理解机器视觉和工业机器人重要概念必要。
机器视觉可定义为人类视觉的自动化。不仅需捕获图像(眼睛功能),还需处理图像生成结果(大脑功能)。机器视觉系统依赖工业相机内专用光学保护的数字传感器获取图像,以便计算机硬件软件处理、分析、测量各种特征以决策。
典型机器视觉应用大致四类:
- 引导
- 识别
- 测量
- 检测
识别、测量、检测系统有各自目的,机器人为应用增值。本文聚焦机器人引导。机器视觉(MV)系统可定位零件并确保其在特定装配中正确放置。MV 系统还可识别组件在 2D 或 3D 空间位置,帮助机器人精确追踪组件坐标。MV 系统降低为此目的所需夹具复杂性。为理解此点,需先看机器人如何定位自身以定位组件。
机器人坐标系包含不同参考系。描述机器人运动的主要坐标系如图 1.1所示。夹具或工具控制最重要,其位置通过一个或所有机器人轴协调运动实现。因不同夹具工具尺寸不同,选取特殊点称为工具中心点(TCP),独立于工具类型。此点是工具坐标系原点。类似点可描述夹具或腕坐标系。工具、腕及其他坐标系相互连接如图 1.2所示。
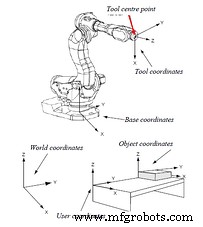
图 1.1
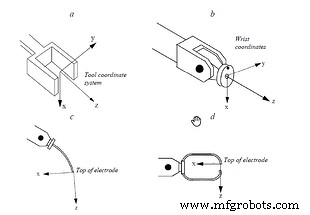
图 1.2
图片:ABB Robotics
TCP 与腕坐标、基坐标、世界坐标、物体坐标系相关。理想情况下,期望物体坐标精确匹配 TCP 设定坐标——即物体原点通过编程教导机器人并记录 TCP 坐标。因此,为实现重复精度,机器人和物体每次必须到达同一点。
机器人定位由伺服机构控制,因此相当准确。固定定位组件情况下,其定位精度取决于加工公差、定位夹具公差、分度台定位精度和重复性等因素。因此,TCP 可能因期望与实际坐标偏移而与物体实际坐标不匹配,产生定位误差。若机器人预期在物体随机定位于传送带上时拾取或操作,若无机器视觉引导系统,确定其原点几乎不可能。
若部署,机器视觉系统可识别物体实时坐标并反馈给机器人,机器人补偿 TCP 偏移,确保工具定位精度。此法多用于焊接、胶水分配、夹具组件、移动传送带上随机分布物体的机器人"拾取放置"。以上例子适用于 2D 平面定位不准物体,故用2D 机器视觉系统。
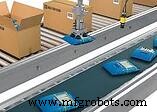
高速机器人"拾取放置"使用 2D 视觉引导。图片:Cognex Corporation
对于机器人料箱拾取等应用,机器人预期从料箱随机拾取物体,需 3D 空间分析。不仅 X、Y、Z 坐标重要,三轴朝向角度对机器人识别最易拾取无碰撞物体至关重要。显然部署3D 机器视觉系统。
最流行 3D 机器视觉系统是双目立体视觉,两相机提供坐标和高度图。关键任务是相机标定和融合双目图像构建 3D 图像的机器视觉算法。分析料箱图像推导最易拾取组件 TCP 坐标。其他 3D 技术包括激光三角测量和飞行时间法。
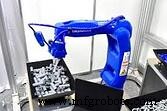 3D 视觉引导机器人料箱拾取。图片:Yaskawa Robotics
第二部分
图像采集
高质量图像是 VGR 成功关键。三大要素:相机、光学、照明。
相机:选择机器人应用相机有重要考量。虽商用相机获取图像,但这些系统部署的工业环境极具挑战。相机暴露于恶劣环境,需每次为成百上千万循环提供一致高质量图像。加上机器人运动和整体设备振动冲击。
通信接口需稳健,在此艰苦条件下持续,保证操作中通信无中断。基于以太网协议提供良好可靠性和必要长电缆长度。防护等级合规至关重要,尤其部署粉尘环境。PoE 为首选电源避免多线缆。相机电缆经电缆拖链和机器人手臂线束大量循环弯曲,应用拖链合规电缆。
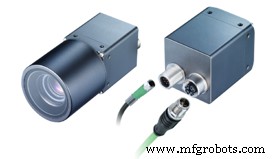 图片:Baumer
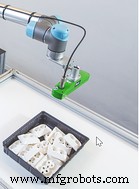 图片:Pickit 3D
相机分辨率需考虑整体视场(FOV)和期望定位精度计算。
光学:根据 FOV、工作距离(WD)、相机传感器尺寸选用合适光学。两最重要因素:
- 桶形畸变保持最小,
- 镜头稳健性,因承受同等冲击振动;光圈、聚焦等关键设置若不解决会受影响
照明:物体照明在 VGR 中关键。照明应高亮待检测特征。编程的组件或轮廓须在系统期望精度内精确识别。因此,基于物体和轮廓选择合适照明。组件拾取或焊接/胶水分配类应用多需简单漫射条形光,料箱拾取立体相机应用常用结构化图案光投射组件获取轮廓推导轮廓。
3D 料箱拾取用结构化光。图片:Solomon 3D
机器视觉机器人挑战
标准 2D 机器人机器视觉应用中,有若干挑战需解决:
- 畸变
- 坐标标定
- Z 标定
- 坐标对齐
畸变:两主类畸变发生需在 VGR 就绪前校正。
- 镜头畸变:镜头(尤其广角)导致获取图像畸变。称"桶形畸变"。
桶形畸变。图片:Baumer
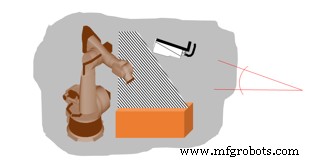
- 相机倾斜安装导致畸变
 图片:Baumer
机器人需操作间隙,相机常需倾斜安装。这导致获取图像畸变。
两类畸变均需校正标定,使获取坐标准确。
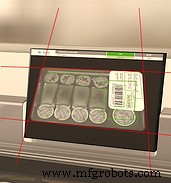
坐标标定:机器人在毫米或英寸等单位定义坐标系工作,相机按像素计数工作。因此需标定相机,使系统理解像素与坐标系单位关联。
 图片:Baumer
重要保证测量每次在相同工作距离(相机与物体距离)进行。因机器人 3D 工作,"抓取"也需"Z"规格。
Z 标定:Z 标定用于计算 Z 轴在镜头景深*内变化时的 X、Y 坐标。相机用标定板(后文讨论)按特定程序标定。
坐标对齐:机器人和视觉系统有各自坐标系。偏差如下:
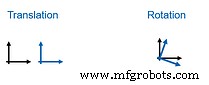
为克服此问题,进行标定。机器人知自身位置和 TCP 位置,视觉系统在标定板上标定。机器人计算偏移,执行对齐。
此步极重要。机器人必须遵循视觉系统定义原点起始路径。若执行不当,错误标定导致严重路径偏差甚至碰撞。
标定板:视觉系统标定用标准标定板,有精确尺寸标记。图 2.1展示标定板示例。
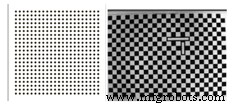
图 2.1
使用标定板校正镜头和安装畸变:标定板置于相机下方一定距离获取图像,如图 2.2所示。
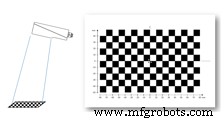
图 2.2:相机定位
图片:Baumer
畸变标定后,图像显示对齐。如图 2.3所示。
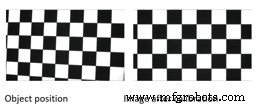
图 2.3
使用标定板进行坐标标定:标定板网格线或标记与相机覆盖像素数相关。重要将位置指针精确置于标定板上。
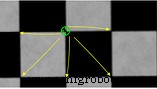
指针放置在板点/角。这些点间距离已知,输入软件标定参数化字段。视觉系统计算测量该距离消耗像素数。只要工作距离、FOV、相机安装保持,此设置有效。三者任一变化需重新标定。
趋势与进展
VGR 非新技术。已发展成熟。几乎所有机器人制造商现提供 VGR 集成方案。但相机技术最新进展(高速相机、3D 飞行时间相机、集成立体相机)和软件技术(人工智能、机器学习)为整个应用增加了额外可靠性和稳健性。
深度神经网络部署教导和重新教导所有平面组件定位和朝向可能性。学习可能性多可能拉长网络训练时间,但最新计算设备(如 GPU)使任务耗时减少。基于云的机器学习平台也在部署。
结论
VGR 在工业所有领域迅速普及。曾主要由汽车驱动的应用现获食品制药高速拾取放置、码垛拆垛、重工程焊接机器人缝跟踪、胶水分配等新采用者。需建立标准确保视觉系统制造商和机器人构建商互操作性。随着制造业迈向"新常态",VGR 绝对扮演主要角色。
工业技术
- 机器人咖啡师:重塑家庭咖啡体验的未来
- TM Robotics发布TS5000新一代机器人控制器:位控三倍提速、体积缩减33%
- 视觉引导协作机器人助 Walt Machine 产能提升 50%
- 机器人实现精准手眼协同 应对复杂任务
- 机器视觉与机器人协同:开启下一代自动化
- 重塑制造业:21 世纪工业机器人演进史
- 机器人机床上下料:收益、痛点与投资决策全景图
- 机器视觉:现代工业机器人发展的核心驱动力
- 中国十大机器人焊机供应商:值得信赖、创新驱动、高性价比
- 机器人奇异性完全指南:原理、分类、影响与规避策略
- 制造业机器人技术演进:从工业时代迈向太空时代的效率革命
- 21世纪机器人技术:分布式系统、远程呈现与太空探索