


电机驱动器选型全攻略:从原理到实战避坑指南
什么是电机驱动器? 若想用 Arduino 控制电机,电机驱动器必不可少。什么是电机驱动器?如何选型?本文将系统解答驱动器分类、工作原理、刹车方式、主流芯片、选型关键因素及 H 桥原理。
电机驱动器定义
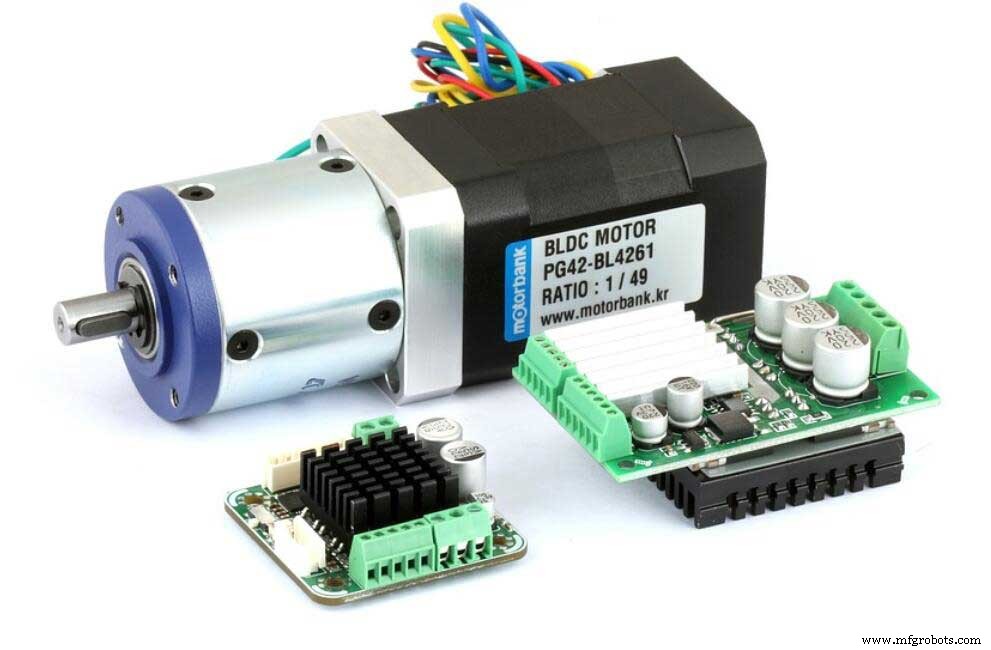
行星齿轮无刷直流电机
电机驱动器是控制电机转速与转向的电子装置,既可驱动玩具、机器人等小功率电机,也可用于工业大功率电机控制。
为什么必须用驱动器?
核心原因有二:
1. 保护单片机:电机启动/堵转电流极大,直连单片机必烧毁 IO 口。
2. 功率放大:单片机输出电流微弱,驱动器作为功率放大器,将低功率控制信号放大至驱动电机所需功率。
工作原理
驱动器 IC 本质是功率放大器,接收单片机低功率信号,放大后驱动电机。多数集成过流、过温保护,双向守护单片机与驱动器自身。
电机停止方式:惯转 vs 刹车
惯转
断电让电机自由停转。缺点:惯性旋转可能损坏机构。
刹车
反向施加电压快速制动。缺点:机械应力大,可能损伤电机。
选型建议:需快速停止选刹车;允许惯转选惯转。类比骑车:下坡惯转,上坡刹车。另需考虑电机类型:有刷直流电机需大电流驱动器;步进电机需支持细分驱动。
驱动器分类
按换向方式分:有刷驱动器(低功率、简单、无需传感器)与无刷驱动器(高功率、需位置传感器与复杂控制器)。
按电机类型细分:
直流电机驱动器
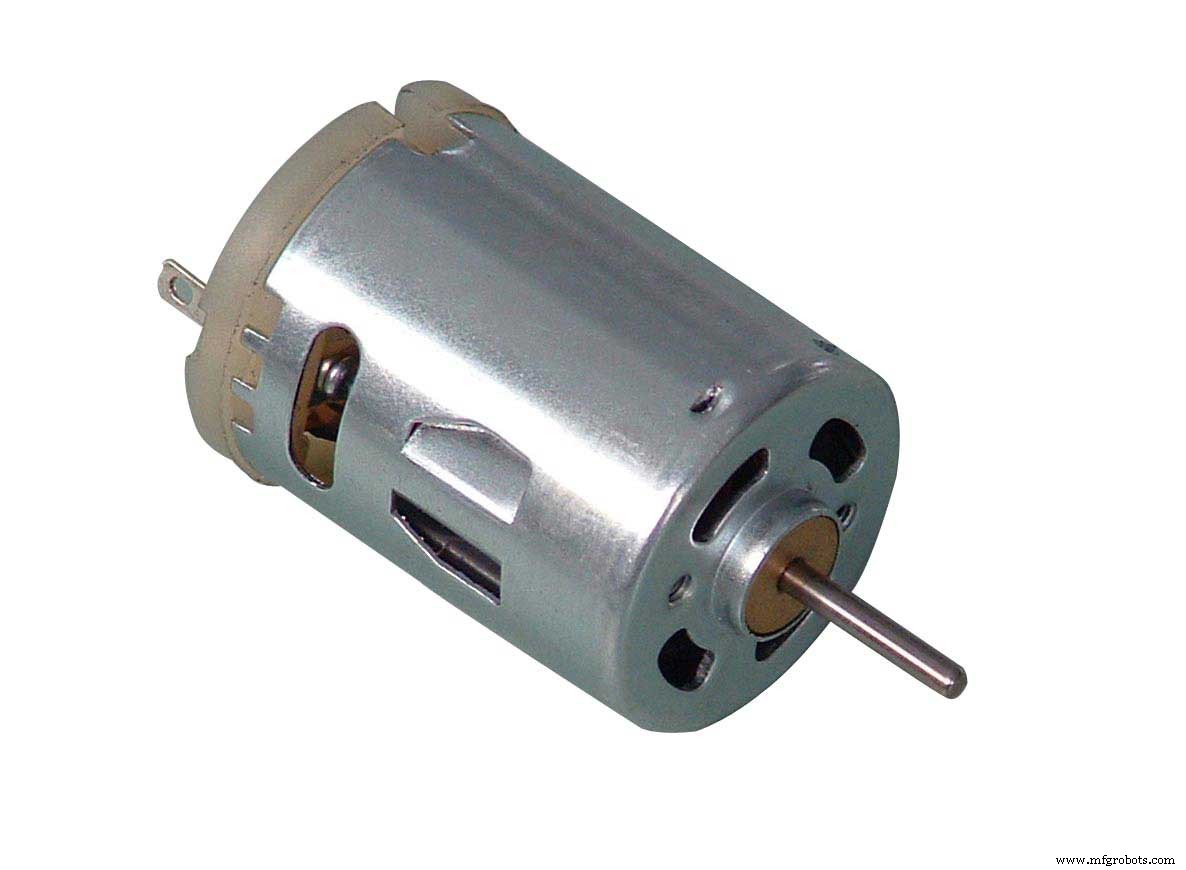
直流电机
应用最广,从风扇到硬盘,控制转速与方向。
伺服电机驱动器
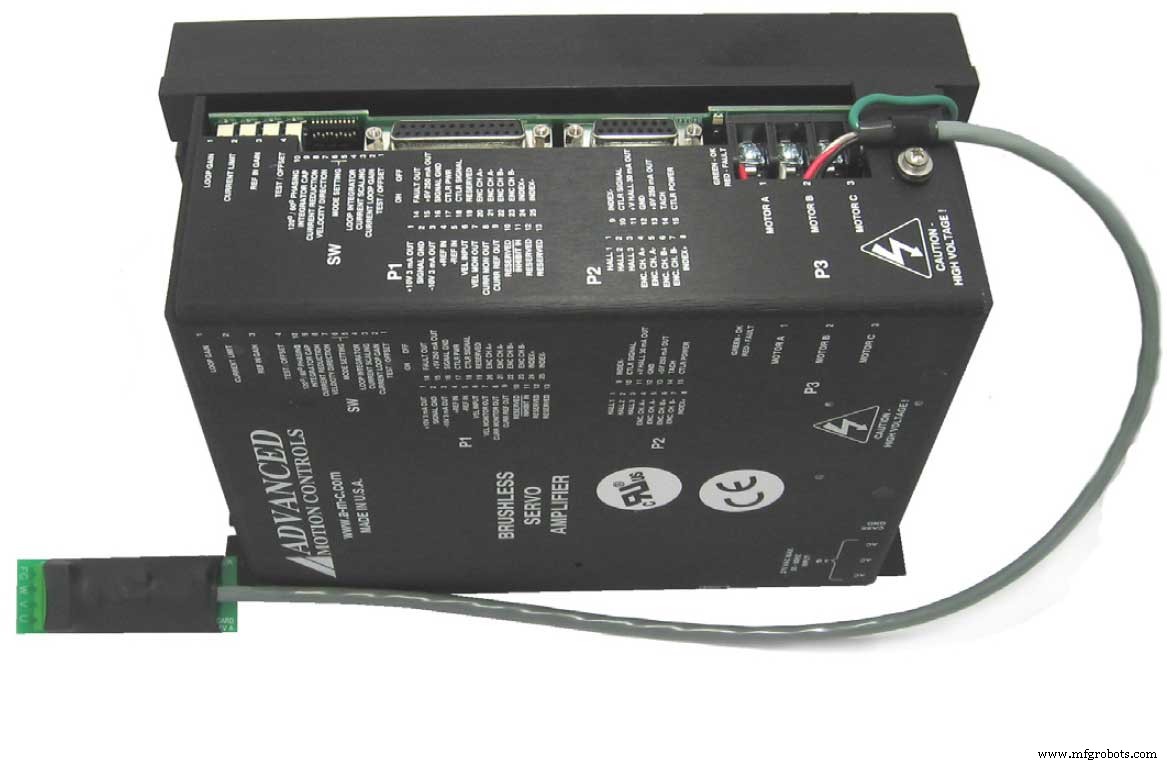
伺服驱动器
用于机器人、数控机床等高精度定位场景,控制位置、速度、转矩。
步进电机驱动器
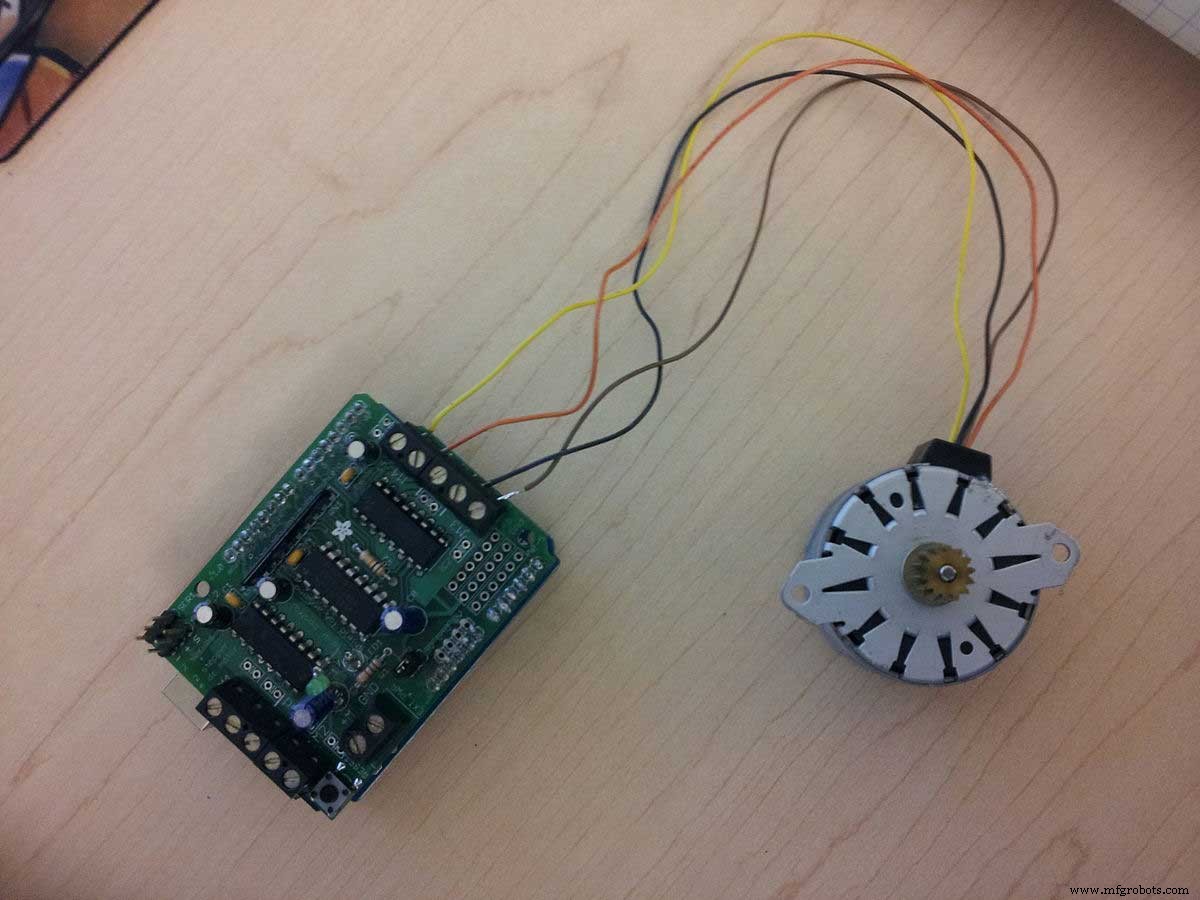
步进电机
电能转机械能,控制步进速率与方向,用于打印机、扫描仪等精准定位设备。
其他细分类型
- 数字步进驱动器:数字信号控制步进电机
- 闭环步进驱动器:反馈控制步进电机
- 模拟步进驱动器:模拟信号控制
- 集成步进驱动器:驱动器+MCU 一体化,常用于机器人
- 无刷直流 (BLDC) 驱动器:高转矩、低噪音,用于硬盘、电动车
直流电机驱动电路实例
三极管驱动电路
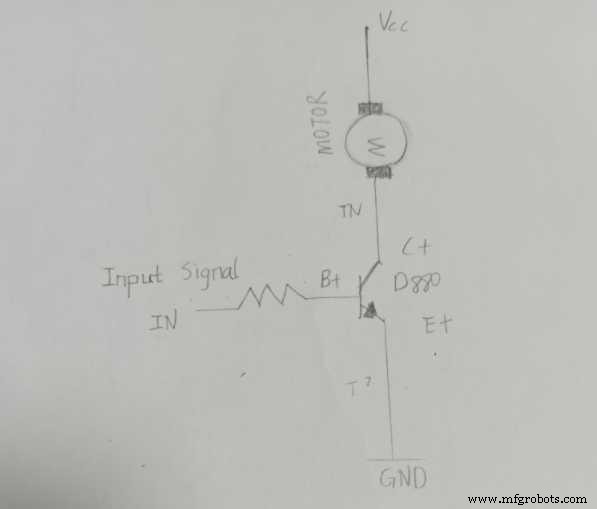
基础三极管驱动电路
最简电路:直流电机 + 电阻 + 功率三极管 (D880)。
H 桥电路
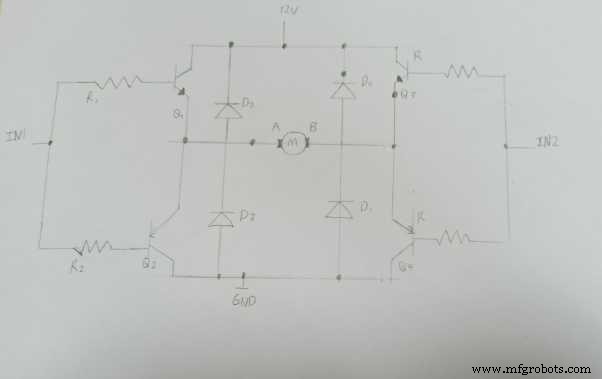
H 桥电路
实现直流电机正反转控制,广泛用于机器人转向等场景。
主流驱动器 IC
专用控制电机的专用 IC,可驱动直流、伺服、步进电机。常见型号:
- L293D:H 桥驱动,驱动继电器、电磁阀、直流/两相步进电机
- L298N:双 H 桥,驱动直流/步进电机、执行器
- A4988:步进电机驱动,支持细分
- DRV8825:内置翻译器的细分驱动,驱动两相混合式步进电机
驱动器 IC 核心功能
- 为电机供电
- 控制转速与方向
- 刹车功能
- 过流保护
- 限流功能
典型应用场景
- 遥控玩具:放大单片机信号驱动电机
- 硬盘驱动器:控制主轴电机
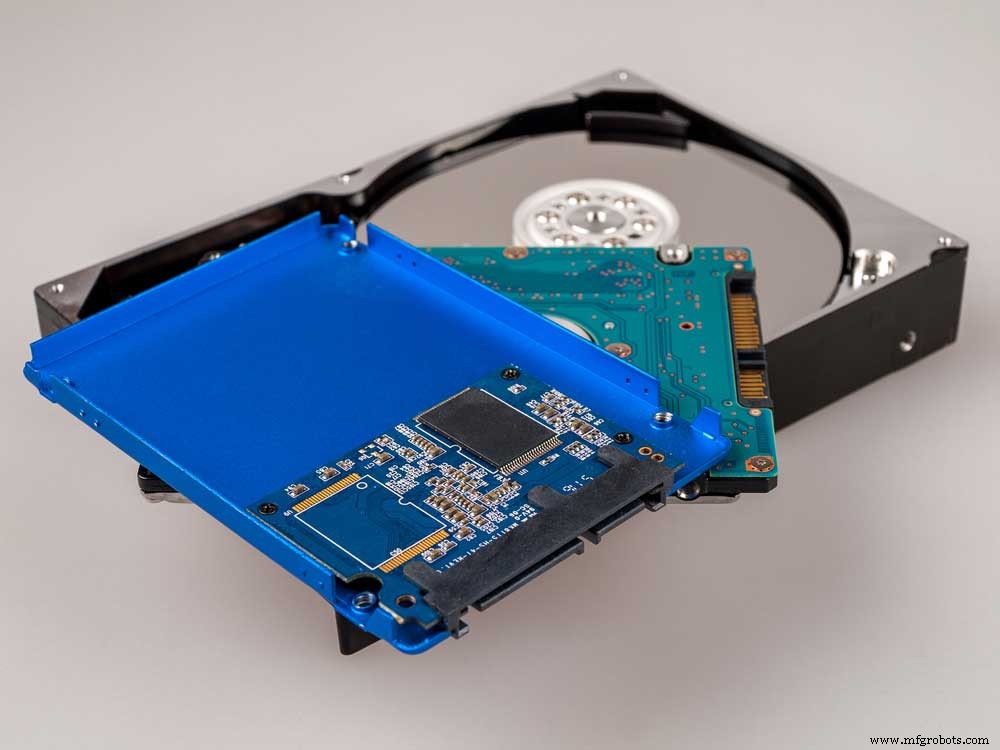
各类计算机驱动器
- 打印机:控制走纸电机与打印头滑架电机
- 自动化装配线:控制传送带、夹爪等多电机协同
驱动器 IC 优势
- 输出功率远超单片机
- 内置过流/过温保护
- 集成功率放大与驱动,节省板卡空间
劣势
- 成本较高
- 需严格核对电压/电流额定值
- 部分 IC 配置复杂
选型关键因素清单
1. 电机类型(有刷/无刷)
查阅数据手册确认电机类型。
2. 电压额定值与逻辑电平
驱动器电压范围需覆盖电机额定电压(如 L293D ±36V)。逻辑电平需匹配单片机(TTL 3.3V/5V),不匹配需电平转换。
3. 电流额定值
驱动器输出电流 ≥ 电机最大电流(含启动/堵转)。L293D 单通道 600mA。过小过热,过大浪费。
4. 控制接口
主流 H 桥、L293D、L298N、TB6612FNG 等,功能各异。单片机常用 TTL 电平,若驱动器不兼容需加电平转换。
5. 转矩需求
关注堵转转矩(保持转矩),重负载需大保持转矩电机。
6. 转速需求
驱动器需提供足够功率支撑目标转速。
7. 尺寸与重量
驱动器散热与安装空间需匹配电机体积。
8. 使用环境
户外需防水防尘驱动器。
9. 预算
在满足指标前提下选择性价比最高方案。
H 桥原理深度解析
H 桥由两对三极管/MOSFET 组成,通过控制管子导通组合实现正反转与调速(PWM 占空比调节)。
总结
电机驱动器 IC 是控制步进/直流电机的核心器件。常见 L298N、DRV8825、TB6612FNG 各有优劣。选型核心:电压/电流余量、开关频率支持、单片机直驱能力不足时必须外扩驱动器。
工业技术