


自制家用作业书写机:Arduino + GRBL 控制的笔绘仪
零部件与物料
| 零部件 | 数量 |
|---|---|
| Arduino UNO | 1 |
| SG90 微型舵机 | 1 |
| A4988 步进电机驱动板 | 1 |
所需工具与设备
- 3D 打印机
软件与在线服务
- Arduino IDE
项目简介
开源版 AxiDraw 笔绘仪,可在任意平面用笔/记号笔/铅笔书写绘图。独特 CoreXY 延伸结构使写字头超出机身,可直接覆盖书本作业。最大绘图区域 24×30 cm,成本约 $75(视采购渠道与现有零件而定)。
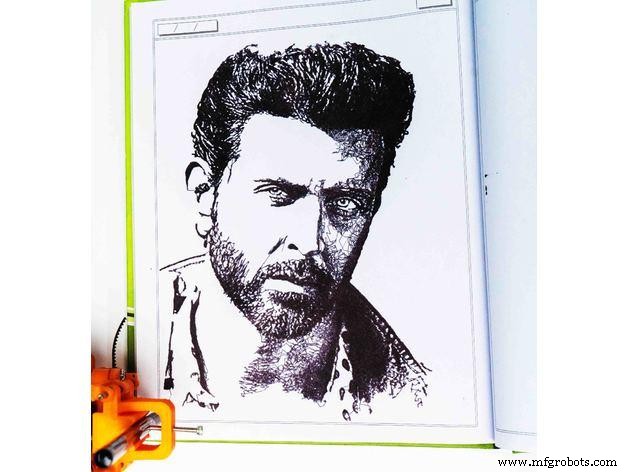
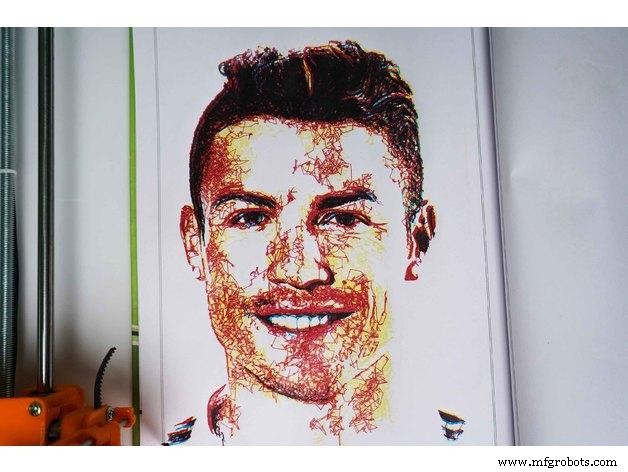
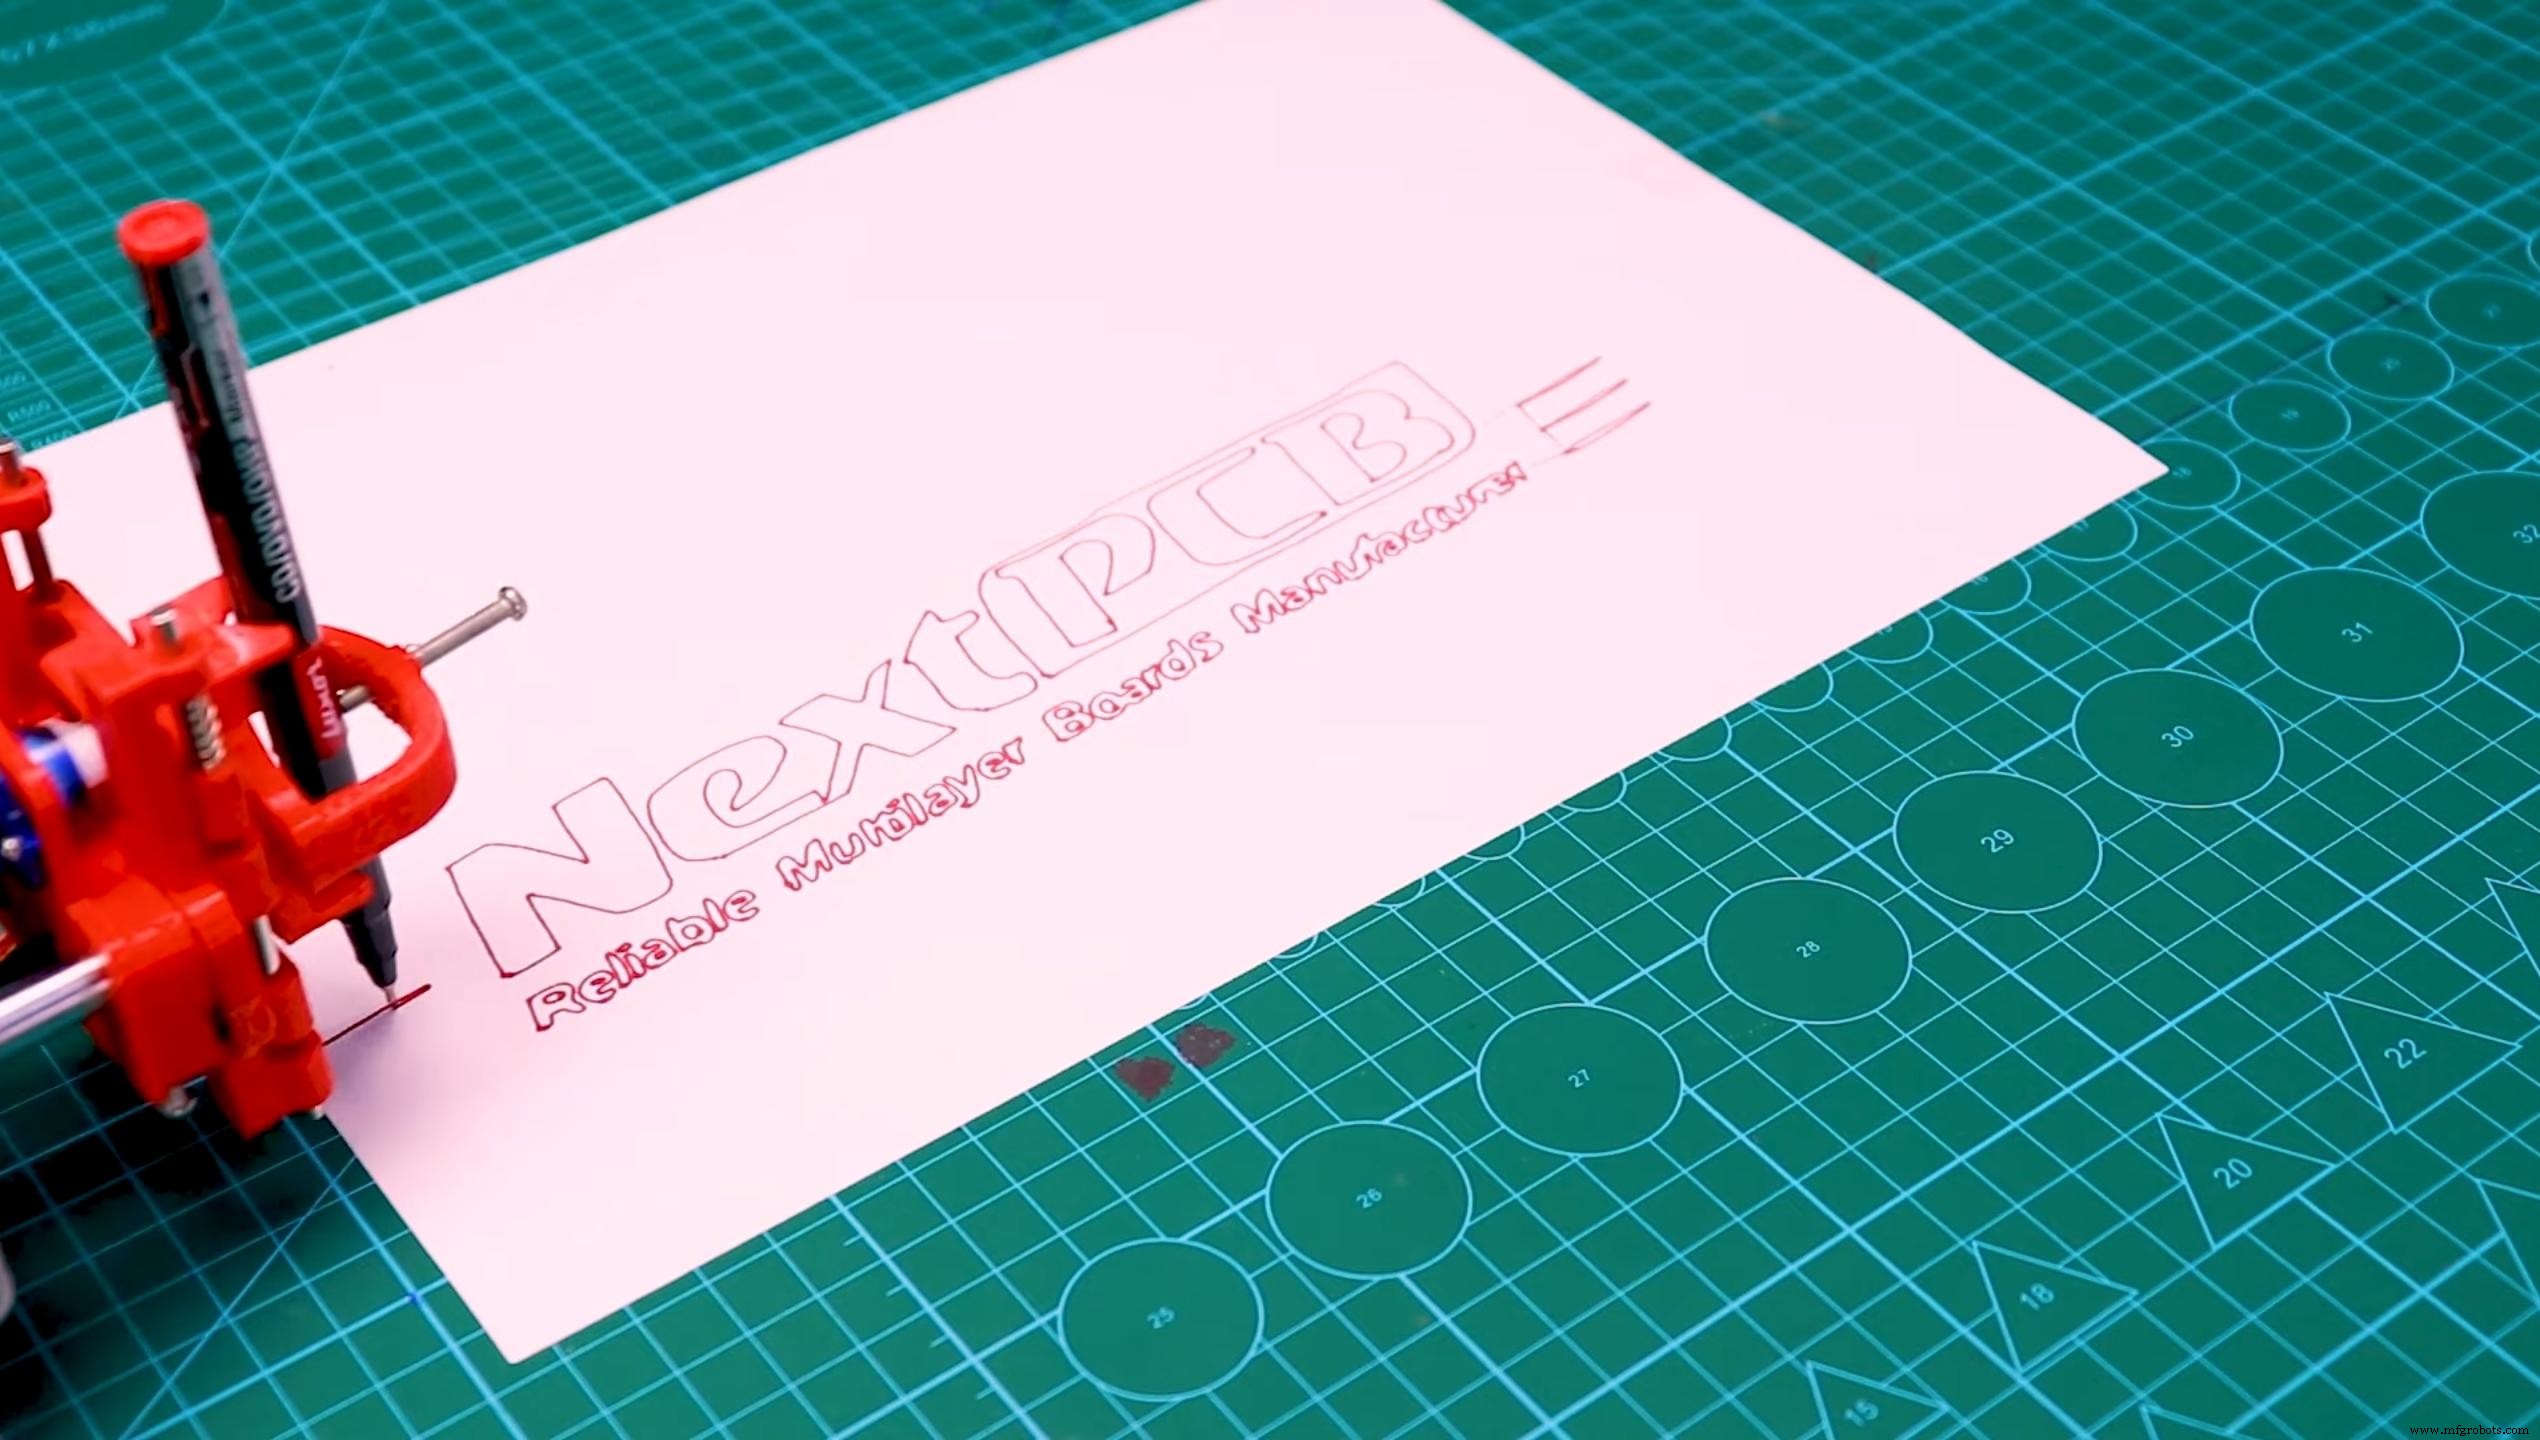
核心架构:Arduino Uno + CNC Shield + GRBL 固件。感谢 NextPCB 赞助 PCB 打样:
步骤 1:零件清单(BOM)

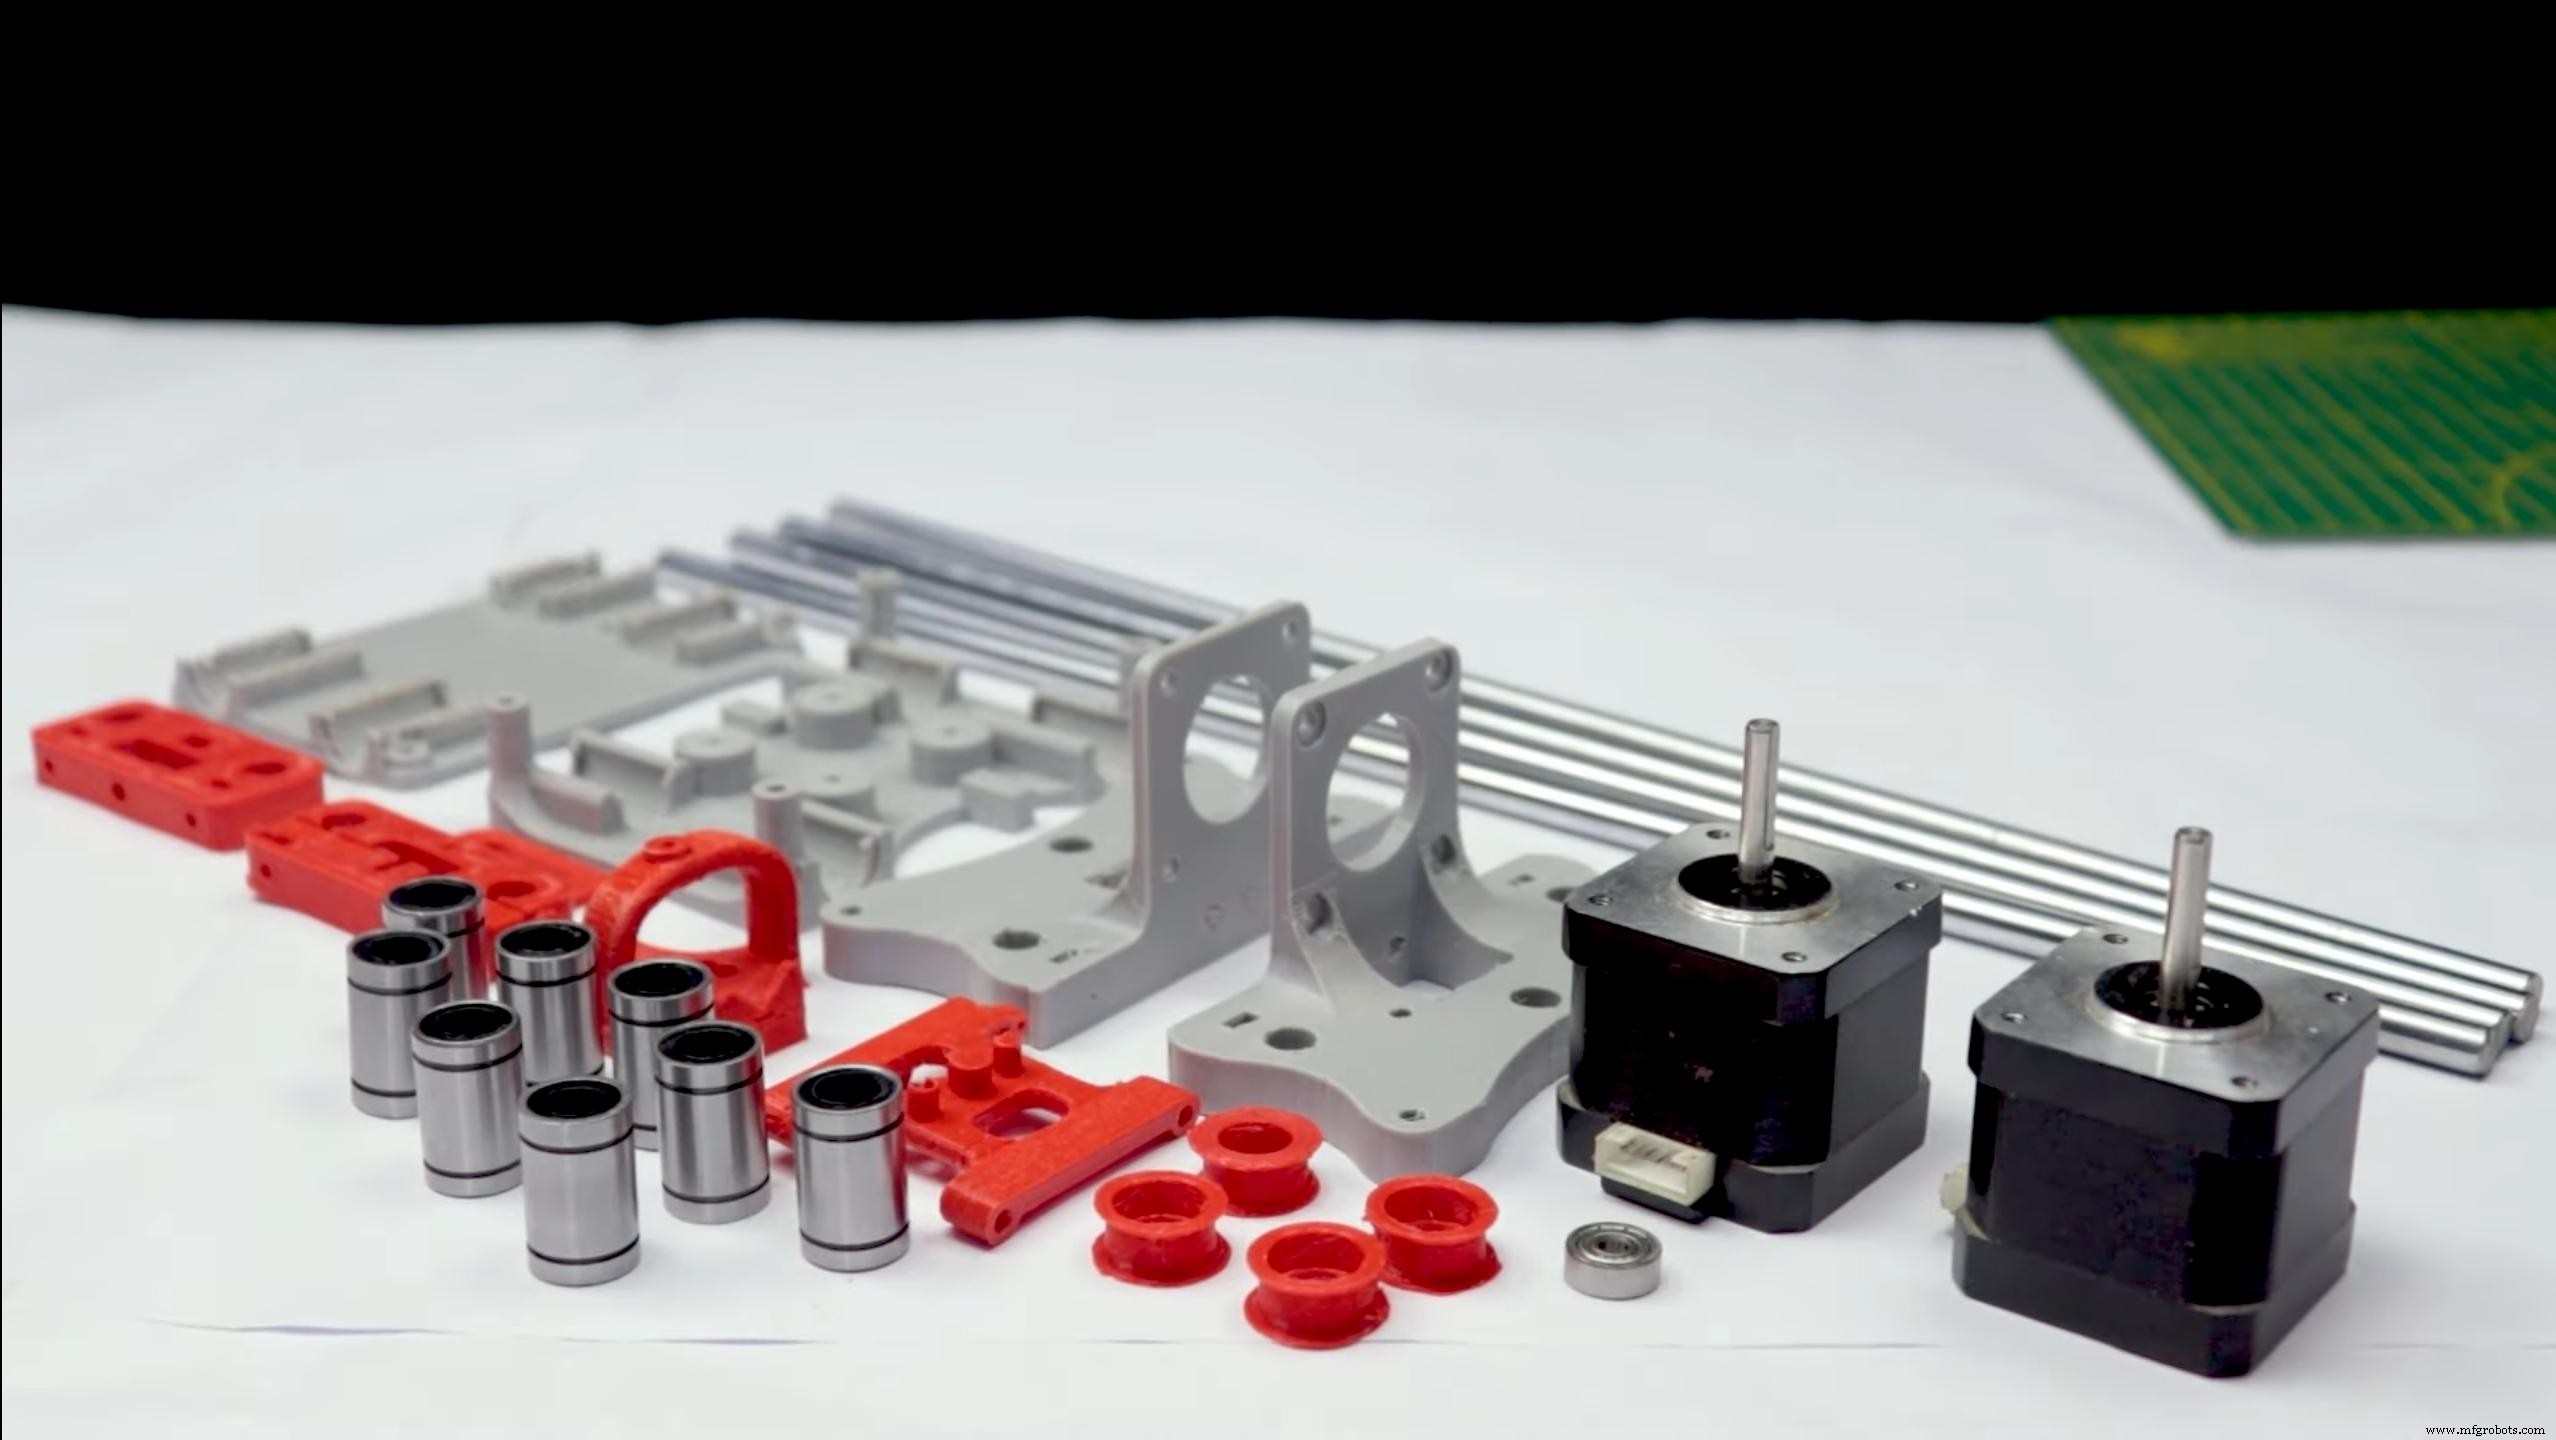
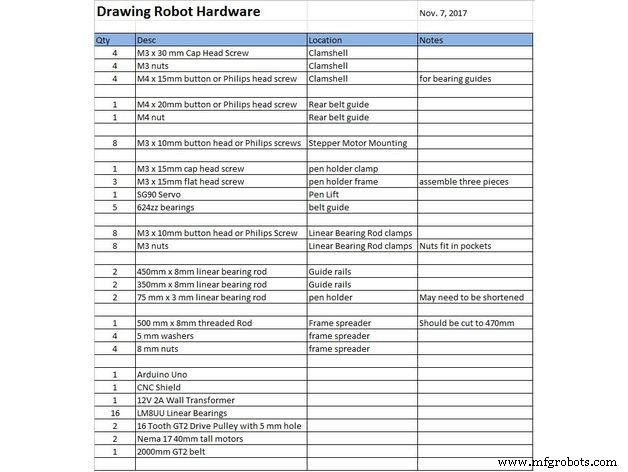
机械件:
- Nema 17 步进电机 ×2
- M8×450mm 光轴 ×2(X轴)
- M8×350mm 光轴 ×2(Y轴)
- 3mm 光轴 ×2(Z轴,可拆旧光驱)
- M8×480mm 丝杆 ×1
- LM8UU 直线轴承 ×8
- SG90 舵机 ×1
- 5mm 弹簧 ×1(圆珠笔芯拆解)
- GT2 同步轮 16齿 ×2
- 624zz 轴承 ×5
- GT2 同步带 2000mm ×1
电子件:
- Arduino Uno ×1
- CNC Shield ×1
- A4988 驱动板(带散热片) ×2
- 跳线帽 ×6
- 12V 2A 电源 ×1
螺丝/螺母/垫圈:详见原文规格表(M3、M4、5/16in 等)。
步骤 2:3D 打印
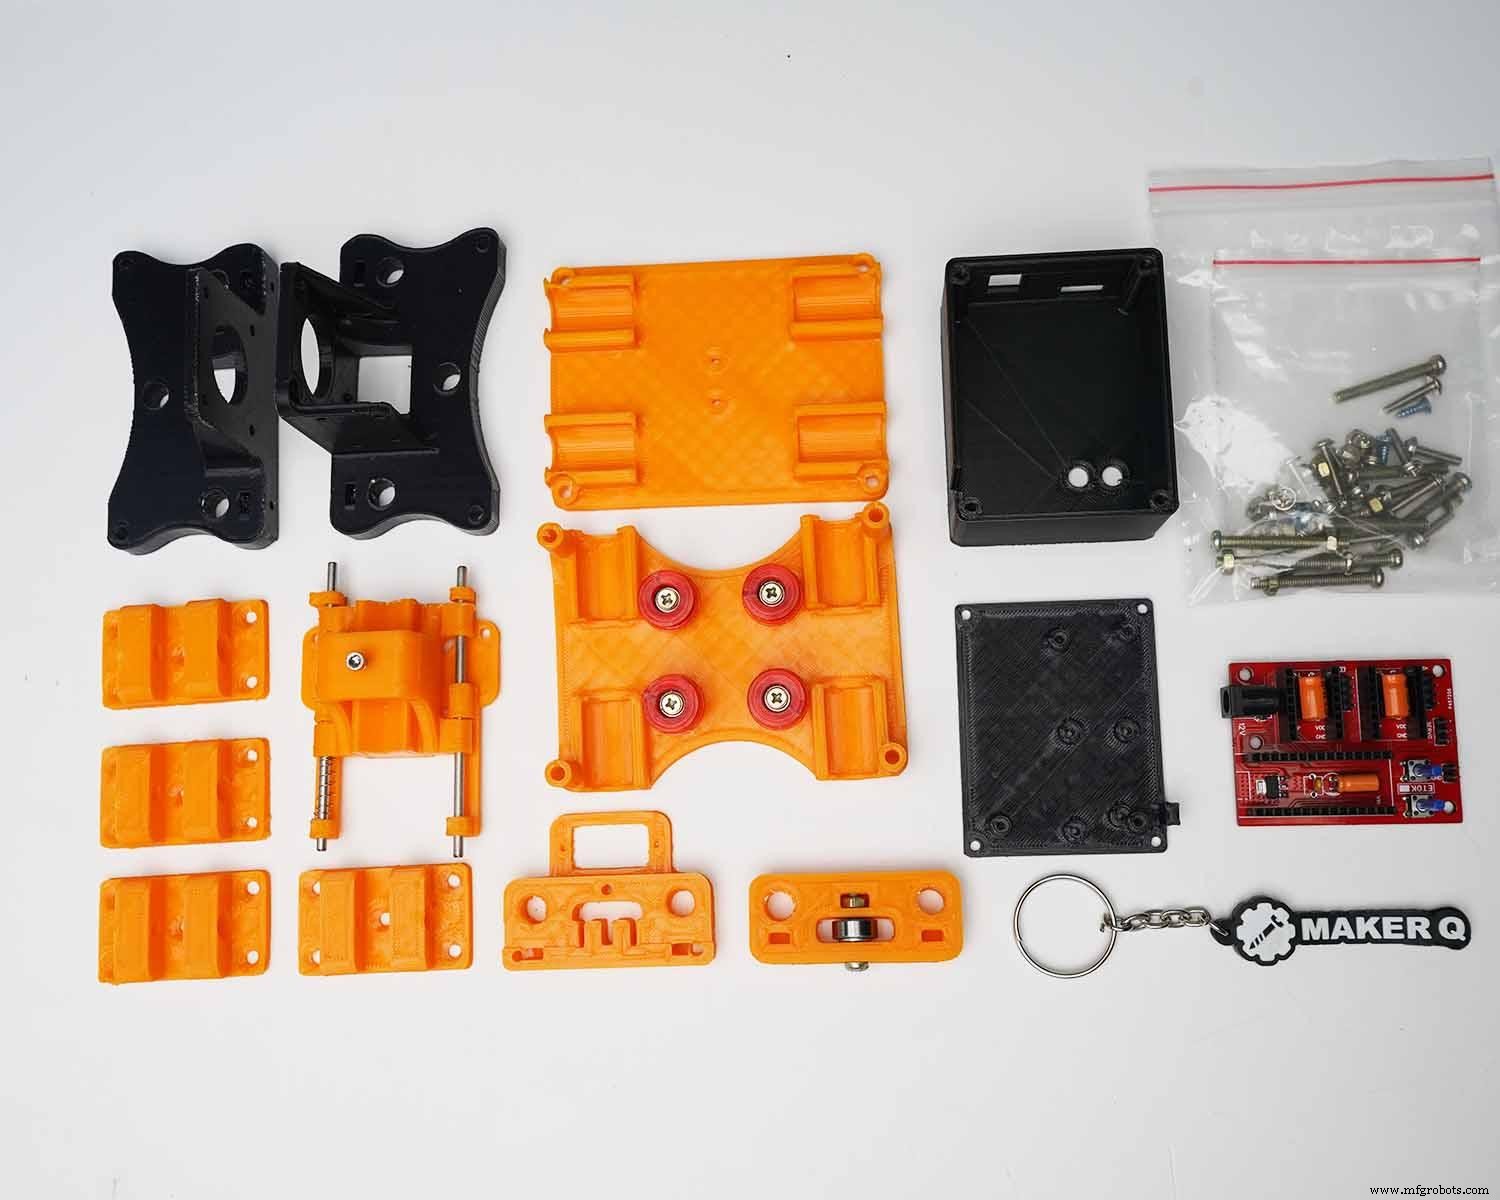
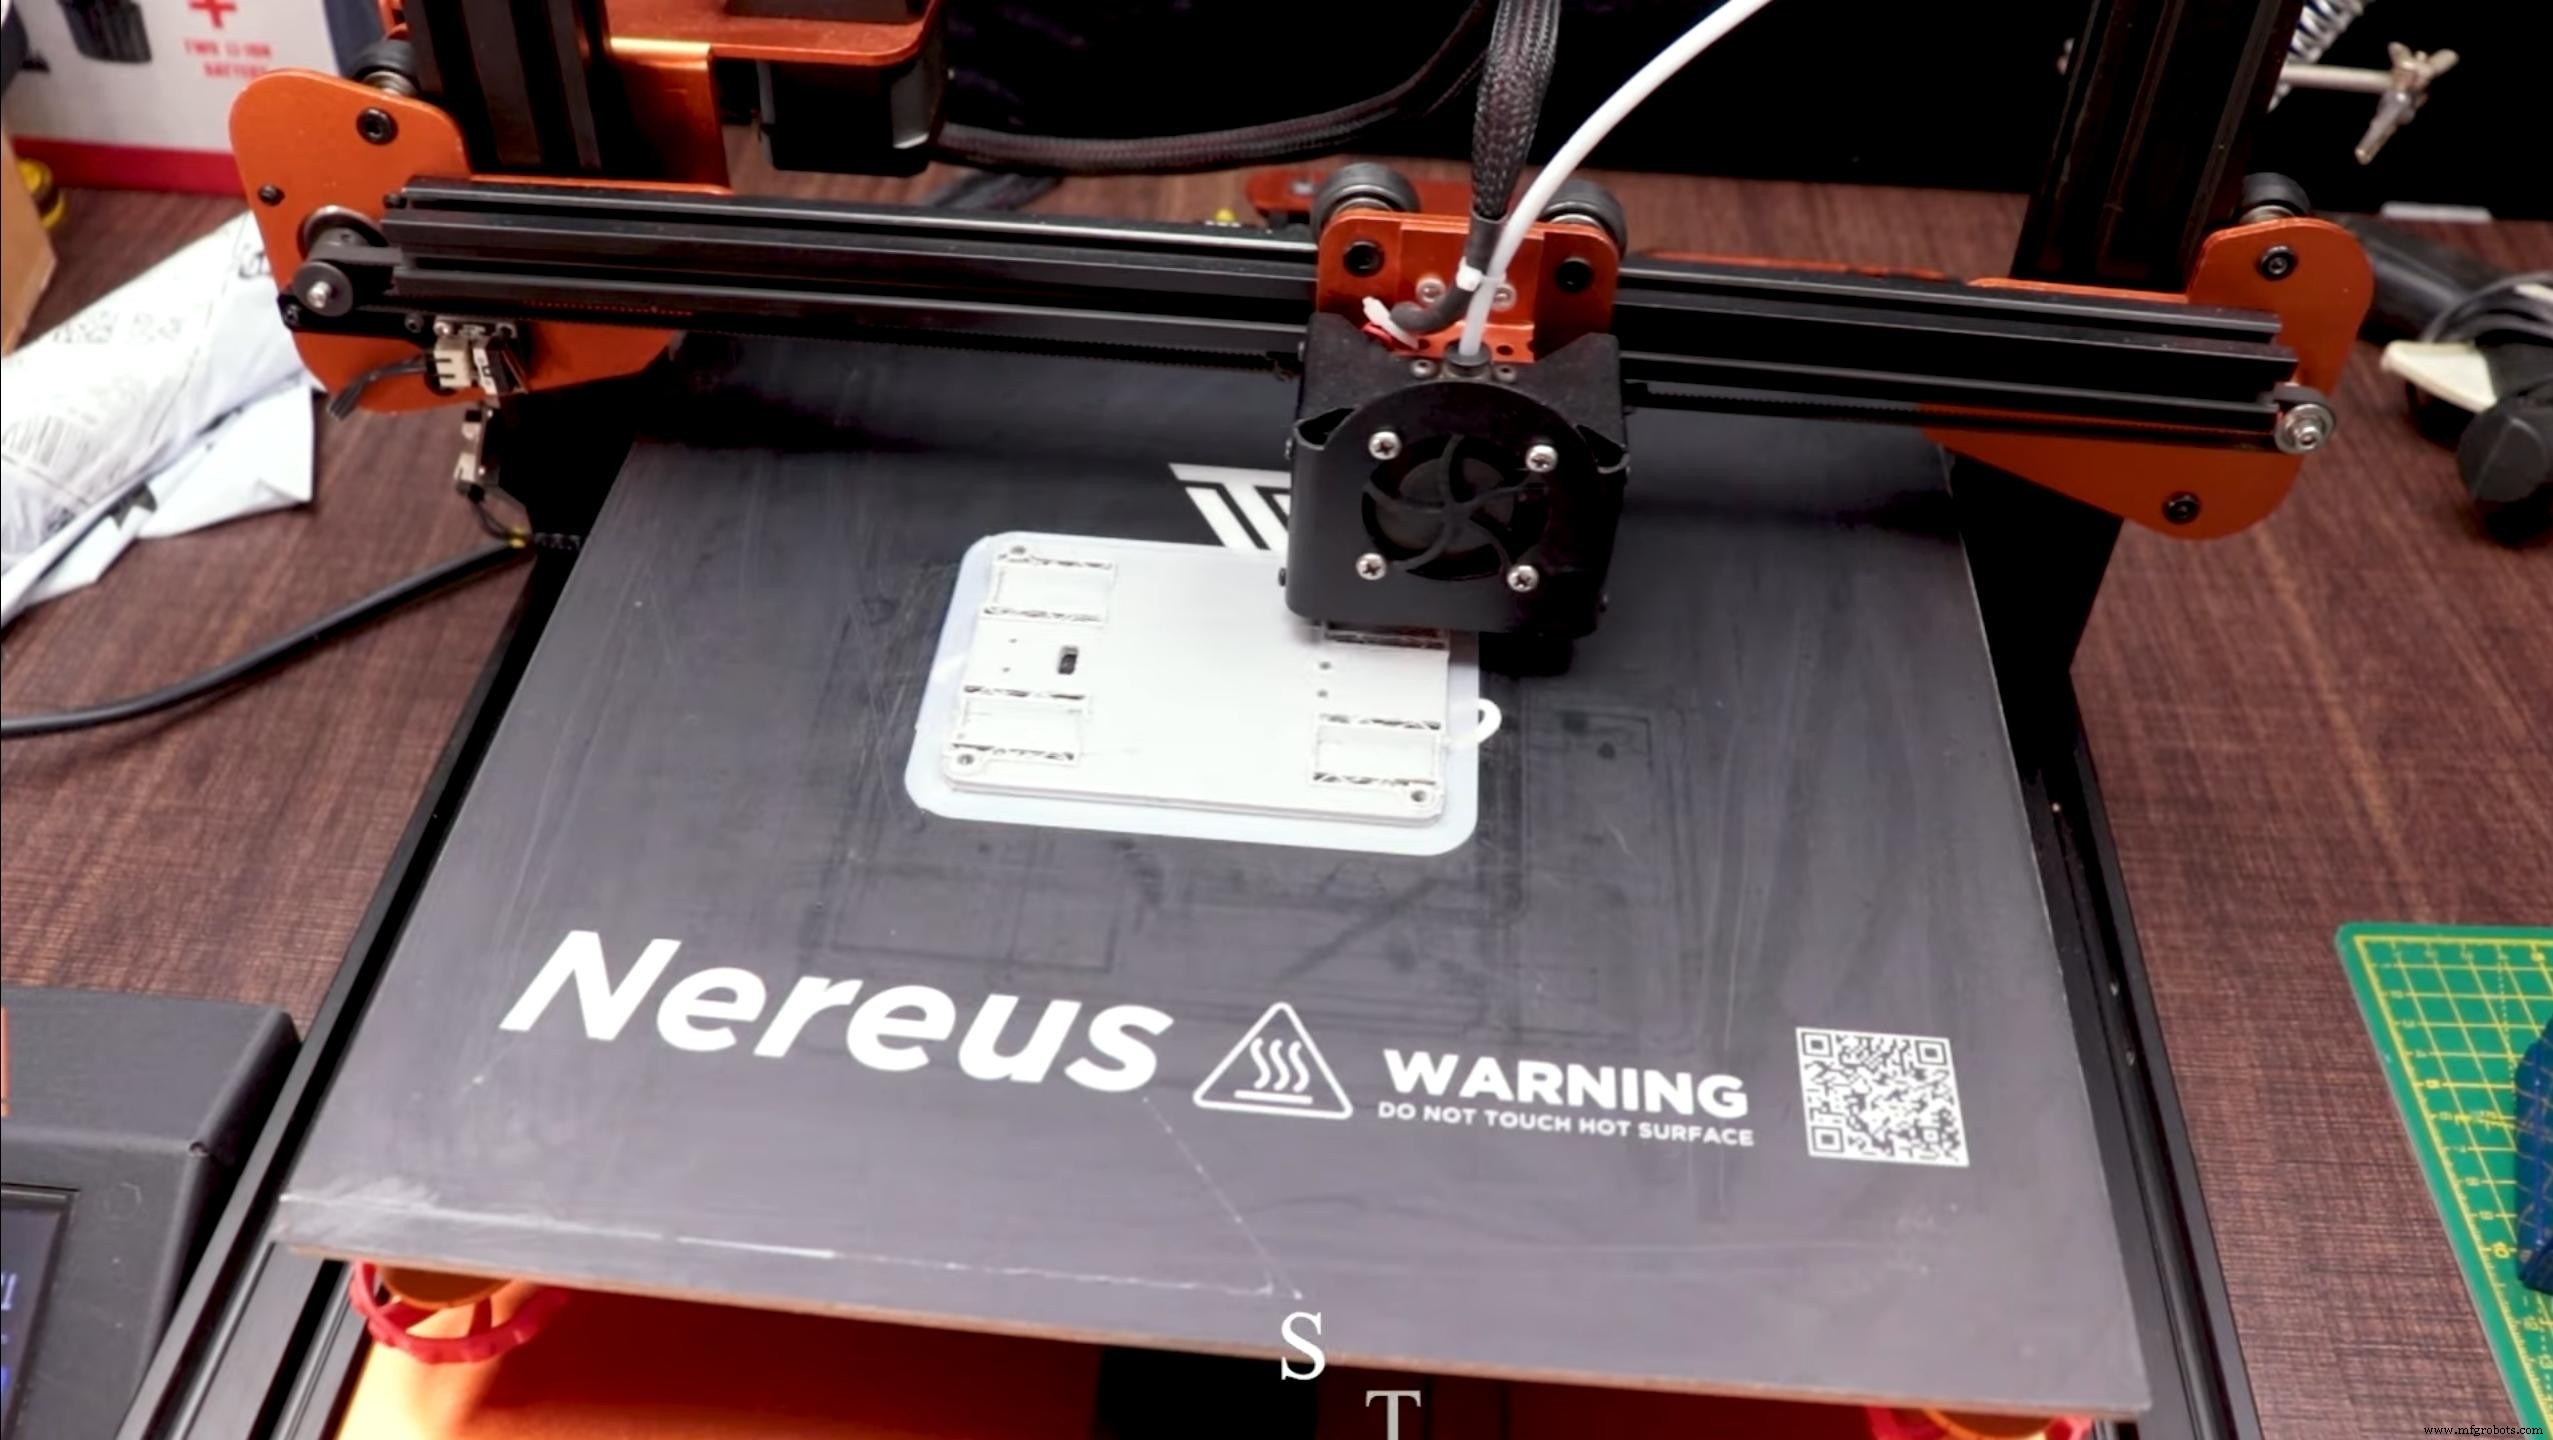
- 模型源:Thingiverse
- Cura 切片,75% 填充(70-100% 均可),层高 0.1-0.2mm,PLA 材料
- 笔夹、滑块、X轴左右支撑需加支撑
- 最长件约 10h,最短 30min;PLA 200°C 打印,无需边裙/底板
步骤 3:X 轴组装
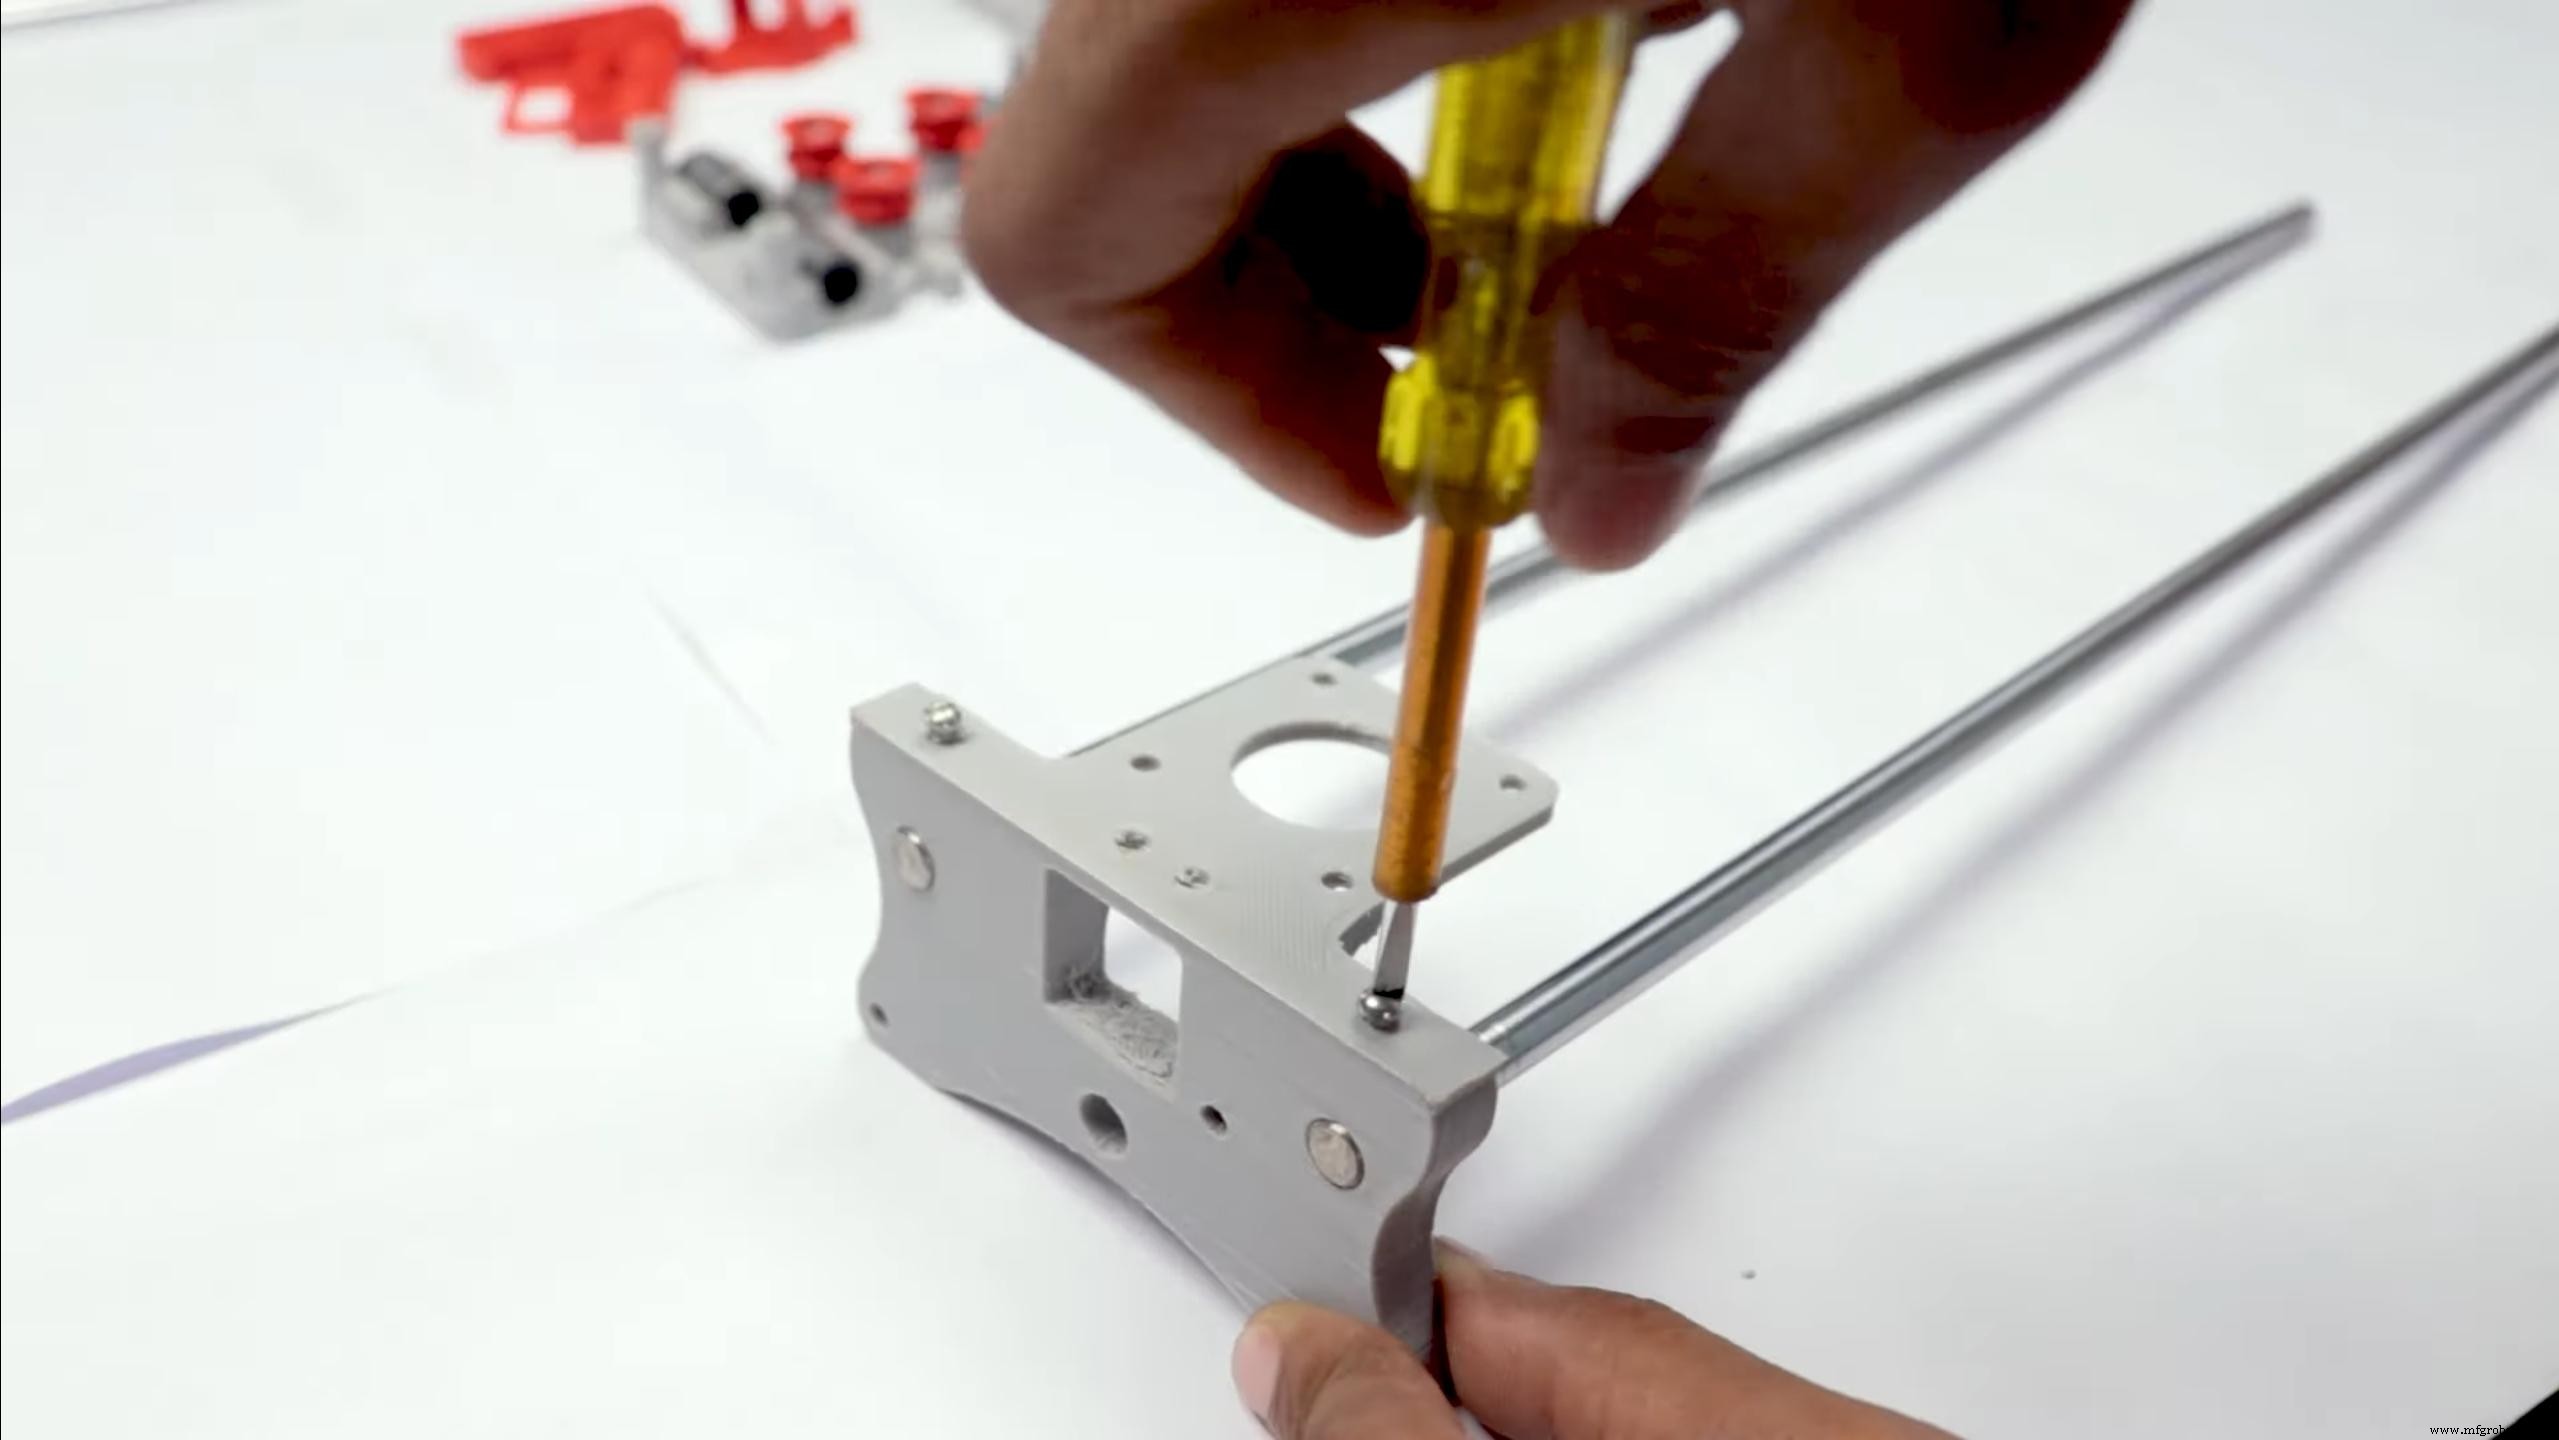
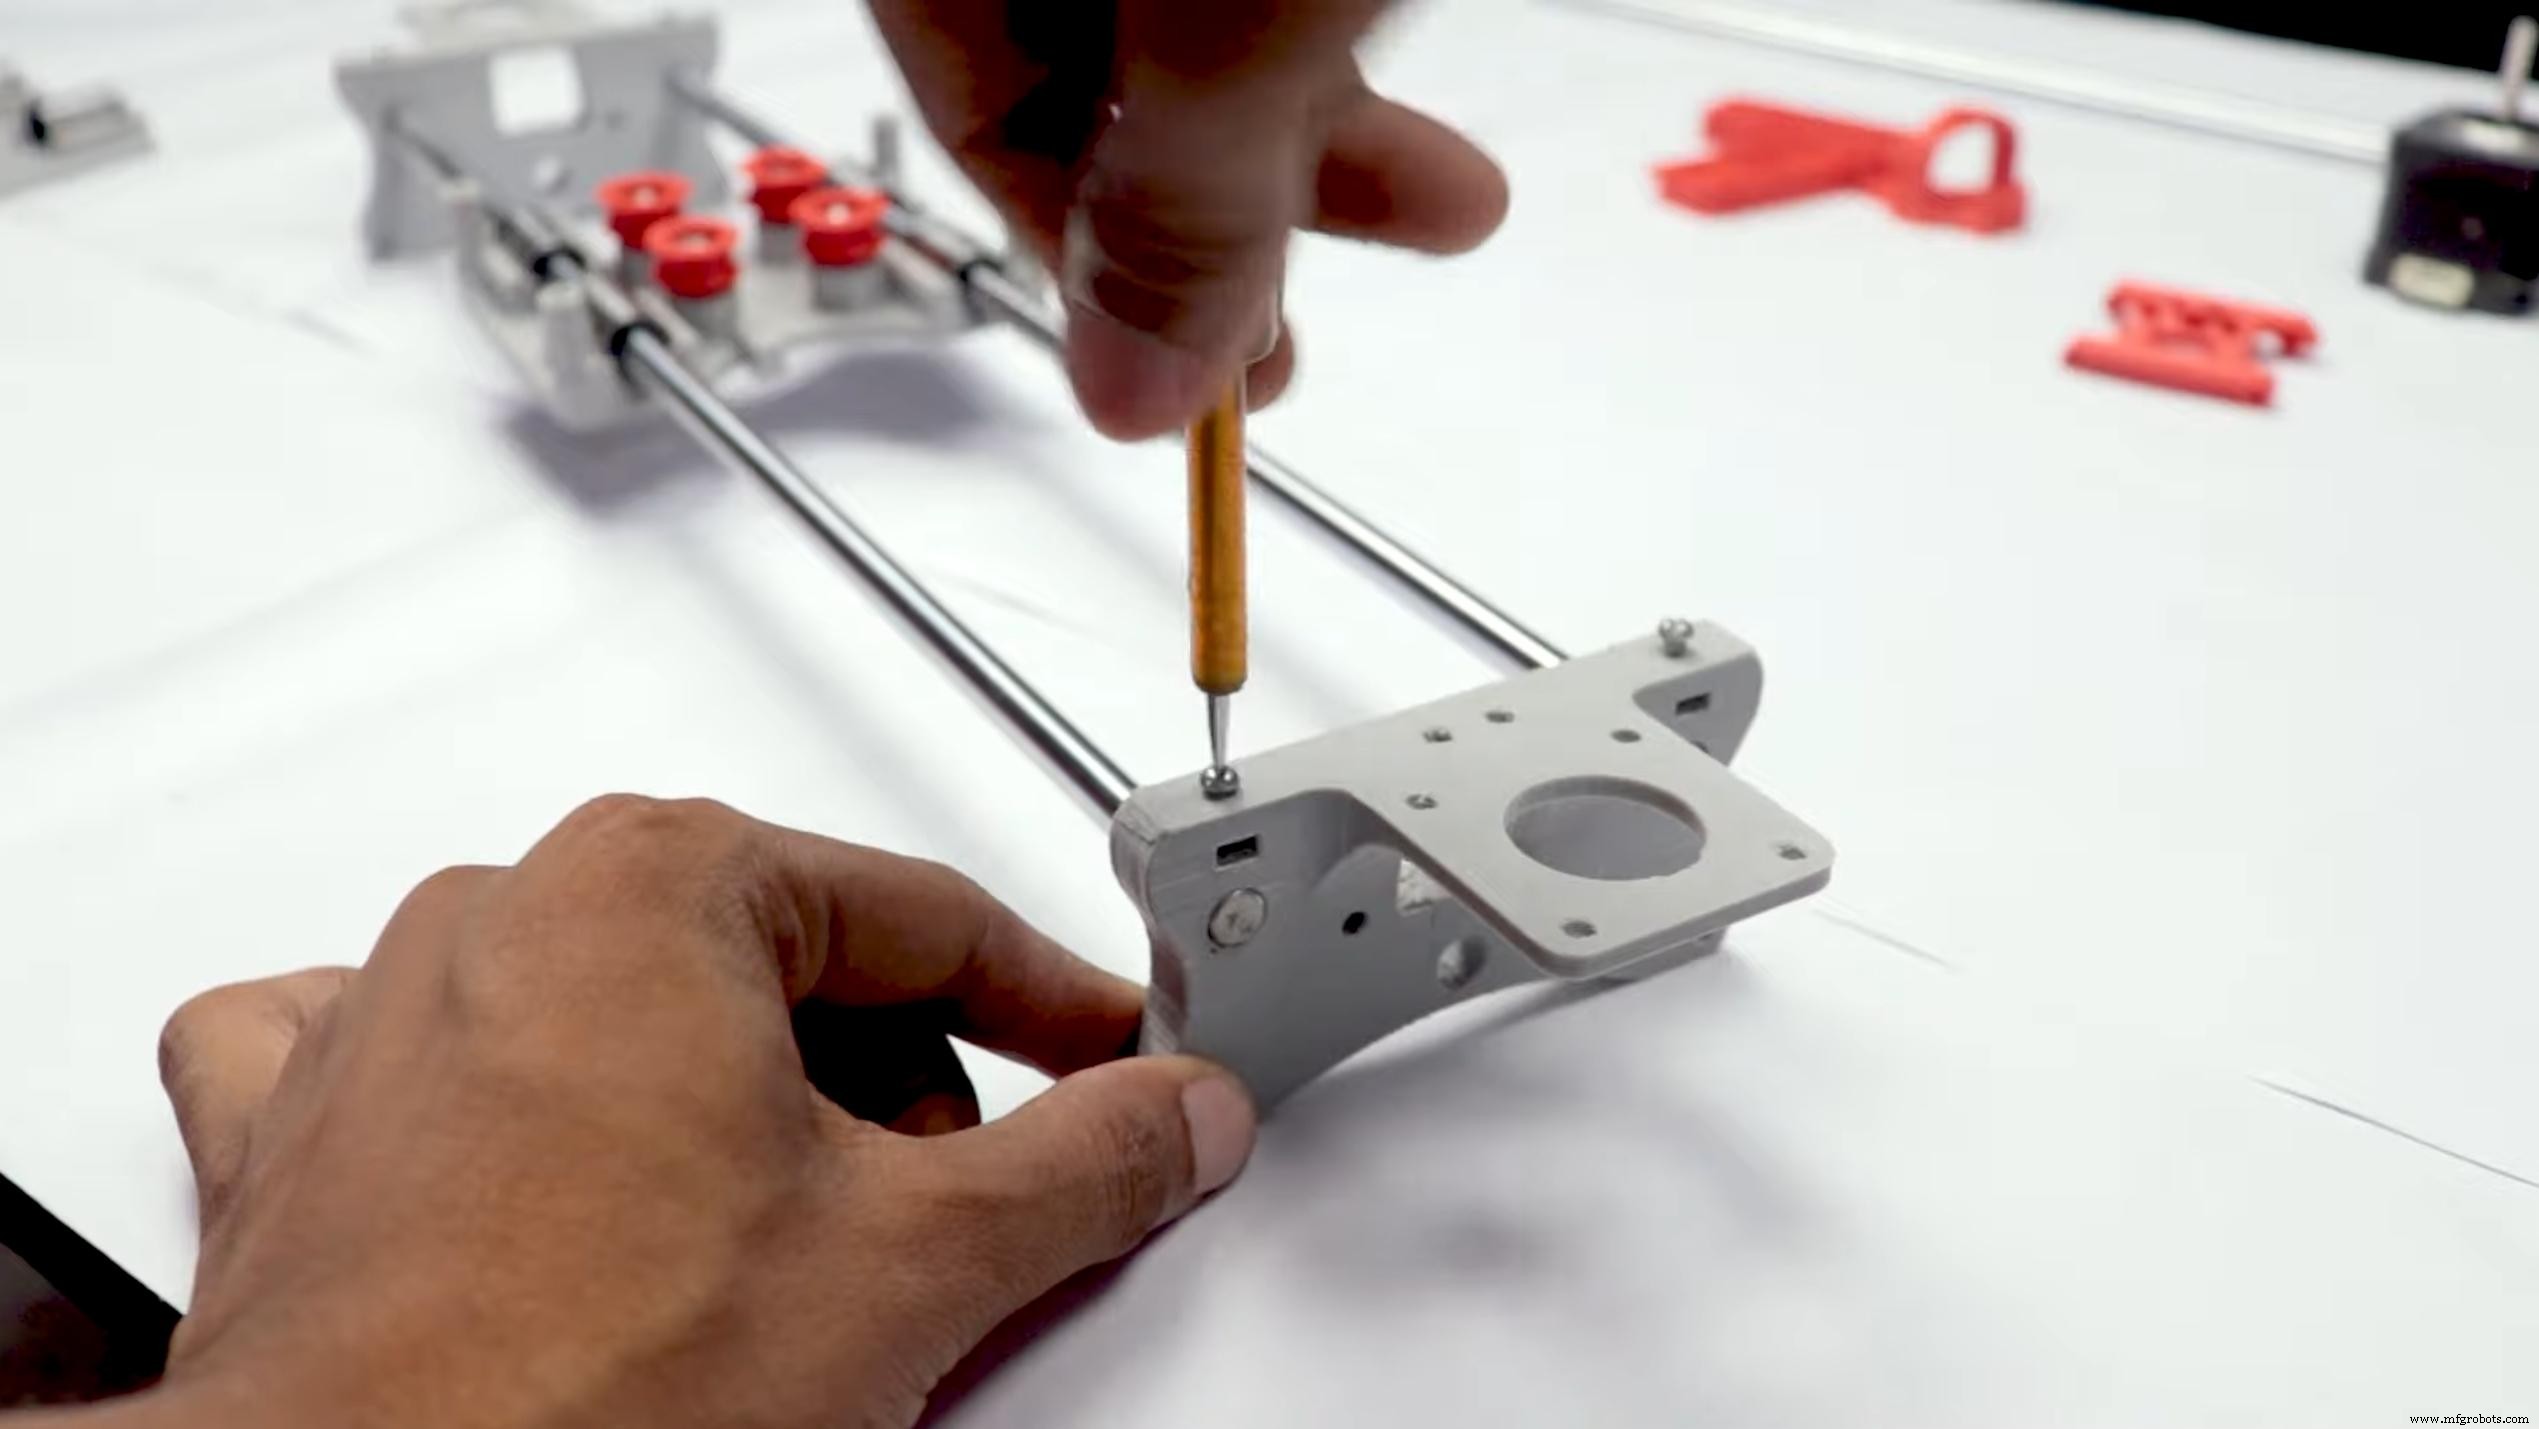
两根 450mm 光轴插入 X 支撑件(必要时圆锉修孔、橡皮锤辅助)。丝杆穿底部孔,两侧各加 5/16in 垫圈+螺母锁紧。
步骤 4:X 轴滑块与轴承
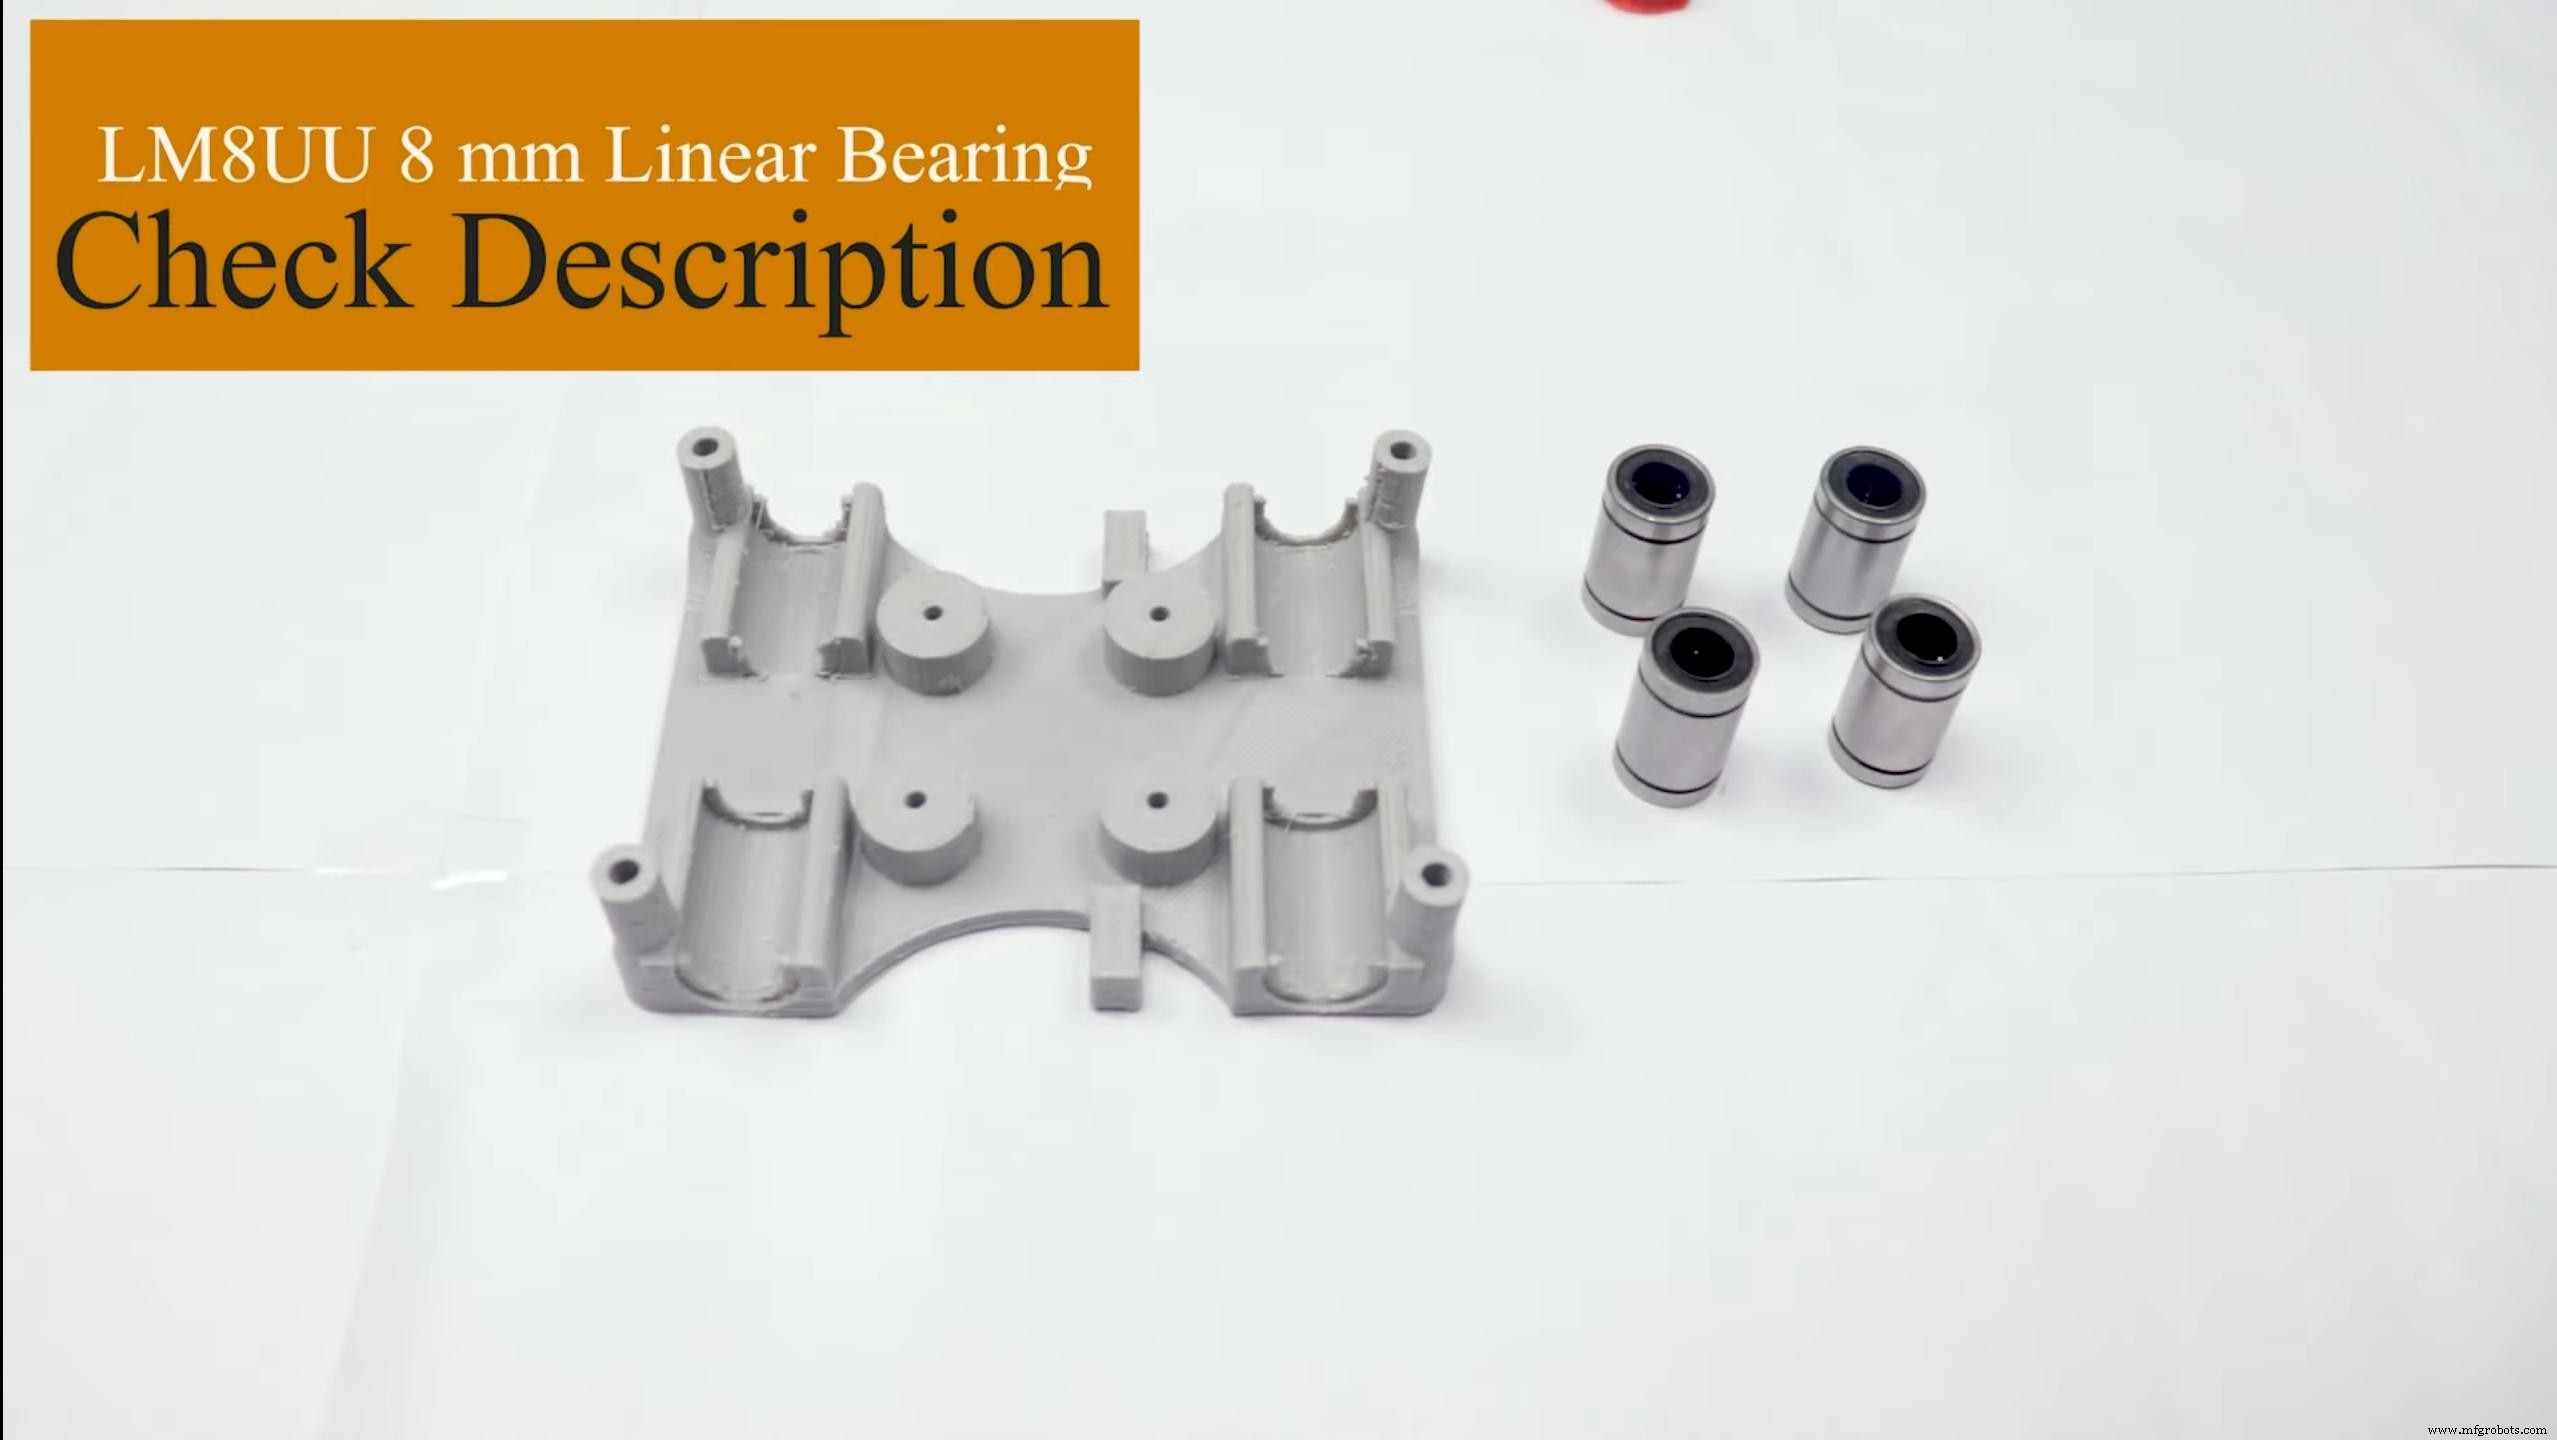
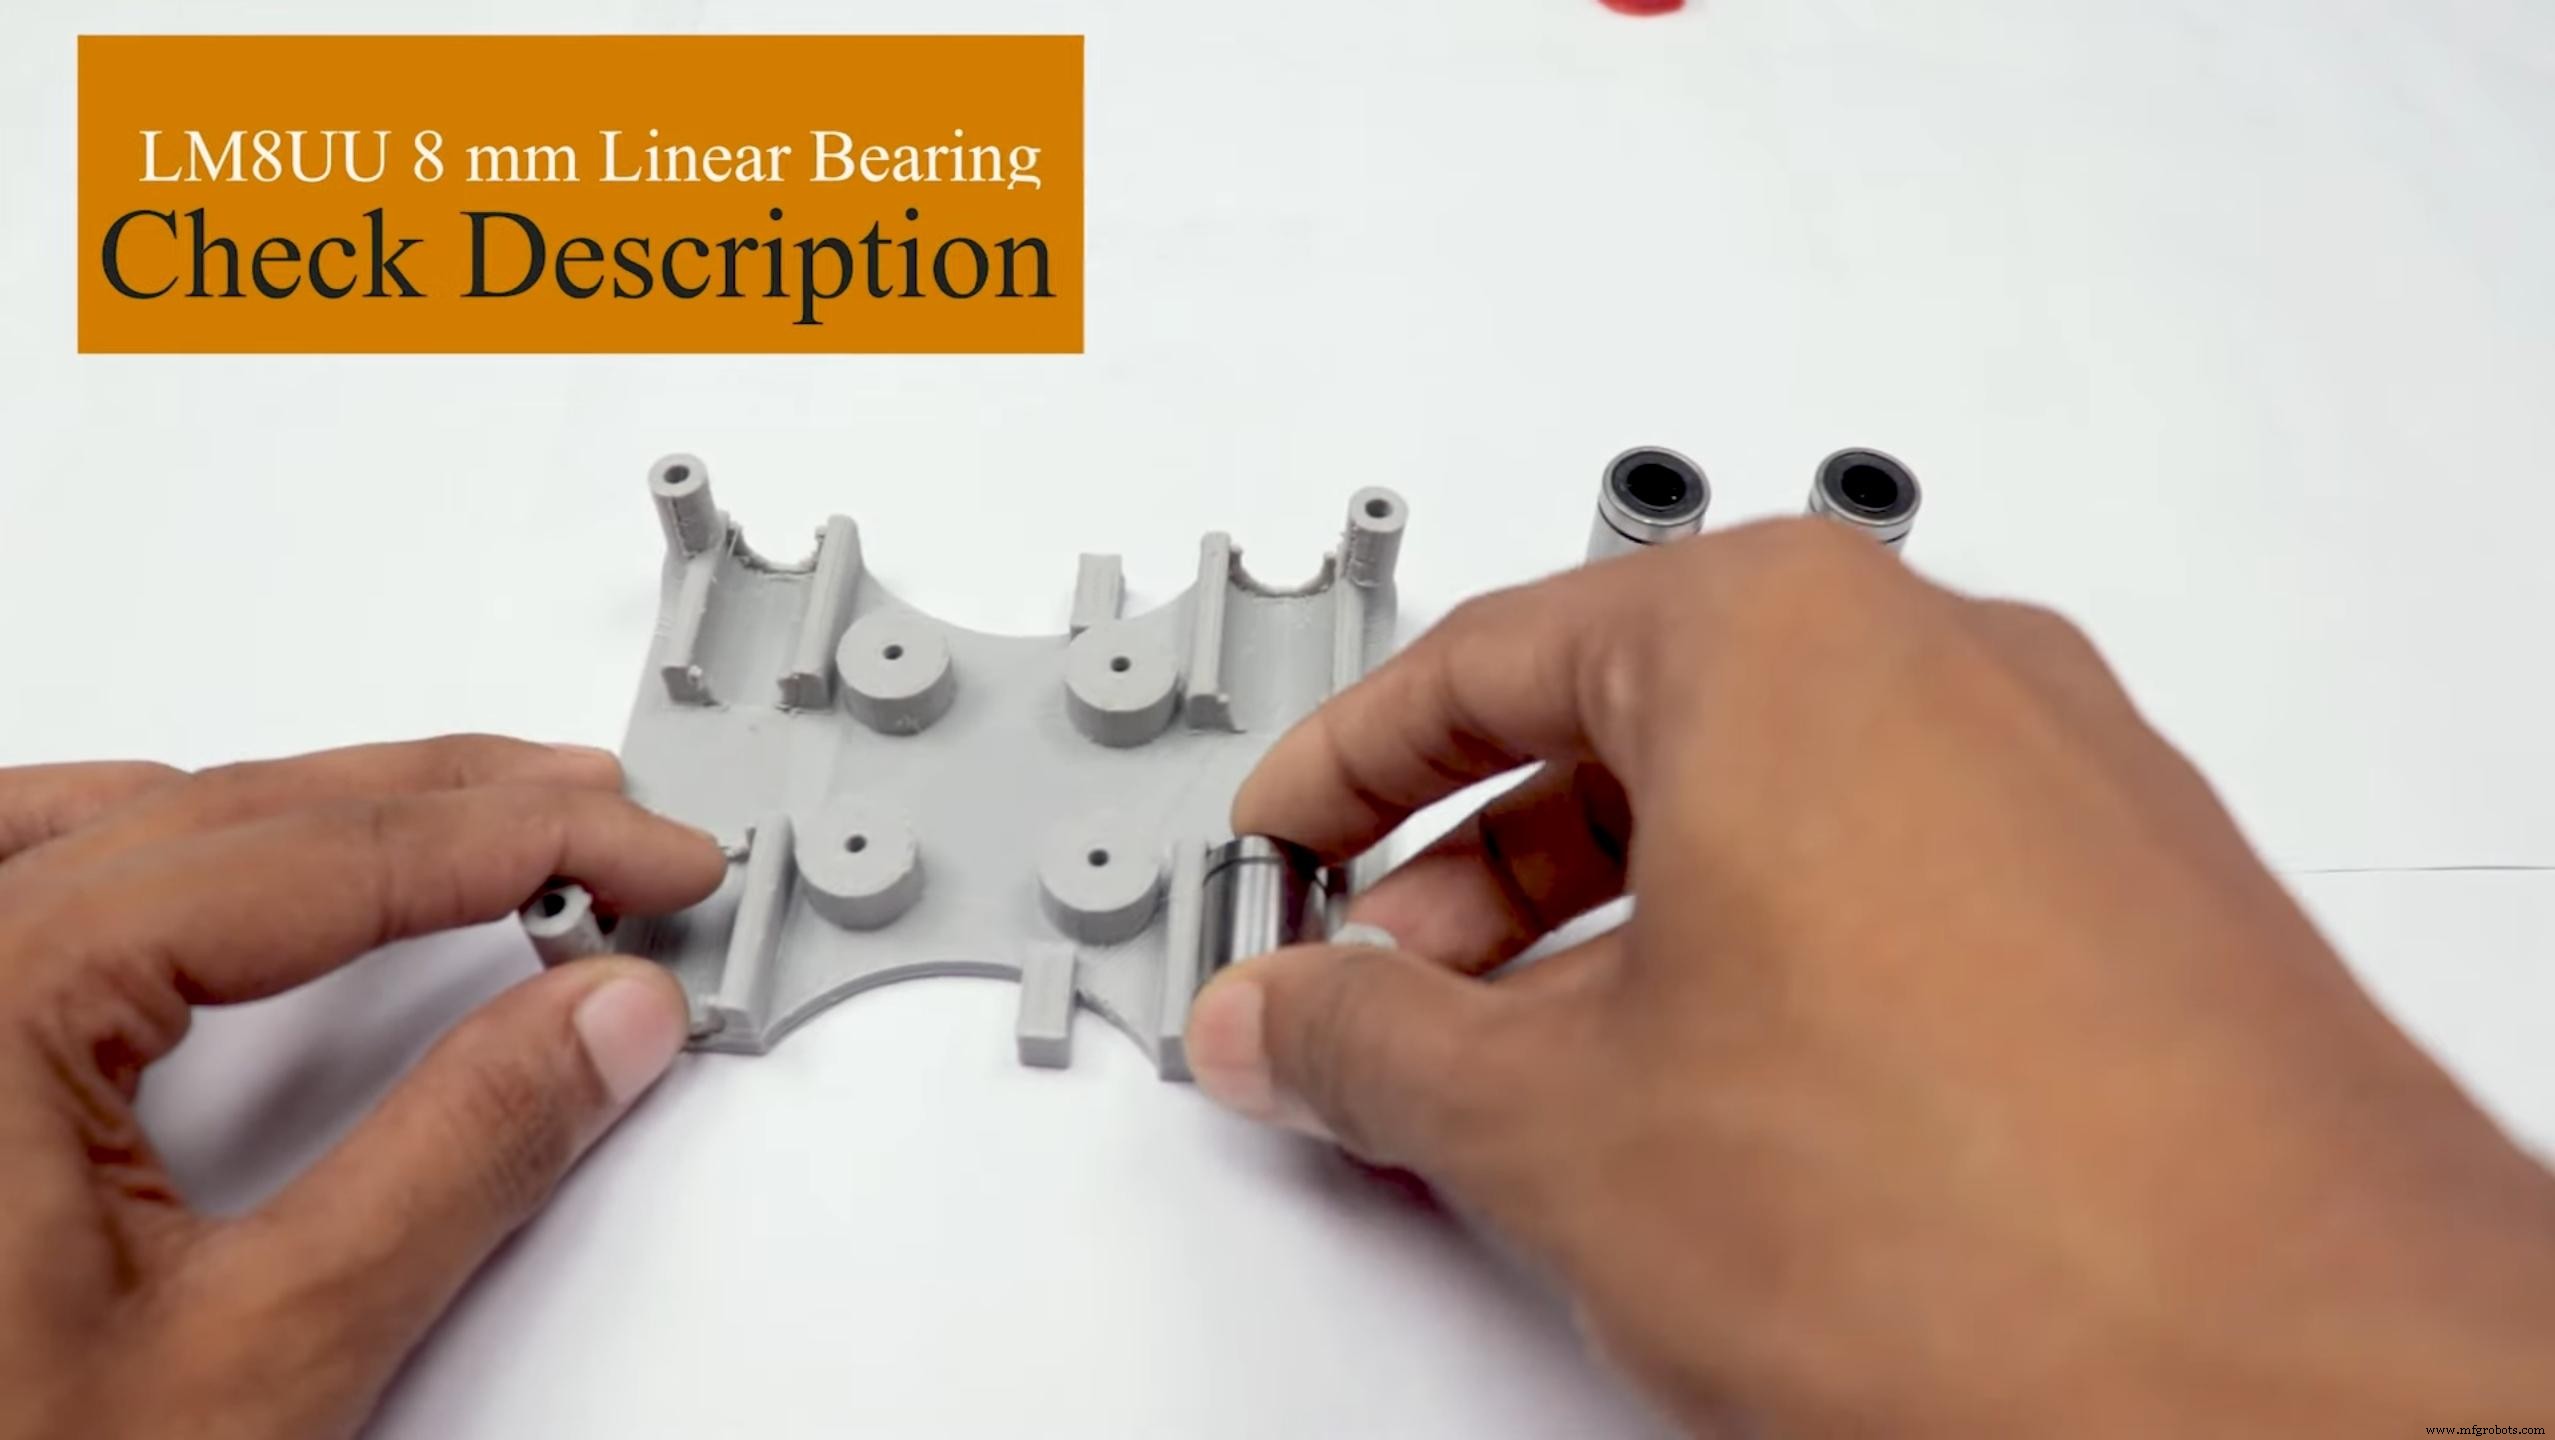

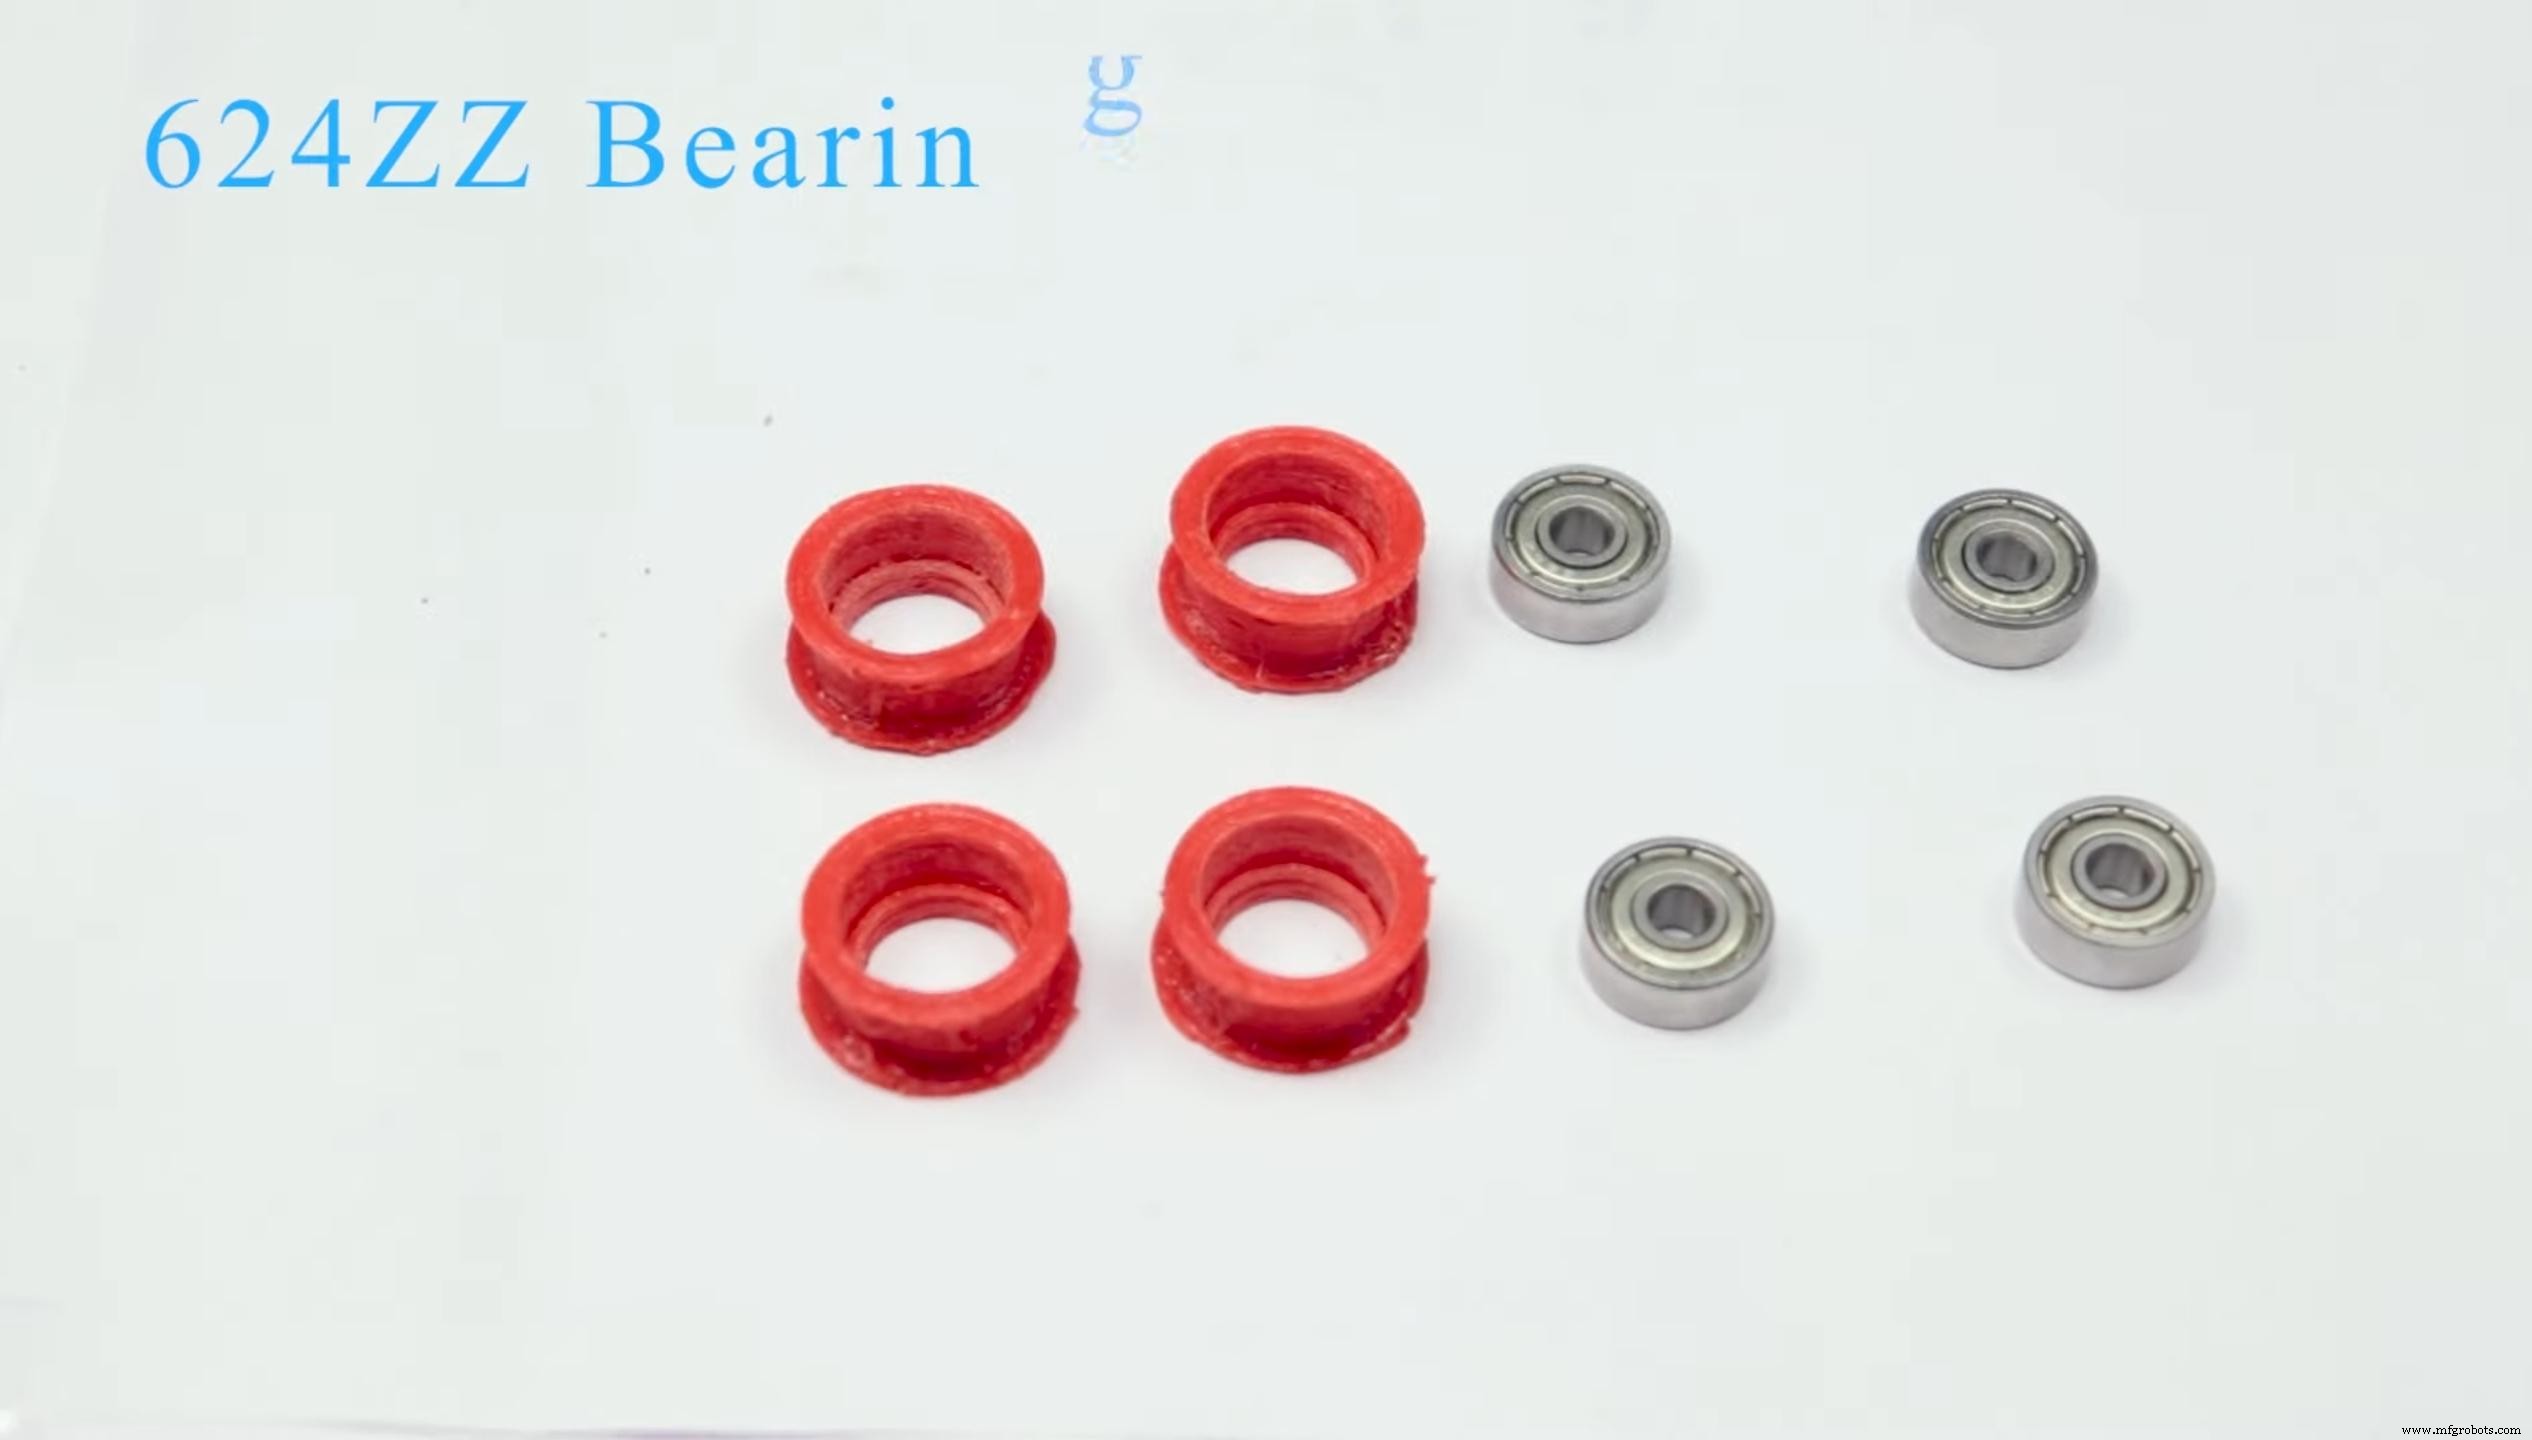
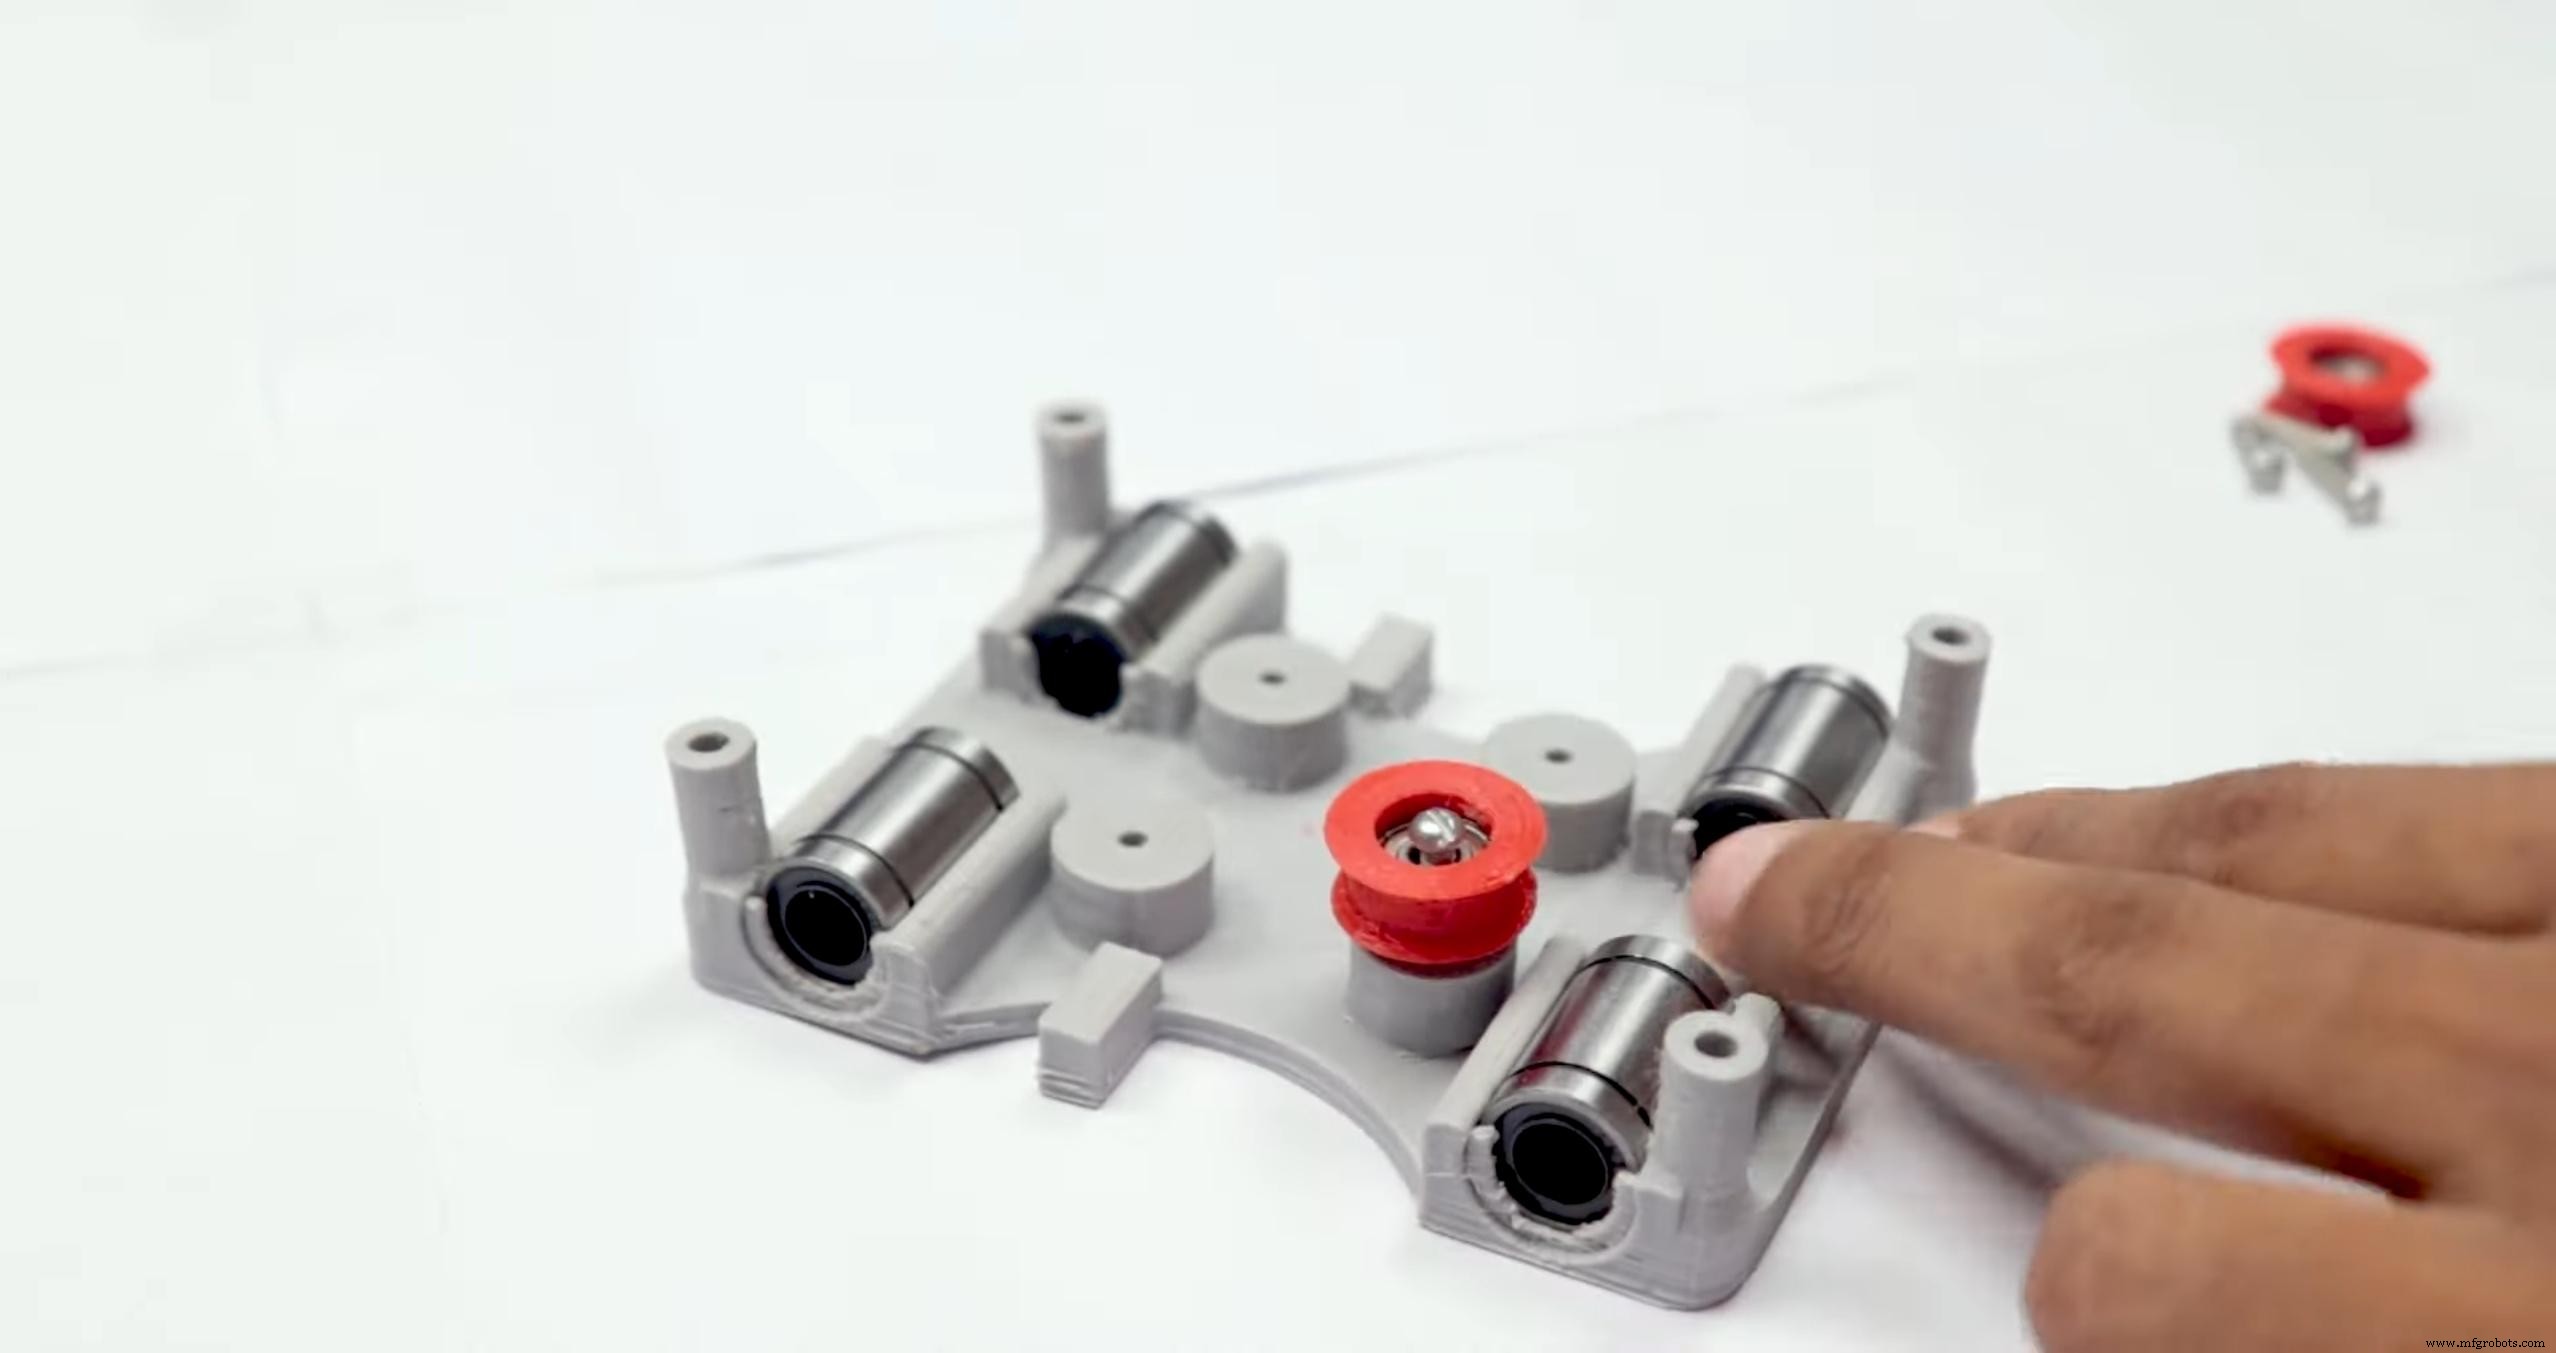
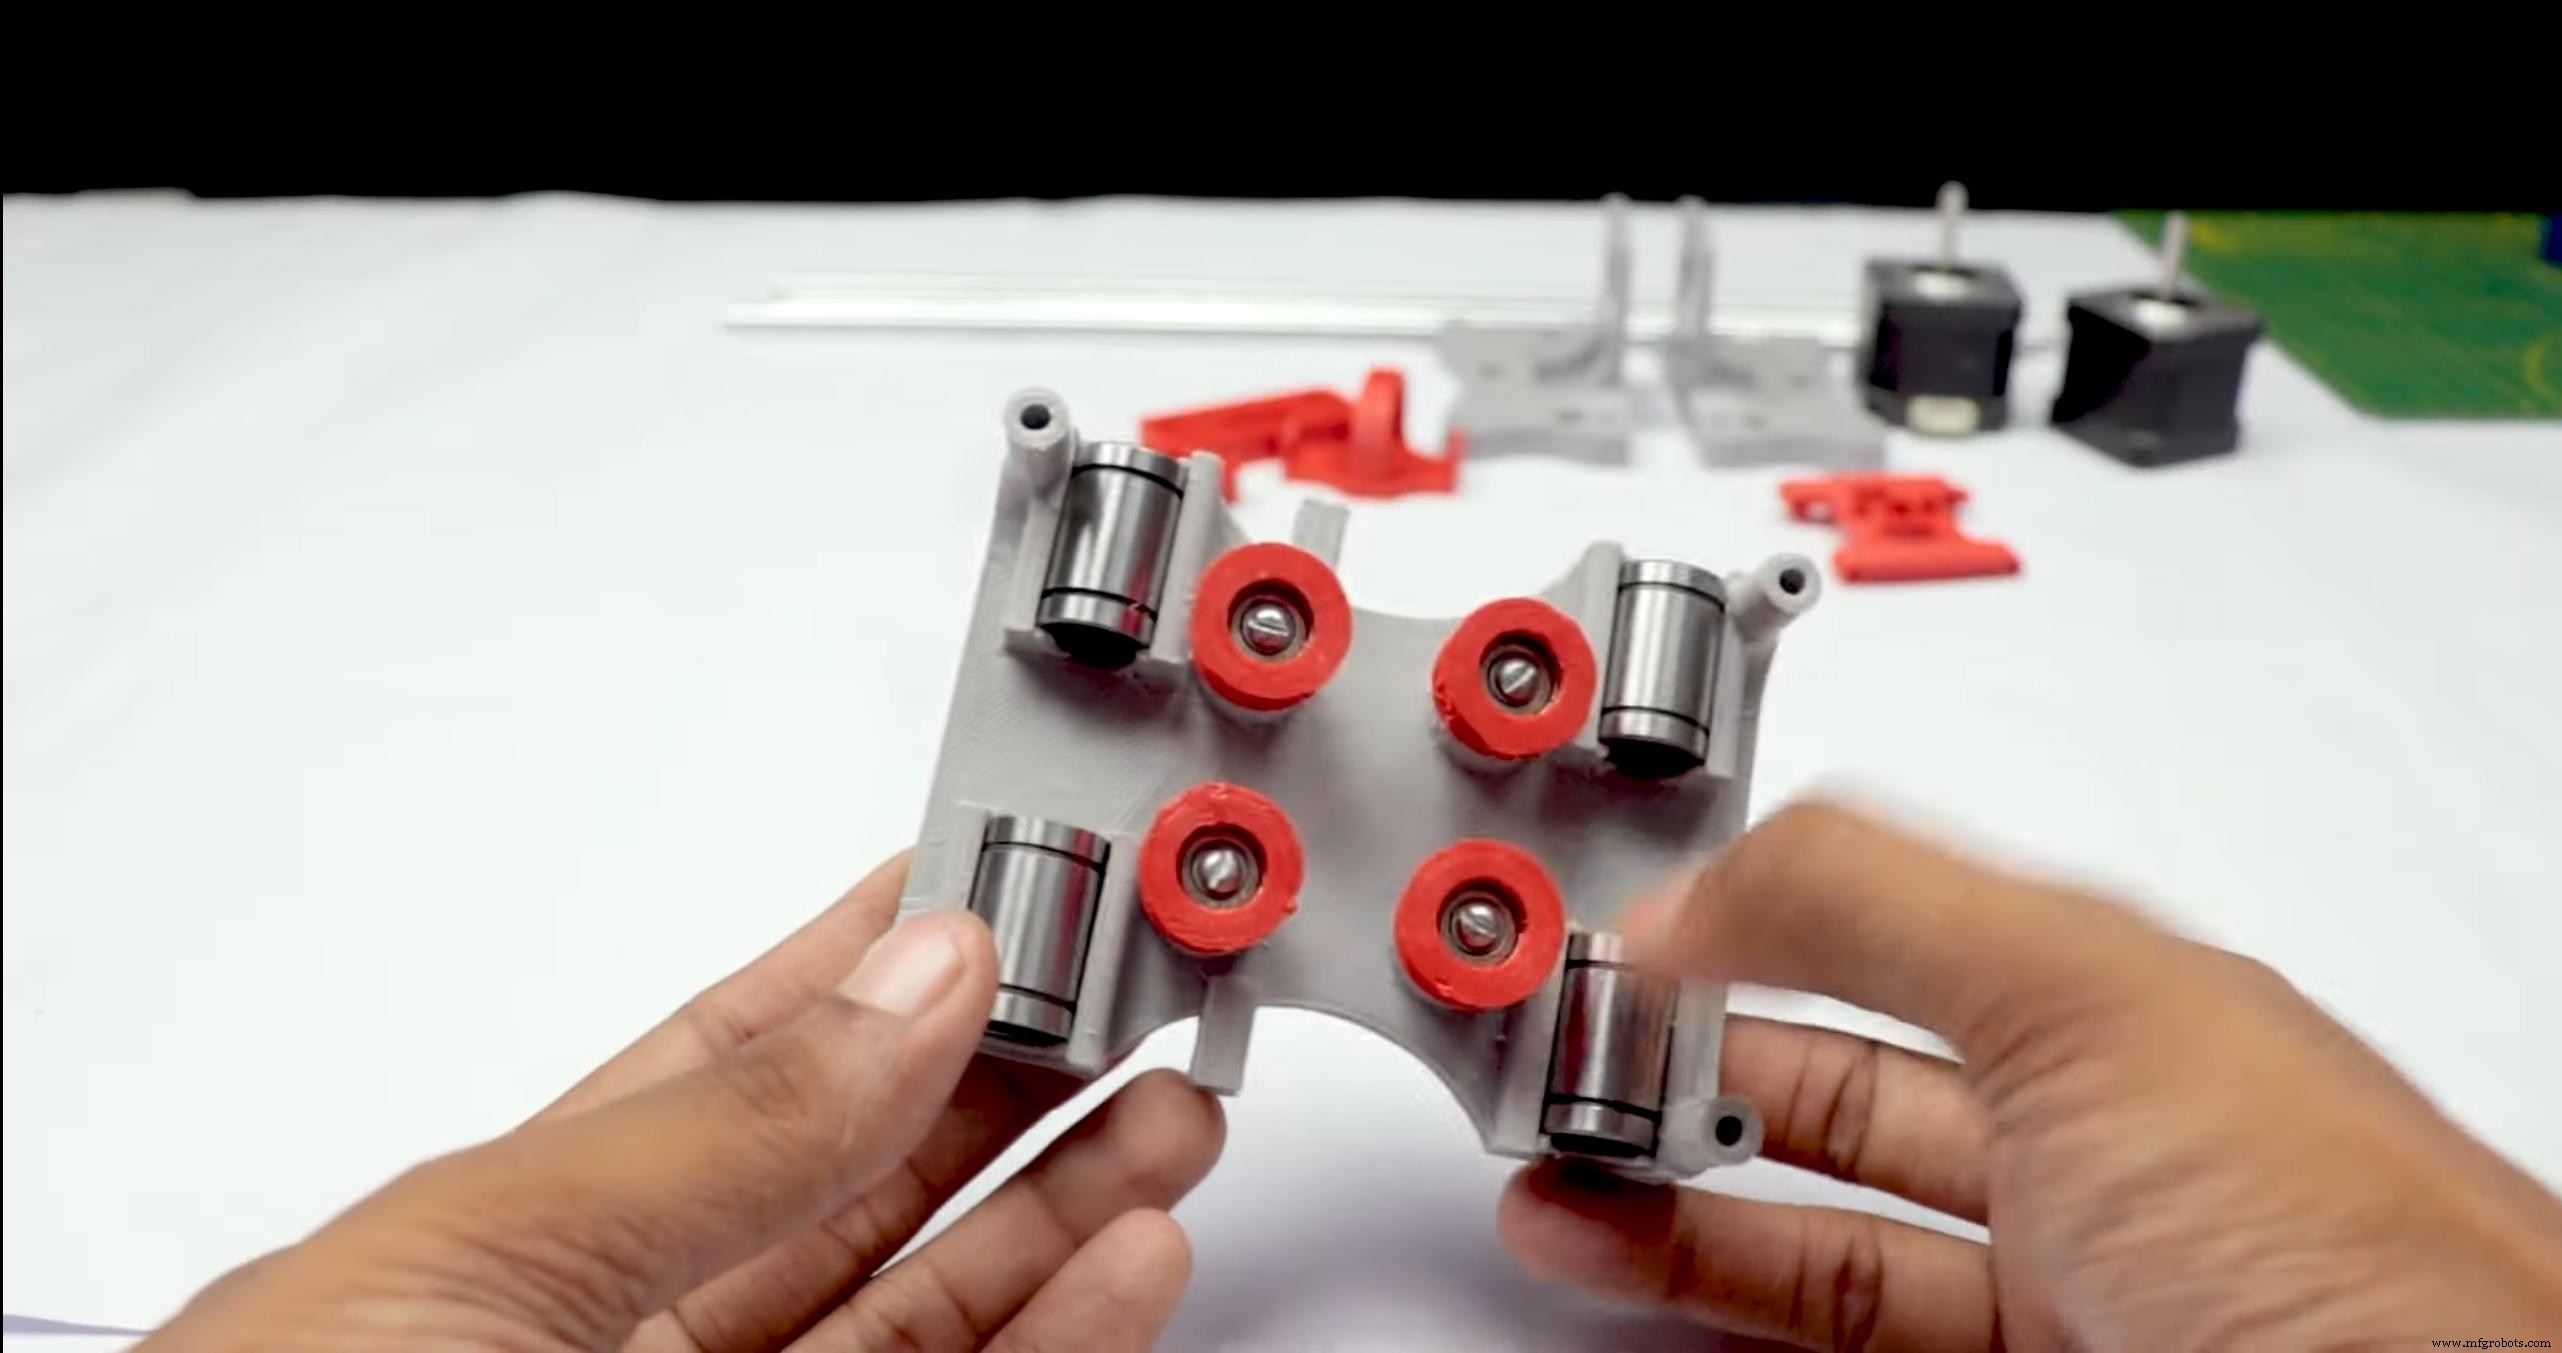
上下壳体各压入 4 只 LM8UU 轴承。4 只 624zz 轴承压入 3D 打印惰轮(第 5 只留 Y 轴用)。滑块用 M3×20 螺丝+垫圈+螺母固定 4 只带惰轮的 624zz。X 支撑端也用 M3×16 螺丝防光轴窜动。
步骤 5:Y 轴组装
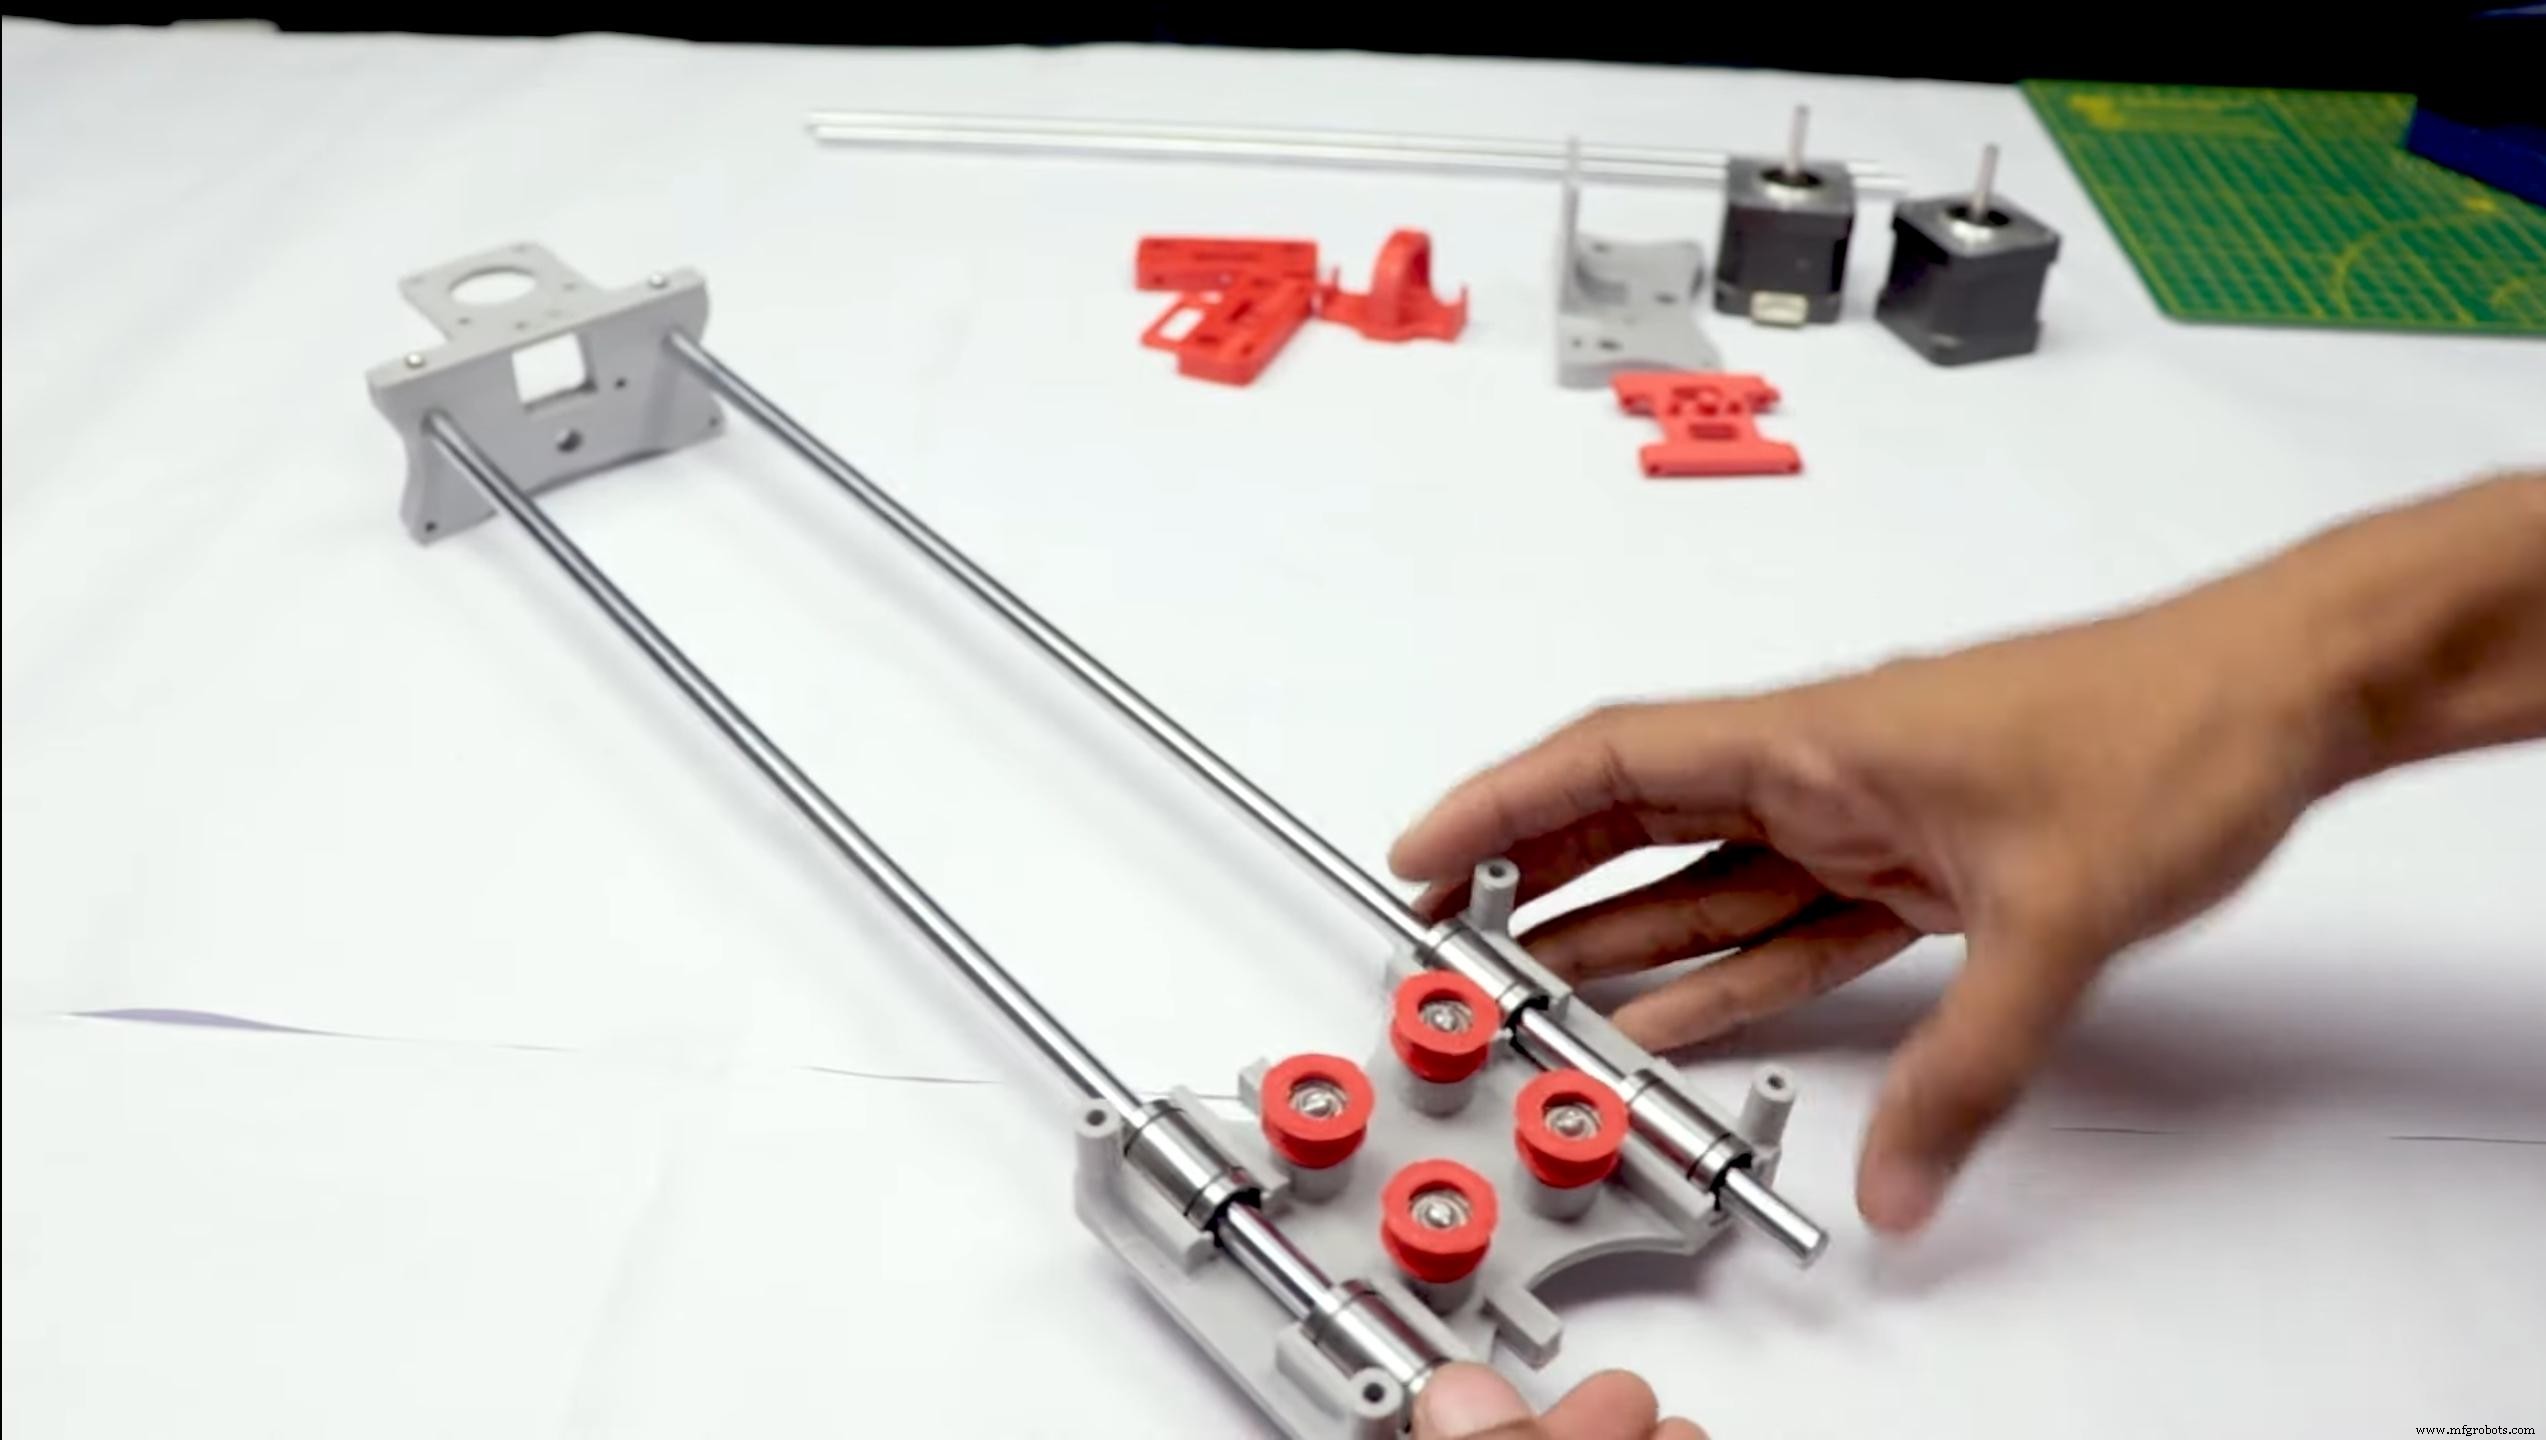
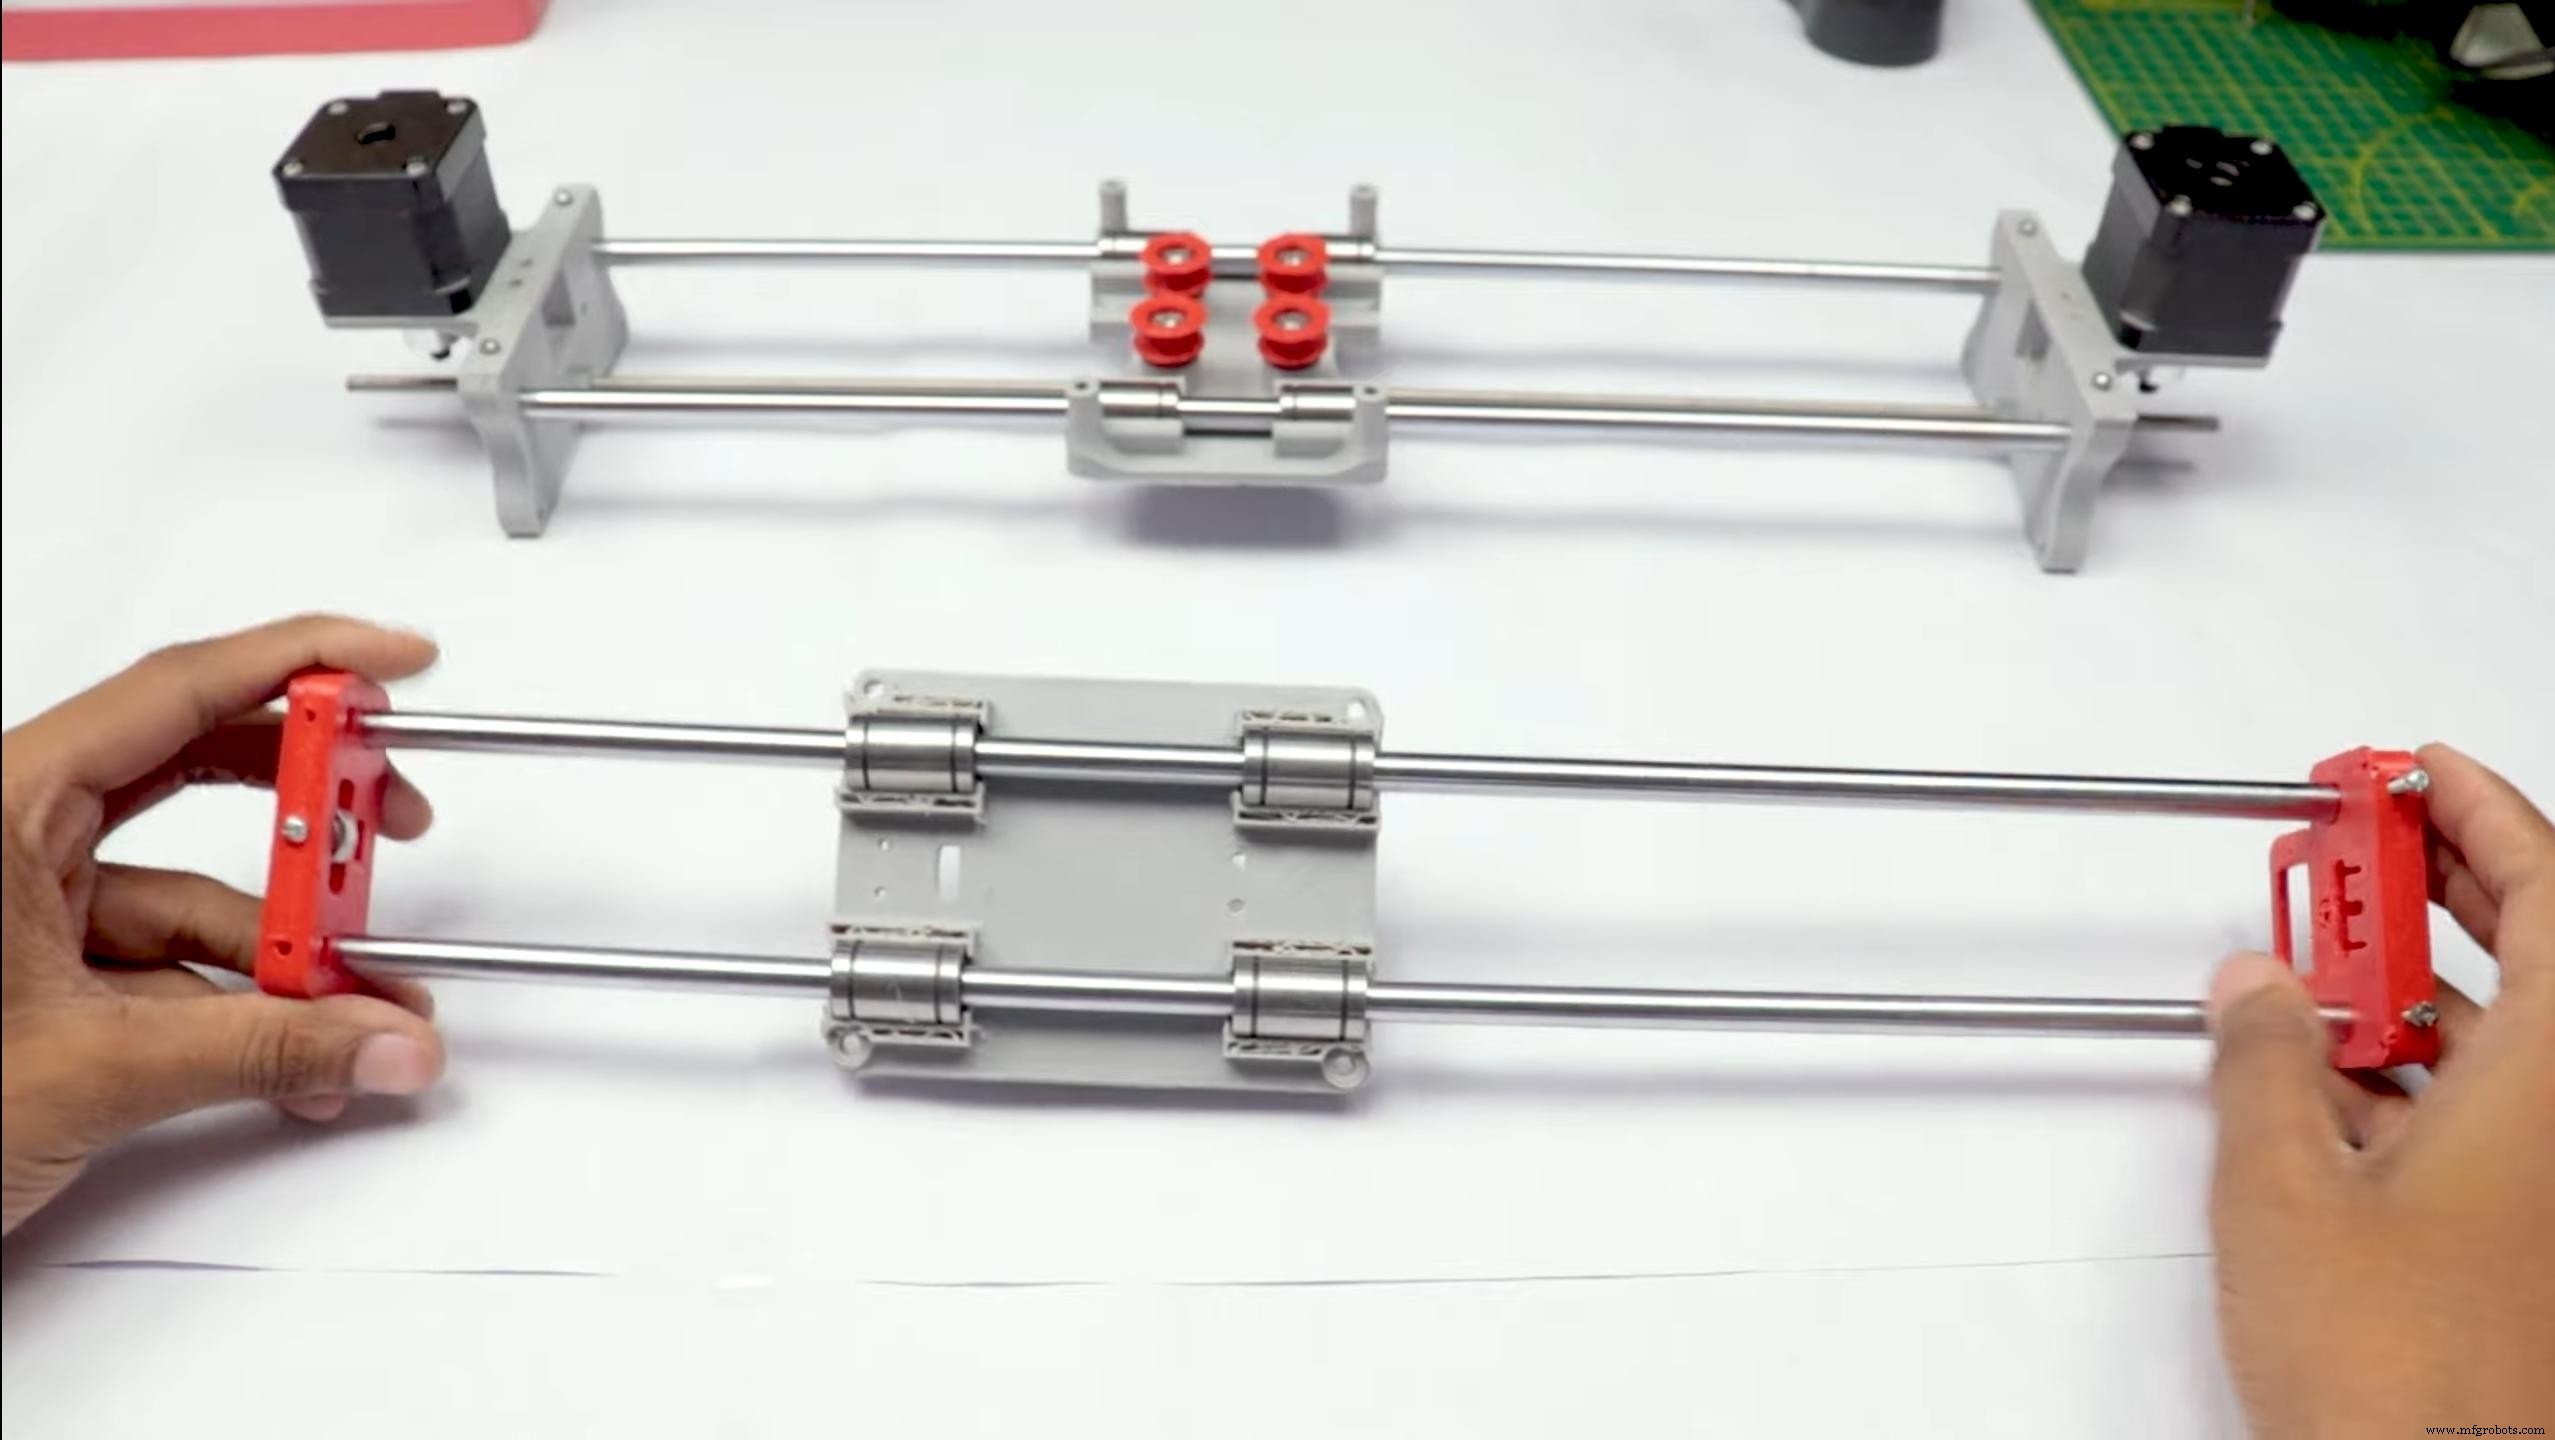

Y-后部:两根 350mm 光轴装入 Y-后件,M4×35 螺丝+螺母+第 5 只 624zz 惰轮,M3×16 锁光轴。
Y-前部:光轴/后件穿过 LM8UU 装上 Y-前件。
步骤 6:XY 轴同步带张紧

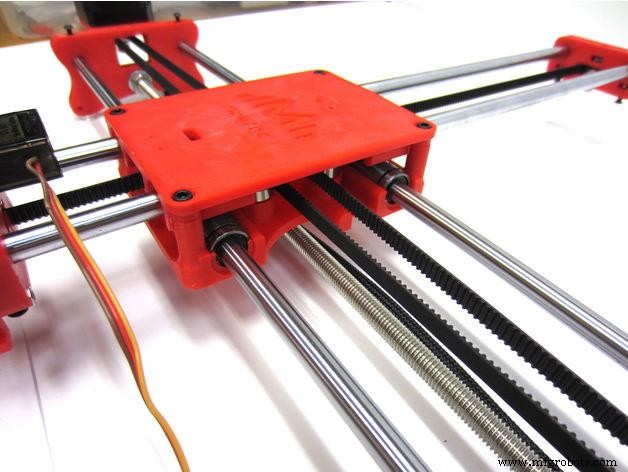

尖嘴钳引导 GT2 带穿过壳体齿槽,两端卡入底部滑块齿槽,张紧不可过松。装带后壳体手推会变紧属正常。
步骤 7:Z 轴组装
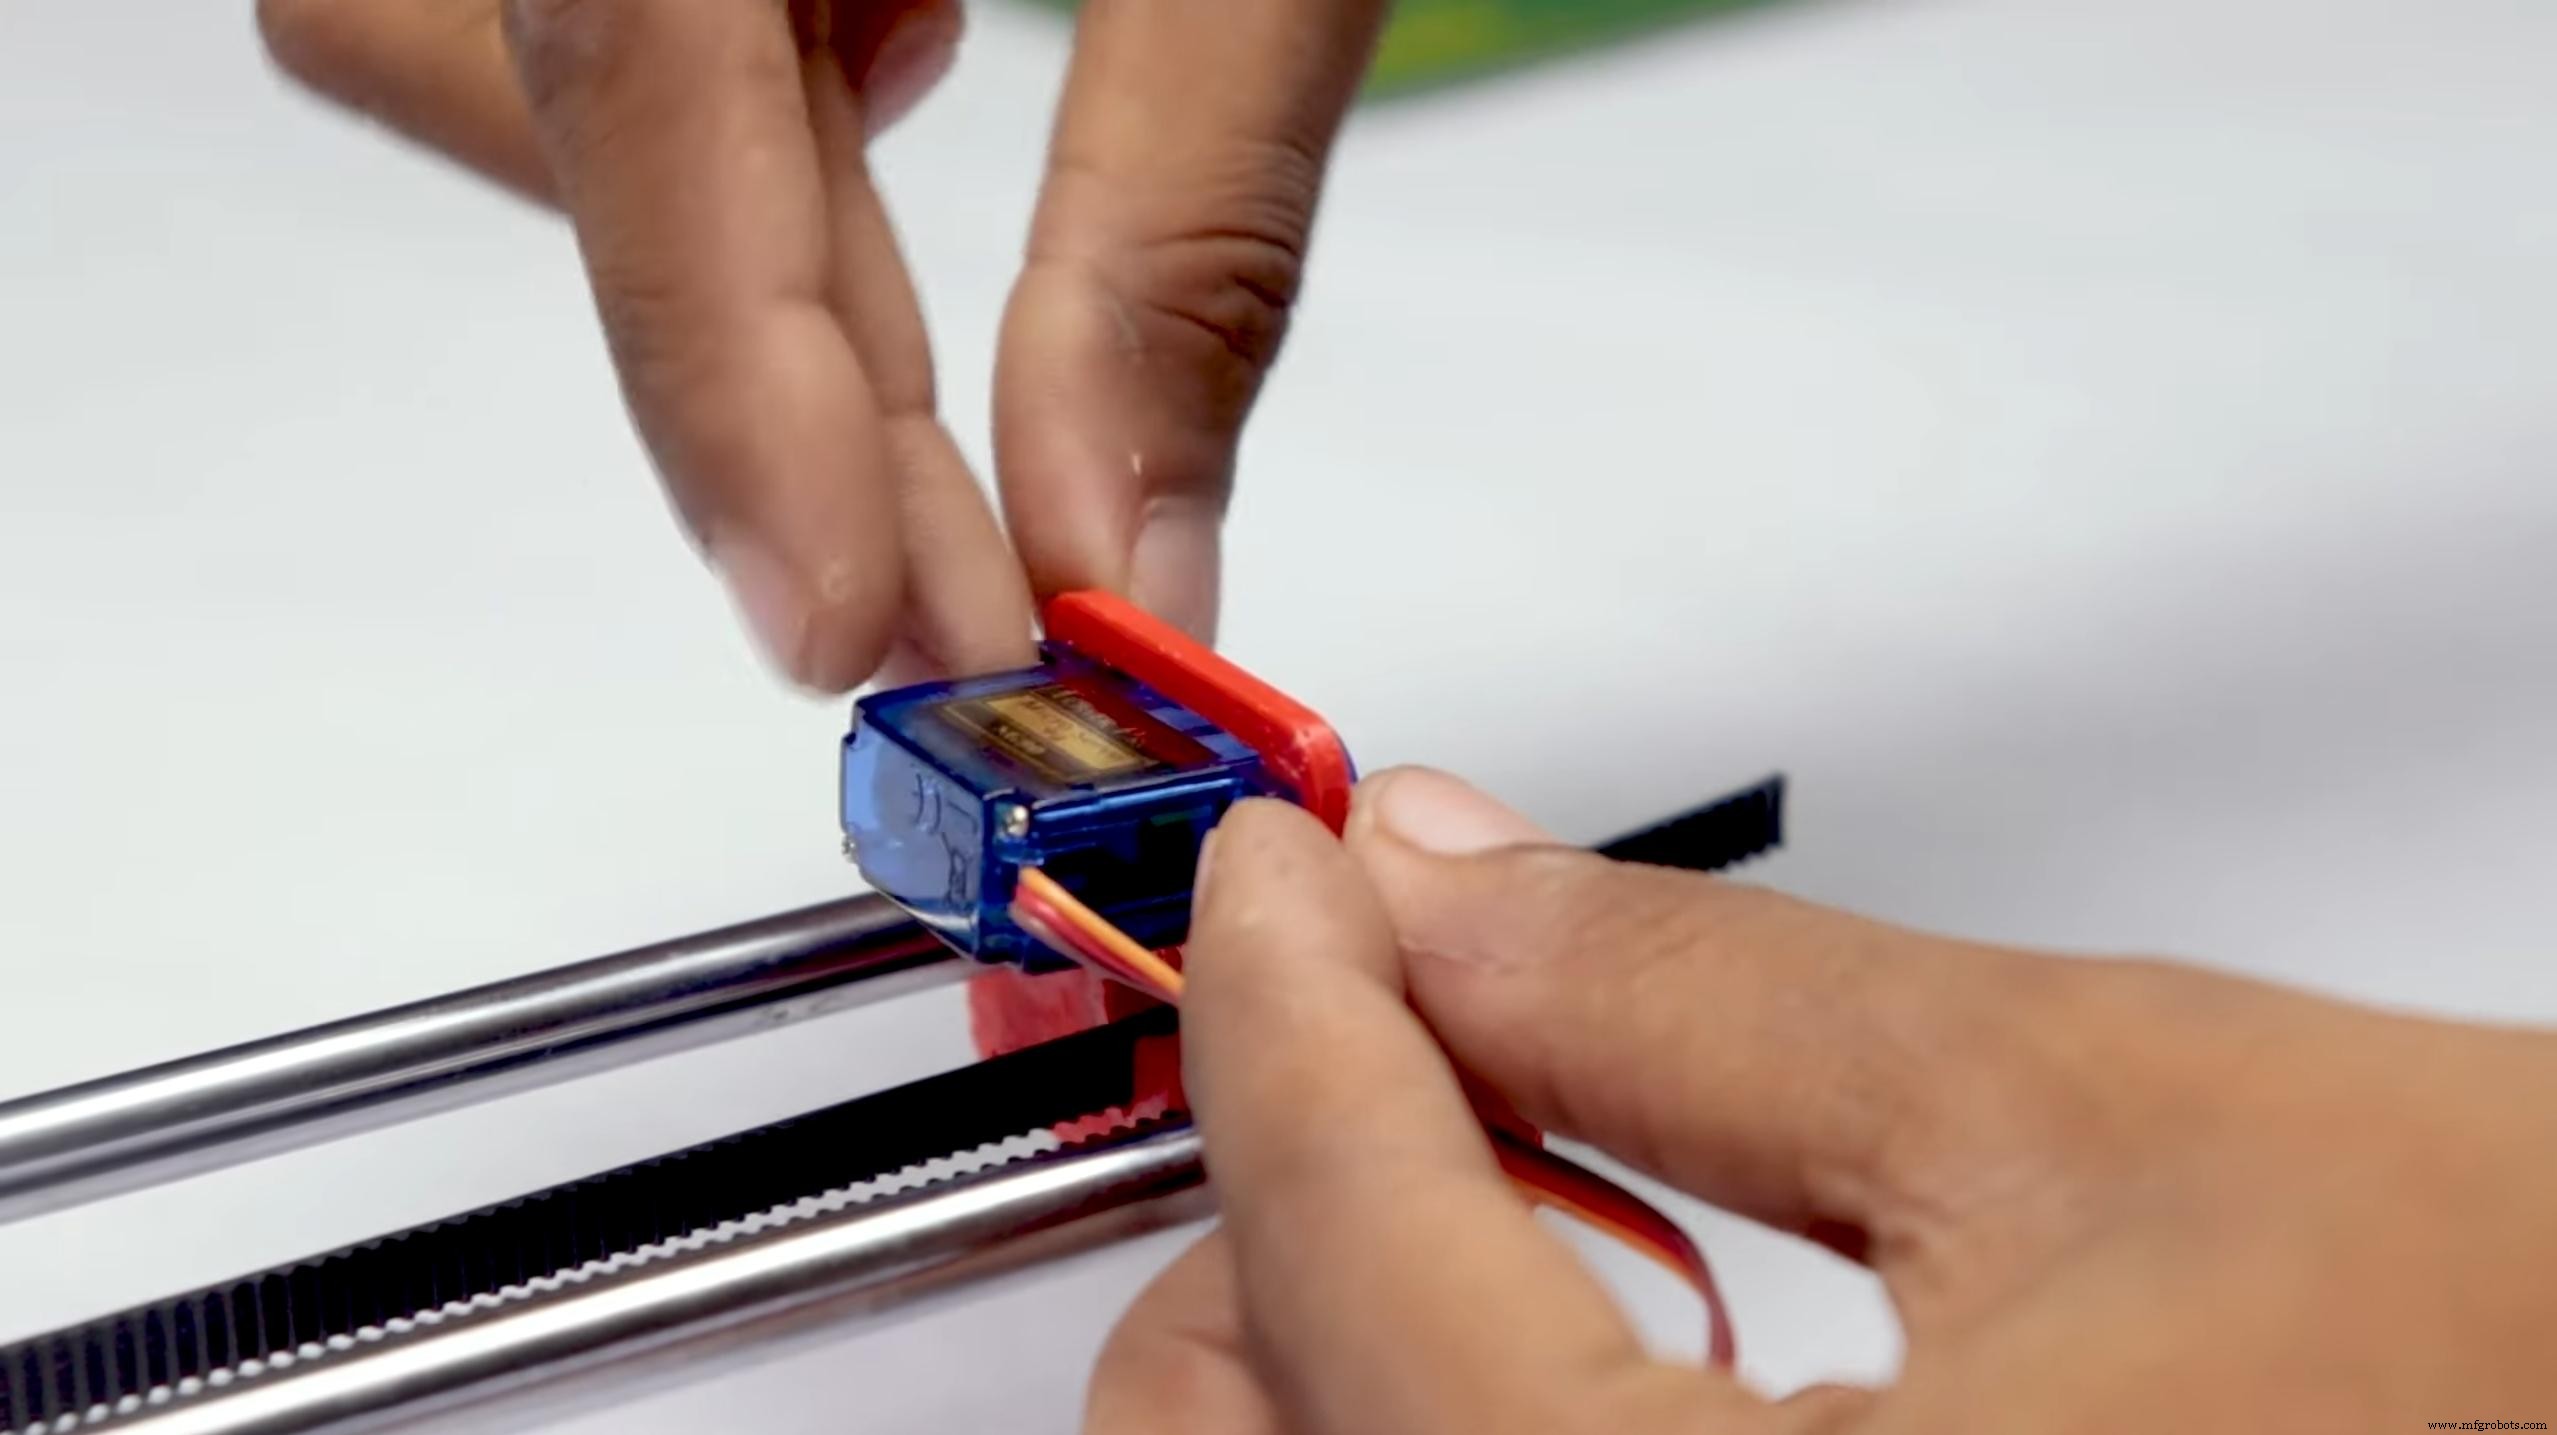
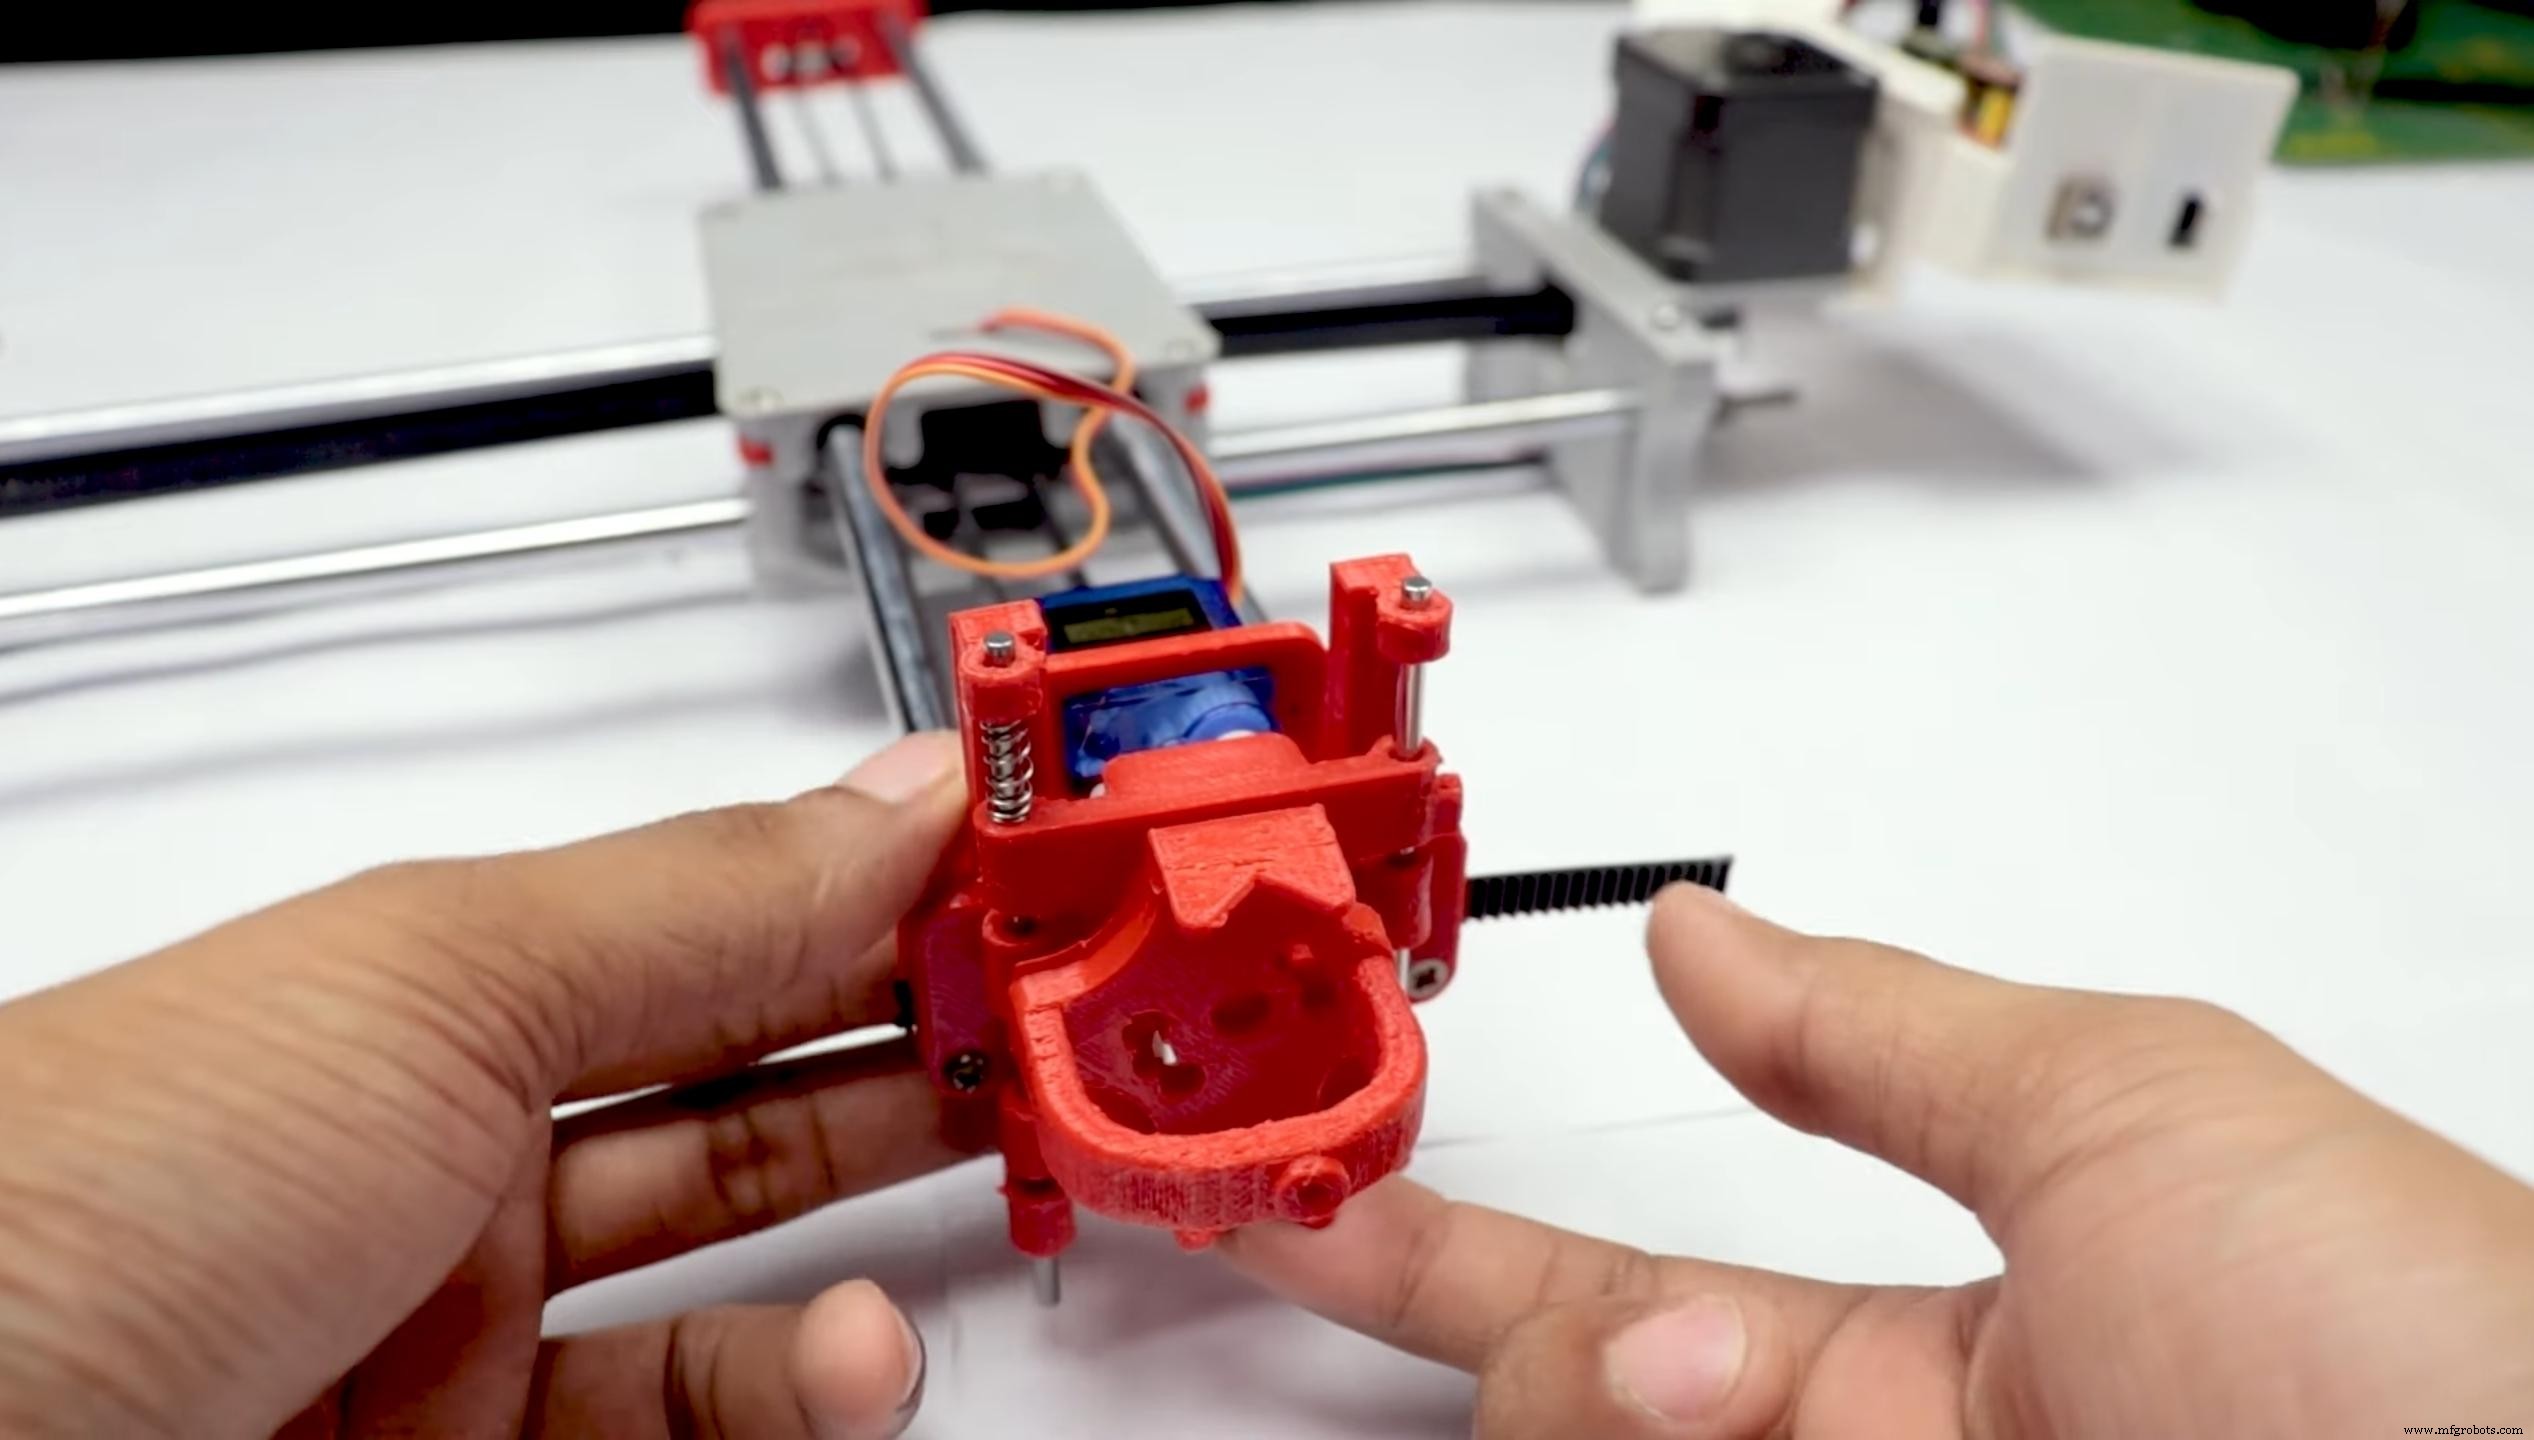
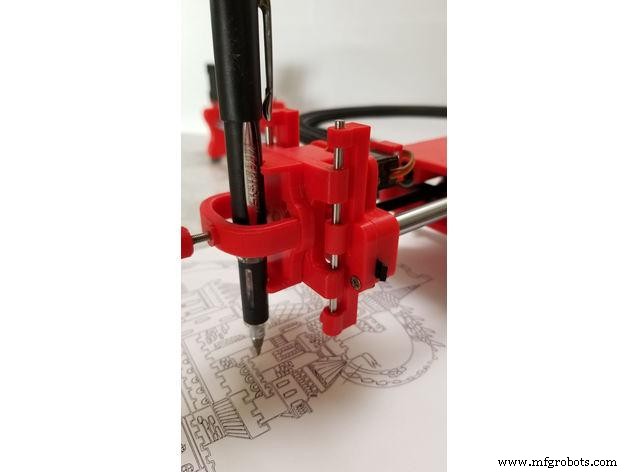
取 2 根 3mm 光轴 + Slider、Pen Holder、Base Slide、3mm 螺纹拇指螺丝。
M3×20 六角螺丝+拇指螺丝胶水固定。3 颗 M3×16 将 Base Slide 锁在 Y-前件(配 M3 螺母)。
Slider 与 Pen Holder 合体,穿光轴,中间垫小弹簧提供抬笔预压(可剪短调节)。
步骤 8:电子部分
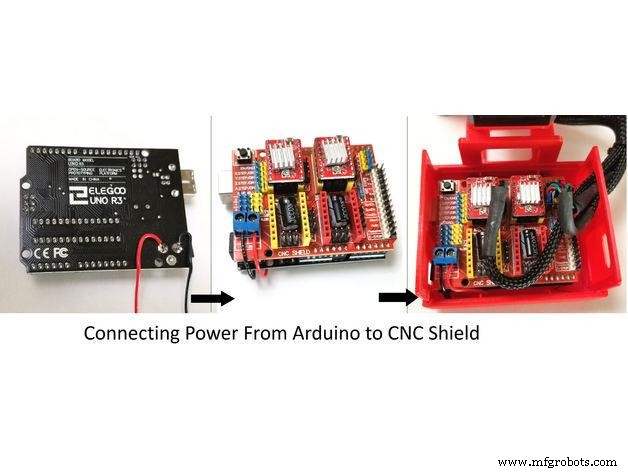
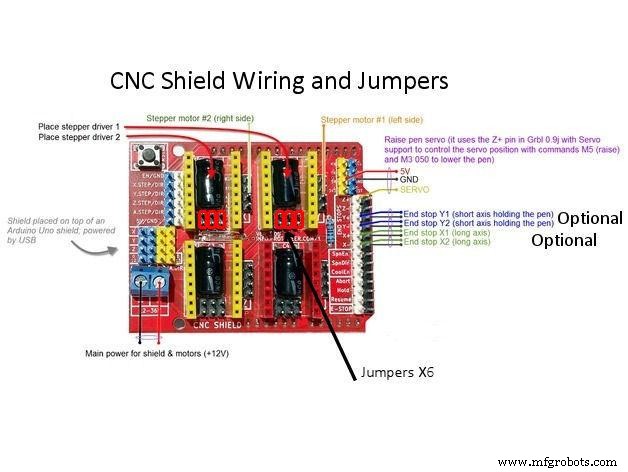
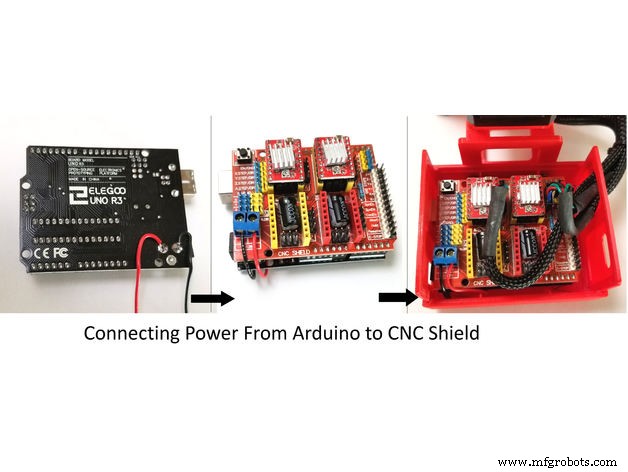
推荐 Arduino Uno + CNC Shield:
1) 4 片 A4988 贴散热片
2) 插入扩展板驱动座
3) Uno 叠加扩展板,接好所有电机线
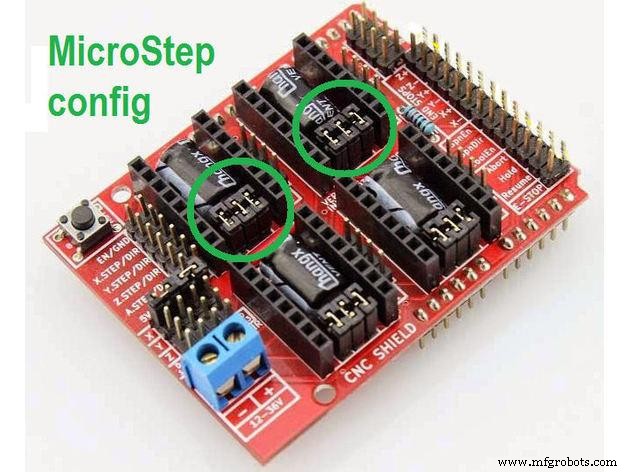
Shield 内置细分控制(1/16、1/32 微步),精度更高但电机发热大。通过跳线帽短接模式引脚选细分档位(参考数据手册)。万用表测线圈分组接线。
步骤 9:软件工具链
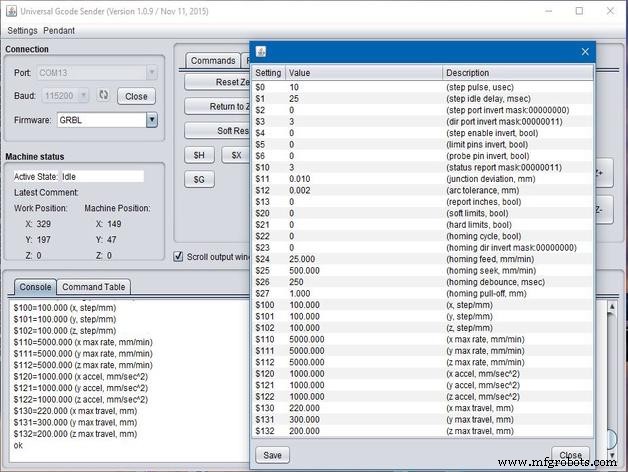

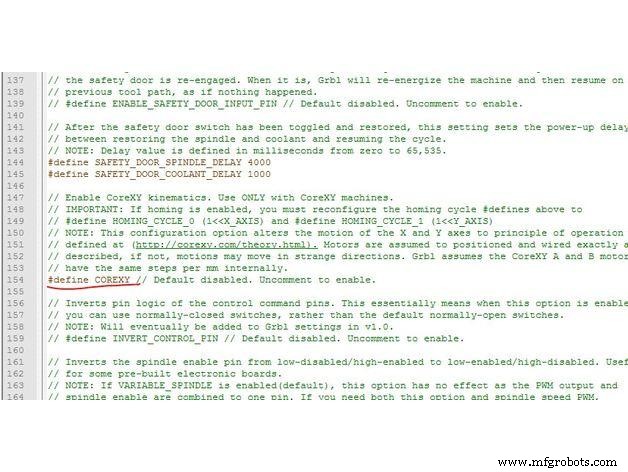
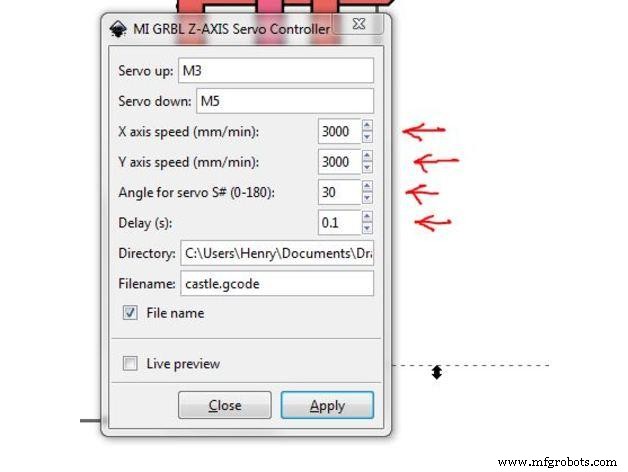
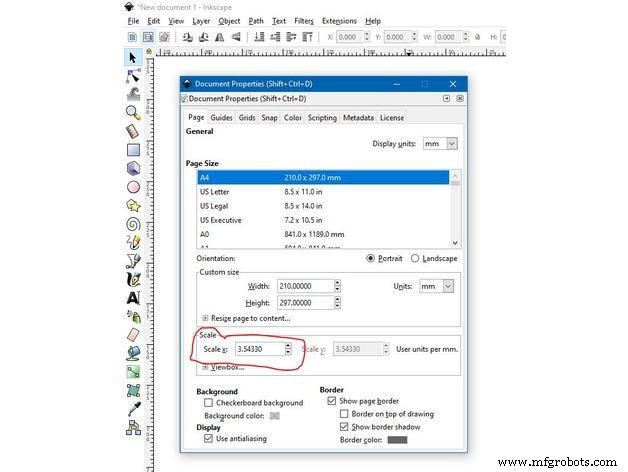
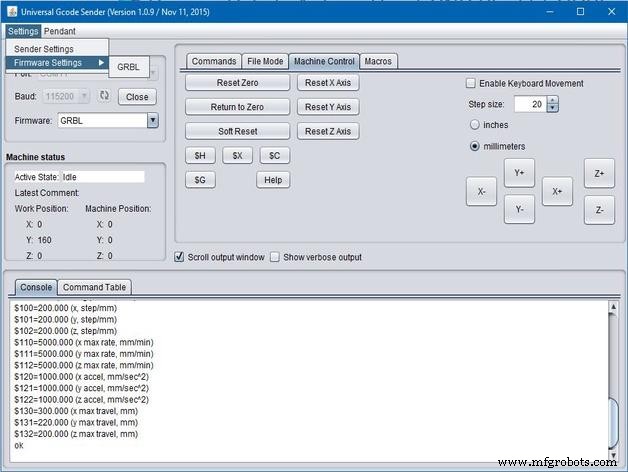
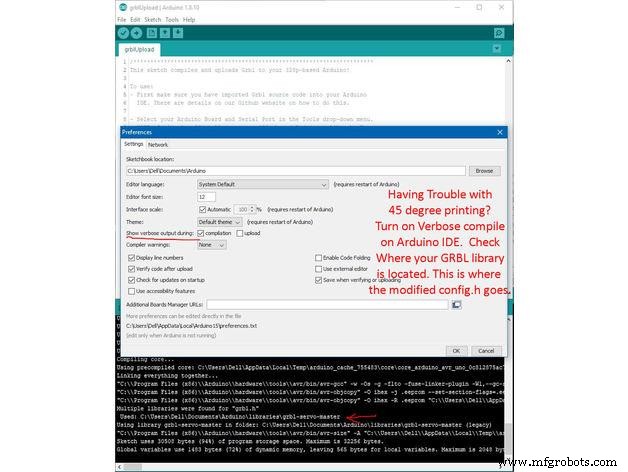
工具链:
- Inkscape(矢量绘图/导入)
- Inkscape MI GRBL 扩展(转 G-code)
- Universal G-code Sender(发送 G-code)
- GRBL 固件(烧录 Uno)
下载链接:
Arduino IDE / UGS / Inkscape / 4xiDraw&km laser / Processing / drawing-to-G-code Processing(见原文链接)
步骤 10:实测演示
机器书写/绘图实拍视频见原项目页面。
代码
GRBL 固件(Arduino Uno)
/***********************************************************************
 * Grbl for 328p-based Arduino (Uno)
 * 导入 Grbl 源码到 IDE → 选板 Uno → 直接上传
 * 高级配置:修改源码目录下 config.h 的 #define 项
 ***********************************************************************/
#include <grbl.h> // 请勿修改此文件
原理图
制造工艺
- Arduino UNO 自制循迹小车:从零构建自主巡线机器人
- Arduino Mega 2560 综合实训平台 - 传感器/电机/显示/PCB 一体化开发板
- 自主家庭助理机器人 O'nine - ROS + Alexa 语音控制 + 机械臂 + 麦克纳姆轮全向移动
- 利用 Arduino Nano R3 自制全功能 CNC 雕刻机
- DIY 手势控制机械臂:基于 Arduino + 柔性传感器 + IMU + 蓝牙的六自由度仿生臂
- 基于 Arduino Mega 与物联网传感器的高级家庭监控系统
- DIY 迷你示波器:基于 Arduino Nano 与 OLED 显示屏的逐步教程
- 使用 Arduino 制作便携式 RFID 门锁——分步指南
- DIY Arduino 夹娃娃机:从零打造专属街机玩具
- Arduino驱动CNC绘图机:从零开始制作绘图机的完整指南
- WARAN 家庭自动化套件:树莓派 + Arduino + nRF24L01+ 模块化设计
- DIY Arduino 身高测量仪:超声波非接触测高,精准易制