


BLE Bot 9000:基于 Arduino 101 的蓝牙机器人套件
组件与材料
| 组件 | 数量 |
|---|---|
| Arduino 101 (Intel Curie) | 1 |
| Adafruit Motor/Stepper/Servo Shield v2.3 | 1 |
| SparkFun 4WD 多功能底盘套件 | 1 |
| Adafruit 6×AA 电池盒 (5.5/2.1mm 插头) | 1 |
| 5×AA 电池盒 (随底盘附带) | 1 |
| 组件包 (铜柱、螺丝、导线、魔术贴等) | 1 |
| AA 电池 | 11 |
所需工具
- 电烙铁
- 焊锡
- 十字螺丝刀 (随底盘附带)
软件与服务
- Arduino IDE
- Johnny-Five (Node.js 机器人框架)
- Arduino Firmata
项目简介
重要提示
更新 (2016-12-05):请务必查看“已知问题”。部分套件缺件或有电源缺陷,文中已列出解决方案。
⚠ 切记移除 Motor Shield 上的 VIN 跳线帽! 否则会损坏 Arduino 101。详见“供电”章节。
简介
利用 Arduino 101 内置 BLE(低功耗蓝牙),从电脑远程控制 4WD 小车。将控制逻辑移至电脑端,可引入计算机视觉、自主导航、PID 等高级算法。
硬件组装
- 底盘组装:按说明书组装 SparkFun 4WD 底盘。将 Arduino 101 用铜柱固定在顶板(盖子)上,再盖合。
- Motor Shield 焊接排针:需焊接排针/排母。建议使用套件附带的排母,最后焊接靠近蓝牙标志的 6Pin 排母(用于堆叠 Arduino 101)。详见 Adafruit 官方教程。
- 堆叠:将焊好排针的 Shield 插在 Arduino 101 顶部。
- 电机接线:用跳线将 4 个电机接到 Shield 的 M1~M4 端子。注意:原理图黄线=正极(实物红线),绿线=负极(实物黑线)。
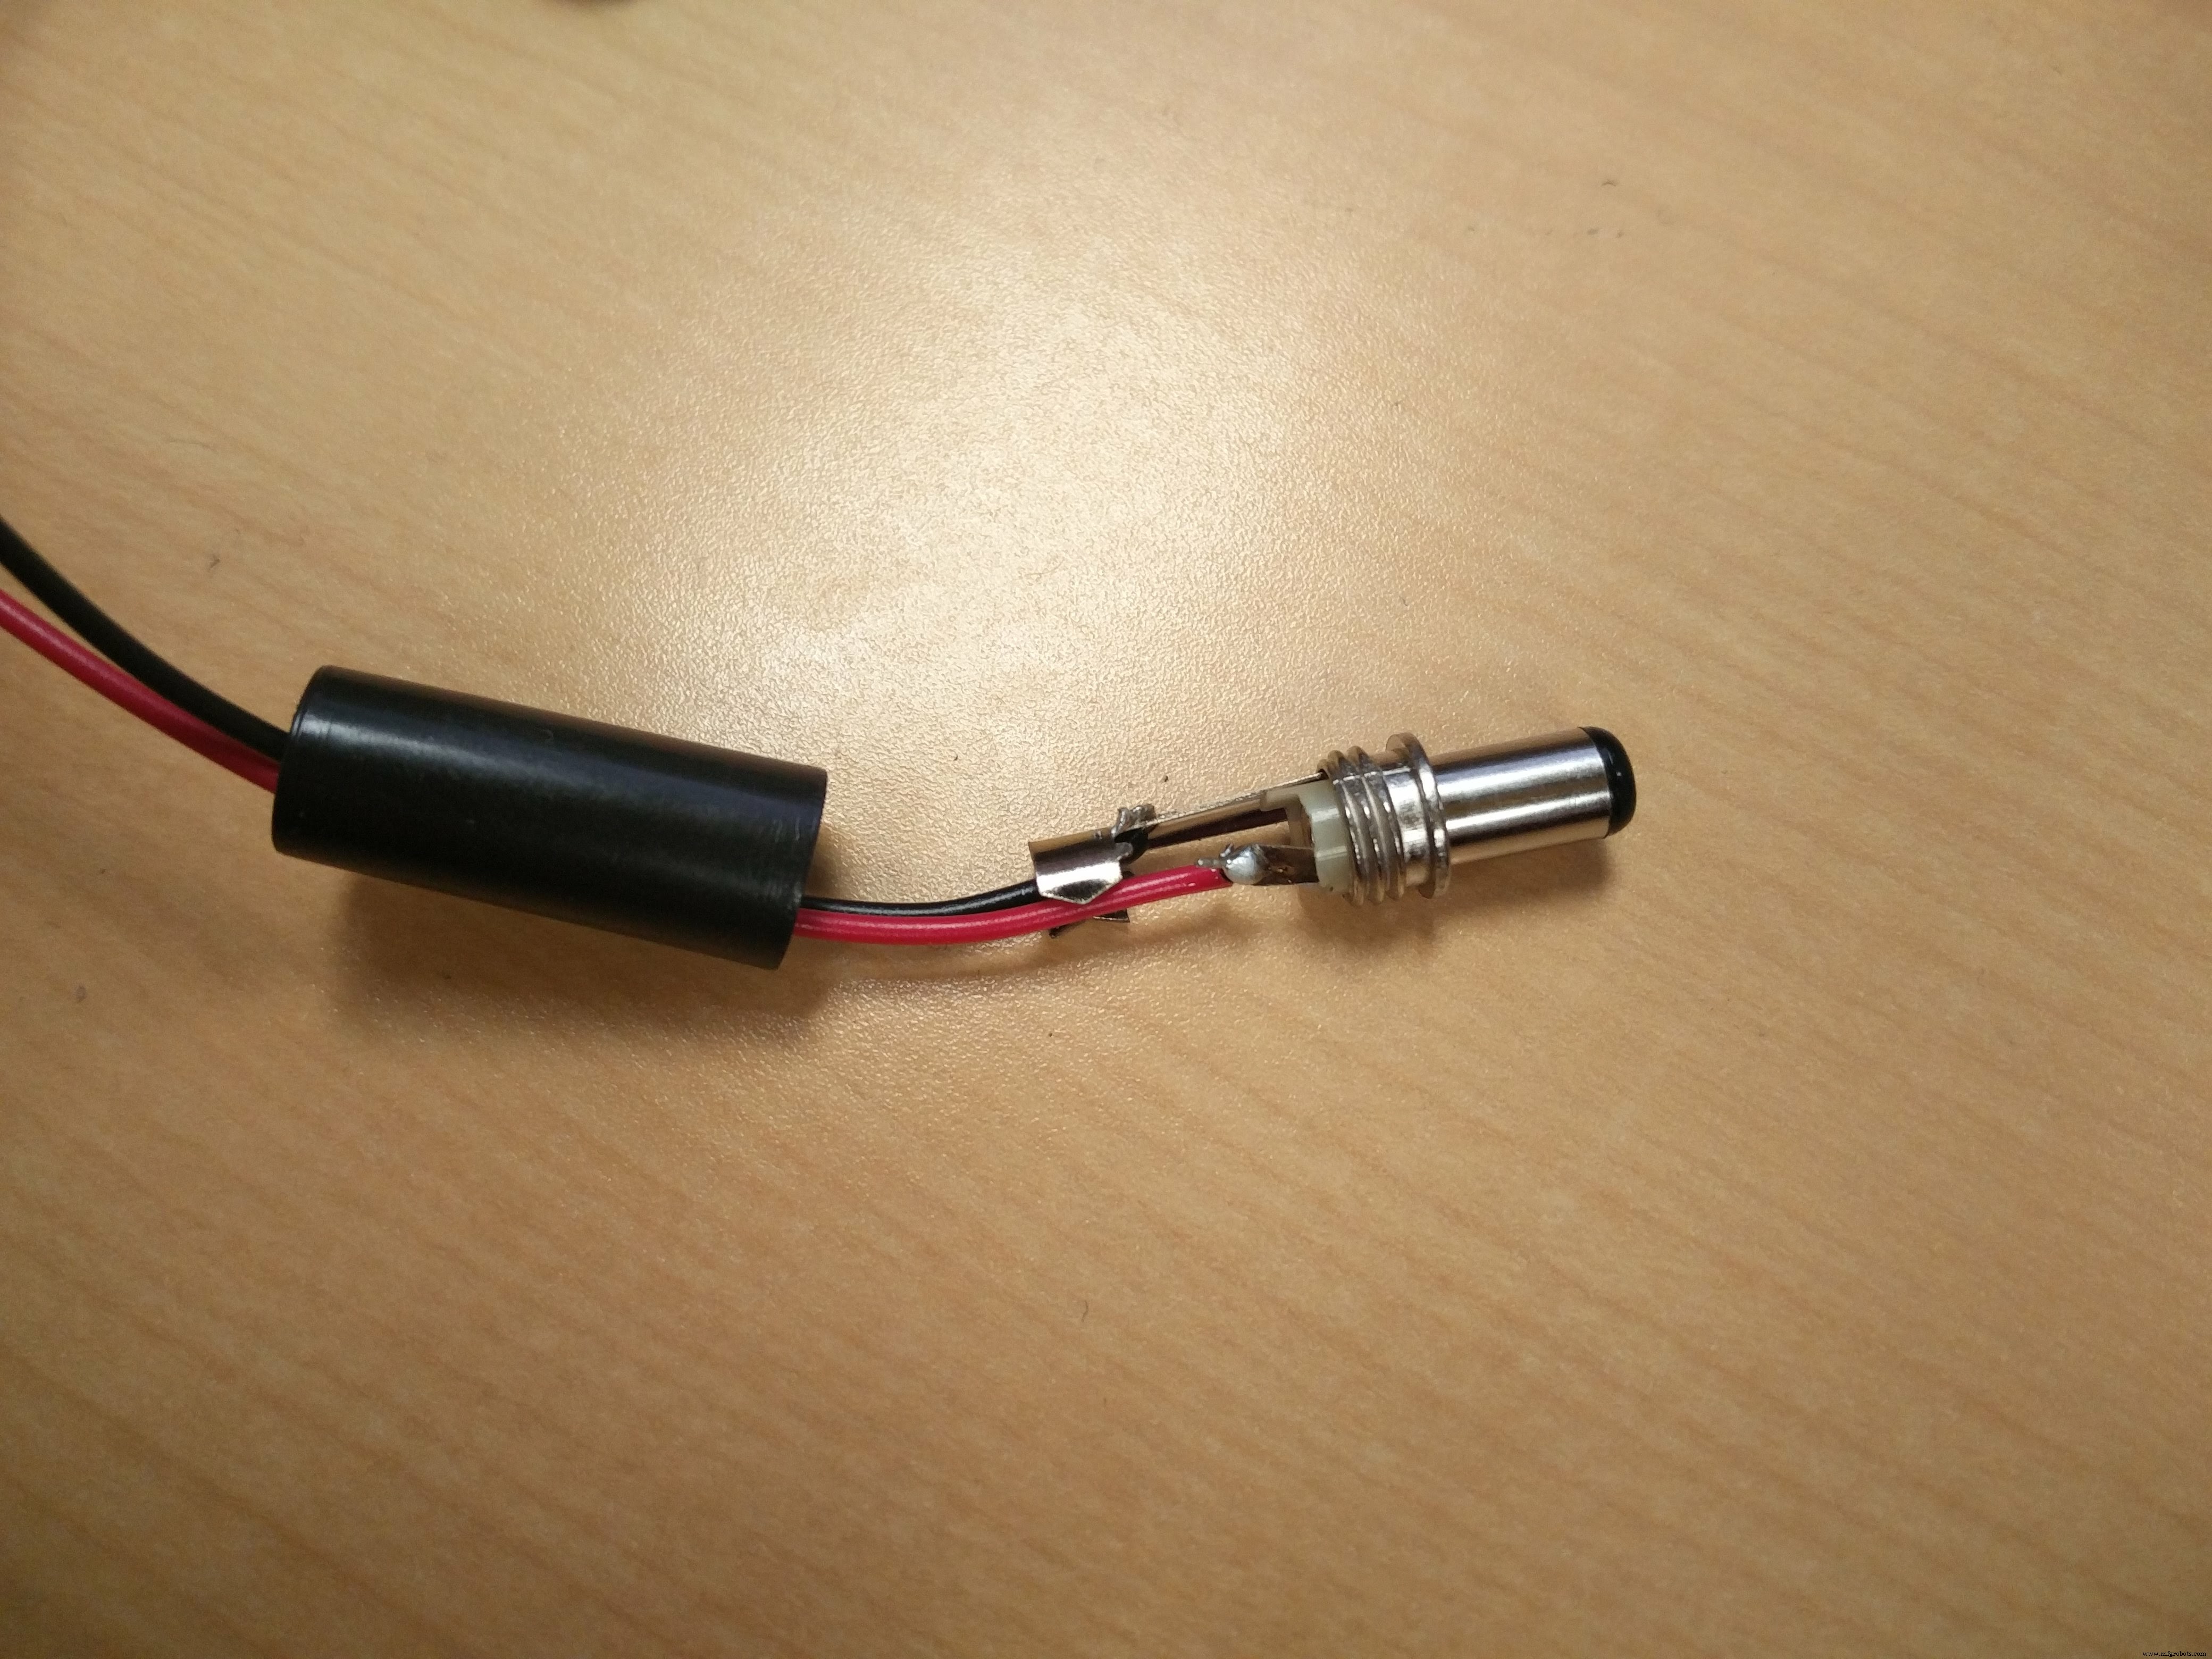
- 供电:必须移除 VIN 跳线帽。用 5×AA 电池盒(随底盘)接 Shield 电源端子(红正黑负);另用 6×AA 电池盒焊接 DC 插头供电 Arduino 101(中心正极)。
- 用魔术贴将 6×AA 电池盒固定车尾,插上 DC 插头,确认 VIN 跳线帽已移除。


软件架构
- 固件端:Arduino 101 运行
StandardFirmataBLE,通过 BLE 暴露引脚控制。 - 主控端:电脑运行 Node.js + Johnny-Five,通过
ble-serial建立 BLE 串口连接,用keypress读取键盘控制电机。
环境搭建
- 安装 Arduino IDE,通过板卡管理器安装 “Intel Curie Boards”,选择 “Arduino/Genuino 101”。
- 安装库:Adafruit Motor Shield v2。
- 上传
StandardFirmataBLE例程到 Arduino 101。 - 安装 Python 2.7.13(编译
bluetooth-hci-socket所需)。 - 安装 Node.js,创建项目文件夹,Windows 需以管理员运行
npm install --global --production windows-build-tools。 - 安装依赖:
npm install johnny-five keypress ble-serial bluetooth-hci-socket。 - 下载控制代码:Firmata-BLE-Bot,放入
control.js。
运行
双电池盒接通电源,运行 node control.js。成功连接显示 Connected [object Object]。键盘 W 前进,S 后退,A 左转,D 右转。
若提示 “No compatible USB Bluetooth 4.0 device found”,检查电脑是否支持蓝牙 4.0+ (Win 8.1+),设备管理器查看 “Bluetooth Radios”。
Blynk 替代方案
若 Node.js 方案不稳定,可用 Blynk App:
- 安装 Blynk 库 (v0.4.7+)。
- 刷入 a101_blynk_base 固件。
- 手机端创建对应控件界面。
已知问题
- 缺件:6×AA 电池盒+DC插头、坦克履带版仅 2 电机。
- 坦克版供电不足:5×AA 无法驱动履带,建议改用 2S (7.4V) 锂聚合物电池或 Intel USB 移动电源供电 Arduino 101。
- BLE 兼容性:需蓝牙 4.0+、Win 8.1+,部分电脑驱动栈仍有问题。手机兼容性更好。
- 供电不稳导致 BLE 失效:建议给 Arduino 101 供电 ≥2A 的 5V USB 电源。
- 螺丝孔位不匹配:组件包螺丝头太大,可用底盘自带银色螺丝替代,或用魔术贴固定。
- Firmata 库版本:需 ≥2.5.3 才包含 BLE 例程。

研讨会短链接
- 本教程:bit.ly/blebot1
- 电机测试脚本:bit.ly/blebot2
- Blynk 手机控制:bit.ly/blebot3
代码仓库
- 触摸屏控制版 (Express 服务器):https://github.com/monofuel/blebot9000
- 主控制代码:https://github.com/martinkronberg/Firmata-BLE-Bot
原理图
底盘组装 PDF 说明书。
制造工艺
- 先进血糖仪测试套件:设计、历史与血糖监测的未来
- 玩具模型套装:从古代起源到现代制造的历史、设计与未来
- 树莓派 3 入门套件完整指南:组装、系统安装与远程访问
- Hologram Nova 入门套件:树莓派完整搭建与传感器集成指南
- MonkMakes RRB2套件构建树莓派机器人:详细指南
- Intellisaurus:打造会走路的智能恐龙机器人
- ISO 9000质量管理成功八大核心洞见
- iCOMOX 开源平台驱动工业 4.0 预测性维护
- 瑞萨RE01评估套件:基于SOTB技术的能量采集物联网方案
- Mini-Circuits与Vayyar联手推出VTRIG-74:4D毫米波成像开发套件
- Dialog推出超低成本DA14531 SmartBond TINY BLE模块
- RSL10 Mesh开发套件赋能超低功耗BLE Mesh网络