


基于 Arduino 的四轴飞行器 DIY:飞控制作全指南
核心元器件与物料清单
| 元器件 | 数量 | 备注 |
|---|---|---|
| Arduino Nano R3 | 1 | 主控板,体积小巧适合飞控集成 |
| GY-521 MPU-6050 六轴传感器模块 | 1 | 含三轴陀螺仪 + 三轴加速度计,I2C 接口 |
项目简介
这不仅仅是一个四轴飞行器,更是一个开源的飞行平台!核心固件采用 MultiWii,这是一个拥有庞大社区支持的开源飞控软件,支持多种多旋翼机型,并提供蓝牙手机控制、OLED 显示、气压计定高、磁力计锁向、GPS 定点悬停/返航、LED 灯带等高级功能。本教程将手把手教你基于 Arduino 从零构建飞控硬件并刷入 MultiWii 固件。
步骤 1:飞控电路设计与原理图
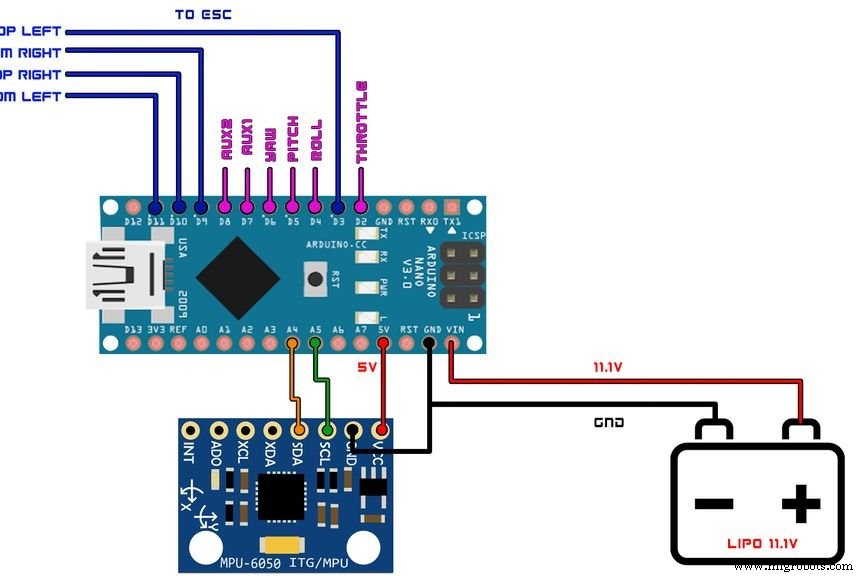
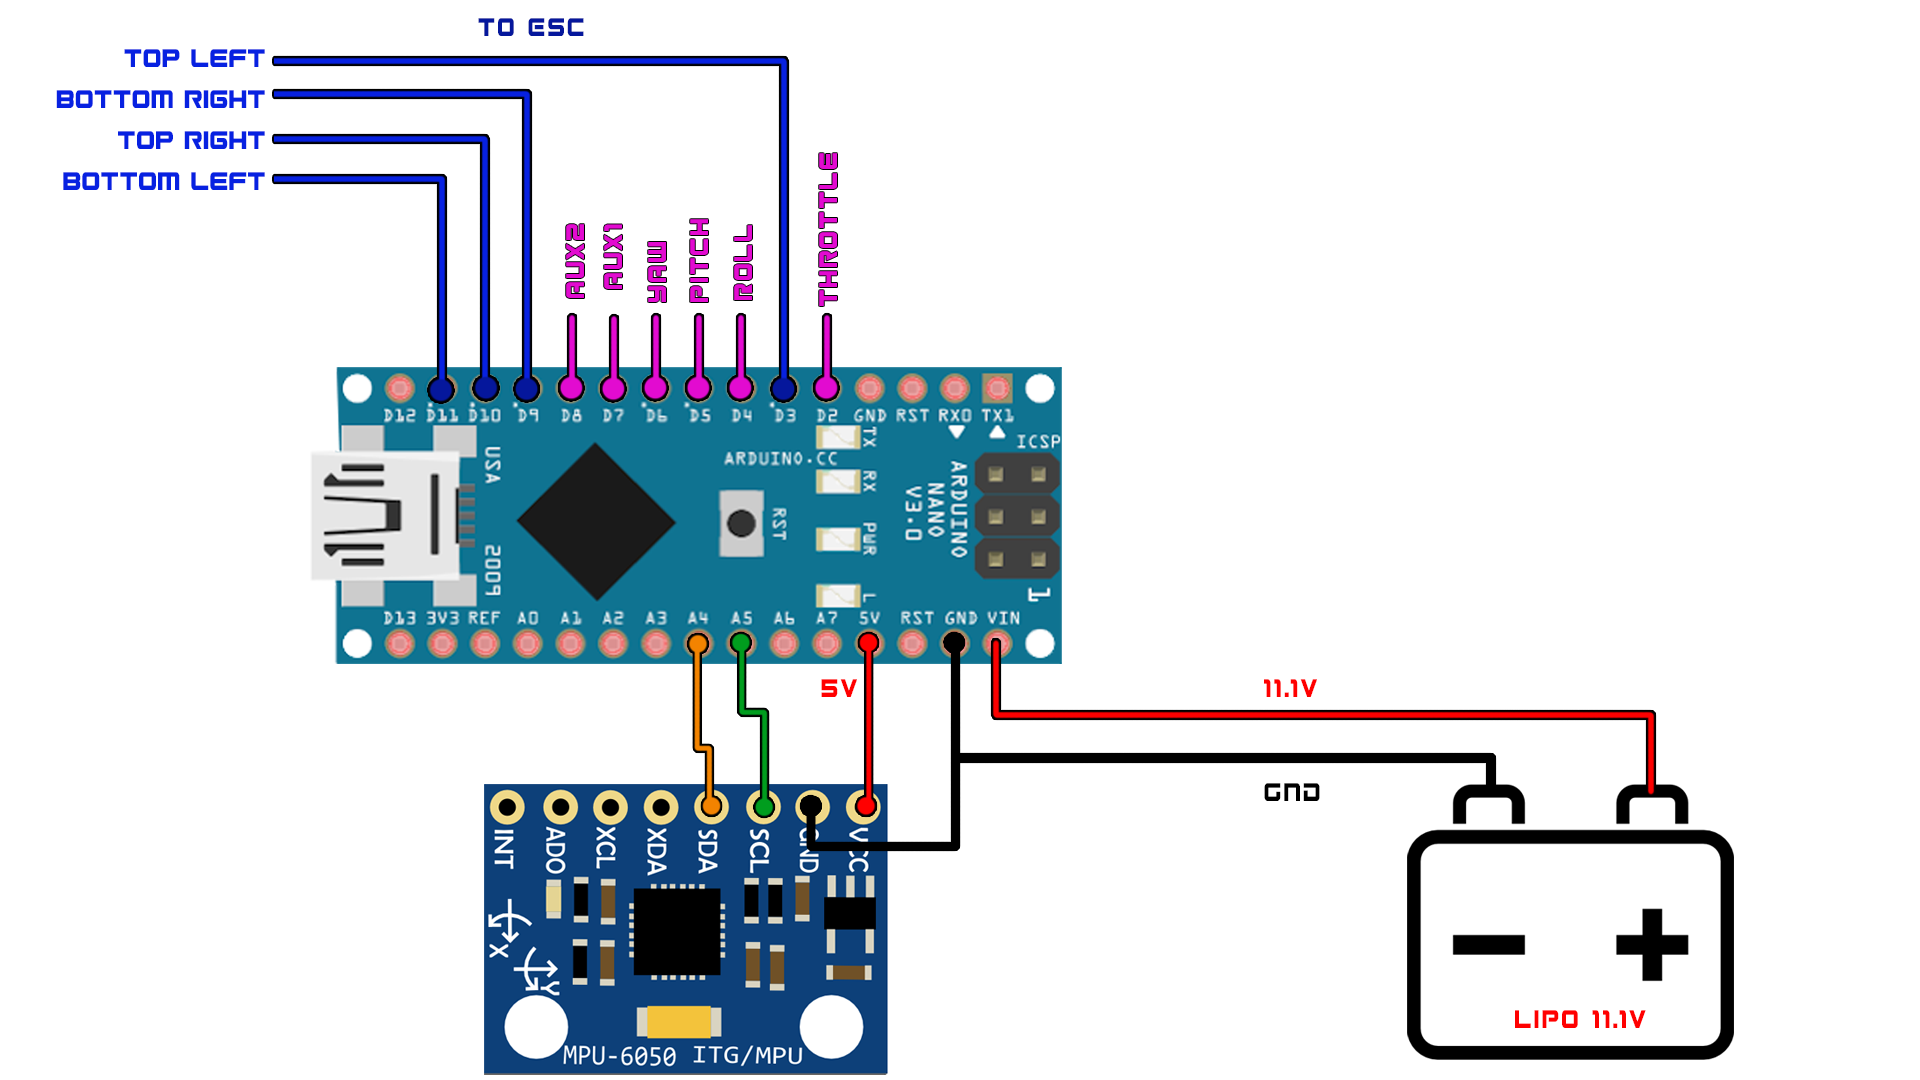
可选择万用板手工焊接,或直接下单 PCB 打样(推荐)。以下为关键引脚分配:
ESC 电调信号线连接
- D3 → 电调 1 信号
- D9 → 电调 3 信号
- D10 → 电调 2 信号
- D11 → 电调 4 信号
蓝牙模块连接(HC-05/06 等)
- TX → Arduino RX (D0)
- RX → Arduino TX (D1)
MPU-6050 I2C 连接
- A4 → SDA
- A5 → SCL
状态指示灯
- D8 → LED 阳极(阴极接 GND,串联限流电阻)
接收机通道连接(PPM/PWM)
- D2 → 油门
- D4 → 副翼
- D5 → 升降
- D6 → 方向
- D7 → AUX1(模式切换)
步骤 2:机架组装
示例采用 DJI F450 经典机架,电机、电调、电池固定后重心居中,机臂对角线距离 450mm,适合 10 寸桨。组装细节可参考配套视频。
步骤 3:飞控安装与接线
将焊好排针的飞控板通过减震柱固定于机架中心板,按原理图依次接入四路 ESC、接收机、MPU-6050、蓝牙模块、指示灯。接线完成后务必用万用表检查短路,再上电测试。
固件代码:MultiWii 核心逻辑解析
完整代码已托管在项目仓库,此处摘录关键模块说明:
GPS 导航与 PID 控制核心
// GPS 坐标滤波、航点导航、定点悬停、返航降落状态机
// 关键结构体:PID_PARAM, PID, LeadFilter
// 核心函数:GPS_Compute(), GPS_calc_poshold(), GPS_calc_nav_rate()
// 支持 UBLOX/MTK 协议,内置前馈滤波器补偿 GPS 延迟
// 导航状态机覆盖:NAV_STATE_NONE / HOLD / RTH / WP_ENROUTE / LAND / JUMP 等
高度控制与降落检测
// 气压计融合高度估计,支持爬升/下降斜率限制
// check_land() 通过垂速 < 20 cm/s 且油门 PID 饱和判断着陆
// 支持自动解锁/上锁逻辑
坐标变换与工具函数
// GPS_bearing() / GPS_distance_cm():球面三角近似计算方位距离
// GPS_coord_to_degrees():NMEA 格式转 1e-7 度整数
// wrap_18000() / wrap_36000():角度归一化
原理图文件
进阶扩展建议
- 加装 MS5611 气压计提升定高精度
- 集成 HMC5883L 磁力计实现锁向
- 接入 GPS 模块(UBLOX M8N 推荐)解锁定点/航点/返航
- 使用 3D 打印件封装飞控,改善抗振动
- 配合 MultiWiiConf GUI 调参(PID、RC_EXPO、传感器校准)
安全提醒
- 初次试飞务必在开阔无人区域,准备好救援工具
- 螺旋桨安装方向必须与电机旋向对应(CW/CCW)
- 电池电压报警设置 ≥ 3.5V/节,防止过放
- 遵守当地无人机管理法规,必要时实名登记
制造工艺
- Drone Pi:双模Multiwii+树莓派四轴飞行器,支持手机与遥控器控制
- DIY 蓝牙控制 Arduino 间谍小车
- FlickMote:基于手势的智能家居红外遥控器
- DIY Arduino TV-B-Gone:万能关机遥控器
- 自制大尺寸LED主时钟带闹钟功能 — 12米外清晰可见
- Find Me:基于 Arduino 与蓝牙的智能寻物器制作指南
- Arduino 项目优化供电方案:从按键开关到电池监测与数据记录
- Arduino 井字棋游戏:MAX7219 点阵屏 + 纸板外壳 DIY
- 从零构建智能 Arduino 四足机器人:完整指南
- DIY Arduino 手柄方向盘 - 游戏竞速模拟器自制指南
- 利用 Arduino Nano R3 自制全功能 CNC 雕刻机
- Earth Analyzer:面向精准农业的多模态物联网环境监测巡检车