


Arduino UNO + WiFi 盾打造网页端虚拟摇杆,远程控制舵机
硬件清单
| 元器件 | 数量 | 备注 |
|---|---|---|
| Arduino UNO R3 | 1 | 主控板 |
| PHPoC WiFi Shield | 1 | 内置 WebSocket 服务器,免编写网络代码 |
| SG90 微型舵机 | 2 | 分别控制 X/Y 两轴 |
| 杜邦线若干 | 1包 | 公对公/公对母 |
项目概述
本项目演示如何利用 PHPoC WiFi Shield 内置的 WebSocket 功能,在网页端构建一个虚拟摇杆,通过浏览器触摸/鼠标拖动即可实时控制两个舵机转动。适合初学者理解“Web → WiFi → 单片机 → 执行器”的完整数据链路。
核心学习点
- Arduino 舵机库基础用法(attach/write/read)
- 摇杆坐标映射:[-100, 100] → [0°, 180°]
- PHPoC Shield 免代码透传 WebSocket 数据
- 前端 Canvas 绘制摇杆 UI 与触摸/鼠标事件处理
接线指南
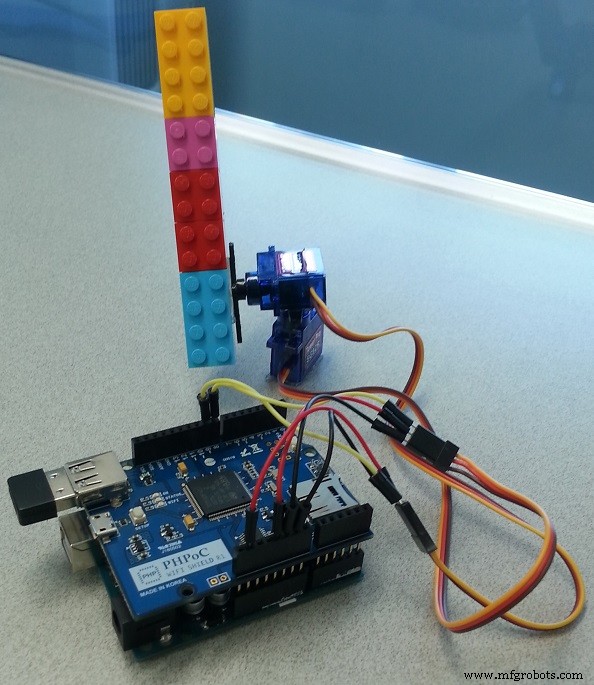
- 将 PHPoC WiFi Shield 直接插在 Arduino UNO 顶部
- 两个舵机的 VCC 接 5V(或 IOREF),GND 接地
- 舵机信号线分别接 Arduino D8(X 轴)和 D9(Y 轴)
数据流向
浏览器(HTML/JS) → WebSocket → PHPoC Shield → 串口 → Arduino → 舵机
注意: PHPoC Shield 固件已内置 WebSocket ↔ 串口透传逻辑,用户无需编写 Shield 端网络代码,仅需上传网页文件
remote_joystick.php即可。
软件准备步骤
1. 配置 WiFi 信息
通过 PHPoC Debugger 设置 SSID 与密码,详见官方文档。
2. 上传网页 UI
下载 remote_joystick.php,用 PHPoC Debugger 上传至 Shield 文件系统。
3. 编写 Arduino 代码
- Arduino IDE 安装
PHPoC库(库管理器搜索安装) - 参考下方完整代码上传至 UNO
运行测试
- 打开 Arduino 串口监视器(波特率 9600),记录输出的 IP 地址
- 手机/电脑浏览器访问
https://<IP>/remote_joystick.php - 点击 “Connect” 按钮,WebSocket 状态变为 CONNECTED
- 拖动屏幕摇杆,观察两个舵机实时跟随转动
核心代码
Arduino 端
#include <SPI.h>
#include <Phpoc.h>
#include <Servo.h>

PhpocServer server(80);
Servo servo_x, servo_y;

void setup() {
  Serial.begin(9600);
  while(!Serial);
  Phpoc.begin(PF_LOG_SPI | PF_LOG_NET);
  server.beginWebSocket("web_joystick");
  Serial.print("WebSocket server: ");
  Serial.println(Phpoc.localIP());
  servo_x.attach(8);
  servo_y.attach(9);
  servo_x.write(90);
  servo_y.write(90);
}

void loop() {
  PhpocClient client = server.available();
  if (client) {
    String data = client.readLine();
    if (data.length()) {
      int idx = data.indexOf(':');
      long x = data.substring(0, idx).toInt();
      long y = data.substring(idx + 1).toInt();
      // [-100,100] → [0,180]
      long ax = (x + 100) * 180 / 200;
      long ay = (y + 100) * 180 / 200;
      servo_x.write(ax);
      servo_y.write(ay);
      Serial.print("x:"); Serial.print(x);
      Serial.print(" y:"); Serial.println(y);
    }
  }
}
网页端 remote_joystick.php(关键片段)
<canvas id="remote"></canvas>
<button id="bt_connect" onclick="connect_onclick()">Connect</button>
<script>
// 摇杆参数
var canvas_width = 500, canvas_height = 500;
var radius_base = 150, radius_handle = 72, radius_shaft = 120;
var range = canvas_width/2 - 10, step = 18;
var ws, joystick = {x:0, y:0}, click_state = 0, ratio = 1;

function init() { /* 响应式缩放、Canvas 初始化、事件绑定 */ }
function connect_onclick() { /* 建立 WebSocket 连接 ws://host/web_joystick */ }
function send_data() {
  // 坐标归一化 [-100,100] 并发送 "x:y\r\n"
  var jx = Math.round(joystick.x * 100 / (range - radius_handle));
  var jy = Math.round(-joystick.y * 100 / (range - radius_handle));
  if (ws) ws.send(jx + ":" + jy + "\r\n");
}
function update_view() { /* Canvas 重绘:底盘、轴、摇杆手柄、径向渐变 */ }
function process_event(e) { /* 统一处理 mouse/touch 坐标 */ }
function mouse_down(e) { /* 命中测试,进入拖拽状态 */ }
function mouse_move(e) { /* 拖拽中更新坐标并发送 */ }
function mouse_up(e) { /* 释放拖拽 */ }
window.onload = init;
</script>
原理图
同类项目扩展
- 将舵机替换为电机驱动板,控制小车底盘
- 增加加速度计数据回传,实现手机姿态控制
- 结合 Node-RED / MQTT 接入 Home Assistant 智能家居
常用函数速查
Servo.attach(pin)/write(angle)/read()/detach()Serial.begin(baud)/println()Phpoc.begin()/server.beginWebSocket(name)/client.readLine()
制造工艺
- DIY 蓝牙控制 Arduino 间谍小车
- FlickMote:基于手势的智能家居红外遥控器
- DIY Arduino TV-B-Gone:万能关机遥控器
- 自制大尺寸LED主时钟带闹钟功能 — 12米外清晰可见
- 废旧遥控车改装:Arduino + USB Host Shield 实现 Xbox 手柄无线控制
- Arduino + 模拟摇杆互动游戏:五向 LED 反馈
- Find Me:基于 Arduino 与蓝牙的智能寻物器制作指南
- Arduino 项目优化供电方案:从按键开关到电池监测与数据记录
- Arduino Nano + 摇杆控制双步进电机:Visuino 图形化教程
- Arduino 网页控制 MP3 播放器:浏览器实现无线点歌
- Arduino 井字棋游戏:MAX7219 点阵屏 + 纸板外壳 DIY
- 从零构建智能 Arduino 四足机器人:完整指南