


利用废料制作 Arduino 机械臂 - 环保创客项目
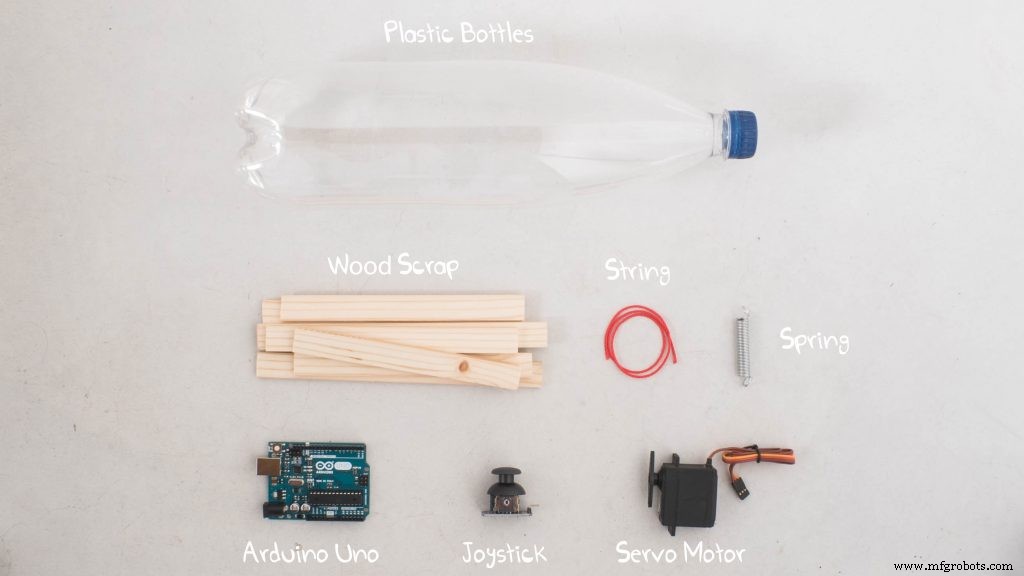
元件与物料
| 元件 | 数量 |
|---|---|
| Arduino UNO | 1 |
| SparkFun 金属齿轮舵机 (通用) | 3 |
| PS2 双轴摇杆模块 | 1 |
| 12V/600mA 墙式电源适配器 | 1 |
| 5V 稳压器 (TO-220) + 散热片 | 1 |
| 电解电容 1uF/50V、陶瓷电容 100nF | 各 1 |
| 半块面包板、公对公杜邦线 | 1 套 |
辅助工具与服务
- circuito.io (自动生成接线图与框架代码)
- Arduino IDE
项目简介
机械臂是热门 DIY 项目,本项目挑战使用废料 (废木板、塑料瓶、甚至一个土豆做配重) 构建机身,体现“创客精神”:利用现有材料、减少浪费、跳出框架思考。制作过程充满乐趣,重燃动手热情。
电子部分
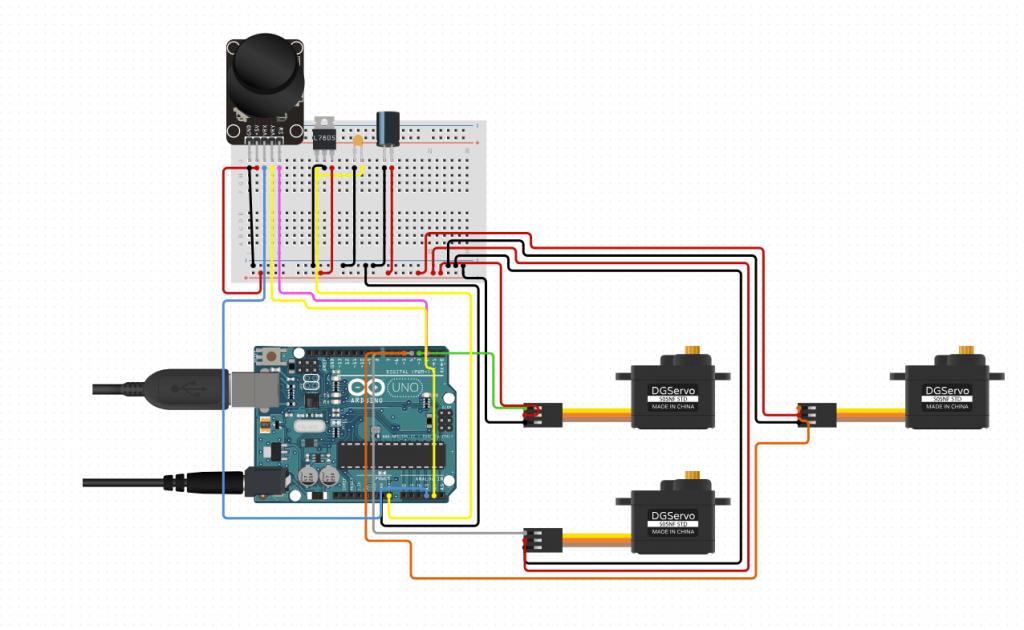
circuito.io 自动生成接线图 (见原文),包含 3 路舵机驱动、摇杆 ADC 读取、5V 稳压供电。固件下载后替换 `firmware.ino` 为项目提供的控制代码 (GitHub 仓库),保留库文件与引脚定义。
机械结构与组装
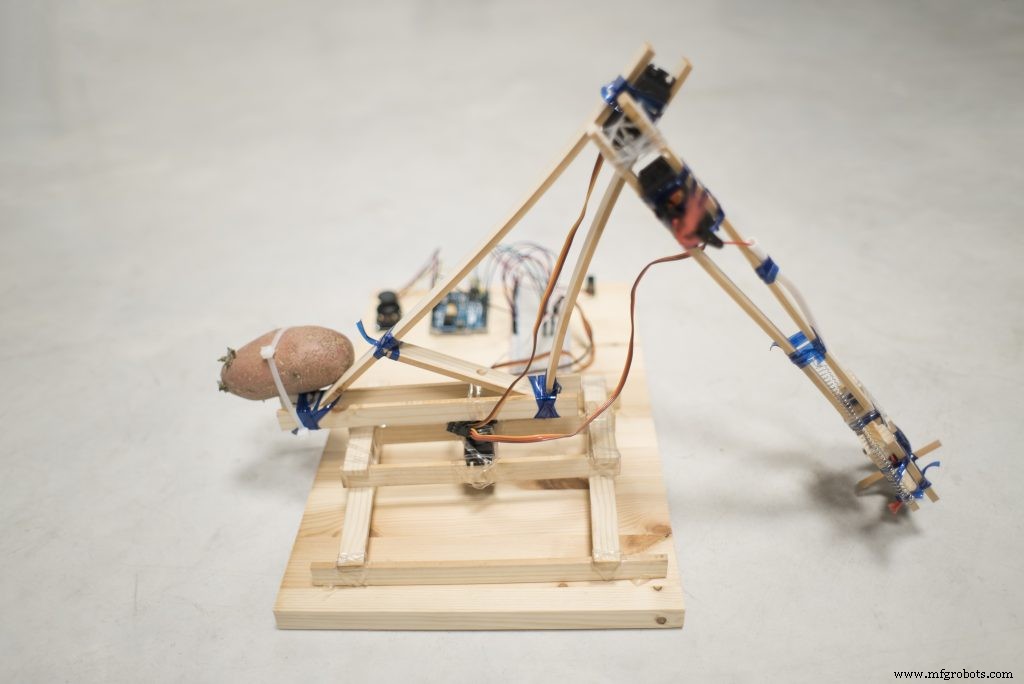
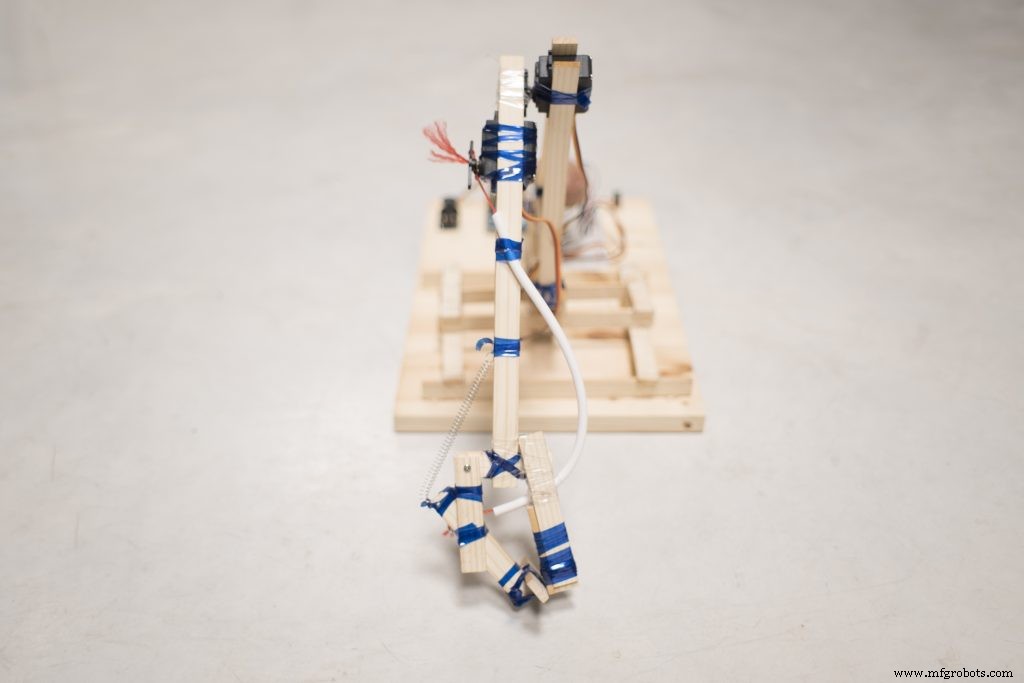
- 底座:1cm 厚废木板胶合加固,用塑料瓶热缩管 (自制技巧) 绑扎。土豆作临时配重防倾覆 (需定期更换)。
- 平衡与大臂:第二个舵机安装位置需精心平衡,建议在大臂对侧加配重,减小舵机扭矩与电流。
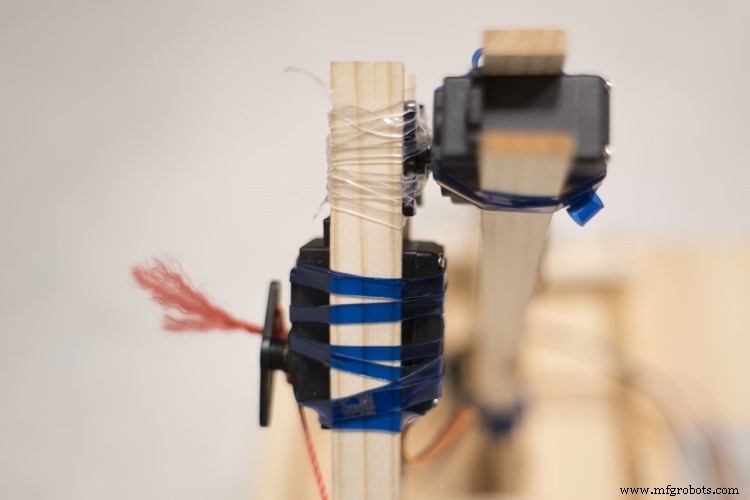
- 夹爪:一侧固定,另一侧由舵机通过弹簧与拉线 (类自行车刹车线结构) 驱动开合。
代码获取
GitHub 仓库:https://github.com/Circuito-io/Robotic-Arm
- 从 circuito.io 下载电路代码框架。
- 按步骤验证接线。
- 用仓库中的 `firmware.ino` 替换框架中的测试代码,保留 `Include Libraries` 与 `Pin definitions`。
- 核对引脚定义是否匹配。
根据实际材料与舵机特性,可能需微调代码参数 (如舵机脉宽范围、摇杆死区等)。欢迎在论坛或评论区交流改进心得。
制造工艺
- MeArm 机械臂 V1.0——Arduino 与 Raspberry Pi 驱动的桌面级机械臂制作全指南
- 打造功能完整的 Arduino 驱动 3D 打印机械臂:分步指南
- Arduino Mega 驱动 Wii Nunchuk 控制 6 自由度机械臂
- 以太网远程控制机械臂 — 基于 Arduino 101 与 WIZ750SR
- 自动化焊锡机械臂:精准、高速、DIY 全攻略
- 基于 Arduino Nano 与 Tower Pro MG996R 舵机的精准 PC 控制机械臂
- Arduino Yun 物联网 5 自由度机械臂:Blynk 远程控制
- 工业机械臂:驱动制造业革命的核心力量
- Haddington Dynamics:开源高性能 Dexter 3D 打印机械臂
- GXO Logistics 部署 Knapp 机械臂试点,革新时尚电商物流
- 双臂 SCARA 机器人:高阶装配与柔性生产的利器
- 机器人操作器与机械臂:核心差异、类型分类与应用场景深度对比