


Arduino Yun 物联网 5 自由度机械臂:Blynk 远程控制
组件与物料
| Arduino Yun | ×1 |
| 舵机 (Tower Pro MG996R) | ×5 |
应用与在线服务
- Blynk
- MATLAB
项目简介
这是我的首个机械臂项目,特点如下:
- 5 自由度 (不含夹爪实为 4 DOF)
- 核心控制器:具备物联网能力的 Arduino Yun
- 控制界面:基于 Blynk App 构建
- 正运动学:使用 MATLAB 机器人工具箱实现
- 自研平滑运动库:支持速度/加速度限制
我对成果很满意,愿与大家分享构建经验。
组件与材料
构建机器人需要:
- 1 × Arduino Yun (或任意 Arduino 板)
- 5 × 舵机
- 1 × 5V 充电器,最小 2.5A
- 2 × LED
- 2 × 电阻:红 LED 用 100Ω,蓝 LED 用 150Ω
- 2 × 木制搅拌棒
- 1 × 金属丝
- 1 × 塑料片 (我从沐浴露瓶身裁剪)
- 1 × 橡皮筋
- 2 × 小海绵
- 9 × M3 塑料螺丝
- 6 × M2.5 塑料螺丝
- 1 × 3mm 木板 (30×50cm 足矣)
- 1 × 木工胶
- 编码时间

机械结构制作
先测量舵机尺寸和扭矩,决定臂长和整体尺寸。我订购了两对不同的微型大扭矩舵机,实际行程可达 140° (标称 120°)。建议购买 180° 舵机以获得更大活动范围。夹爪无需大扭矩,最便宜的微型舵机即可。
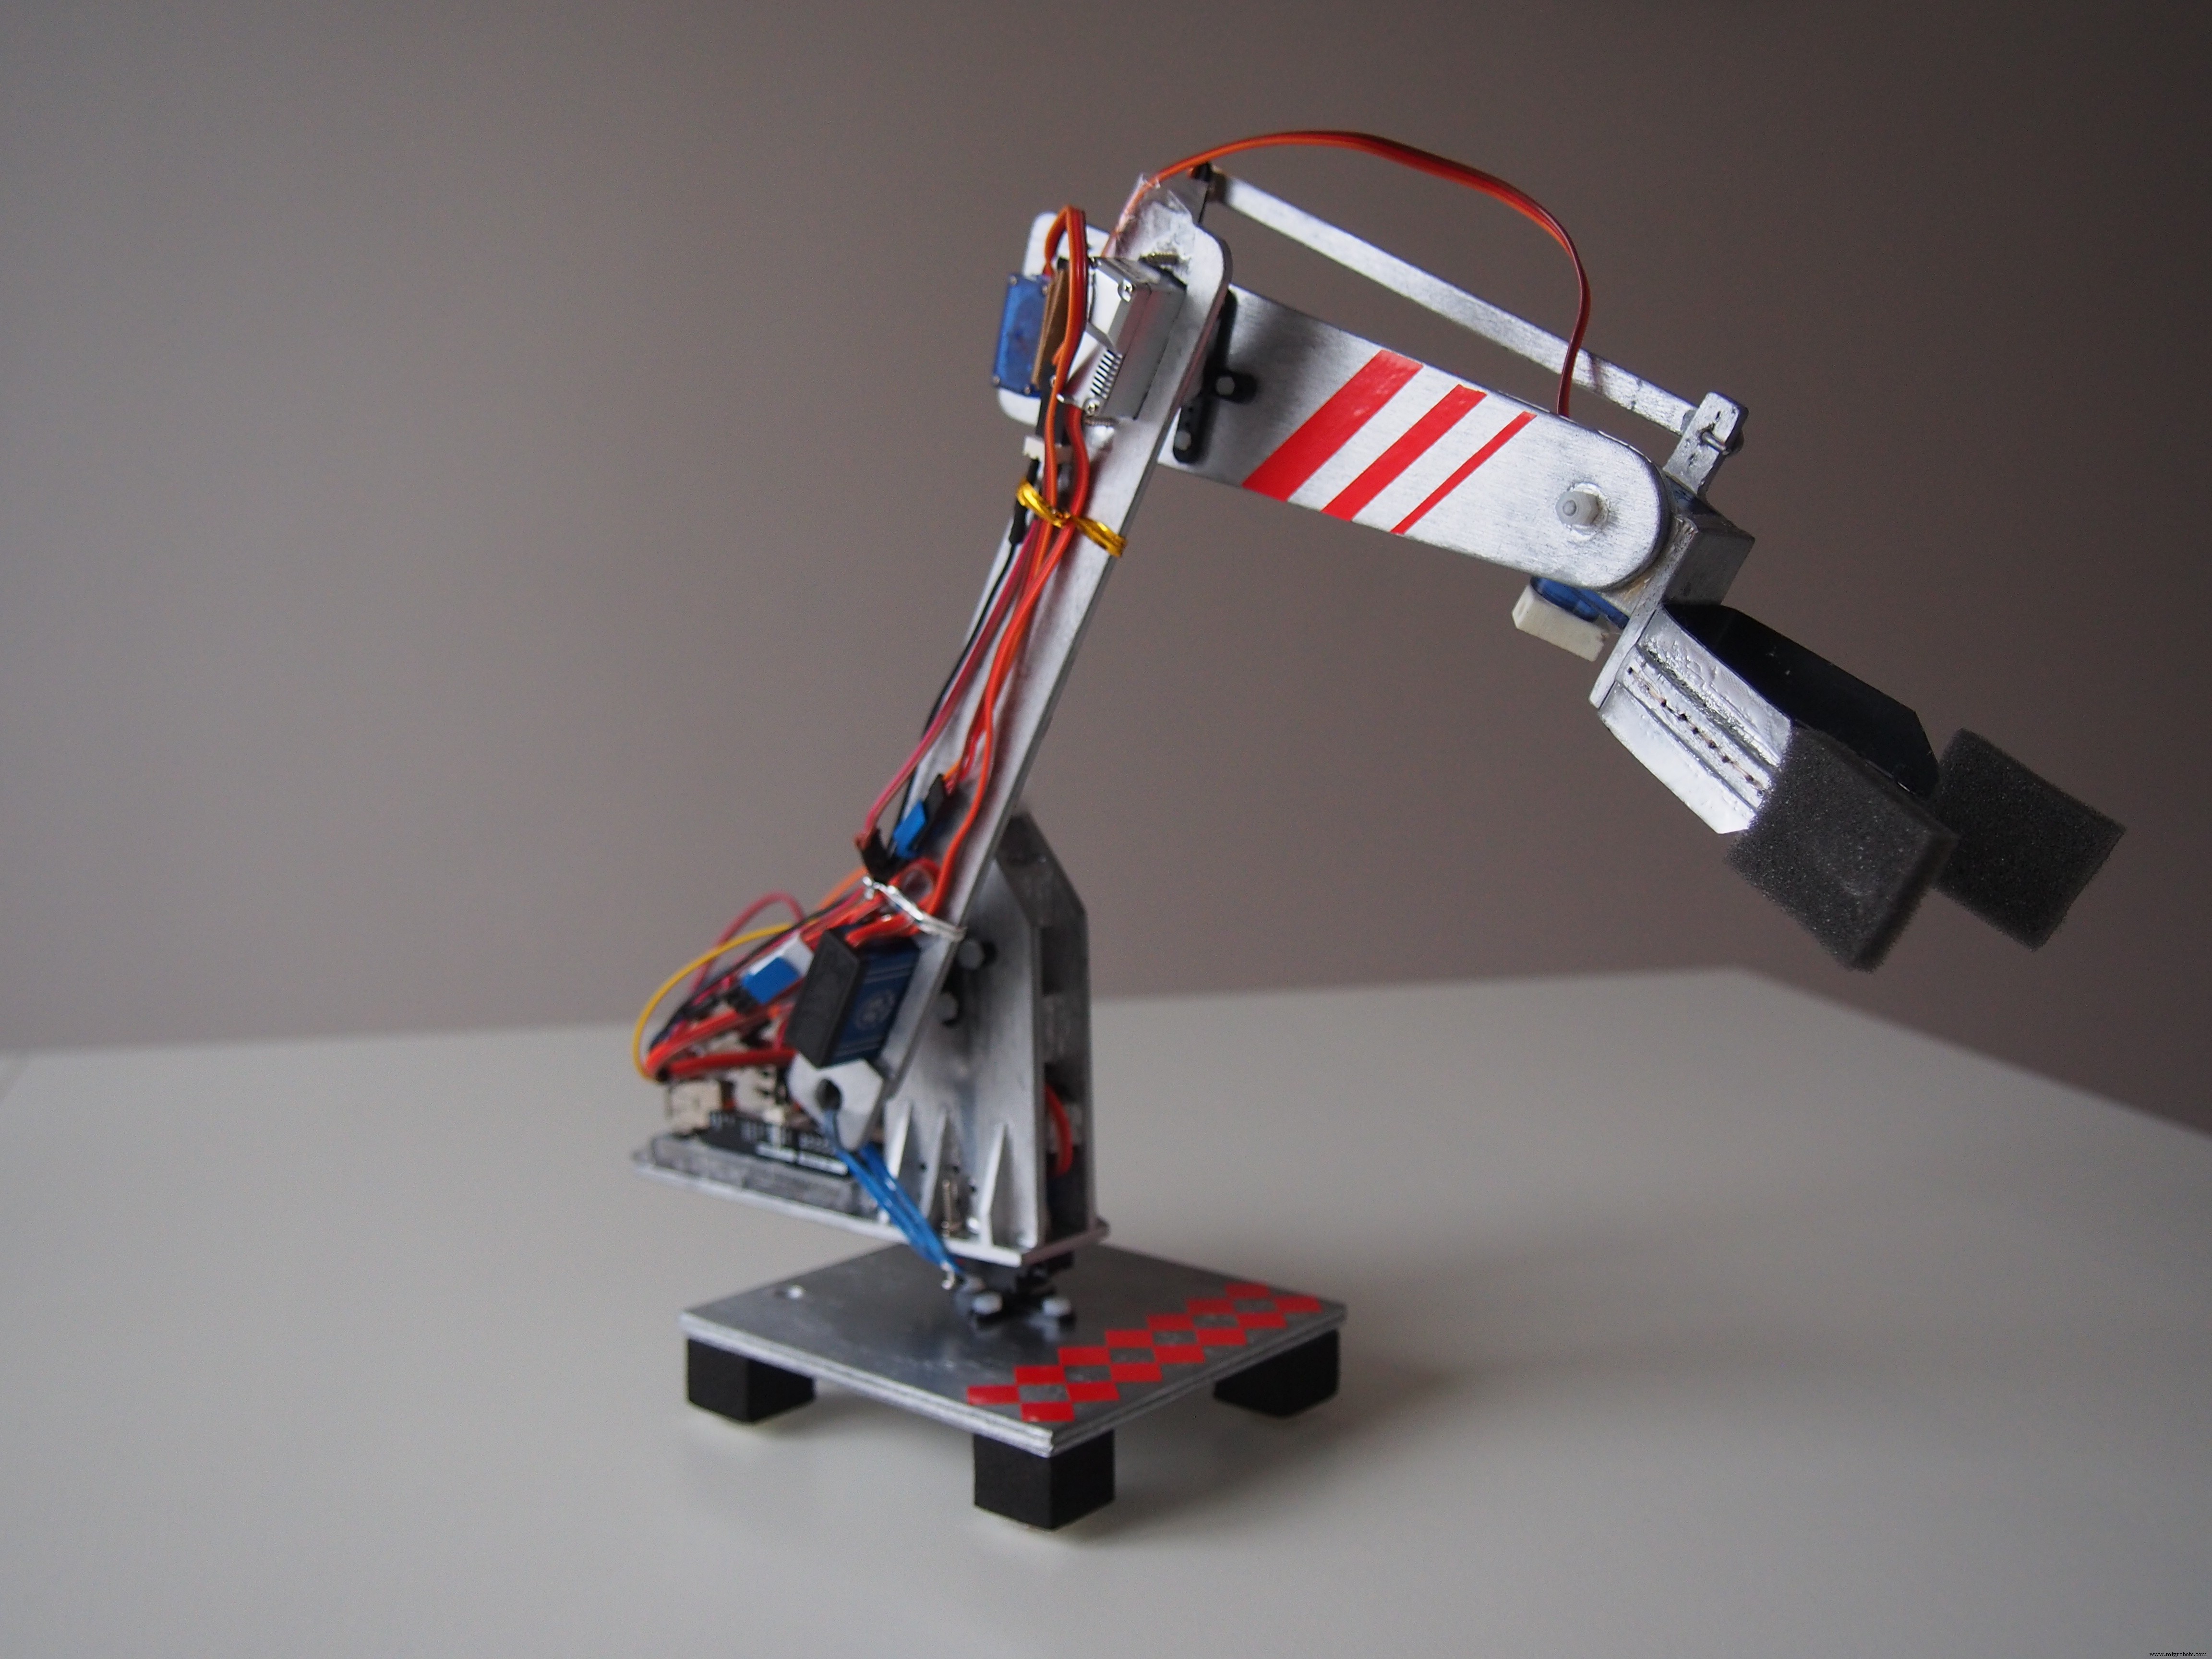
按图裁剪机械臂连杆,设计可自由发挥。夹爪用半根搅拌棒加塑料片作弹簧复位,内侧穿线控制开合。夹爪枢轴用一颗 M3 螺丝,驱动舵机置于另一侧以平衡重量,通过另一根搅拌棒传动 (见照片 2 顶部)。
制作底座和固定底座舵机及 Arduino Yun 的安装板,组装后如照片 2 所示。想要更美观可打磨上色 (照片 3),我选用银色仿金属配红色条纹,最终效果见图 4。


软件部分
先在 Blynk 创建控制界面,新手请参考官网教程,非常简单。
注意:无联网板卡也可通过 USB 使用 Blynk,详见 官方文档。
Arduino IDE 编程步骤:
- 配置 Arduino Yun 开发板
- 库管理器搜索安装 Blynk 库
- 将 SimpleTimer 库放入
Arduino\libraries\SimpleTimer - 将自研 MotionGenerator 库放入
Arduino\libraries\MotionGenerator(基于解析解实现平滑过渡,可限制最大速度/加速度) - 编译上传
RobotArm_instructables.ino(别忘了填入你的 Blynk Token)


可选:正运动学演示 (见上图 3) 需 MATLAB 和 Robotics Toolbox。确保机械臂已连接 Blynk 并通过 USB 连电脑。MATLAB 经串口读取 Arduino 数据,请在 MainScrip.m 中设置正确 COM 口,运行即可。运动学参数针对我的机械臂,请根据实际尺寸修改 robotKinematicsFcn.m。
源代码
源文件打包下载 (C/C++),包含 Arduino 固件、MotionGenerator 库、MATLAB 脚本等。
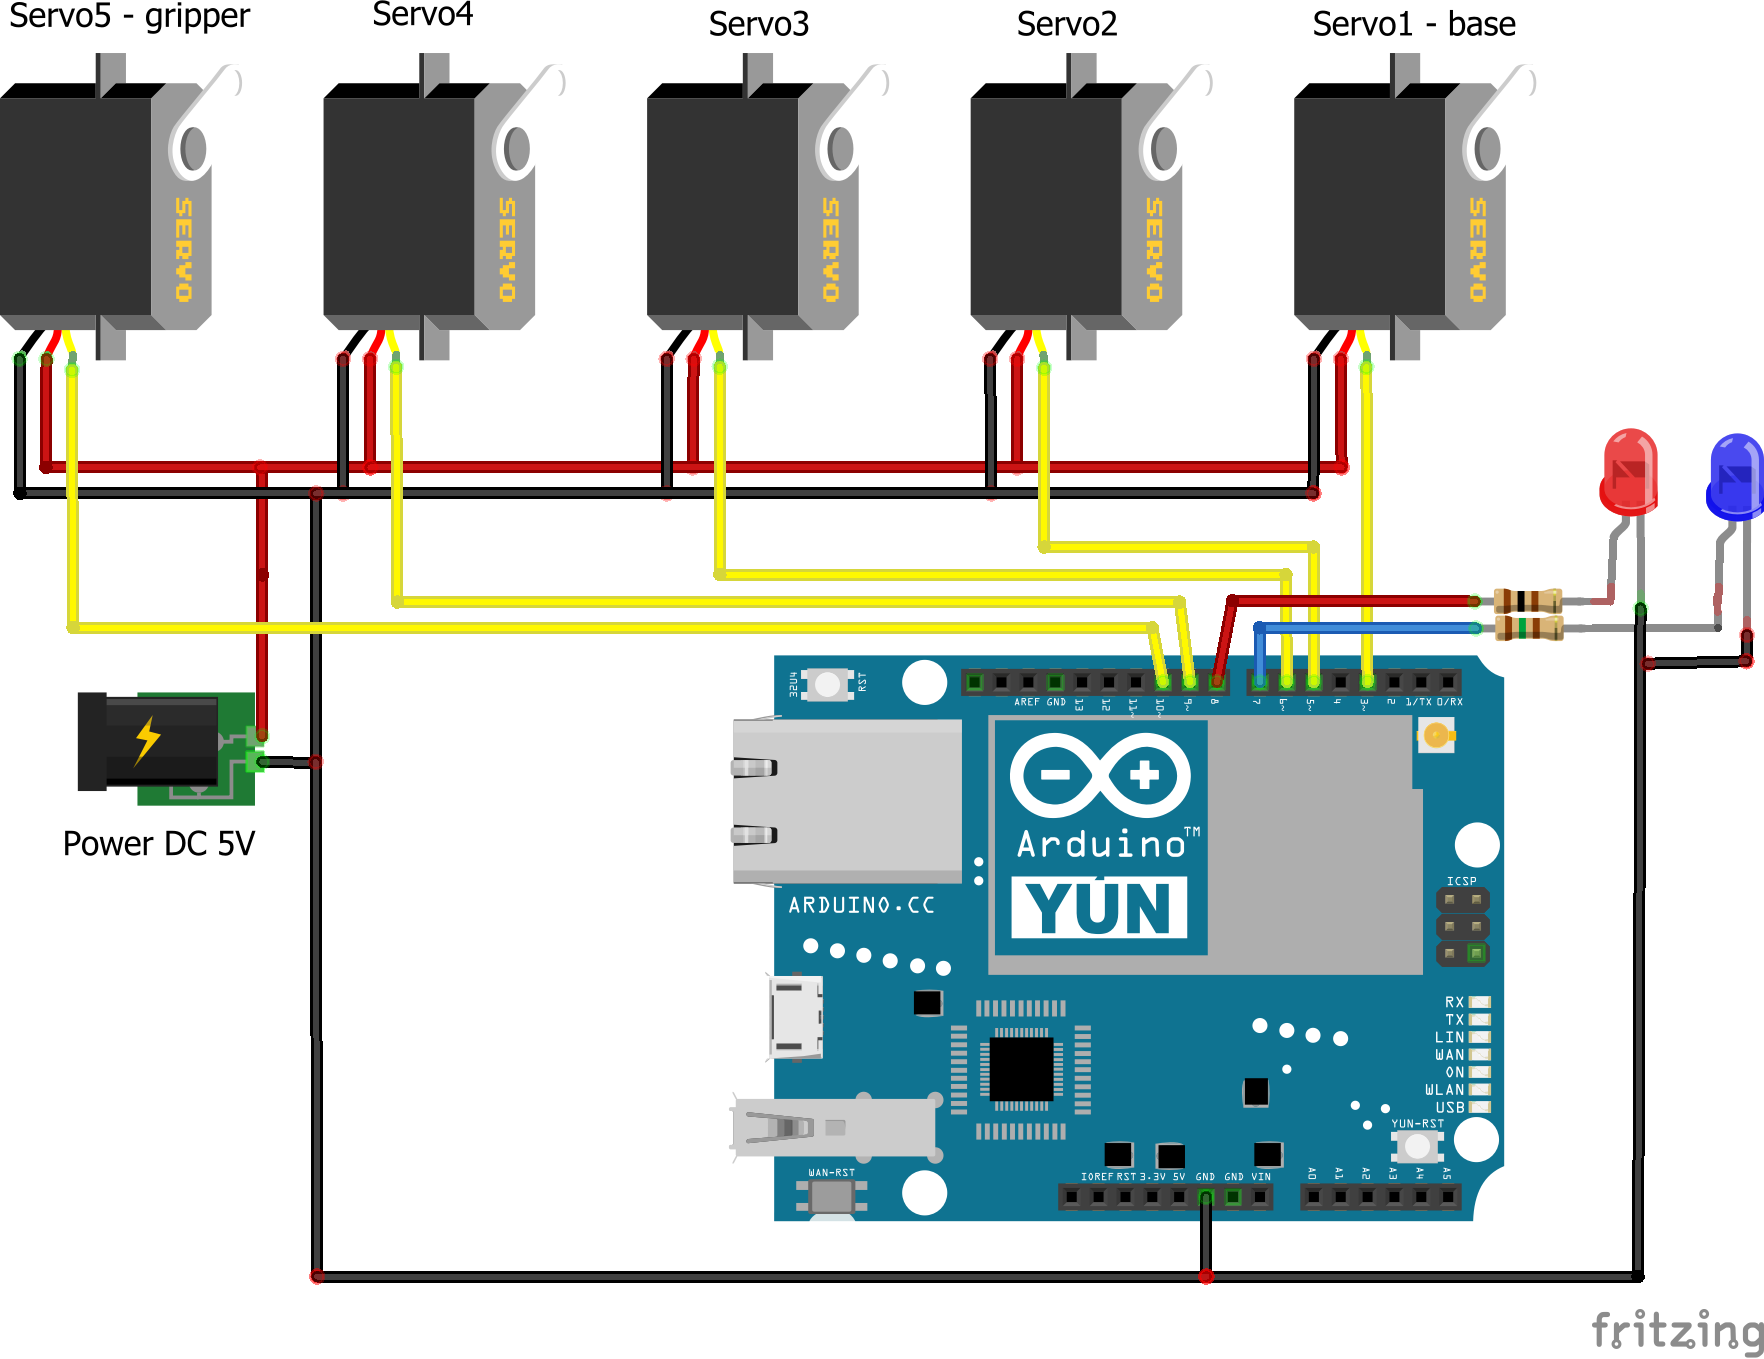
原理图
制造工艺
- 基于 Arduino 与 MAX30100 的实时物联网心率监测系统
- 基于 Arduino MKR1000 与 ThingSpeak 的远程 IoT 机械臂控制系统
- 打造功能完整的 Arduino 驱动 3D 打印机械臂:分步指南
- Arduino Mega 驱动 Wii Nunchuk 控制 6 自由度机械臂
- DIY 智能 Arduino 机械臂:主从控制与动作记忆教程
- LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
- Azure IoT智能游泳池监控系统:温度感知与远程控制
- 可编程三轴机械臂套件:Arduino + 蓝牙 本地/远程双模控制
- 工业机械臂:驱动制造业革命的核心力量
- 机械臂如何制造:设计原理与核心部件全解析
- Makerarm:面向创客的一体化桌面机械臂
- Arduino 发布 Portenta H7:CES 首秀工业级 IoT 开发板