


以太网远程控制机械臂 — 基于 Arduino 101 与 WIZ750SR
组件与物料
| 组件 | 数量 | 备注 |
|---|---|---|
| Arduino 101 (Intel Curie, 内置 BLE/IMU) | 1 | |
| WIZnet WIZ750SR 串口转以太网模块 | 1 | Cortex-M0, 内置 TCP Server |
| Android 设备 (运行控制 App) | 1 | |
| 4 自由度机械臂套件 (含 4 个舵机) | 1 | 建议替换为金属齿轮舵机 |
| 金属齿轮微型舵机 | 4 | 替换套件自带塑料齿轮舵机 |
应用与在线服务
- Arduino IDE
- WIZnet S2E Configuration Tool (模块配置)
- Android Studio (App 开发)
项目介绍
机械臂组装
购买 25 美元 4DoF 机械臂套件 (Banggood),含 4 个舵机 (3 关节 + 1 夹爪)。作者更换为更快、金属齿轮的舵机。组装参考俄语视频 (7:43 开始),注意螺丝松紧度避免塑料件断裂或卡滞。夹爪舵机需延长导线。

主控板 — Arduino 101
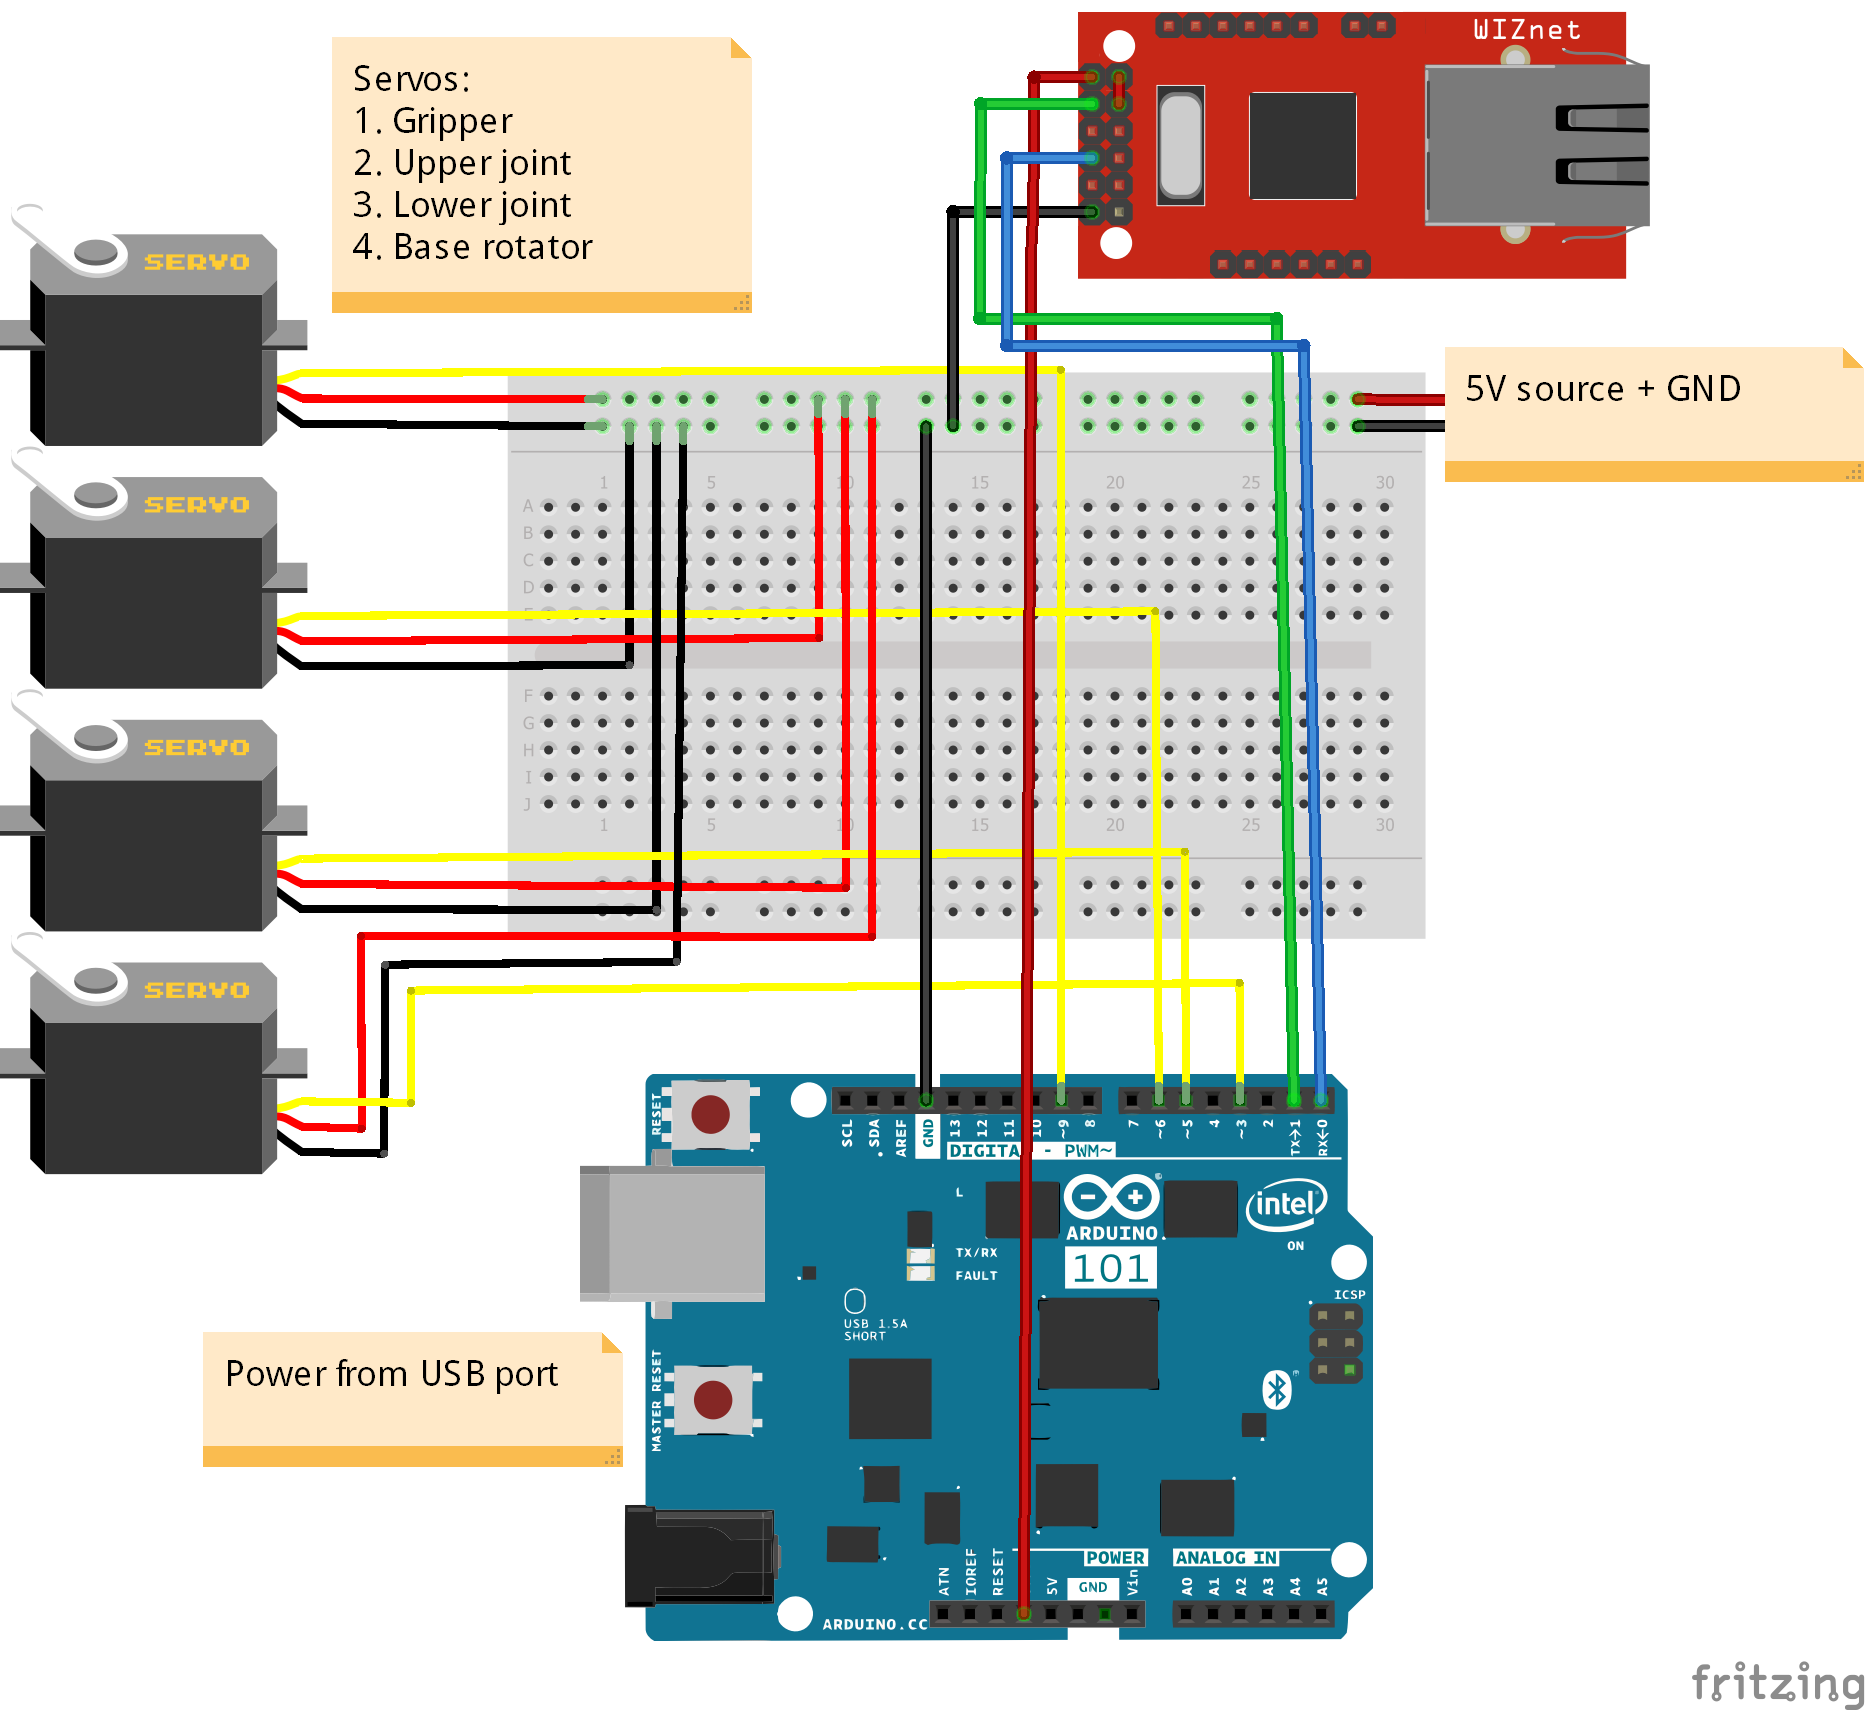
唯一官方 Intel Curie 开发板,内置陀螺仪/加速度计与 BLE。USB 串口 (Serial) 与硬件串口 (Serial1, D0/D1) 分离,调试烧录互不干扰。4 路 PWM (D3, D5, D6, D9) 全用于驱动 4 个舵机。

通信模块 — WIZ750SR
串口转以太网模块,内置 TCP Server,配置后透传串口数据至网络。Arduino 侧完全透明,无需额外代码。模块与 Arduino 101 同为 3.3V 电平,直连 TX/RX 无需电平转换。Arduino 为模块供电,舵机另接 5V 电源。


模块配置要点
- 用 Configuration Tool 搜索配置模块 IP/端口,启用 TCP Server。
- 蓝灯常亮表示联网正常。
- 若搜索不到设备,尝试重刷固件、排查虚拟网卡干扰、或用 Ubuntu 下 Python 版工具。
- NetCat (
nc ip port) 是调试 TCP 通信的好工具。
运动控制算法
采用关节角度直接控制 (非逆运动学)。发送指令格式:
G 1— 夹爪闭合 (力度 1/2/3),G 0— 张开A 10 130 120 110— 步进延时 10ms,三关节目标角度 130°/120°/110°
路径规划器根据各关节角度差计算步长,配合统一步进延时,实现所有关节同步到达、平滑线性运动。夹爪动作无插值,即时动作。
Android 远程控制 App
App 内置 TCP Client 直连 WIZ750SR。界面含 4 个滑块 (3 关节角度 + 速度) 与夹爪按钮,实时下发指令。支持 Init/Loop 两段轨迹编辑保存,类似 Arduino setup/loop:Init 执行一次,Loop 循环执行。可手动编辑指令文本、复制粘贴、自动记忆上次轨迹。


成果演示
视频展示:Init 阶段摆放橡皮鸭,Loop 阶段循环搬运。尽管机械臂廉价且有硬件限制,运动平滑连贯、准确度高。
总结
- Arduino 101 算力充足、双串口调试方便,仅 4 路 PWM 限制未来扩展。
- WIZ750SR 配置后极其稳定透明,是作者用过最好用的以太网模块。
- Android App 为 Alpha 版,后续计划加入函数、条件判断、带参数循环等功能。
代码仓库
Arduino 与 Android 完整代码:GitHub
原理图
制造工艺
- 蓝牙控制树莓派机器人:语音反馈功能构建指南
- 树莓派手势控制机器人:告别按键,挥手即达
- 在树莓派 2 上用 Windows 10 IoT Core 构建语音控制机器人
- 用 Python 构建 Wi-Fi 控制的树莓派机器人:分步指南
- ROObockey:精准辅助的遥控街头曲棍球机器人
- MeArm 机械臂 V1.0——Arduino 与 Raspberry Pi 驱动的桌面级机械臂制作全指南
- 通过树莓派用 Alexa 控制 LED - 简单分步指南
- Arduino Mega 驱动 Wii Nunchuk 控制 6 自由度机械臂
- Arduino Nano 语音控制机器人:蓝牙 + 手机 APP 实现
- PiBot:Arduino驱动的88键钢琴机器人,精准演奏MIDI乐曲
- LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
- 双臂 SCARA 机器人:高阶装配与柔性生产的利器