


纯DIY航模飞机:Arduino+NRF24L01遥控,泡沫CNC切割,自制发射机
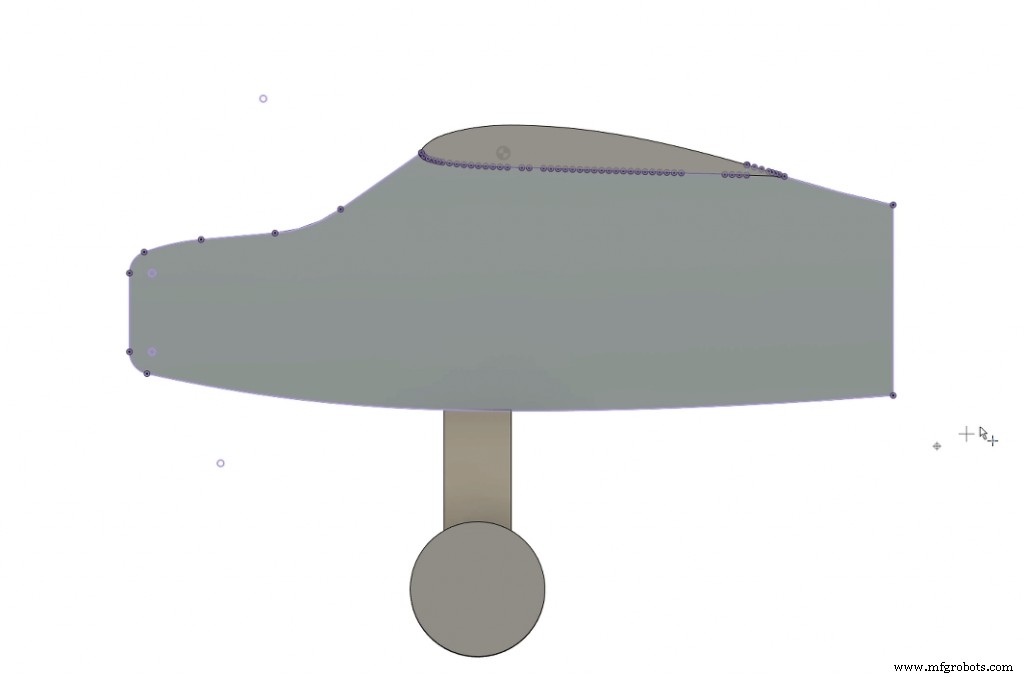
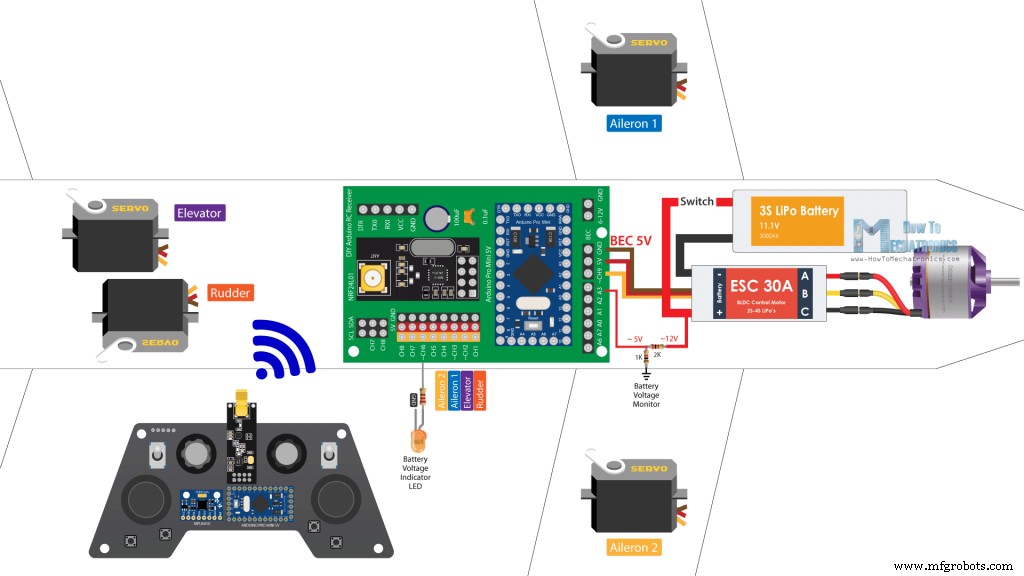
全发泡聚苯乙烯(EPP/泡沫)机身,自制CNC热丝切割机加工(也是DIY)。控制链路纯自研:Arduino Pro Mini双端 + NRF24L01+PA+LNA无线模块。右摇杆控副翼/升降,左摇杆控方向/油门。右电位器调灵敏度(舵量衰减),左电位器微调方向舵中立点。核心目标:**能飞**。 Fusion 360建模,参考商业航模经验公式:翼展800mm → 机身长600mm(75%) → 弦长≈160mm(1/5翼展) → Clark Y气动外形(airfoiltools下载SVG导入)。水平/垂直尾翼按比例缩放。机身三明治结构:两侧10mm泡沫壳 + 50mm中空芯容纳电子设备。两版本:V1图示版,V2缩短机头前移电机优化进气。 工作台仅450mm,机身600mm需分两段切割。Fusion 360制造模块:建立Setup(草图轮廓+基准点)→ 2D轮廓刀路(刀具直径3mm约等热丝切口) → 进给150mm/min → 入刀点选基准点邻边 → 模拟验证闭环单程 → 后处理选GRBL输出G代码 → Universal G-code Sender发送切割。流程非专业但实用。 机身侧板10mm料,中芯50mm料。主翼100mm料,单次切270mm宽,切三段拼接(手工修直拼接)。 热熔胶粘接(稍融化泡沫但可控),5min环氧胶更强。机头电机座:30mm铝型材切180mm,打孔装电机,90°折弯。贯穿机头开30mm孔,对侧打4孔(M4螺栓+对侧铝条夹持)固定电机座兼作起落架安装点。前后机身对接植入烤串签加固(建议用更粗木条),大量热熔胶填充。 10mm泡沫切水平/垂尾,前缘打磨圆弧,后缘薄化。舵面切离1/3长度,接触面倒角铰链。**全包封箱胶带**:增强强度+光滑表面提升气动。垂尾底部45°剪口避让水平舵。胶带双面贴合做铰链(极牢固)。水平尾热熔胶粘机身,垂尾植3根烤串签穿水平尾+机身加固。 三段主翼烤串签对齐热熔胶粘接。**木条贯穿机翼加强**(开槽嵌入热熔胶固定)。全包封箱胶带(从后缘向前缘贴,防气流掀边)。副翼宽220mm、长≈1/4弦长,倒角铰链同尾翼法。9g微型舵机嵌入机翼开槽(拆装配耳),走线槽+胶带封盖。舵角杆:铝型材手画剪切,2mm钢丝推拉杆(舵机中立位定长)。 方向/升降舵机同侧装机身(输出轴朝向相反),开槽走线、胶带封盖。铝型材舵角杆+2mm钢丝推拉杆。起落架:铝型材弯制+泡沫轮(CNC切割),M5螺栓+铝管(6mm内径)做轮轴,前轮挂电机座螺栓,后轮独立。主翼挂载:机身植8mm木棒伸出10mm,橡皮筋绑扎(易拆卸、缓冲撞击)。 发射端:双摇杆+双电位器+按键 → 打包结构体(≤32字节) → NRF24L01发射。接收端:NRF24L01接收 → 解析控制6路舵机+1路无刷电调。无刷电机1000KV+30A电调(BEC输出5V供Arduino/舵机)。3S锂聚合物供电。分压采样电池电压(A3),<11V亮LED报警。接收机空闲通道可扩展频闪/襟翼/投放机构。 **首飞坠毁**:尾重+动力不足。改进:缩短机头、前移电机优化进气、内部加木条/铝型材加强、电池舱开风道孔+天线外置。 原摇杆行程小、回中差,操控生硬。代码新增:右电位器映射`travelAdjust`压缩舵机行程范围;左电位器微调方向舵中立点(`data.pot1`)。显著改善手感。 代码基于前序教程(舵机/无刷/NRF24L01控制)复用,结构清晰易懂。 纯DIY飞控链路跑通,泡沫机身脆弱需胶带全包加强,摇杆手感差需软件补偿。新手入门强推**FliteTest频道**学习航模基础。项目开源所有代码/G代码/模型,欢迎改进机身结构、换用Hall摇杆、加入飞控算法(自稳/定高/航点)进阶。项目特色
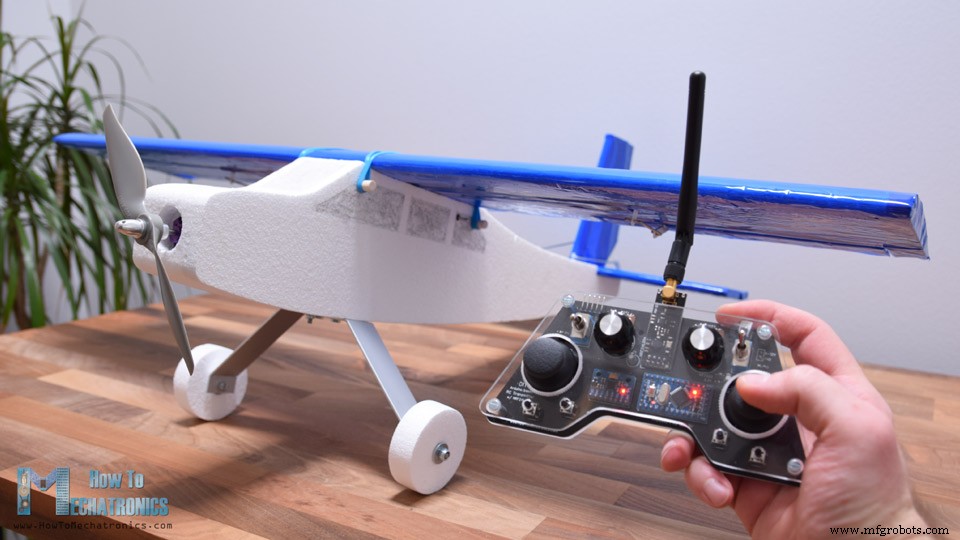
气动布局设计
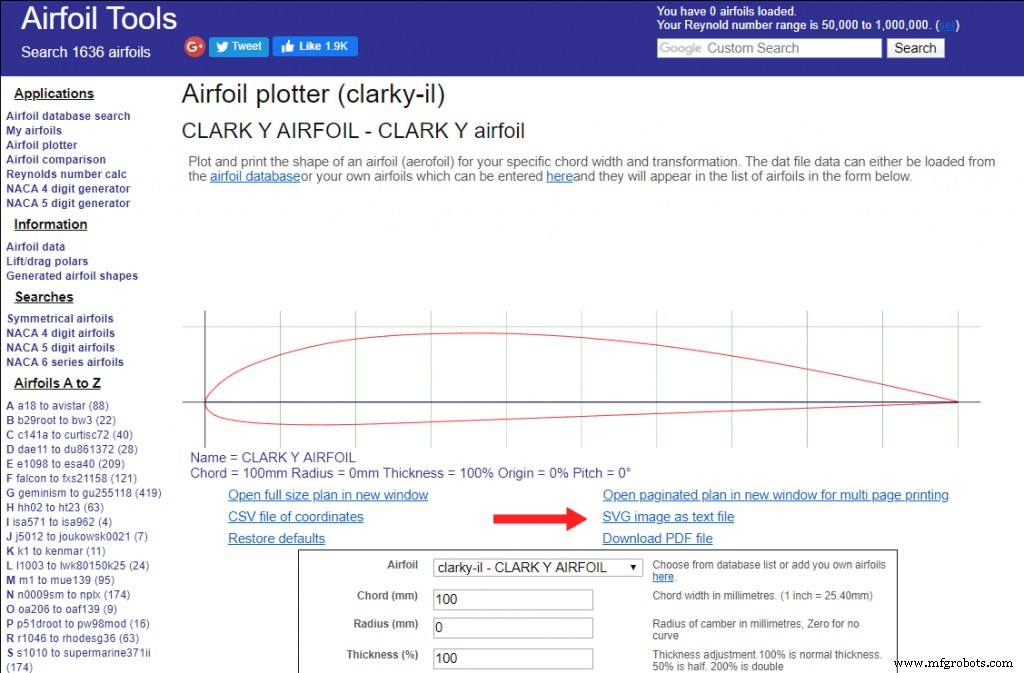
CNC热丝切割G代码生成
机身组装工艺
机身与动力安装
尾翼与舵面制作
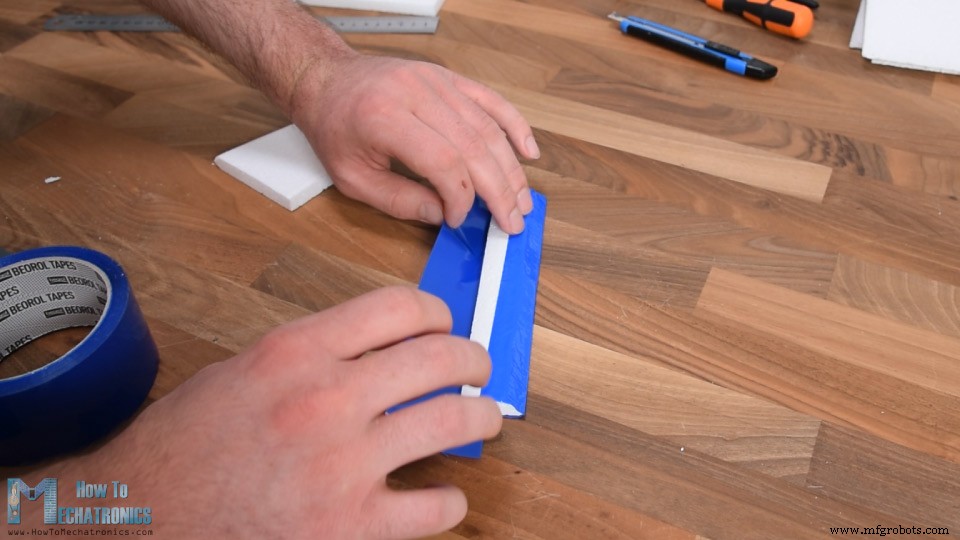
主翼组装与舵机安装
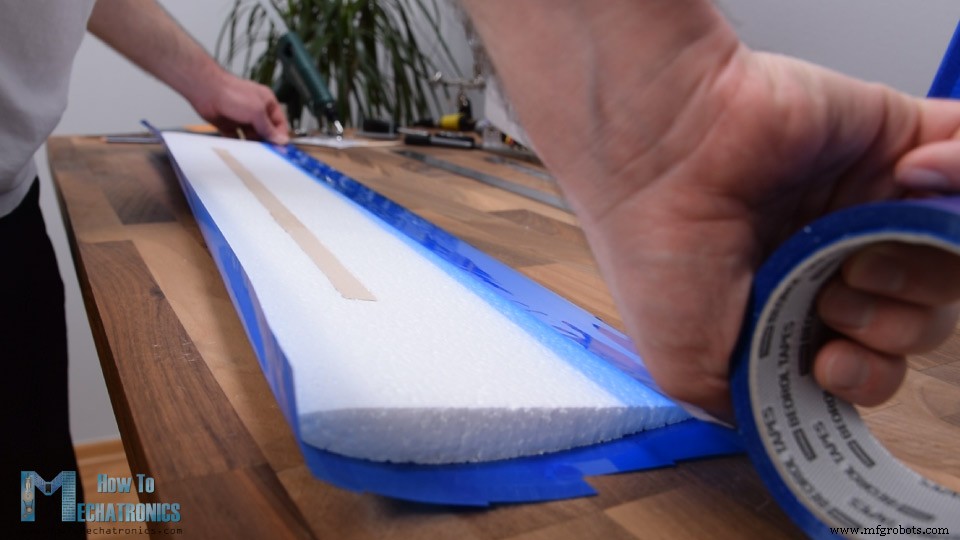
尾部舵机与起落架
电子系统:双端Arduino Pro Mini + NRF24L01
试飞迭代与改进
**二飞仍坠**:机身脆弱。全身缠绕管带/封箱胶带加强(关键转折点)。
**三飞跑偏撞沟坠**:场地不佳。
**四飞胶水螺旋桨起飞成功**但空中断桨。
**五飞拼接断桨再飞**,最终证明概念可行。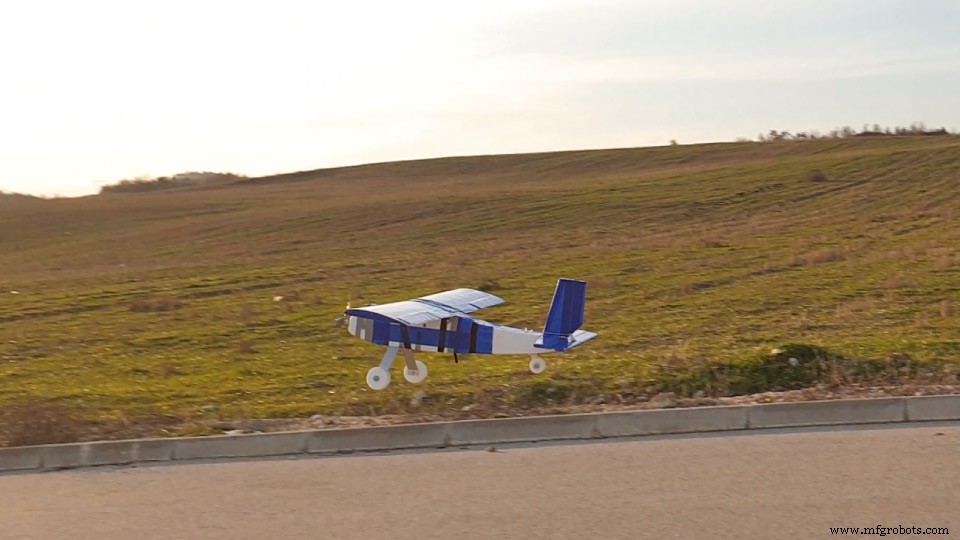
遥控手感优化
接收端核心代码逻辑
// 数据包结构体含双摇杆XY/按键/双电位/开关/按钮
// 连接超时1s重置默认值(油门最低、舵机中立)
// 油门:j1PotY 80~255 → 1000~2000μs 写ESC
// 升降:j2PotY 0~255 → (85-travelAdj)~(35+travelAdj) 度
// 副翼:j2PotX 0~255 → (10+travelAdj)~(80-travelAdj) 度,双舵机同步
// 方向:j1PotX 左右偏移 + pot1 微调 → 映射舵机角度
// 电压采样:A3读分压值 → *3 还原12V → <11V亮LED
总结与建议
制造工艺
- 自制LUMAZOID:基于Arduino的音乐可视化灯光控制器
- 自制家用作业书写机:Arduino + GRBL 控制的笔绘仪
- DIY Photoshop 硬件控制台:Arduino Nano RP2040 实现快捷键外设
- Arduino 与智能手机打造智能电压表——简单易做的 DIY 项目
- DIY VR 滑板:用 Arduino、Google Cardboard 与蓝牙打造虚拟滑雪体验
- DIY Arduino Nano 示波器:10 Hz–50 kHz / 128×64 LCD
- DIY Arduino 电子波疗设备 - 基于拉德尼克疗法的 EMR 治疗仪
- DIY二自由度竞速模拟器:Arduino Nano驱动SG90微型舵机
- 可编程三轴机械臂套件:Arduino + 蓝牙 本地/远程双模控制
- 使用 Arduino 制作便携式 RFID 门锁——分步指南
- DIY三轴CNC立式加工中心:打造精密铣床
- Arduino Nano + GY-906 非接触红外测温枪制作指南