


从零手搓SCARA机械臂:Arduino UNO驱动,Processing图形界面含正/逆运动学
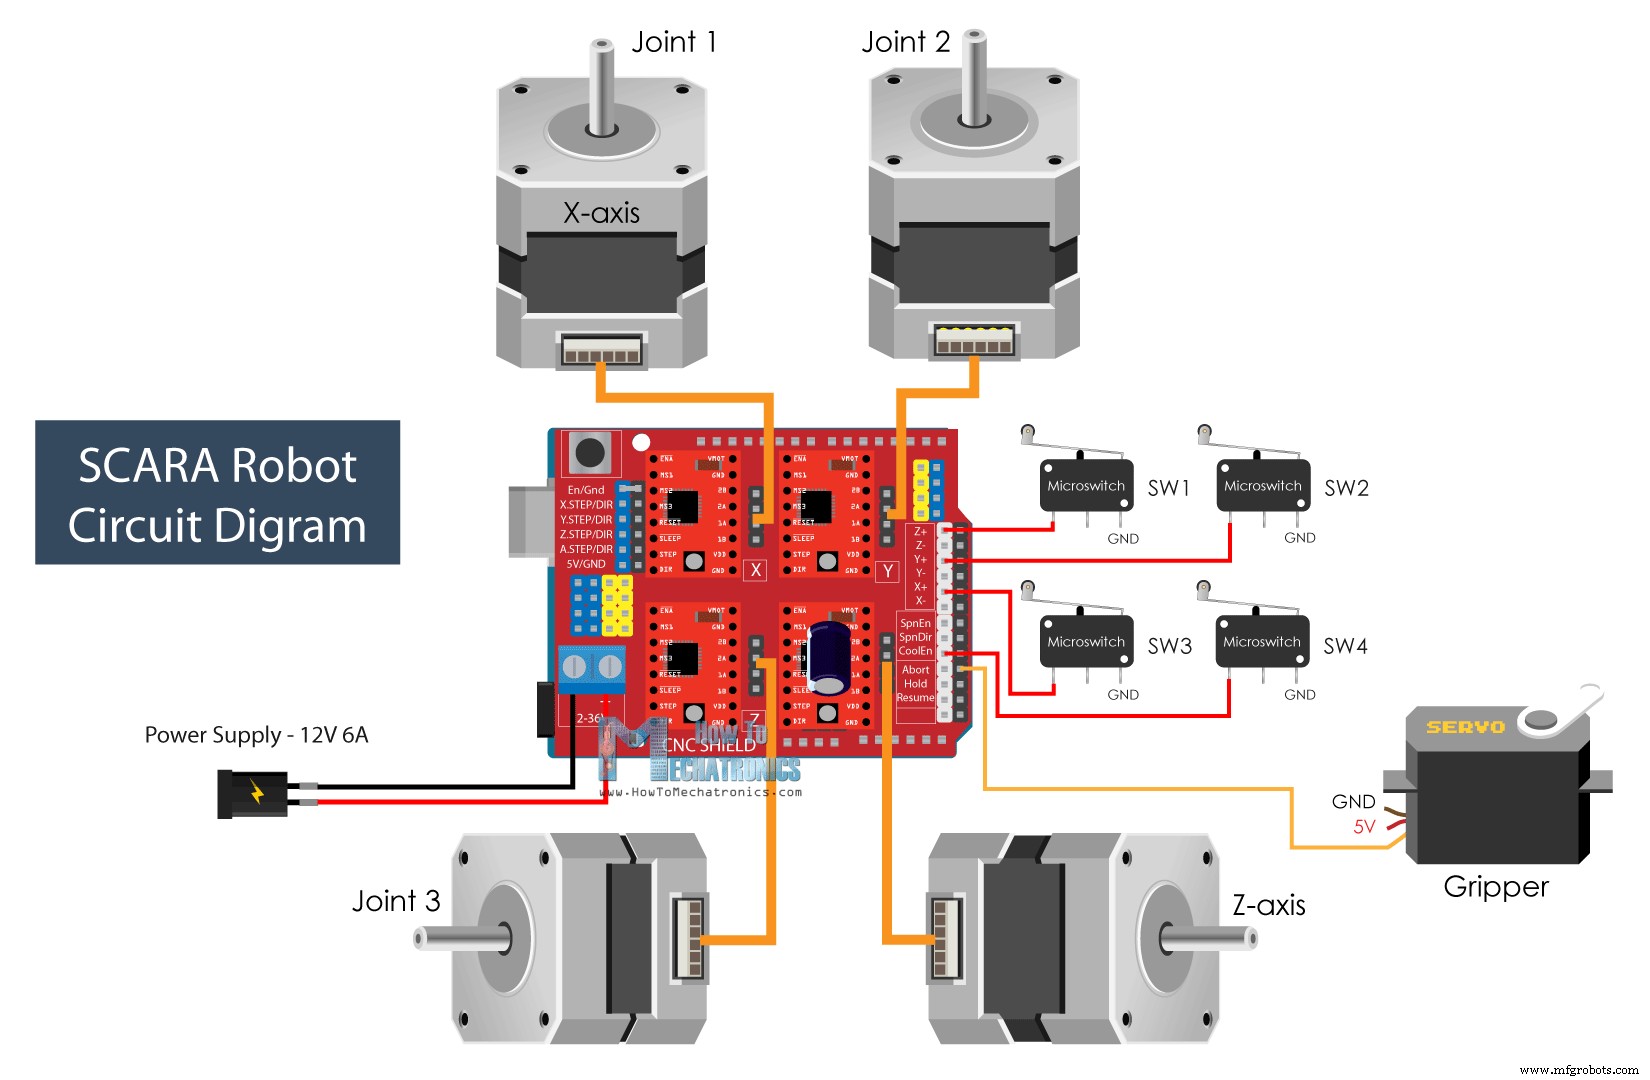
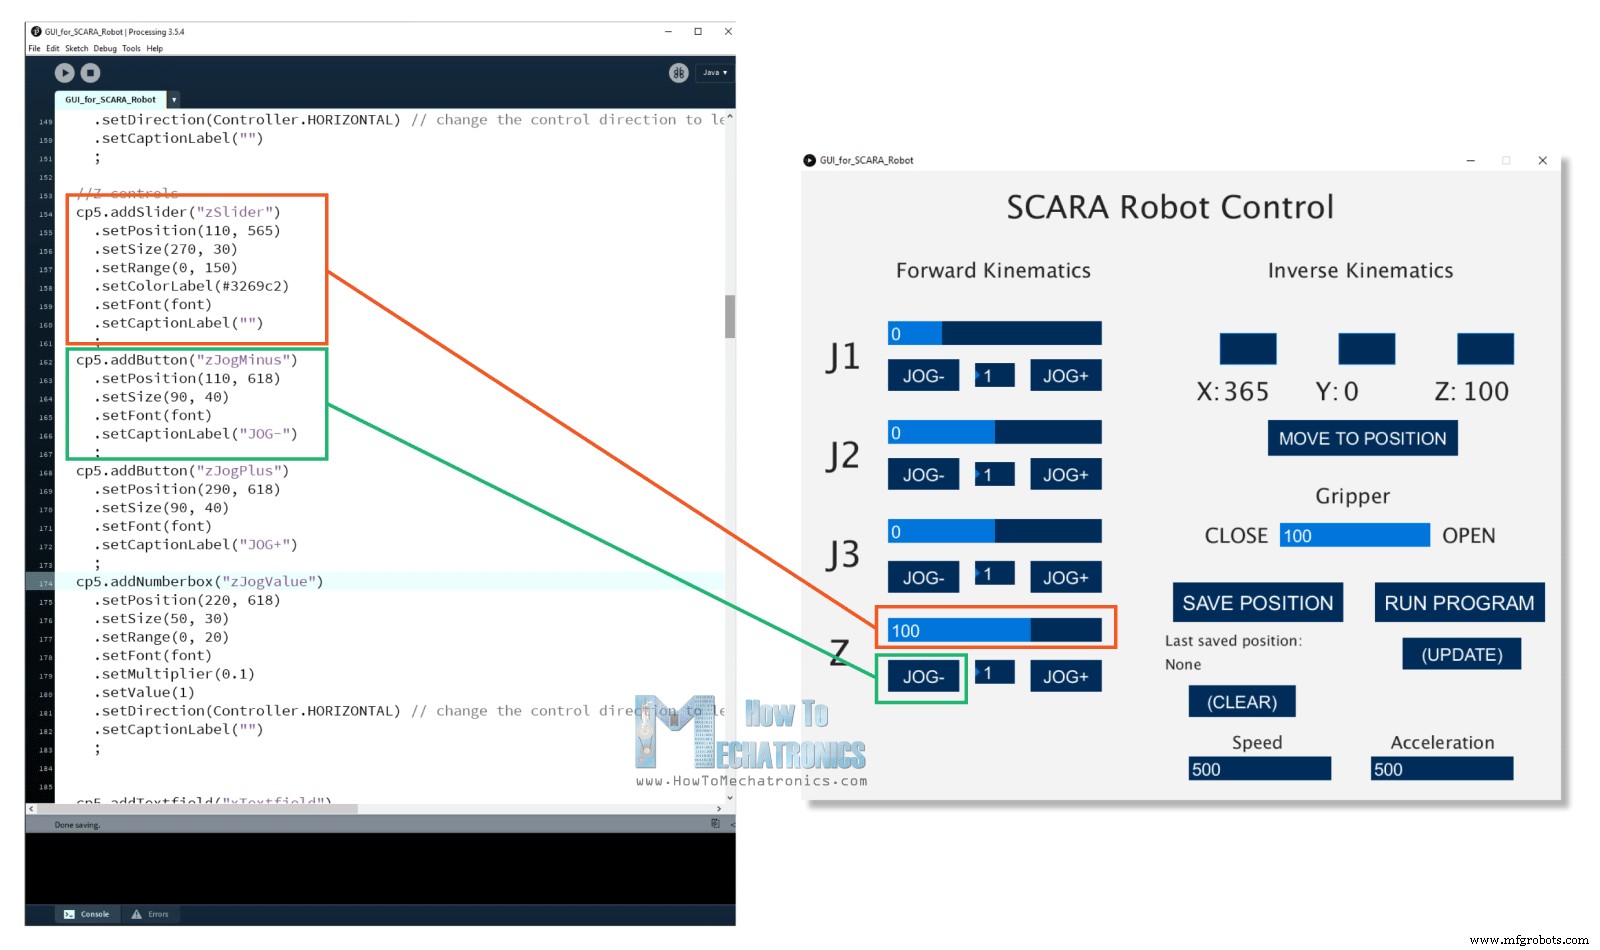
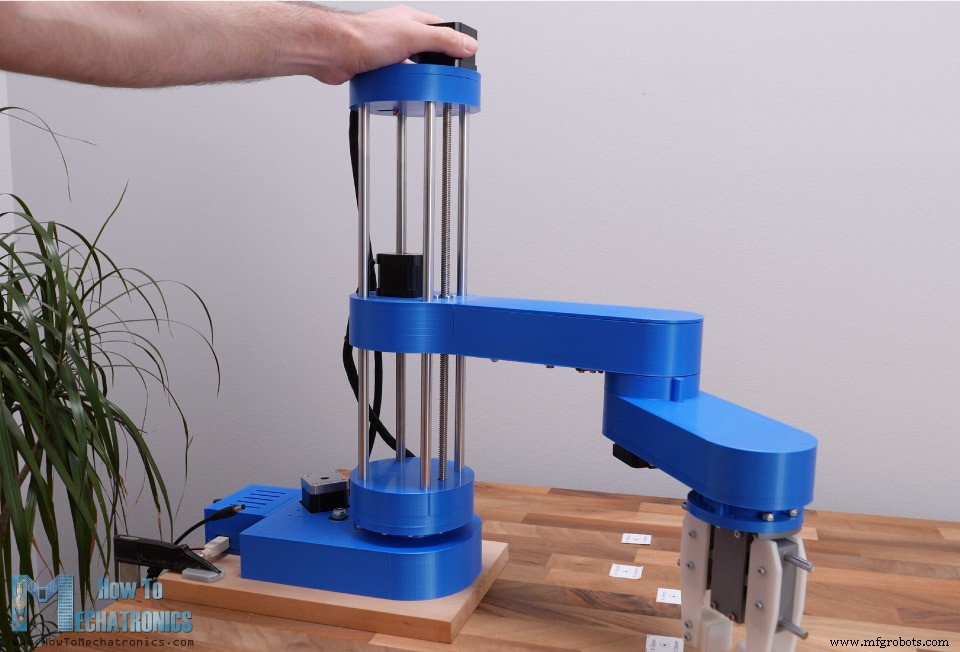
4自由度SCARA:双臂旋转+Z轴升降+末端夹爪。4×NEMA 17步进电机+1×MG996R舵机。主控:Arduino UNO + CNC Shield + 4×A4988驱动。Processing开发GUI,同屏集成**正运动学(给关节角算末端位)**与**逆运动学(给末端位算关节角)**,支持手动/自动(示教回放)模式,可调速度/加速度。 SolidWorks 3DEXPERIENCE设计(云协作、xDesign浏览器建模)。全件可打印(含GT2同步轮,参数化只改齿数自动更新)。减速比:一轴20:1(两级)、二轴16:1、三轴4:1。关节:双向推力轴承+单向向心轴承。中空过线。皮带张紧槽配惰轮。Z轴8mm丝杠+4根10mm光轴+直线轴承,高度400mm。STL文件Thangs下载。横向扩展-0.1mm补偿公差。PLA+材质,约120h打印(底座32h)。 底座装向心轴承(35×47)+推力轴承(40×60),上下夹持联轴器+同步轮,4×M4×55自锁螺母预紧(要转动自如又无晃动)。中间轮双608轴承+M8螺栓固定,配300mm闭环带。步进电机装底座,配200mm带,装前张紧皮带。皮带松则加惰轮(M5螺栓+螺母做张紧轮)双侧张紧。限位开关焊线后装(空间紧用单螺栓+胶水辅助)。 联轴器上装Z轴底板→四夹头夹10mm光轴(全插底)→导丝杠轴承座→装饰盖遮盖。一臂两半体对接(4×M5×25),装4×直线轴承(10mm)滑光轴(配合紧难装,靠横向扩展调整)。二轴步进电机装一臂(参数化20齿轮),锁紧丝杠螺母。二轴皮带同一轴法(400mm+300mm),轴承规格缩小(向心30×42、推力35×52)。联轴器预埋6×M4×20螺栓接二臂。限位开关装妥。 三轴用短身NEMA 17(24cm)减重。单级4:1减速(400mm带)。接线穿二轴中空(电机/限位/末端4芯线)。二臂上半体预埋M4螺母,合盖前整理走线避开运动件,加线夹防螺母勾线。装饰盖卡扣固定。整臂组件滑入Z轴光轴。顶板装Z限位+夹头,装饰盖遮盖后锁紧。丝杠锯短至380mm,5→8mm联轴器接四轴电机。理线套管+扎带整理,标记防错接。 MG996R驱动,双6mm光轴滑动,舵盘+连杆+M3螺栓连动两爪。夹爪头可换装适配不同工件。M4螺栓锁装臂端,接舵机三线。 Arduino UNO + CNC Shield + 4×A4988(1/4细分跳帽)。3D打印盒装UNO固定底座。限位开关接端止引脚。电源:12V/4A(建议6A),驱动器流流设最低。整理进盒,散热片外露。 底座12孔锁木板(沉头螺栓+嵌入M4螺母),再夹具固定桌面。 Processing用controlP5库构建GUI:左侧滑块控关节角,右侧输入框设目标XY,同步显示对应值。串口发送字符串:`SAVE,RUN,J1,J2,J3,Z,Gripper,Speed,Accel`。Arduino端解析存入数组(示教),RUN时AccelStepper库多电机同步插补(库不支持多电机加减速,作者变通实现但非完美平滑)。 上电回零后可手动/自动运行。可换装3D打印喷头或激光头扩展功能。**缺陷**:整机刚性不足,重量与惯性力集中一轴塑料件易微变形;同步带有回差。但作为教学级SCARA,完整演示了设计、制造、运动学、GUI开发全链路,代码开源可移植改进。机器人概况
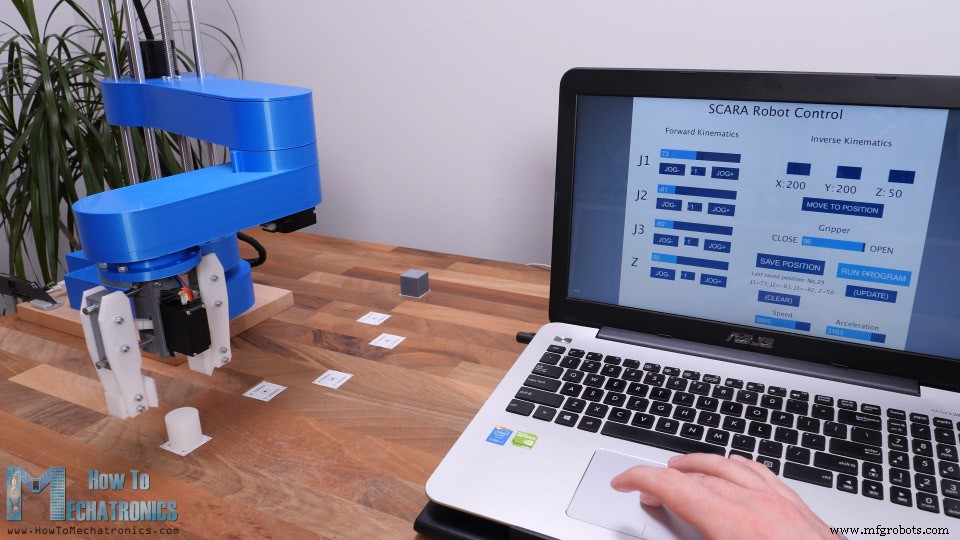
3D模型与打印
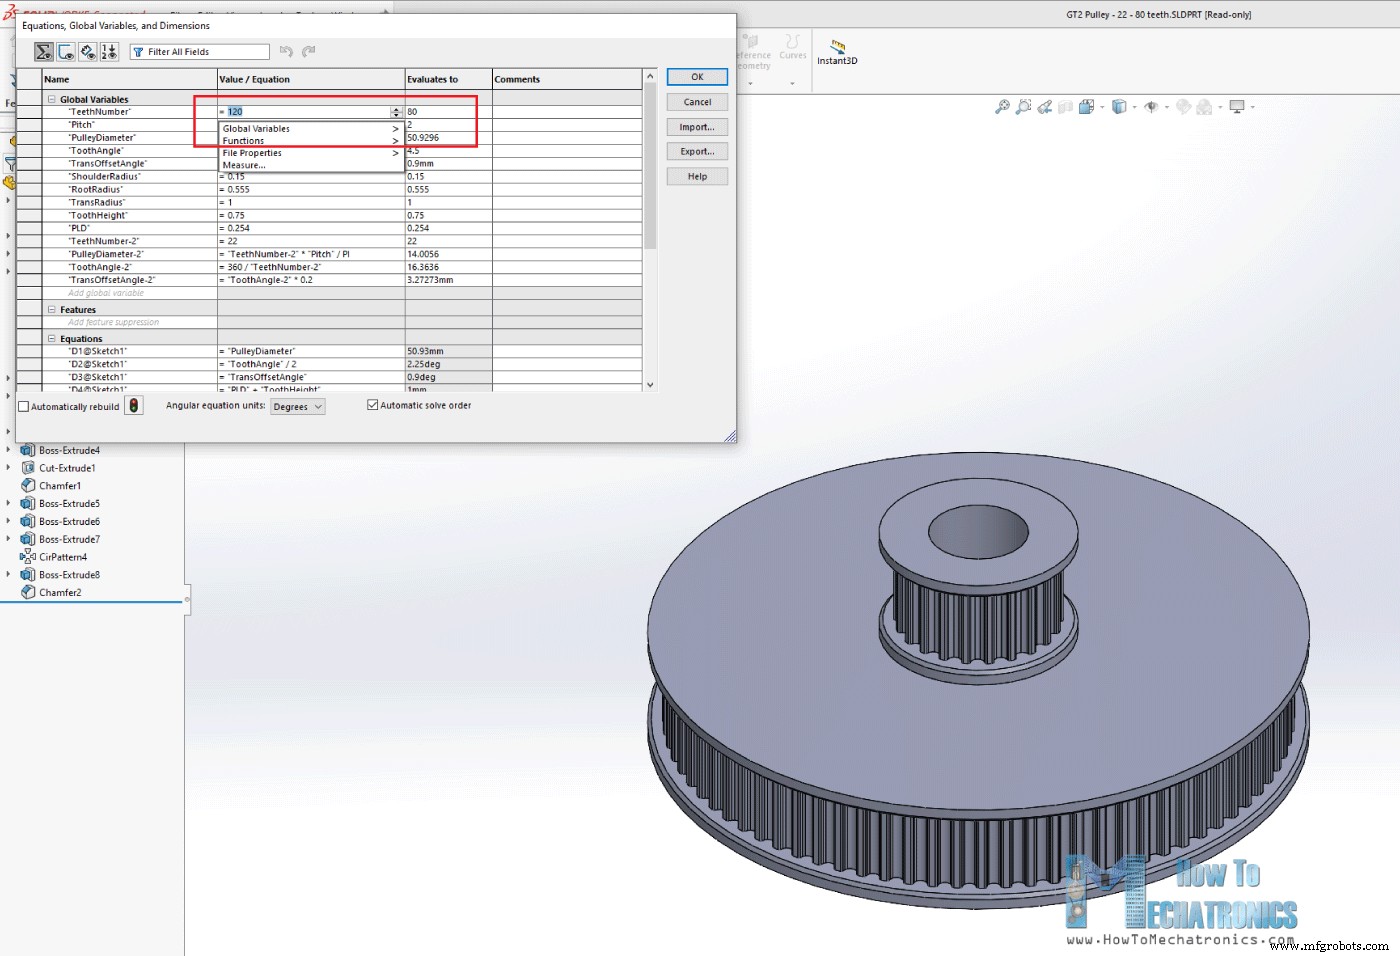
机械组装关键点
基座与一轴
Z轴与一臂
二臂与末端
夹爪末端
电子电路
运动学数学与代码实现
正运动学
// θ1, θ2 为两臂关节角,L1, L2 为臂长
x = L1*cos(θ1) + L2*cos(θ1+θ2)
y = L1*sin(θ1) + L2*sin(θ1+θ2)
逆运动学
// 给定 x, y 求 θ1, θ2
θ2 = acos((x²+y²-L1²-L2²)/(2*L1*L2))
θ1 = atan2(x,y) - atan2(L2*sin(θ2), L1+L2*cos(θ2))
// 象限修正 θ1,φ = 90+θ1+θ2 使夹爪平行X轴
实测与不足
制造工艺
- LEGO Mindstorms EV3 自制物体传感器:基于光影的“眼睛” DIY
- Arduino与树莓派构建互联网控制视频流机器人完整指南
- 打造「索伦」半人形机器人:Arduino Mega 2560 完整指南
- 打造可靠的 Arduino 能源监测与数据记录仪——分步指南
- 用 Arduino 制作万能红外遥控器:分步指南
- LittleArm 2C:3D 打印 Arduino 机械臂 - STEM 教学专用,坚固易装
- 基于 Arduino 和超声波传感器的自动门控制系统
- 在家用 Arduino 和 MPU-6050 构建手势控制机器人
- 零基础入门 Arduino 机器人:蓝牙遥控/避障/沿墙/走迷宫四合一
- 白皮书:解锁自动化潜能——7 步锁定低风险高回报机器人项目
- SCARA机器人选型全攻略:制造商避坑与增效的决策手册
- 构建成功自动化路线图的七步法