


毕设级机电一体化项目:真实手臂动作驱动 3D 模型交互系统
项目背景
这是作者在斯科普里机械工程学院的机电一体化毕业设计。目标:开发一套装置,将真实手臂动作实时映射至计算机 3D 模型。融合三大领域:
- SolidWorks:建立手臂 3D 模型(含手指关节)
- Arduino Mega 2560:采集传感器数据,经串口与 PC 通信
- MATLAB/Simulink (SimMechanics):接收数据驱动 3D 模型关节运动
硬件系统构建
传感器选型与布局
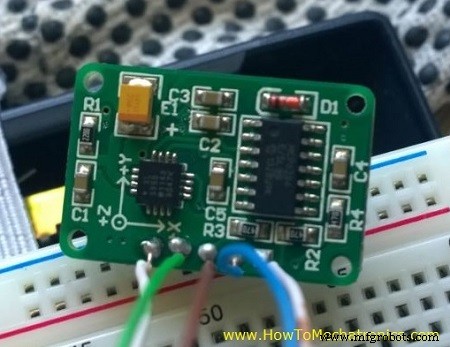
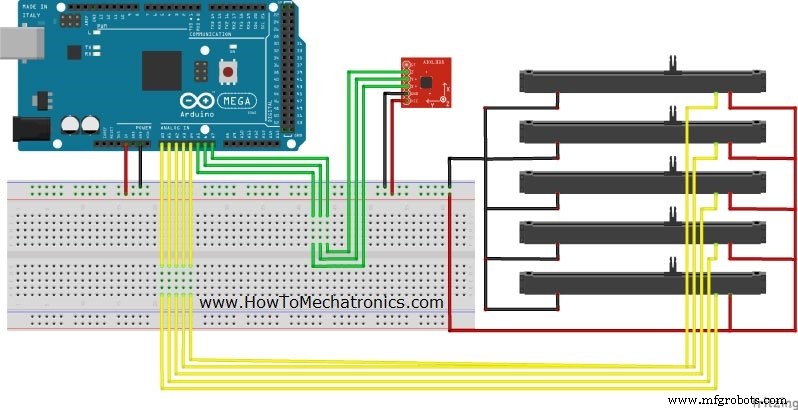
- 三轴加速度计:贴于前臂,测量手臂姿态(俯仰/横滚/偏航),输出三路模拟电压接 Arduino 模拟输入。
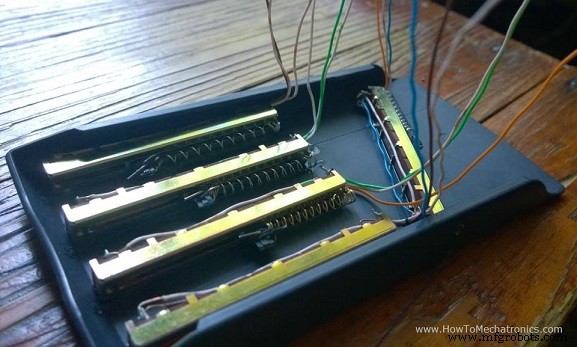
- 线性电位器 ×5:各连接一根笔弹簧,固定于手套指尖。手指弯曲拉动滑块,电阻变化,映射指关节角度。共 5 路模拟输入。
机械集成
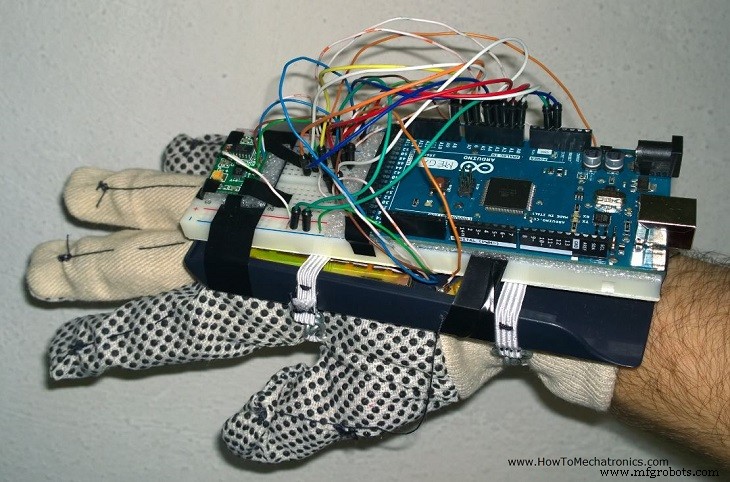
计算器外壳做底板,固定 5 只电位器;面包板搭载 Arduino Mega 与加速度计,胶带固定。最终形态为一只“数据手套”原型。
电路原理图
3D 模型构建与导入
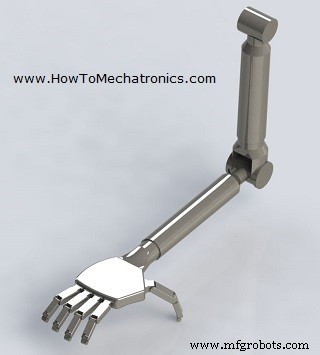
- SolidWorks 建模:按人体工程学建立上臂、前臂、手掌、五指关节层级装配体。
- 利用 SimMechanics Link 插件导出
.xml+.stl,直接导入 Simulink 生成SimMechanics多体模型,自动保留质量、惯性、关节约束。
MATLAB/Simulink 控制模型
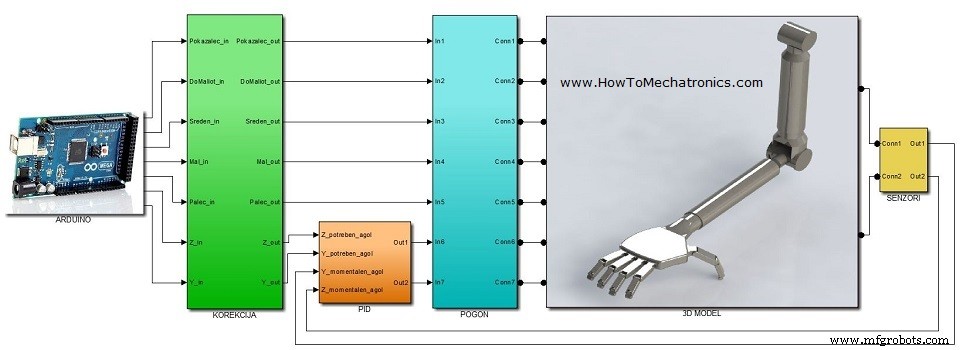
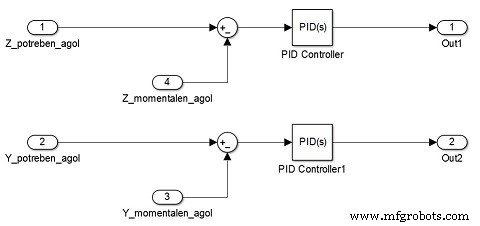
安装 Arduino IO Package(含 Simulink 块库与 Arduino 固件),先烧录固件使板卡成为 I/O 从站。Simulink 模型分 6 子系统:
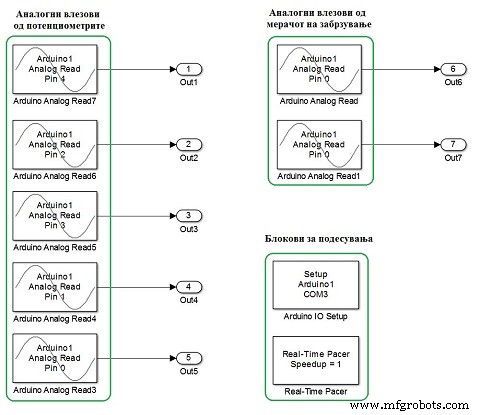
- Arduino Analog Input:读取 8 路模拟量(3 轴加速度 + 5 指电位器)
- Signal Conditioning:偏移校零、量程映射、低通滤波
- PID Control:对关节目标角度做 PID 控制,输出平滑驱动信号
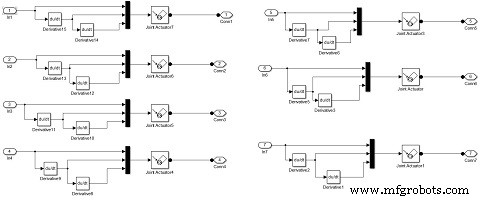
- Joint Actuators:驱动 SimMechanics 模型对应关节
- 3D Model:自动生成的多体动力学模型
- Joint Sensors:反馈当前关节角度,可用于闭环或记录
扩展应用:手势游戏手柄
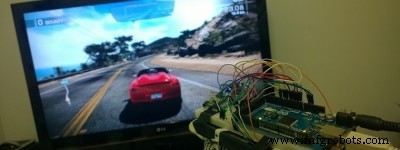
作者后续将同一硬件重编程为 HID 游戏手柄,可玩飞行/赛车类游戏,展示了平台的可复用性。
关键技术难点与经验
- 模拟信号噪声:长导线易拾取干扰,采用屏蔽线 + RC 滤波 + 软件滑动平均。
- 坐标系统一:加速度计坐标系、SimMechanics 关节坐标系、人体解剖坐标系需严格对齐,否则动作镜像/错位。
- 实时性:Simulink 外部模式仿真步长设为 10ms,串口 115200,延迟感知 < 50ms,满足遥操作体验。
- 机械回差:弹簧预紧力需调试,避免手指松开时电位器不回零。
项目完整 Simulink 模型文件可在文末下载。此作为机电一体化综合训练的优秀范例,展示了从机械设计、嵌入式采集到多体动力学仿真闭环的全流程。
制造工艺
- 智能笔:基于树莓派与 IMU 的实时手写与运动追踪
- 用 Arduino 打造绚丽显示器 Ambilight 系统
- 用 Arduino UNO 和 OLED 显示屏制作经典 Pong 游戏:分步教程
- Arduino 音频频率检测:基于 FFT 测量最响亮声音峰值
- 自制 Arduino 电子宠物「Tamaguino」:复刻经典 Tamagotchi 全攻略
- 智能无线开关控制器:Arduino + 433MHz 远程操控墙壁开关
- Arduino 井字棋游戏:MAX7219 点阵屏 + 纸板外壳 DIY
- 基于 Arduino Nano 的智能运动感应水枪
- 使用 SparkFun 7 段数码管构建可靠的 Arduino 倒计时器
- Arduino 向日葵:制作电子向日葵追踪阳光
- 自制 Arduino 遥控保时捷赛车:从改装底盘到手机 App 控制全攻略
- 面向毕业生的传感器类项目创意精选