


Allegro QuietStep技术降低步进电机系统噪声与振动
步进电机擅长精密运动控制,但转矩脉动和电流畸变会阻碍性能。探索Allegro MicroSystems QuietStep算法——实现更安静、平滑运行的验证方案。
步进电机提供精准开环定位和零速转矩,无需传感器,适配CCTV系统、3D打印机、CNC机床、纺织机械、拾放机器人等应用——在许多场景超越传统DC或BLDC电机。
有效噪声振动控制至关重要。CCTV中电机振动传至图像传感器和云台,降低画质。3D打印中转矩脉动和共振产生瑕疵。降低振动可获更清晰图像、更高分辨率打印、整体更安静设备。
专有算法现使厂商能通过平滑转矩脉动和电流畸变,削减噪声振动。探索解决方案前,理解振动根因及其向可听噪声转化机制必不可少。先考察步进电机运行基础。
步进电机基础
双极性步进电机是具有离散极位置的直流电机,由排列成两组的多个线圈构成,称为相。两相电流比决定转子在两绕组间的位置。因此步进电机可将两极间位置细分为称为微步的更小增量。
各步进电机绕组电流可求和形成矢量,矢量幅值即转矩。通过极坐标空间审视两相电流,可视化矢量随每电气周期旋转。
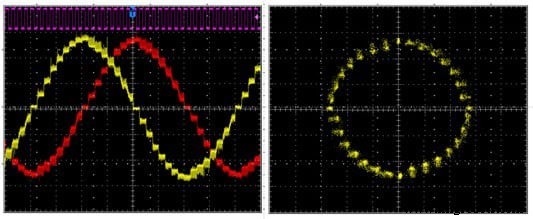
图1. 双极步进电机1/8步间隔相电流:左图时域电流;右图极域表示。
时域中,转矩定义为两曲线下面积之和。极域中,矢量幅值即转矩。转矩在每电气周期恒定时,电机平滑运行。转矩变化——即转矩脉动——产生振动和可听噪声,尤其在非共振时。
步进电机控制(电流控制)
脉宽调制(PWM)电流控制是驱动步进电机最常用方式。通过PWM切换输出,控制器将各绕组电流限制在期望值以维持转子位置。
PWM电流控制固有特性基于占空比、电机电感、供电电压引入电流纹波。为最小化纹波,控制器可在PWM关断期间通过各种衰减模式整形电流衰减。
常见衰减模式含快速衰减——电流控制紧但纹波大——和慢速衰减——纹波小但反电动势(BEMF)限制电流下降率时易失真。
绕组电流下降时,慢速衰减无法足够快降低电流,导致下降沿失真。快速衰减产生较大纹波但保持精准电流调节。
在单个PWM周期内结合快慢衰减——即混合衰减——可达成折中,降低纹波同时保持电流控制。关断时间分为快衰减段和慢衰减段,顺序视实现而定。
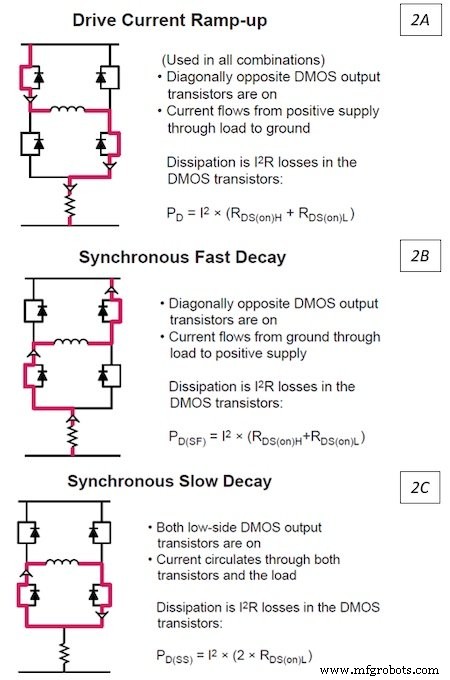
图2. 全桥驱动器电流路径:驱动与衰减模式。
然而固定混合衰减比在电流上升/下降时可能导致失真,特别是特定LR时间常数电机。需自适应方法在全工况维持低纹波。
降低转矩脉动的新方法
Allegro MicroSystems推出QuietStep专有算法,逐周期动态调整快速衰减比例。从慢速衰减起步,仅在必要时添加快速衰减,QuietStep在无需复杂软件或外部元件情况下,实现精准电流调节且纹波最小。
对比传统混合衰减,QuietStep将电流纹波约减半,同时在全电气周期保持精准电流控制。
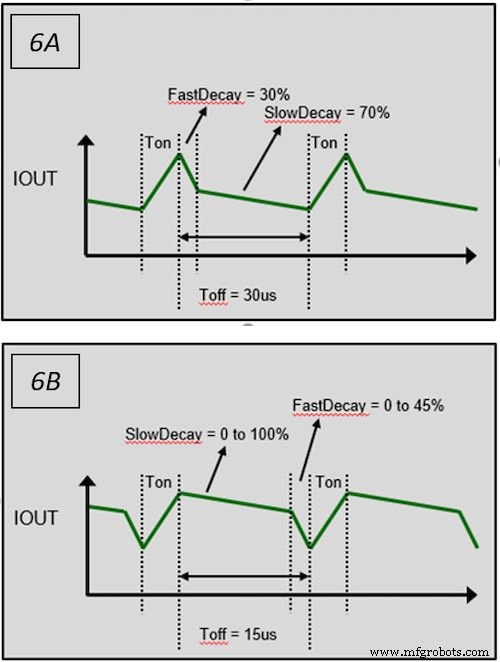
图3. QuietStep动态衰减调整对比固定混合衰减。
降低系统级电流纹波直接减少振动和可听噪声,改善CCTV图像质量和3D打印保真度。该技术惠及广泛电机控制应用,从智能门锁到精密视觉系统。
搭载QuietStep的双极步进电机驱动器部署
集成至A5984等现代微步驱动器,QuietStep自动优化跨宽速度范围和电机特性的电流波形。驱动器支持全步至1/32步模式双极步进电机,输出驱动能力达40 V和±2 A。
实施QuietStep简化系统设计,减少外部调试需求,在步进精度、降噪、振动控制获可量化收益。
了解更多A5984驱动器和QuietStep技术,访问A5984产品页。
Allegro MicroSystems是运动控制和能效系统功率与传感解决方案全球领导者。详情访问Allegro MicroSystems官网。
行业文章允许行业合作伙伴以编辑内容不适合的方式,向All About Circuits读者分享有用新闻、信息和技术。所有行业文章均遵循严格编辑准则,旨在为读者提供有用新闻、技术专长或故事。行业文章观点为合作伙伴所有,不代表All About Circuits或其作者立场。
工业机器人
- IQ Motion Control推出高性价比伺服电机,面向机器人与工业应用
- 伺服与步进电机:打破认知边界的现代灰色地带
- 工业控制系统中的允许与联锁电路
- 步进电机:类型、特性与实际应用
- 遗传算法的威力与边界:从原理到工程实践
- 机器人TIG焊接:工业生产中无与伦比的精度与质量
- 运动控制集成安全:在不妥协的前提下提升生产力
- 瑞萨扩展 RX24T 与 RX24U MCU 系列,新增高温 G 版本用于电机控制
- Nanotec CL4-E:紧凑高性能电机控制器,适配 BLDC 与步进电机
- ACS712电流传感器:工作原理与关键应用
- 振动传感器:原理、类型与工业应用
- 连接控制系统:位置与运动传感器的可信通信接口