


先进正交变量优化算法提升通信系统性能
本文讨论在二维空间中寻找正交输入向量最优调整点的算法。该算法基于测量数据点求解相交圆方程。
若干关键系统性能指标由对应幅度和相位的正交输入参数决定;两例为正交调制器载波泄漏和边带抑制。通过优化调制器正交基带输入的直流偏移平衡及幅度/相位平衡可改善这些参数。
鉴于二维空间中寻找这些参数最优调整非易事,本文讨论一种Python算法,基于测量数据点求解相交圆方程,在少至四次迭代内找到最优点。为示例技术,我使用德州仪器(TI)AFE7070集成数模转换器(DAC)加正交调制器载波泄漏参数。
优化杂散发射
通信系统致力于最小化杂散发射。部分杂散源于正交输入信号失配。例如,直流偏移失配和幅度/相位不平衡分别影响模拟正交调制器的载波泄漏和边带抑制参数。将输入变量调整至最优设定点可最小化杂散输出。
图1表示测量参数为从最优点[x0,y0]到二维平面上实际点的矢量幅值(r)。参数值界限为[0,1],单位圆。0表示完全抵消或无信号,1表示无抵消或满信号。分贝尺度下函数界限为[-inf,0]。半径r的圆代表所有达到相同幅值的x,y点。
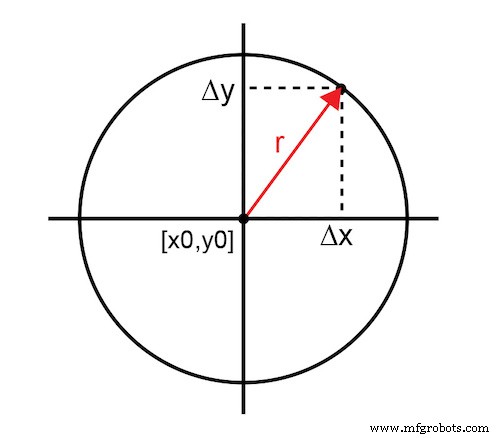
图1. 从最优点到实际点的矢量
方程1为最简形式函数:
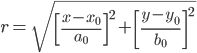 (1)
常数[a0,b0]为系统相关归一化因子,保持最大结果小于1。技术上方程1描述椭圆,因各自变量缩放因子不必相同。为分析简化,设a0=b0使曲线为真正圆。
目标是尽快找到使测量参数(r)最小化的最优点[x0,y0]。在统计变化输入参数下高效寻找该点极具挑战。传统试错法用连续试验缩小最优点范围。虽能得解,但收敛关键时迭代次数过多,亟需新方法。
相交圆
理想情况下,恰好三次测量迭代利用相交圆确定最优点。任意输入点[x1,y1]的首次测量结果定义最优点无限可能,即半径r1的圆A。增加第二数据点产生另一无限数据集圆B;但两圆交点将解缩小为两点。第三数据点及对应圆C提供第三曲线,仅单一互相交点。该交点即最优点。图2展示相交圆演进最终汇聚确定最优点。
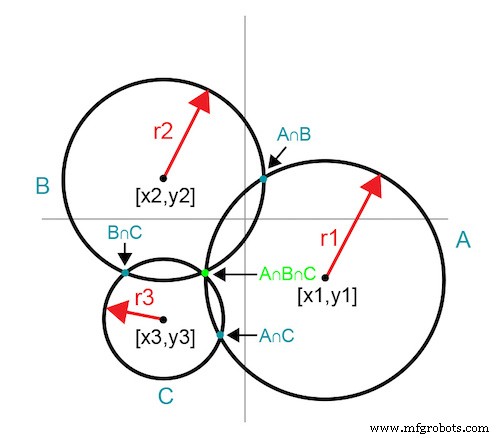
图2. 相交圆揭示共同交点
此技术恰在三次迭代揭示最优点。第四次迭代测量最优点以确认和记录结果。
图3展示利用x-y平面经验已知边界信息消除一次迭代的技术。在边界点选初始点,使第一曲线(A)为90度弧。在第一弧上沿x或y方向移动选第二点。
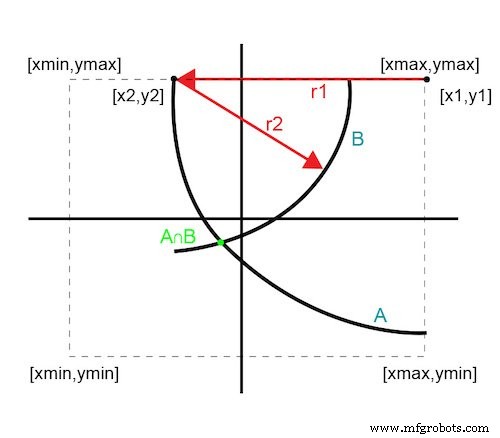
图3. 两次迭代解
因第二点仍在边界边上,其曲线为小于180度弧。两曲线交点给出单一最优点。此法仅两次迭代揭示最优点,三次确认。
连续圆逼近
最优解取决于数学方程精度。实际测量中,多假设或误差影响结果。测量信号极小;噪声和测量公差引入误差。用完美圆代替椭圆引入不确定性。求解多方程所需缩放因子假设也引入不确定性。这些误差和假设转化为曲线模糊性。
图4展示模糊曲线不保证精确交点;而是定义收敛区域。
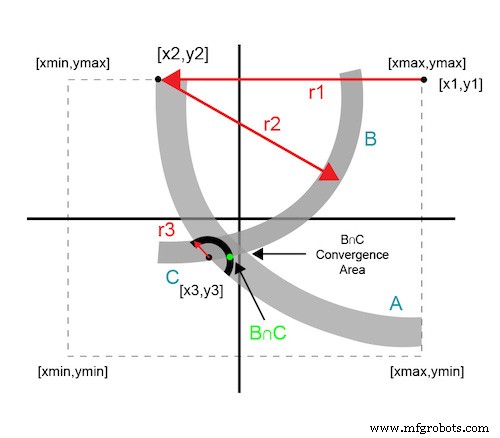
图4. 连续圆相交逼近
每个额外数据点利用前次迭代数据。连续圆收敛至系统最小阈值内的解区域。
测量实例
实例使用AFE7070 DAC优化载波泄漏参数。AFE7070集成DAC和调制器,为便利平台。调制器正交输入直流偏移不平衡决定载波泄漏性能。AFE7070内部数字调谐功能微调直流偏移平衡,分辨率达微伏级。
实例x,y参数为控制正交输入直流电平的整数数字步进值。器件前期统计采样提供输入变量x,y边界及计算用步进表。步进表提供"换算":将测量载波泄漏(dBm)转为delta-x(或delta-y)因子。
高(即差)测量值意味着设置偏离大,需更大delta达最优点。低值意味着设定点接近,需小修正。此"功课"确保初始猜测点不离谱,将迭代时间压至最低。
图5展示在四次或更少迭代内找到最优输入变量的Python算法。
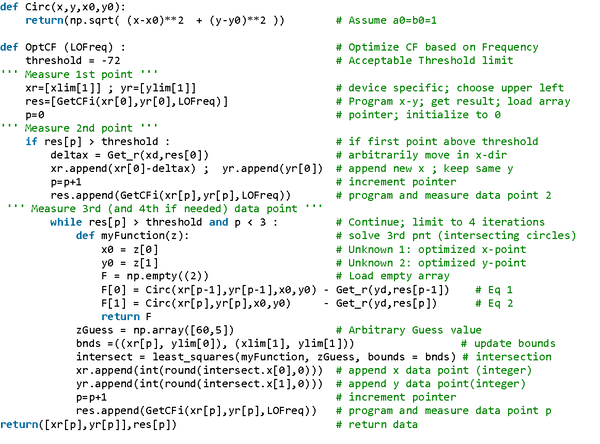
图5. Python优化算法
"Get_r"和"GetCFi"为器件特定测量函数。为简洁省略代码,因对演示优化算法无关紧要。您的应用中,这些函数关联器件参数编程和测量。
结论
对AFE7070 DAC,多数情况算法在三次迭代、1.7秒内优化载波泄漏,主要受限于频谱仪稳定和扫描时间。传统逐步法需近20次迭代、20秒以上。此算法比传统法提速逾10倍。其他依赖正交增益相位输入变量的通信系统参数亦可用此算法高效逼近最优解。
行业文章允许行业合作伙伴以编辑内容不适合的方式,向All About Circuits读者分享有用新闻、信息和技术。所有行业文章均遵循严格编辑准则,旨在为读者提供有用新闻、技术专长或故事。行业文章观点为合作伙伴所有,不代表All About Circuits或其作者立场。
工业机器人