


机器人关节设计进阶:关节类型、优劣势与效能优化
关节是机械臂运动的灵魂。无关节则仅是根直杆,无法实现任何转动与位移。工业机械臂关节数量直接决定整体效能上限。本文将全景解析5大主流关节类型、工作原理、优劣势及选型优化指南,为自动化转型提供决策参考。
机器人关节解析
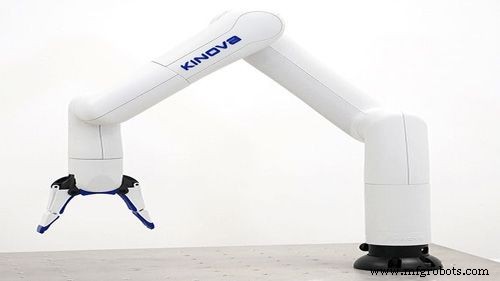
来源:Pinterest
关节指机械臂所有可动部件。仿生设计使机械臂拥有多关节协同运动能力。为实现最优功能,每关节须独立驱动又无缝协同——这正是机械臂能同步旋转、上下位移的根本。合格工业机械臂最少2关节,关节数越多可靠性越高。
工程上常称关节为轴,是决定机械臂作业模式的核心参数。透彻理解关节机理,是掌握机器人全组件运作的捷径。
5大主流关节类型
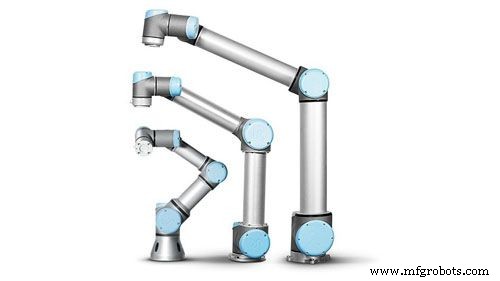
来源:Pinterest
工业机械臂常见5类关节,各司其职,擅自替换未经标定将导致损伤:
1. 直线关节(平移关节)
侧向运动驱动,产生平移运动,活塞运动即典型代表。刚性强,适用重载拾取放置等场景。
2. 扭转关节(T关节)
旋转运动驱动,旋转轴垂直于输入/输出连杆轴。常用于高速钻孔机器人,需高速扭转穿透硬质表面。
3. 正交关节(滑移关节)
基于输入/输出连杆几何关系,输出链垂直于输入链,产生直线滑动。属平移运动的线性排布变体。
4. 回转关节(V关节)
两连杆间旋转运动,输入链轴平行于旋转轴(其余类型多为垂直)。易与扭转关节混淆,但工况差异巨大。
5. 旋转关节(R关节)
旋转轴垂直于输入/输出连杆轴,精度极高,专为机械手设计。高速精密自动化线首选。
关节的优势与局限
来源:Pinterest
核心优势
- 赋予运动自由:仅改编程即可将焊接机器人转型为喷涂机器人,无需换机。
- 结构化便于运维:故障定位精准至关节,避免盲目排查。
- 柔性运动基础:扭转、旋转、上下位移全赖关节,无关节机械臂沦为废铁。
固有局限
- 磨损薄弱点:持续运动导致磨损是工业机器人损伤源头,不可避免,只能延缓。
- 更换成本高:远离原厂时兼容件难觅,单关节缺失即停产,维修周期长。
结语
关节是自动化核心部件。随着关节技术迭代,制造业自动化门槛持续降低。若您计划自动化转型却无从下手,访问官网获取全维选型指南。
工业机器人