


警惕隐形杀手:10%-20%机器人存在轴耦合,编程必知
约10-20%工业机器人带"轴耦合"特性,不知情极易调试翻车。RoboDK CEO亲授:识别、理解、规避全攻略。
Albert Nubiola:"轴耦合关键却鲜为人知,用户常困惑。" 资深专家也易踩坑——文献极少,厂商手册语焉不详。
什么是轴耦合?
两个或以上关节物理/控制层面耦合。两种形式:
- 物理并联杆机构硬连接
- 控制器软件层面数学耦合
无耦合:主流6轴机器人
如Comau Smart NJ 16-3.1:
- 各关节物理独立
- 电机直驱本关节
- 单关节运动不影响其他轴
编程极简:6个关节值一一对应。
有耦合:特定机型
如Comau Smart5 NJ-165-3.0:
- J2/J3电机均置于基座
- J3经并联杆驱动,J2动则J3动,反之亦然
- 编程需解耦合映射,难度指数级上升
为什么要忍受耦合?核心收益:超大负载
| 参数 | Smart NJ-16-3.1 (标准) | Smart5 NJ-165-3.0 (耦合) |
|---|---|---|
| 类型 | 标准6轴 | 耦合6轴 |
| 臂展 | 3.11 m | 3.00 m |
| 重复定位精度 | 0.1 mm | 0.1 mm |
| 负载 | 16 kg | 165 kg |
| 自重 | 680 kg | 1240 kg |
负载提升10倍! J2/J3电机下沉基座,J2无需托举J3电机重量,结构可做大做强。KUKA IRB 8700-800/3.50甚至加配平衡配重。
哪三类机器人常用轴耦合?
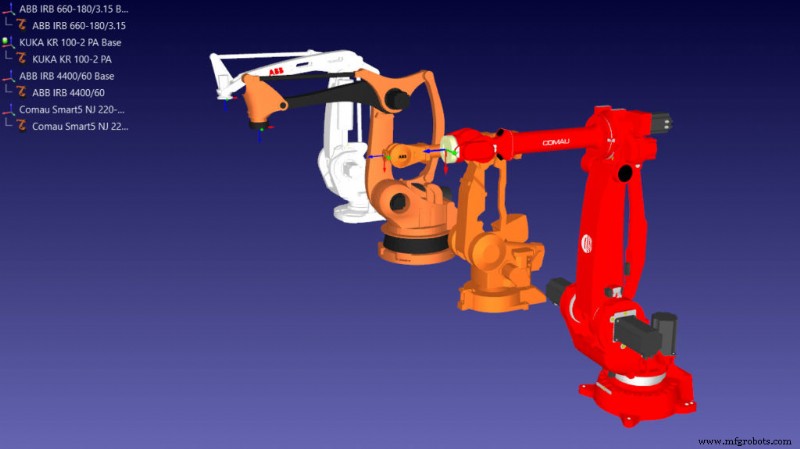
- 码垛机器人:追求高负载
- 大负载6轴机器人:Comau/Fanuc/ABB旗舰级均采用
- 细长臂机器人:结构受限借耦合补刚性
部分机型J5/J6也有齿轮箱耦合。
如何识别您的机器人是否耦合?
RoboDK是唯一品牌无关软件原生支持耦合建模:
- 面板拖动J2或J3,观察另一轴是否跟随
- 双击J2/J3关节限位,弹出"轴2vs轴3耦合映射窗口"
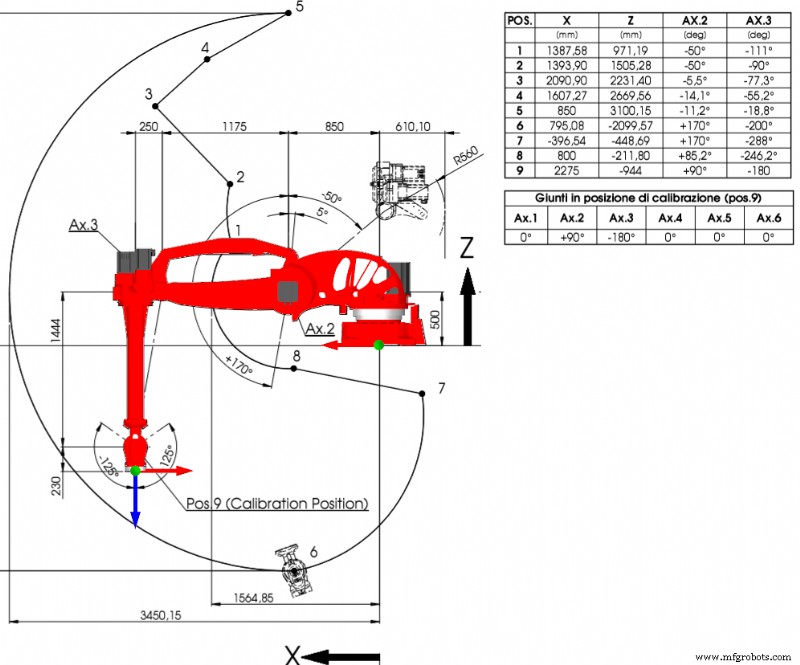
物理特征:基座到J3可见并联杆,J3处无电机。
三大品牌特征速查
- Fanuc:全系耦合,含纯软件耦合机型
- ABB:部分机型提供详细耦合映射表
- Comau:数据表完整给出J2/J3各姿态下的耦合映射曲线,含"死区"标注
打开RoboDK加载您的机型,两分钟自查。有耦合也不慌——RoboDK全自动处理,编程零感知!
工业机器人
- 维护团队提升生产效率的5大实战策略
- MeArm 机械臂 V1.0——Arduino 与 Raspberry Pi 驱动的桌面级机械臂制作全指南
- 为何人工机器人编程已过时:拥抱AI驱动自动化
- 自主机器人:能做什么、不能做什么
- 自动化洞察:如何判断您的生产是否适合自动化
- 龙门机器人:驾驭大规模自动化,成就制造卓越
- 清洁机器人投资回报最大化:避开常见坑点
- 白皮书:解锁自动化潜能——7 步锁定低风险高回报机器人项目
- 确保安全运营:为什么工厂车间的机器人安全至关重要
- 工业机器人集成落地六大关键步骤:从量化目标到全周期护航
- 2021制造业技术趋势:人机协作、机器互联与数据驱动的新范式
- 油田钻管接箍自动化生产单元:高效解决切屑与装夹难题