


TwinTool:工业机器人自动化、高性价比的工具标定利器
加拿大机器人软件商 RoboDK 发布 TwinTool,为工业机器人提供全自动工具标定应用。TwinTool 是提升工具在多种制造应用中精度的高性价比、快速、简易方案,是市场上昂贵复杂机器人标定服务的有力替代。
工业机器人越来越多用于高精度制造任务:装配、焊接、加工。但新用户有时对机器人明显低精度失望。他们投入昂贵机器人标定系统试图提升精度。
RoboDK CEO Albert Nubiola 解释这并非总是必要:
高重复精度、低绝对精度:工业机器人的痛点
工业机器人高重复精度、低绝对精度。意味着能每次移动到完全相同位置(重复精度高),但位置不准确匹配世界坐标系(绝对精度低)。
改善机器人精度有两大标定类别。机器人本体标定需精密激光系统标定机械机构。工具中心点 (TCP) 标定是较简单流程,确保编程系统拥有机器人工具的精准模型。
RoboDK 软件开发者 Samuel Bertrand 解释:
TwinTool 用现成传感器实现工具标定
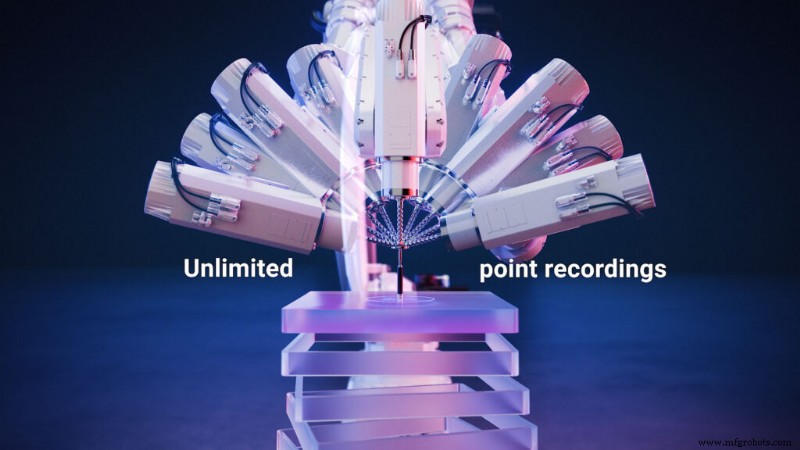
典型 TCP 标定用 4 点法:将工具以不同姿态移至同一点,采集至少 4 组关节读数。过程耗时且因需人工移动机器人到不同位置,精度较低。
TwinTool 标定功能作为 RoboDK App 发布,是扩展 RoboDK 流行编程软件能力的插件。
RoboDK TwinTool 需一款现成线性规传感器 (或 LVDT) 直接与任意机器人通信,无人干预下计算机器人工具中心点 (TCP)。TwinTool 自动记录无限点位,线性规传感器为工具定义提供高精度。
App 兼容 Mitutoyo、KEYENCE、Sylvac 等主流品牌多种传感器,硬件适配性强。其他品牌传感器也可按需集成。
RoboDK TwinTool 支持 50 家厂商 600 多款机械臂,适配多种工业环境。
这延续了 RoboDK 对硬件品牌中立的成熟理念。
易用性与安全性是核心
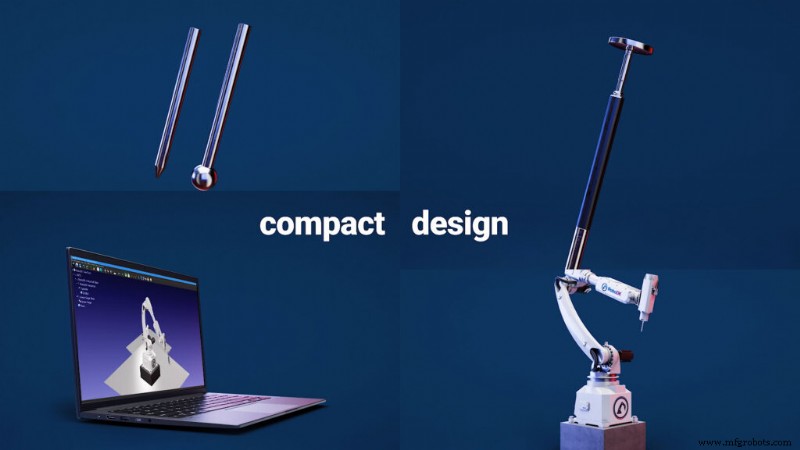
同等重要的是,RoboDK 高度重视产品易用性和安全性。TwinTool 直接在 RoboDK 运行,架起机器人控制器与传感器桥梁。无需编程技能。用户只需 RoboDK 仿真软件、机器人、其工具(球头或锥头)、传感器。奇异点和碰撞自动规避,轨迹自动计算。
在 RoboDK 软件中标定机器人工具,用户只需遵循 3 步流程:
- 从 RoboDK 庞大机器人库选定机器人型号。
- 连接 RoboDK 至机器人和传感器。
- 将机器人移至传感器处启动标定。
Albert Nubiola 表示:
精度达 0.250 mm
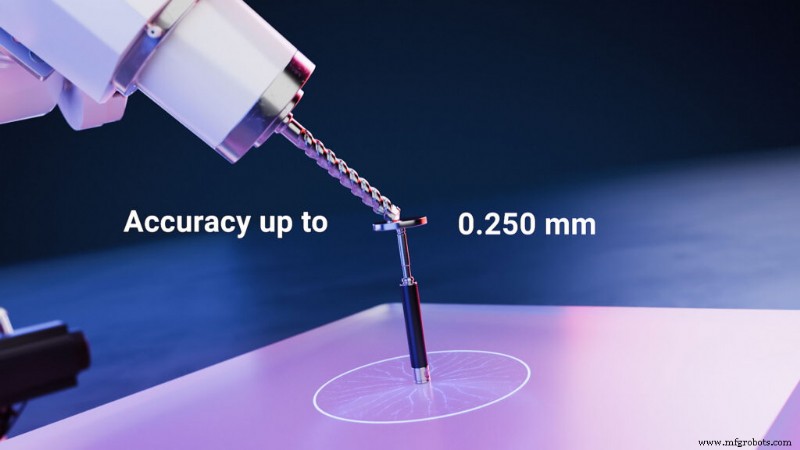
用 TwinTool,用户可快速自动将工具精度提升至 0.250 mm(视机器人和工具设定而定)。精度提升 2 到 10 倍。
此精度提升足以满足大多数机器人应用,甚至精密应用。可为用户省去不必要的昂贵机器人标定服务费用。
未来规划
用户现可申请将 TwinTool 作为可选 RoboDK App 添加至其软件副本。Bertrand 称将持续改进 TwinTool 功能。
RoboDK 还计划扩展 App 接口,建立 RoboDK App 市场。邀请公司开发并发布自有 App。
您有功能需求?欢迎在下方评论留言,或加入 LinkedIn、Twitter、Facebook、Instagram、RoboDK 论坛讨论。也请查看我们丰富视频合集并订阅 RoboDK YouTube 频道。
工业机器人