


工业机器人集成为何停滞——及如何破局加速
工业机器人集成是高度专业化技艺,依赖熟练方案架构师推动制造商迈向新生产力高度。然而尽管技术进步,众多集成商面临持久路障,限制机器人部署广度与深度。
挑战不仅源于人才稀缺,更源于集成工作繁重重复、在许多生产环境回报有限。核心症结在于机器人本身:编程仍是复杂耗时任务,现代机器人缺乏处理高品种零件或非结构化环境的灵活性,除非大量定制化。
3D视觉、传感器融合、AI虽承诺更大自主性,但所需软件与专业知识尚未成熟至真正简化集成程度。填平这些鸿沟,集成商可解锁更广泛行业、工艺与服务,触达此前不可及领域。
编程复杂性虽创新犹存
自动化流程重复成百上千次不失败是现代工业机器人标志。FANUC、Kuka、ABB、川崎、Universal Robots及新兴利基厂商均交付满足严苛性能标准的机器人。材料进步让机器更轻、更敏捷、更精准,赋能专用能力。
然而各机器人设计选择导致编程需求与任务适配性分歧。专家集成商可驾驭这些细微差别,但技能稀缺与生态碎片化仍阻碍广泛采用。
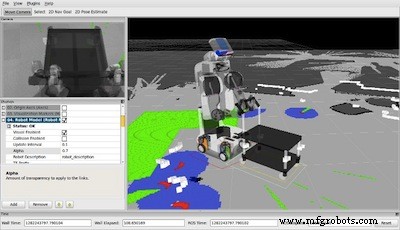
ROS 2007年推出,为学术界与早期采用者提供统一框架,却未解决工业集成商面临的核心约束:绕过每个独特零件或空间配置的繁琐规划、编程、验证。缺乏抽象这些复杂性的稳健跨平台中间件,集成时间未缩减。
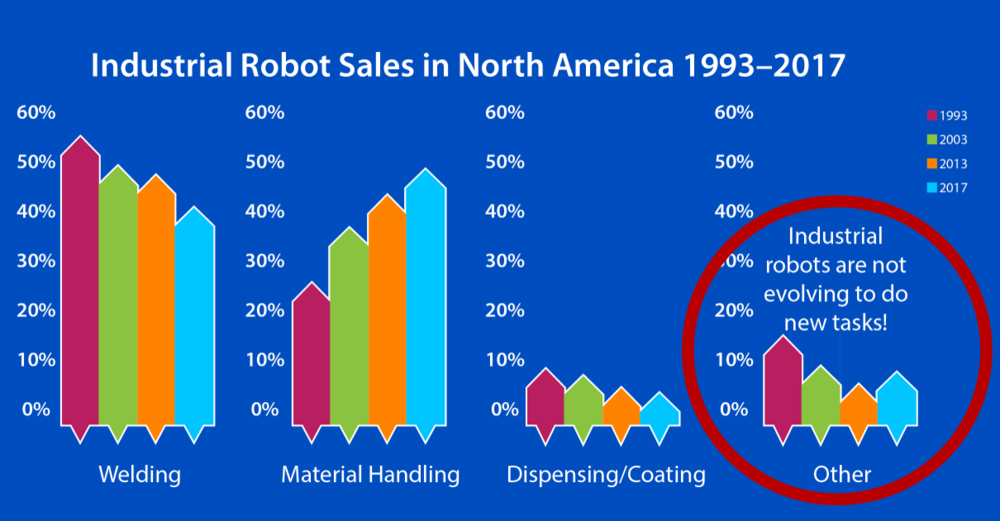
小批量集成的局限
中间件无法加速集成,若每新产品、工艺、程序仍需全定制验证周期。即使编程接口简化,每独特场景时间投入仍巨大。
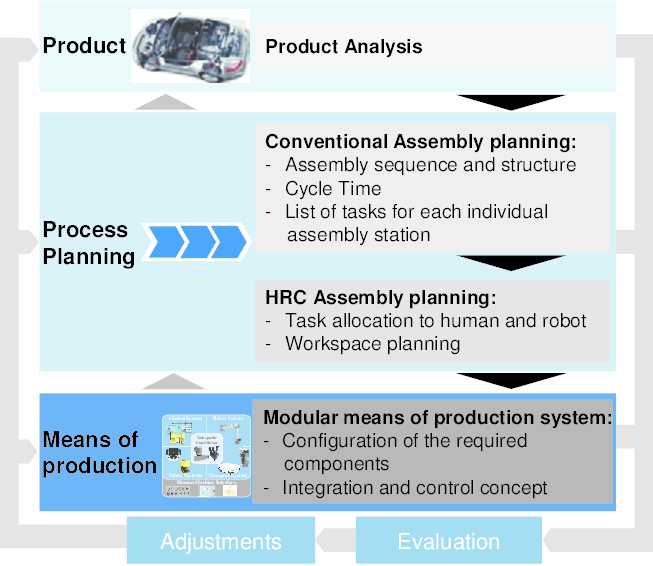
厂商推广易用语言与人机界面,然每任务仍需人工编程与后续验证。机械车间采用机器人做有限重复运行可获适度收益,但整体生产力提升有限,集成商拓展服务机会受限。
高混流制造商——生产数千SKU——机器人边际效用极低,鲜有采用自动化。集成商必须消除或大幅削减编程负担,使机器人跨多元零件集与工艺可行。
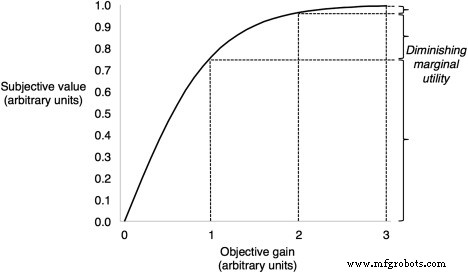
关键在于赋能机器人实时感知与响应零件与环境。3D视觉与AI进步理论上允许机器人基于感官输入自我编程——一旦软件与技能到位。
超越视觉:传感器融合崛起
传感器融合——源自微软Kinect等设备普及——演进为融合多传感器数据,提供鲁棒环境理解。现赋能自动驾驶、自主移动机器人、医疗设备。
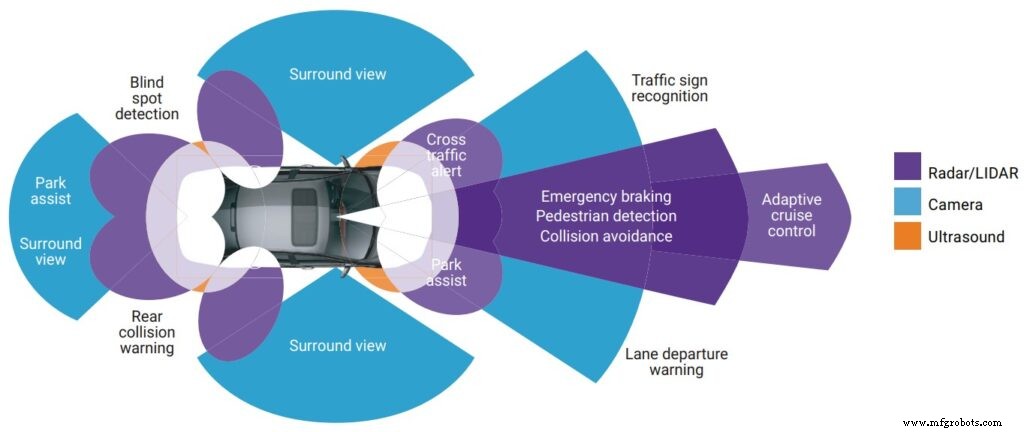
虽许多制造商拥抱工业4.0与IoT做远程监控与预测性维护,机器视觉融入机器人仍属前沿。赋予机器人空间识别物体能力,可将自动驾驶汽车级自主性带入工厂车间。
现有方案倾向高度精炼场景或主流厂商现成传感器套件,常限于简单拾取任务。除非机器人能从视觉数据自主生成程序,高混流环境增量收益将占主导。
用Shape‑to‑Motion™拓展新市场
寻求渗透未开发行业的集成商,或可借Omnirobotic Shape‑to‑Motion™技术强力赋能。融合3D视觉、AI与先进工艺知识,该技术按形状识别物体、规划并实时执行每零件独特机器人动作——同时兼容现有机器人运动驱动器。
Shape‑to‑Motion™解锁航空航天、重型装备、家具、家电等高混流应用,涂层精整工艺要求跨海量零件精准度。消除人工编程瓶颈,为集成商开辟新收入流。
Omnirobotic提供自我编程技术,让机器人看、规划、执行关键工业喷涂精整工艺。Shape‑to‑Motion™技术为每零件与需求实时生成独特机器人动作。 查看可获得的回报。
工业机器人