


工业机器人:设计逻辑、制造体系与智能化未来
背景
工业机器人是以超人类一致性复刻人类动作的精密机电系统。适用于安全、力量、精度、连续作业超越人类极限的场景。多为固定式,移动机器人承担车间物流。
非科幻人形,实为拾取、放置、焊接、喷涂等基础动作执行者。人类即时调整姿态抓取,机器人则需设计编程锁定位姿、触达、重量、抓持参数,防掉落漏抓。经技师“示教”后,可万次重复、精度达微米级、7×24 小时无疲劳运行。
重复性喷涂、焊接、上下料上下料场景驱动制造业快速落地。
历史沿革
Robotics 源捷克语 “robota”(苦役)。1921 年 Karel Čapek 剧作《R.U.R.》首现词汇,设想反叛人类的类人机器。
计算机普及后实用机器人诞生。60 年代末 SRI 研制 SHAKEY,视觉+计算机搬运堆叠方块。70 年代中期 GM 经 MIT 委托 Victor Scheinman 开发 PUMA (可编程通用装配操作臂),首入美产线。1961 年 Unimate 入驻 GM 特伦顿厂,从压铸机取出热金属件,成首台工业拾放机器人。
原材料
主体钢、铸铁、铝,强度可加工性兼备。移动底盘用橡胶轮静音抓地。洁净室、航天、高精尖场景引入钛合金、碳纤维复材减重抗蚀。
机械结构内液压缸/气路,硅胶/橡胶/编织不锈钢软管连控制阀。防护罩:柔性氯丁橡胶罩/折叠风箱挡漆雾火花。电机、直驱、控制器(“大脑”)采购自动化供应商,装钢柜就近或机身上。
制造体系
设计定型
- 任务需求、速度、环境、危险物、触达、轨迹、工艺变量、人机交互、控制器性能、失效模式全维建模。主流厂商以标准平台为基,定制化适配应用。
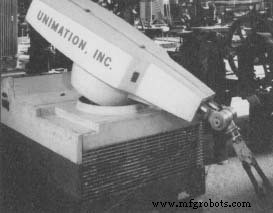 首台入美产线机器人 Unimate,1961 年 GM 特伦顿厂从压铸机取热金属件。 (亨利·福特博物馆藏)
机器人成败系于设计、编程、运维人才。80 年代 GM 重金押注机器人却因系统集成与人才培养缺位,导致昂贵失败与运营混乱。
结构件制造
- 底座、臂、立柱、支撑依次加工。底座铸造/焊接重型防倾覆。配合面精加工保配合精度。
总装
单机最多 2000 部件。装配组从底座起装:电机、轴承、液压、线束、控制器逐级集成至调试就绪。
移动机器人先装牵引电机、电池、车轴、车轮、轮胎。固定式临时地栓。立柱/臂分总成含驱动电机装上底座。回转环齿啮合立柱齿轮,推力轴承承重,磁栅反馈位置至控制器。
连杆 (肘节)
- 连杆连接臂与底座。稳定支架与轴承座锁定运动轨迹。轴承预润滑/带供油路,内置位置传感器回传控制器。
大臂
- 大臂延伸触达、支撑腕部。驱动轴由电机/液压缸驱动。三电机或混合布局接驱动轴,大轴承与枢轴销承载腕部全重。
腕部
- 腕部是操作核心,复刻人腕姿态精准定向喷枪/焊钳/夹爪。多集成负载传感防撞/过载、多维位置传感、工具控制电子。
电气管路连控制器
- 机械合体后走线布管。全电机、传感器、电气件接电源信号。液压/气管供压至缸体,阀组在底座。线管走控制柜——移动式装底座、固定式脐带缆连几尺外机柜。防护罩覆盖臂柱防火花漆雾。
现场安装
客户现场落地。固定式地栓,移动式跟随导引线/激光导航。移动区域围栏隔离人员。厂方培训客户操作维保团队。
质量管控
功能精度测试 + 老化运行。功能测试跑程序记录偏差修正。老化连续运行数小时,暴露长时精度漂移,使电液元件达热平衡。标定温漂补偿值,确保全工况最优表现。
未来图景
机器人是工业机械增速最快细分。算力与 AI 飞跃让新机种具备自主学习适应力。日系厂商引领 AI 控制系统落地,实现工况自适应调度。
视觉与计算机视觉突破将推动机器人进军医疗、餐饮等人机协作密集领域,版图拓展至传统车间之外。
制造工艺