


如何选择最佳拾取机器人软件实现高效自动化
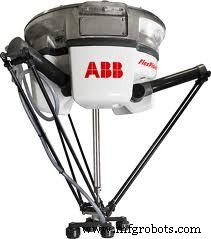
机器人在反复拾取放置任务上优于人类。机器人不知疲倦,不像人类会腰酸背痛。拾取机器人软件旨在辅助机器人精准快速执行重复动作。
发那科PickPro是离线仿真拾取软件。PickPro新3D软件让用户通过新工作单元向导从零开发工作单元,节省开发耗时。
ABB专为此设计PickMaster软件。PickMaster是基于PC的图形界面软件。其强大应用允许八台机器人沿传送带协同作业,风险极低。软件包含强大视觉识别系统、跟踪流程和检测工具。PickMaster 3在拾取机器人领域有六年显著记录,集成视觉系统且不限于自有系统,可与外部传感器通讯。
Universal Robotics开发空间视觉机器人软件,聚焦拾取过程中的感知、控制、智能。软件兼容任何机器人和多种传感器。三种分辨率:标准、增强、高级,用户可按需定制。相机传感器校准后,软件传输3D输入至机器人。获取待拾取箱体3D视图、检测零件、选择移动零件、监控机器人放置动作。
配合该软件的是Universal Robotics前沿应用随机箱拾取。因典型视觉方法无法检测随机堆叠中的不同零件及拾取方式,该应用让机器人自动移动随机放置零件,不受堆叠深度、包装疏密、地面或箱装等限制。
用这套为拾取机器人设计的软件:省钱、省时、保腰!RobotWorx与客户协作寻找适配应用的机器人软件类型。详情请在线联系或致电877-762-6881。
工业机器人