


如何选择最优机器人夹爪:四大类型深度解析
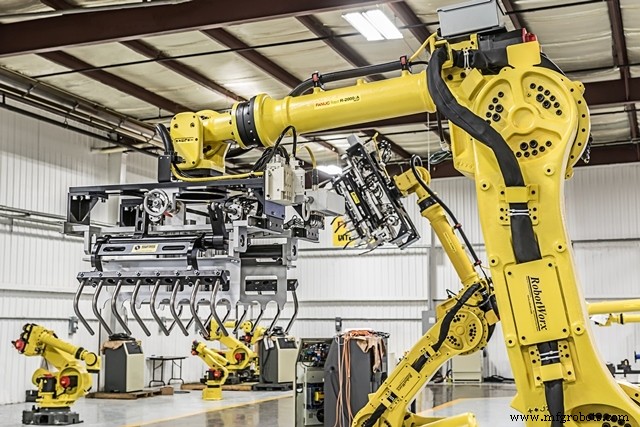
机器人夹爪是机器人手臂与工件间的物理接口。这种末端执行器(EOAT)是机器人最重要部件之一。物料搬运机器人众多优势之一是减少工件损伤。夹爪直接接触产品,选对夹爪类型对操作至关重要。
机器人夹爪有四类:真空夹爪、气动夹爪、液压夹爪、伺服电动夹爪。制造商基于所需搬运应用和使用材料类型选择夹爪。
真空夹爪
真空夹爪因高灵活性长期作为制造业标准EOAT。此类夹爪用橡胶或聚氨酯吸盘拾取物品。部分真空夹爪用闭孔泡沫橡胶层替代吸盘完成应用。
气动夹爪
气动夹爪因体积小重量轻广受欢迎。易融入狭窄空间,制造业中很有帮助。气动机器人夹爪只有张开或闭合两种状态,因金属对金属运行噪音得名"bang bang"执行器。
液压夹爪
液压夹爪提供最大力量,常用于需大量力的应用。这些夹爪从泵获得高达2000psi强度。虽强但因泵用油比其他夹爪更脏。因应用中使用的力可能损坏夹爪,可能需更多维护。
伺服电动夹爪
伺服电动夹爪因易控制在工业环境中日益普及。电子马达控制夹爪钳口运动。高度灵活,允许搬运零件时不同材料公差。伺服电动夹爪也具成本效益,因清洁无气路。
RobotWorx是经验丰富的物料搬运机器人集成商。我们不仅能帮您选对夹爪类型,还能定制尺寸形状适配特定产品需求。选择正确夹爪是确保自动化应用成功的关键。
更多信息请致电RobotWorx 877-762-6881。
工业机器人