


AccuFast II:快速精准缝隙检测助力完美焊接
安川 Motoman 提供多款寻缝工具快速精准定位焊缝,AccuFast II 即其中佼佼者。工件呈现位置不一致导致焊缝难寻。寻缝工具轻松定位上下工件并随位移调整。定位上壁或下部件有助确定焊缝最佳位置。
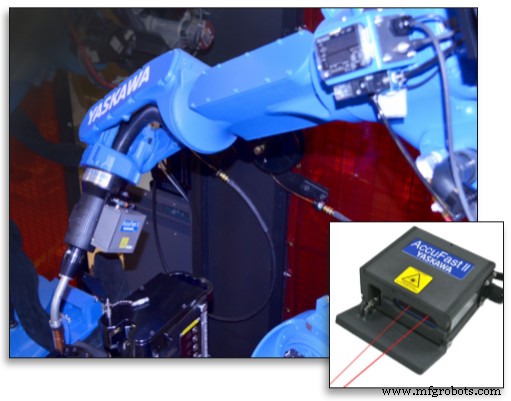
AccuFast II
AccuFast II 为紧凑型附加功能,与焊枪在线安装于任意 Motoman 焊接机器人。兼容 Motoman 行业领先的 MA/VA 系列穿臂机器人及标准六轴机器人。AccuFast II 通过以下特性提升焊接质量、缩短循环时间。
改进传感器
AccuFast II 带来改进传感器能力,可靠性大幅提升。提供更多材料和角度的读数(此前不可行),并向机器人控制器反馈可重复的工件位置信息。这些特性提升产线性能。焦点到达时,点激光向机器人输入信号。
缩短循环时间
循环时间缩短因:无需焊缝间切割焊丝,且无焊丝弯曲干扰,搜索速度更快。
点激光
AccuFast II 使用点激光,当激光达到编程焦点时搜索检测工件表面。类似触觉传感,编程使用相同宏作业,但 AccuFast II 非接触且显著更快。
薄板适配
提供薄板选项,检测适度间隙的方对接接头。边缘检测宏程序提供间隙宽度测量。也能检测内外圆和圆弧。
高兼容性
兼容多种材料,抗环境光和大多数表面(反光表面可能降低性能)。内置多种接头类型作业。可结合触觉传感检测光学干扰接头。
受保护传感器
传感器封装于带气动快门门和正压保护的外壳内,防飞溅烟尘。激光放大器置于安装于机器人上臂的钢制外壳,设计允许不开箱调整设置。放大器免受焊接环境影响。
易改装
AccuFast 传感器使用与传统触觉相同 I/O 信号,易改装进现有机器人装置。必要时可结合 ComArc 透弧寻缝处理焊接中可能变形的轮廓件或长焊缝。
简化编程
宏作业例程简化编程:单条指令检测缝隙或特征。自动检测三表面位置并计算半径与中心点偏移。
Auto-Teach 进一步简化编程:自动确定垂直工件表面的最佳搜索方向,自动找到示教工件位置和朝向。即使工件倾斜,机器人仍垂直接头壁搜索。
联系我们
AccuFast II 将为您的焊接线带来更高产品质量和可靠性。有任何关于 AccuFast II 及其如何添加到 Motoman 焊接机器人的问题,请联系专家。RobotWorx 为 Motoman 机器人认证集成商;代表可在线或 877-762-6881 联系。
工业机器人
- 持久成功:从林肯与维护领导力汲取的坚持课题
- 高级工单跟踪软件:提升维护效率与质量
- 树莓派与Python构建机器人:完整指南
- Portenta H7 对接 MAX6675 热电偶温度传感器教程
- 自制 AI 助手机器人:Arduino 与 Python 协同实现语音交互与肢体动作
- 高品质冲模:机床车间盈利的“杠杆点”
- 协作机器人助力中小制造商提效增收
- CNC G代码与M代码完全指南:含义、分类与实战详解(含PDF)
- 在 PLCnext 上用 Docker 部署 Node-RED:分步实战指南
- Motoman去毛刺机器人:以极致一致性重塑产品颜值与功能质量
- Motoman 高速抛光机器人:稳定品质助力产能跃升
- C++ 类与对象实战指南:封装、构造函数、析构函数与访问控制