


基于切纸艺术的机器人夹爪可安全抓取蛋黄
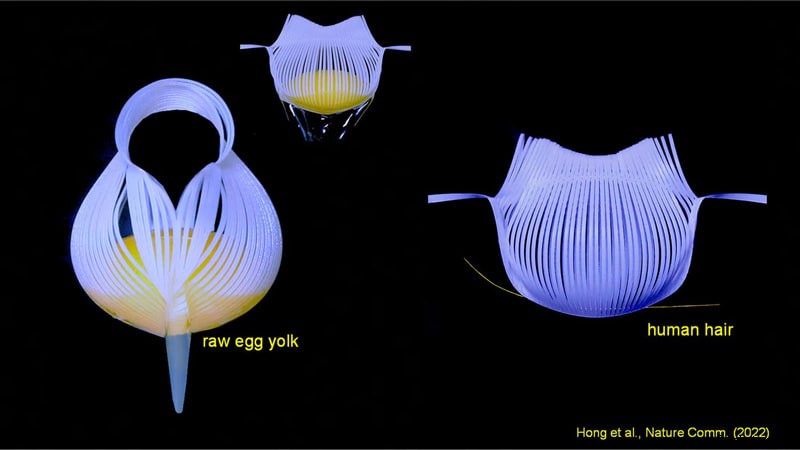
北卡罗来纳州立大学工程研究人员展示了一种新型柔性机器人夹爪,能在不破坏的情况下抓起易碎的蛋黄,精度甚至足以拾起一根人类头发。该成果在软体机器人和生物医学技术领域均有应用前景。
切纸艺术启发二维变三维新技术
研究借鉴了切纸艺术——通过切割和折叠二维(2D)材料片材形成三维(3D)形状。研究人员开发了一种新技术:在材料大部分区域切割平行裂缝,将二维片材转化为弯曲三维结构。最终三维形状主要由材料外边界决定。例如,圆形边界的二维材料会形成球形三维结构。
“我们建立并验证了一个模型,让用户能反向设计,”第一作者洪耀烨表示,“若用户明确所需弯曲三维结构,可用我们的方法确定二维材料所需的边界形状和裂缝图案。通过控制材料受推或受拉的方向,可进一步控制最终结构。”
“我们的技术比以往将二维材料转化为弯曲三维结构的技术简单得多,能让设计者从二维材料创造各种定制化结构,”尹杰教授补充道。
从蛋黄到头发:演示多样抓取能力
研究人员通过制造夹爪验证了技术实用性,可抓取从蛋黄到人类头发的各类物体。
“传统夹爪通过施压牢固抓取物体,”尹杰说,“这在抓取蛋黄等易碎物体时会出问题。但我们的夹爪本质上是包裹住物体再提起——类似我们双手托住物体的方式。这让我们能在不牺牲精度的前提下‘抓取’并移动甚至易碎物体。”
生物医学与软体机器人应用前景
研究人员指出,该技术还有众多潜在应用,如设计符合关节形状(如人类膝关节)的生物医学技术。
“设想能随膝关节或肘关节弯曲移动的智能绷带或监测设备,”尹杰说,“这是验证技术可行性的概念验证工作。我们正将该技术整合进软体机器人技术以解决工业挑战,也在探索其制造可向人类膝关节提供热量的装置,这将具有治疗应用价值。”
自动化控制系统
- 3D打印革新机器人夹具:洞见与行业成功案例
- Schunk 扩建北卡 Morrisville 40,000 ft² 设施:本土化机器人夹持器组装提速交付与定制
- 机器人末端执行器:驱动制造业创新与效率的关键
- OnRobot 发布全电动砂光机:开箱即用的自动化打磨抛光利器
- Bobacino 发布机器人运营珍珠奶茶吧:重塑后疫情时代饮品体验
- 优化机器人线缆管理:提升峰值效率的最佳实践
- 智能断路器解析:电力系统保护的未来
- ATI Axia80 六维力/扭矩传感器提升机器人精度
- 您的制造团队准备好迎接协作机器人了吗?
- 深度解析协作机器人:安全赋能人类劳动力的智能伙伴
- 机器人末端执行器(EOAT)的三大关键趋势:您必须了解的技术演进
- ETSI EN 303 645标准:监管机构是否充分保护物联网设备?