


制造商必懂的四大工业机器人类型
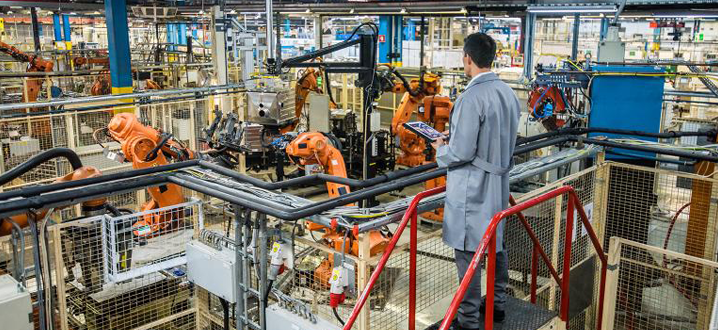
本文原刊于 IndustryWeek。客座作者 Matt Minner,Catalyst Connection 技术服务高级顾问,属 MEP 国家网络TM。
制造业界近来热议机器人——以及它们如何帮助应对当前市场挑战,如提高生产率、缓解熟练工短缺。
但分析师和自动化专家口中的“机器人”究竟指什么?不同类型机器人如何改善实际制造运营?若您是从未接触机器人的小型制造商,可能难以想象机器人如何融入厂房。以下是每个制造商都应了解的四类工业机器人概览。

1. 关节机器人
关节机器人是大多数人心目中机器人的典型形态。与数控铣床类似,关节机器人按旋转点(轴)数量分类。最常见是 6 轴,市场上也有 4 轴和 7 轴机型。
灵活性、灵巧度与伸展范围使关节机器人极适合跨非平行平面作业,如机床看护。它们能轻松伸入机床腔体、绕过障碍物(7 轴更能绕过障碍)接触工件。
密封关节与防护套使关节机器人在洁净与脏污环境均能出色工作。可安装于任意表面(天花板、滑轨等),适应广泛工况。
相同负载下,关节机器人因结构复杂、成本高于其他类型。且因运动学复杂、部件质量较大,不如其他类型适合极高速应用。

2. SCARA 机器人
选择性顺应关节机器人臂(SCARA)是在两平行平面间作业(如从托盘传送零件到传送带)的优质高性价比方案。得益于垂直刚性,SCARA 擅长垂直装配任务(如无卡滞插销)。
SCARA 机器人轻量、占地小,适合拥挤空间应用,且能实现极快节拍时间。
因固定摆臂设计(在特定应用中是优势),SCARA 在需绕过或伸入夹具、治具、机床等工作单元内部物体的任务中受限。

3. Delta 机器人
Delta 机器人(又称“蜘蛛机器人”)利用三个底座电机驱动控制臂定位腕部。基础型为 3 轴,也有 4、6 轴机型。
将执行器安装于固定底座上或极靠近底座(而非关节机器人每个关节均有执行器),使 Delta 机械臂极轻,从而实现快速运动,成为轻载极高速作业的理想选择。
对比时注意:Delta 机器人工作范围通常以直径定义,而关节和 SCARA 以半径定义。例如 40 英寸工作范围的 Delta,其半径伸展仅 20 英寸,仅为同标称值关节或 SCARA 的一半。

4. 坐标机器人
坐标机器人通常由三个或更多线性执行器组装而成,针对特定应用定制。悬置于工作空间上方,可抬高以最大化地面空间并适应多种工件尺寸。(置于跨两平行轨道的高架结构上时称“龙门机器人”。)
坐标机器人通常使用标准线性执行器和安装支架,降低“定制”系统的成本与复杂度。大负载机型可与其他机器人(如关节机器人)集成为“末端执行器”以扩展系统能力。但定制化特性可能使设计、选型、编程对意图“DIY”导入机器人的小型制造商构成挑战甚至遥不可及。
坐标机器人难以轻易伸入或绕过障碍物。裸露滑动机构使其不适合粉尘/脏污环境。
结语
无论自行集成还是与信誉良好的系统集成商合作,了解不同机器人类型有助于选择最佳设备。掌握各类机器人的能力与成本特征,是做出明智决策的关键第一步。
欲深入了解市场上不同机器人的区别,可从 MEP 国家网络代表 Catalyst Connection(宾夕法尼亚 MEP 一部分)下载《制造商机器人指南》,助力中小制造商驾驭技术变革。
工业技术