


超声波测距传感器电路全攻略:HC-SR04原理、Arduino接线与代码实战
蝙蝠、海豚利用回声定位捕猎导航,人类将这一生物声纳原理复刻为**超声波测距传感器**,成为机器人避障、液位监测、车位检测、安防入侵、智能家居的核心感知器件。本文深度解析HC-SR04工作原理、三大类型对比、十大核心优势、Arduino硬件接线与NewPing库编程实战、常见误差源分析与校准方案,助你快速集成高可靠测距功能。
1. 超声波传感器核心原理
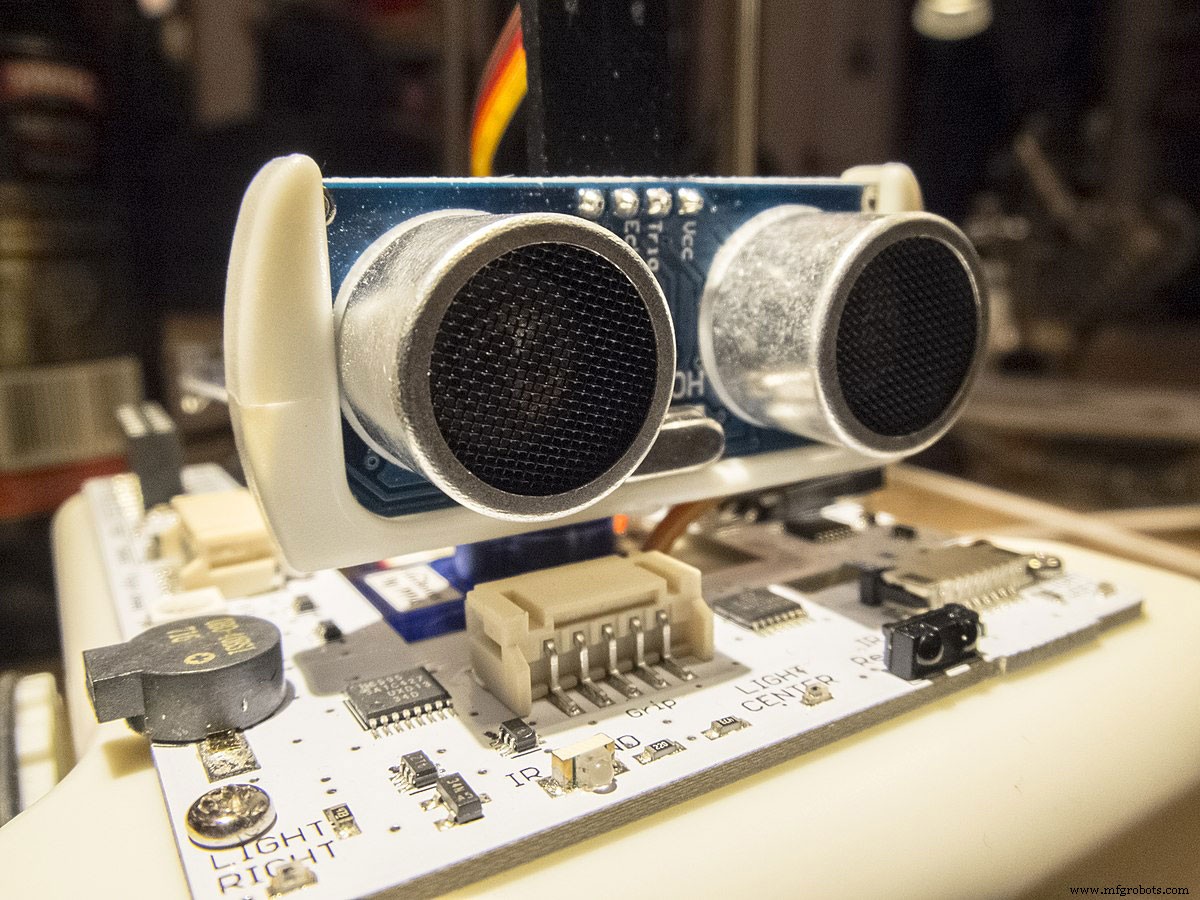
Sparki超声波传感器模块
超声波**:频率>20kHz(人耳听觉上限),典型工作频率**40kHz**,波长λ≈8.5mm(空气中),方向性好、衰减低、易产生镜面反射。
测距公式:距离 L = (C × t) / 2
- C:空气中声速 ≈ 340 m/s (20°C) → **温度补偿公式 C = 331.4 + 0.606×T(°C)**。
- t:发射脉冲到接收回波的往返时间(μs)。
- 除以2:去程+回程。
HC-SR04时序协议**:
- Trig引脚输入**≥10μs高电平**触发测距。
- 模块内部自动发射**8个40kHz方波脉冲**,同时Echo引脚拉高。
- 超声波遇障碍物反射返回,接收换能器检测到回波 → Echo引脚拉低。
- Echo高电平宽度 = 往返时间 t。
**距离(cm) = Echo高电平宽度(μs) / 58** (近似 34000/2/1000000×100)。
2. HC-SR04引脚定义与规格参数
经阴道超声探头(医疗级应用示例)
| 引脚 | 功能 | 电气特性 |
|---|---|---|
| VCC | 电源正极 | 5V DC, 电流<15mA |
| GND | 电源地 | 共地 |
| Trig | 触发输入 | TTL电平, ≥10μs高脉冲触发 |
| Echo | 回波输出 | TTL电平, 高电平宽度=往返时间 |
- 测量范围:2cm - 400cm (官方) / 实测稳定 3cm - 350cm。
- 分辨率:0.3cm (受限于时钟精度、温度漂移)。
- 指向角:<15° (锥形波束),侧向物体易干扰。
- 工作电流:<2mA (静态), ~15mA (测量瞬间)。
3. 三大类型与选型指南
| 类型 | 输出方式 | 典型应用 | 价格差异 |
|---|---|---|---|
| 仅物体检测 | 开关量(高/低) | 存在性检测、液位报警、门控触发 | 基准价 |
| 仅测距 | 模拟电压/电流/PWM/串口 | 精确测距、液位计、料位计 | +5-10% |
| 复合型(推荐) | 开关量 + 模拟/数字测距 | 同时需存在检测+距离数值 | +15% (性价比最高) |
关键选型参数:量程、盲区、波束角、输出接口、供电电压、防护等级(IP67户外)、温度补偿、响应时间。
4. 十大核心优势(超声波 vs 红外/激光/毫米波)
- ✅ **介质无关性**:固体/液体/颗粒/粉尘/透明物体(玻璃)均可检测,红外/激光穿透玻璃失效。
- ✅ **颜色/表面无关**:黑色/镜面/粗糙表面反射率差异不影响声波回波。
- ✅ **环境鲁棒性强**:不受光照(强光/全黑)、烟雾/蒸汽/粉尘/高湿干扰,激光/红外严重衰减。
- ✅ **大量程低成本**:4m量程< $2,激光测距模组同量程>$20。
- ✅ **固态无损耗**:无机械运动部件,寿命>10年免维护。
- ✅ **宽电压/低功耗**:3.3-5V通用,适合电池供电物联网节点。
- ✅ **易集成**:4引脚、标准时序、Arduino/STM32/ESP32/树莓派通用库支持完善。
- ✅ **本质安全**:无激光辐射危害、无高压、适合防爆/医疗/儿童玩具场景。
- ✅ **穿透非金属遮挡**:薄塑料膜/纸张/布料不阻挡超声波。
- ✅ **多传感器协同**:错峰触发/编码脉冲避免串扰,构建全向感知阵列。
5. Arduino + HC-SR04 硬件接线与编程实战
硬件连接(Arduino Mega 2560示例)
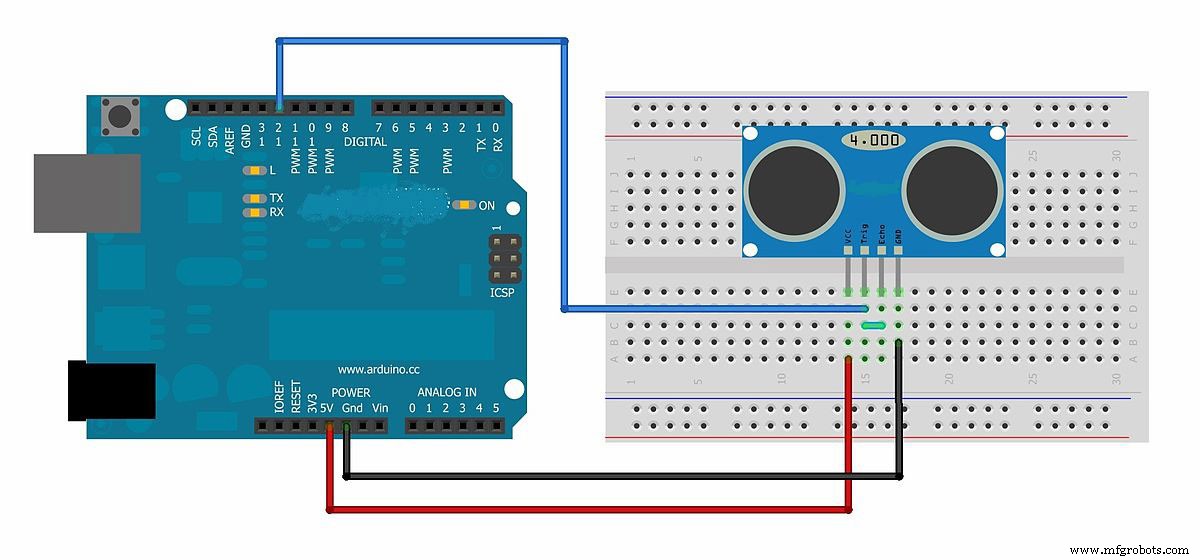
Arduino超声波传感器接线图
| HC-SR04引脚 | Arduino Mega引脚 | 说明 |
|---|---|---|
| VCC | 5V | 直连或面包板桥接 |
| GND | GND | 共地 |
| Trig | D10 | 数字输出 |
| Echo | D11 | 数字输入(5V兼容) |
注:Uno/Nano同理,引脚号自行映射;面包板过渡更利于调试。
软件开发环境准备
- 安装Arduino IDE 1.8+/2.x。
- 库管理器搜索安装 **NewPing** (作者: Tim Eckel) —— 封装触发/超时/中断/中位值滤波/多传感器管理,极大简化代码。
完整示例代码(串口输出实时距离)
#include

#define TRIG_PIN 10
#define ECHO_PIN 11
#define MAX_DISTANCE 400 // cm, HC-SR04最大量程

NewPing sonar(TRIG_PIN, ECHO_PIN, MAX_DISTANCE);

void setup() {
  Serial.begin(9600);
  delay(50); // 传感器上电稳定
}

void loop() {
  unsigned int distance_cm = sonar.ping_cm(); // 返回整数cm, 0表示超时/超程
  Serial.print("Distance: ");
  if (distance_cm == 0) {
    Serial.println("Out of range / Timeout");
  } else {
    Serial.print(distance_cm);
    Serial.println(" cm");
  }
  delay(1000); // 1Hz刷新, 避免串口刷屏
}
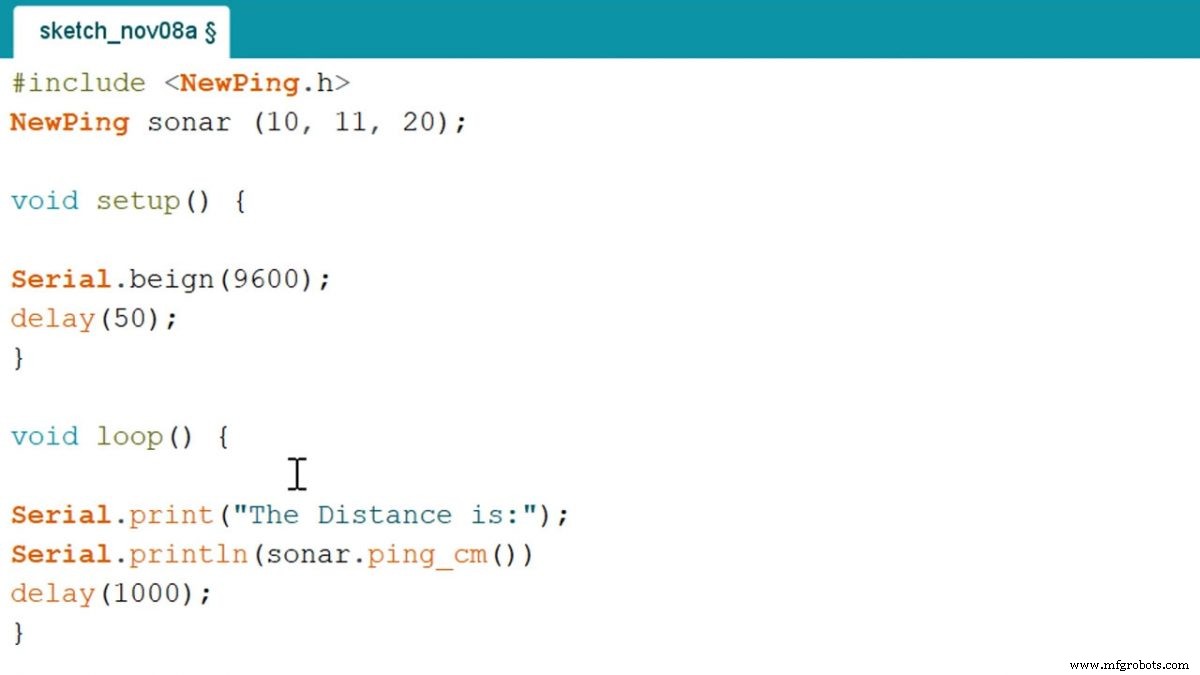
代码编辑器截图
串口监视器输出示例
Distance: 23 cm
Distance: 24 cm
Distance: 23 cm
Distance: Out of range / Timeout  (无障碍物/超程)
Distance: 15 cm
串口输出截图
6. 进阶:提升精度与鲁棒性的工程实践
| 挑战 | 解决方案 |
|---|---|
| 温度漂移(声速随温度变化) | 软件补偿:读取DS18B20温度 → C=331.4+0.606×T → 修正距离;或硬件温补晶振时钟。 |
| 多径/侧向反射干扰 | 波束角<15°锥面内最近障碍物主导;添加**中位值滤波/卡尔曼滤波**剔除异常值;物理加装波导管/喇叭口收窄波束。 |
| 近距离盲区(2-3cm) | 发射/接收换能器物理隔离(一体式固有);选用**双换能器分体式**(如HY-SRF05)或**TOF激光**消除盲区。 |
| 倾斜/弧面目标测距偏大 | 声波镜面反射定律:入射角=反射角,倾斜面反射波不回传感器 → 显示更远背景距离。多传感器融合/倾斜补偿算法修正。 |
| 高频触发串扰 | 最小测量周期>60ms(官方建议);多模块错峰触发(软件延时错开)或硬件同步总线。 |
| 户外/恶劣环境 | 选IP67封装(如JSN-SR04T防水探头)、加装防护罩、软件自适应阈值。 |
7. 扩展项目推荐
- Arduino接近传感器指南:红外/电容/激光/毫米波多技术对比选型。
- 超声波测距阵列:8-16路HC-SR04 + 多路复用器(74HC4051) + 单MCU构建低成本2D/3D扫描雷达。
- 液位/料位监测系统:顶装超声波 + 温补 + LoRa/NB-IoT上报云平台 + 异常报警。
- 智能避障机器人:前向3-5路超声波 + 偏移PID控制 + ROS导航栈集成。
8. 结语
HC-SR04以**极致性价比**确立了入门级超声波测距标杆。掌握其时序协议、温度补偿、滤波算法、多传感器协同,即可构建工业级可靠感知系统。进阶可选用**高精度温补型(±1mm)**、**防水分体式**、**RS485/Modbus工业总线型**、**TOF激光/毫米波雷达**替代。欢迎分享你的创新应用案例,技术交流请联系我们!
工业技术
- HC-SR04 超声波测距传感器 Arduino 完整教程
- 不锈钢焊接完全指南:工艺选择、防锈对策与MIG焊实操
- 铝焊接大师指南:专家技术与实操技巧
- 库存管理实战指南:9大核心技法+标签技术+软件选型全景图
- 精通机器人焊接:质量、效率与成本节约的全面指南
- 集成电路完全指南:从原理到PCBA应用的工程师必读手册
- IC 4017 十进制计数器:新手完全指南
- 电位器类型详解:完整指南
- 霍尔效应传感器引脚与应用全解析:含Arduino接口实战
- 触摸灯电路全攻略:原理解析与三种DIY方案(NE555/Arduino/调光)
- 心率监测电路完全指南:从原理到LM358/Arduino双方案实战
- BT151可控硅(SCR)全方位指南:引脚、参数、测试与应用