


DIY太阳能跟踪器全攻略:低成本提升光伏发电30%+效率
固定安装光伏板因太阳高度角/方位角全天变化,实际发电仅达理论峰值40-60%。**单轴/双轴太阳能跟踪器**可实时跟随太阳轨迹,将日发电量提升**25-45%**,投资回报期缩短至1-2年。商用跟踪器单块板成本$500-1000,本文提供**全开源、模块化、< $100材料成本**的DIY单轴跟踪器方案:Arduino微控制器 + 光敏电阻差分检测 + PA-14线性执行器 + WASP电机驱动 + Genasun充电控制器,含完整BOM、机械结构、控制算法、源代码(含舵机库、引脚映射、变量声明、采样滤波、PWM驱动、复位逻辑)、调试要点,助力个人/小型电站低成本增收。
1. 太阳能跟踪器原理与价值
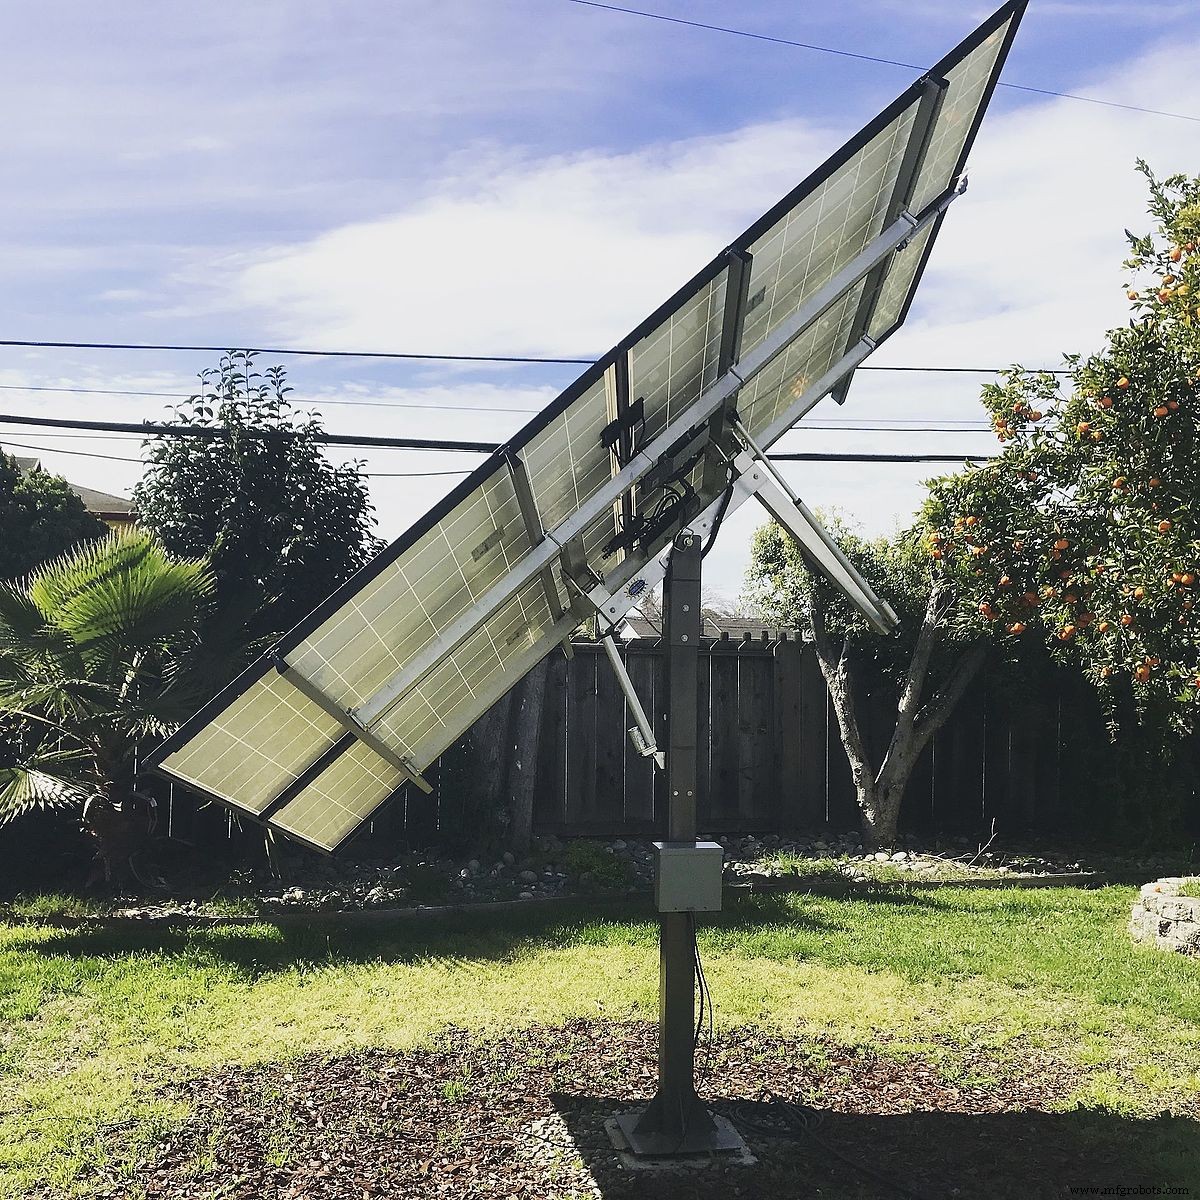
DIY太阳能跟踪器实物
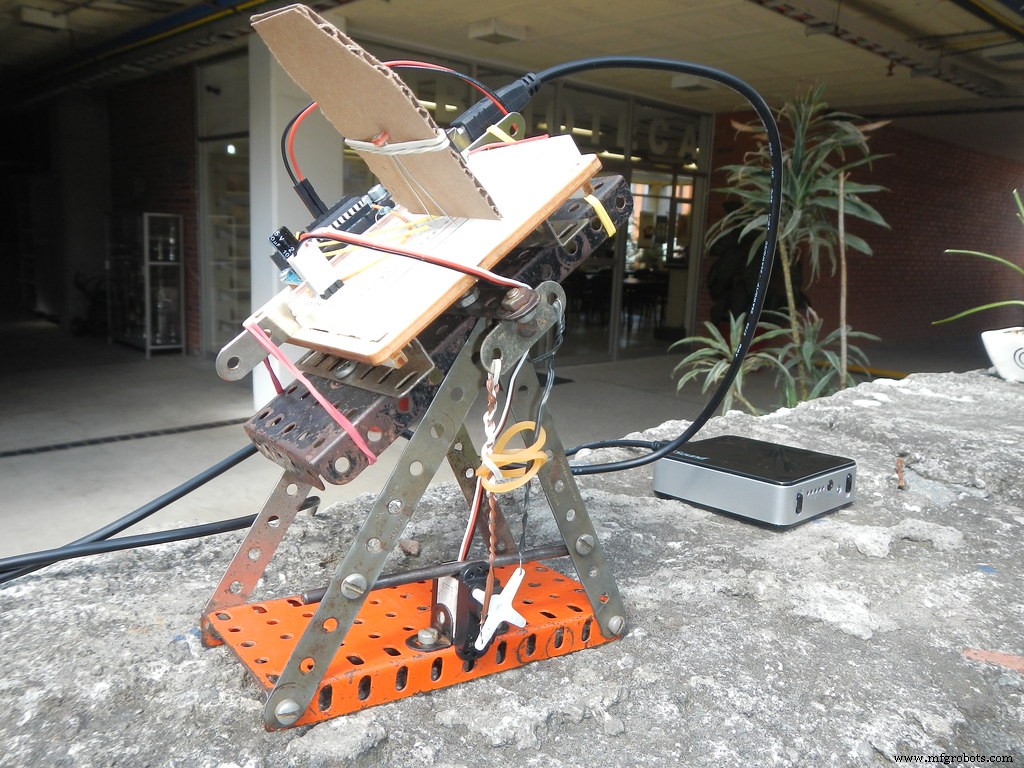
Arduino构建的太阳能跟踪器
核心逻辑**:东西向各布置一只光敏电阻(东/西传感器),构成分压电路输入Arduino ADC。当阳光垂直照射面板时,东西两侧光强相等,ADC读数相等;偏离垂直时,朝阳侧光强强、电阻低、分压电压高。控制器驱动线性执行器伸缩调整面板倾角,**闭环控制使东西传感器读数趋近相等**,实现实时指向太阳。
增益量化**:固定倾角年发电量基准100% → 单轴跟踪+25-35% → 双轴跟踪+35-45%(赤道附近增益更大)。DIY成本< $100 vs 商用$500+,**ROI极具吸引力**。
2. 核心BOM清单(单块90W面板单轴跟踪)
| 序号 | 元件/材料 | 规格/型号 | 数量 | 关键参数/备注 |
|---|---|---|---|---|
| 1 | 微控制器 | Arduino Micro / Pro Mini / Nano | 1 | 5V/16MHz, 体积小、低功耗、原生USB(Micro) |
| 2 | 光敏电阻 | GL5528 / 10kΩ @ 10lux | 2 | 东/西传感器, 匹配7kΩ固定电阻分压 |
| 3 | 固定电阻 | 7kΩ 1/4W 1% | 2 | 与光敏电阻串联分压, 适配ADC动态范围 |
| 4 | 线性执行器 | PA-14 Mini, 6英寸行程, 150lbs(667N)推力 | 1 | 12V驱动, 选大推力版电流更小、发热少 |
| 5 | 电机驱动器 | WASP Motor Controller | 1 | H桥驱动, PWM调速/方向, 限位开关接口 |
| 6 | 太阳能充电控制器 | Genasun GV-10 12V | 1 | MPPT充电, 10A最大电流, 兼容铅酸/锂电 |
| 7 | 储能电池 | 12V 锂铁磷酸盐/胶体铅酸 | 1 | 容量≥10Ah, 保证阴雨天执行器+控制器连续供电 |
| 8 | 光伏组件 | Sungold SGM-90W-18 90W | 1 | 单晶硅, Vmp~18V, Imp~5A, 尺寸适配支架 |
| 9 | 机械支架 | 2×4木料/铝型材/3D打印件 | 1套 | 三角架/三脚架结构, 抗风≥级8, 可调底座 |
| 10 | 线缆/连接器/防水盒 | 户外级 | 1套 | MC4光伏接头, 防水航插, 热缩管, 扎带 |
3. 子系统详细设计
控制系统:Arduino + 光敏差分 + 执行器闭环
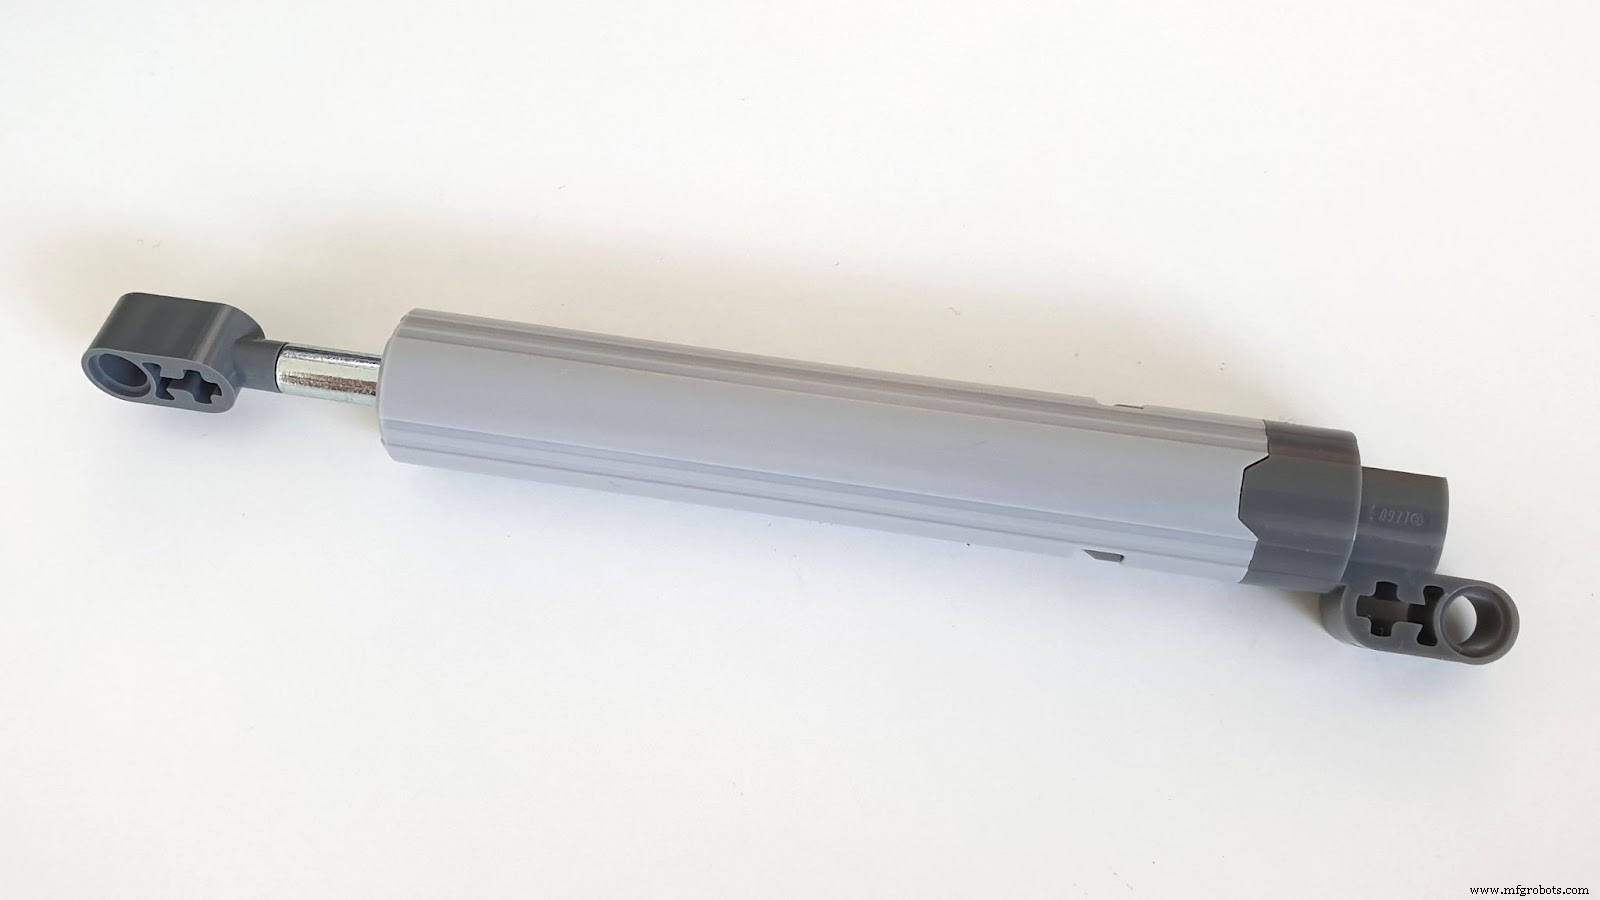
线性执行器实物
- Arduino ADC读取东西两路分压电压(模拟引脚A7/A8)。
- 软件滤波:每10秒采样10次 → 取平均值 → 比较东西差值。
- 差值>阈值(如20/1023) → PWM驱动WASP控制器伸缩执行器;差值<阈值 → 停止。
- 调整间隔:默认10分钟/次,平衡跟踪精度与机械磨损/功耗。
电机驱动:WASP控制器 + 12V电池供电
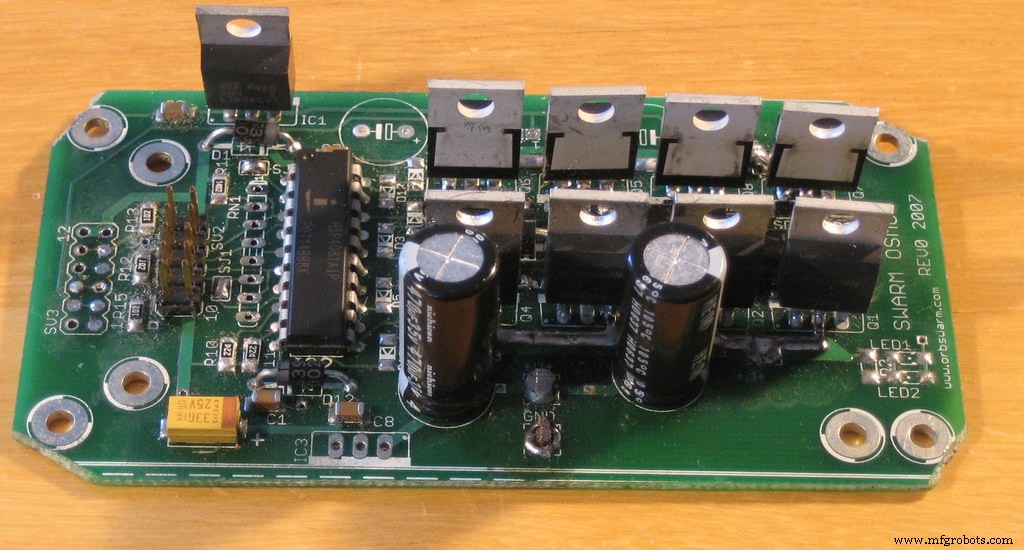
WASP电机驱动器
- 输入:12V电池(经Genasun充电器由光伏板充电)。
- 输出:驱动PA-14执行器正反转/停止,PWM占空比控制速度(可选)。
- 选150lbs版而非35lbs版:**大推力电机电流更小(同功率下)、发热低、寿命长**。
光敏传感器:分压电路 + ADC采集
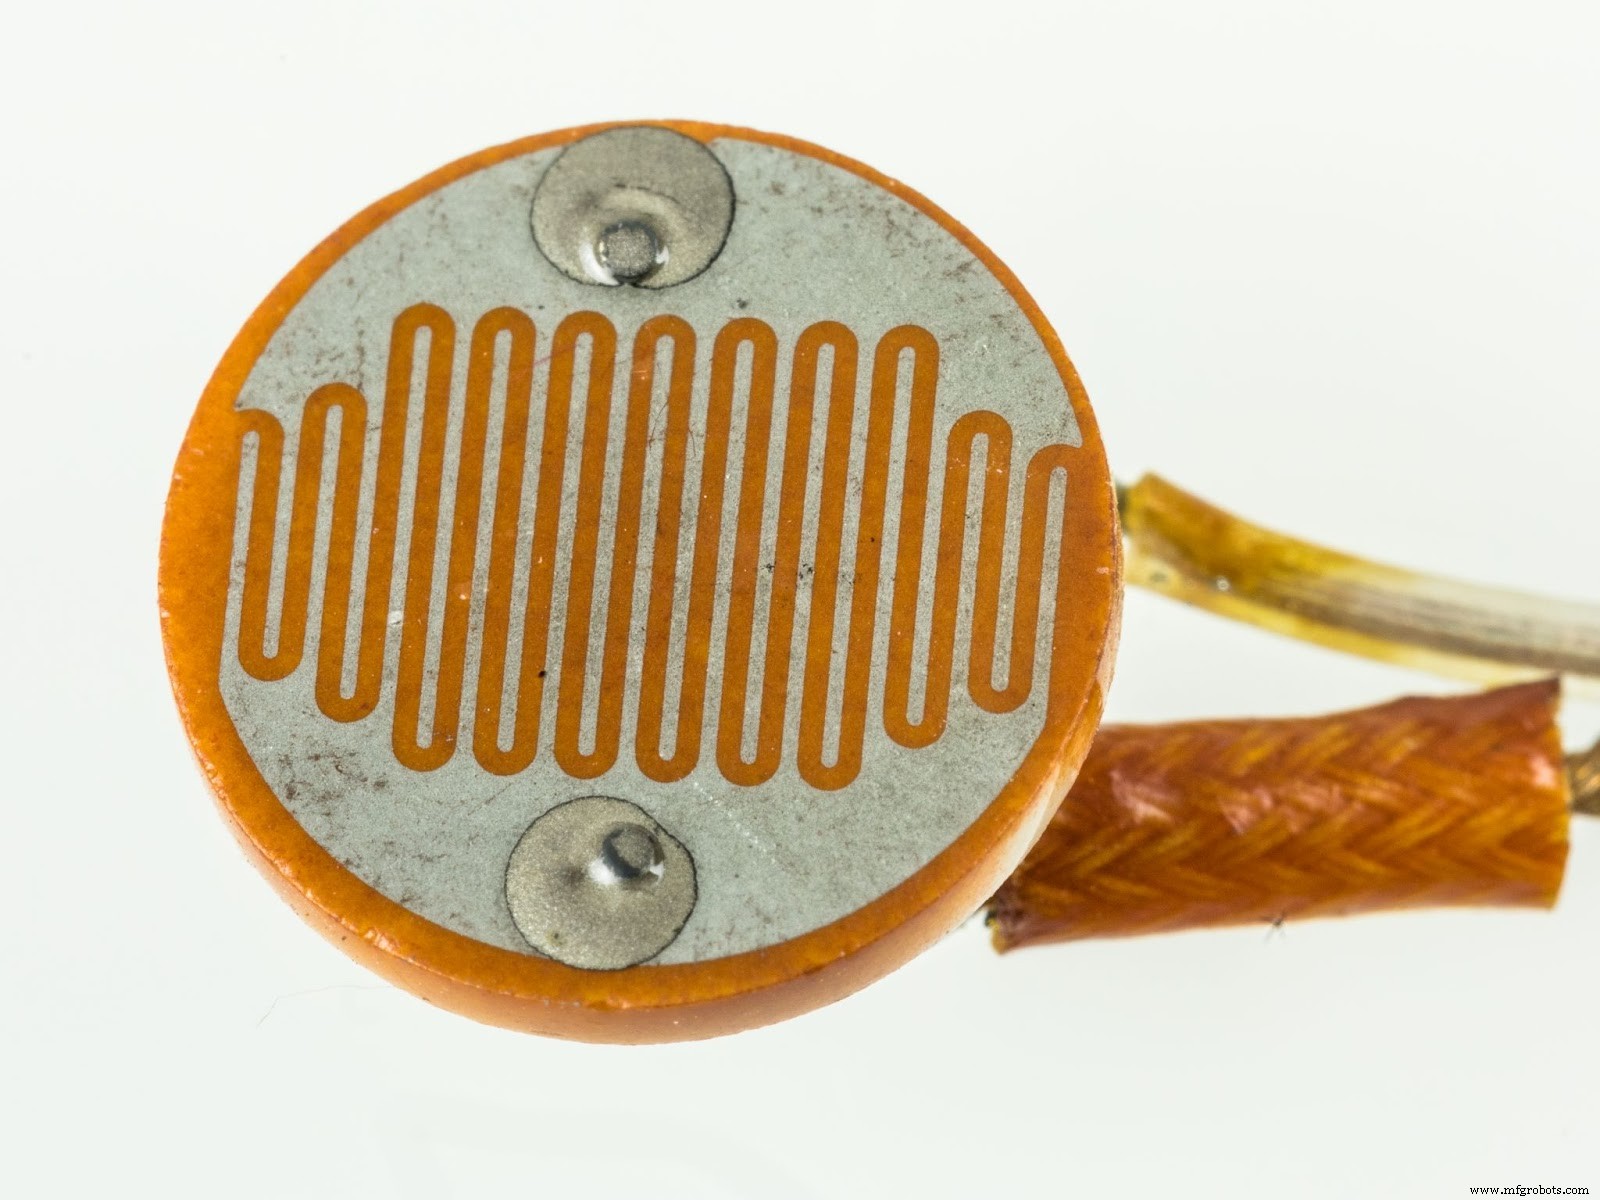
光敏电阻特性曲线
- 电路:5V(VCC) → 7kΩ固定电阻 → 节点A → 10kΩ光敏电阻 → GND。
- 节点A电压
V_A = 5V × R_LDR / (7k + R_LDR)。 - 光强↑ → R_LDR↓ → V_A↓ (反比关系);Arduino读取V_A映射光强。
- 东西两路对称布置,机械遮光罩防止侧向光干扰,仅接收面板法线方向光线。
4. 完整固件源代码(关键片段解析)
完整代码较长,此处展示核心逻辑模块,完整版请访问项目GitHub或联系获取。
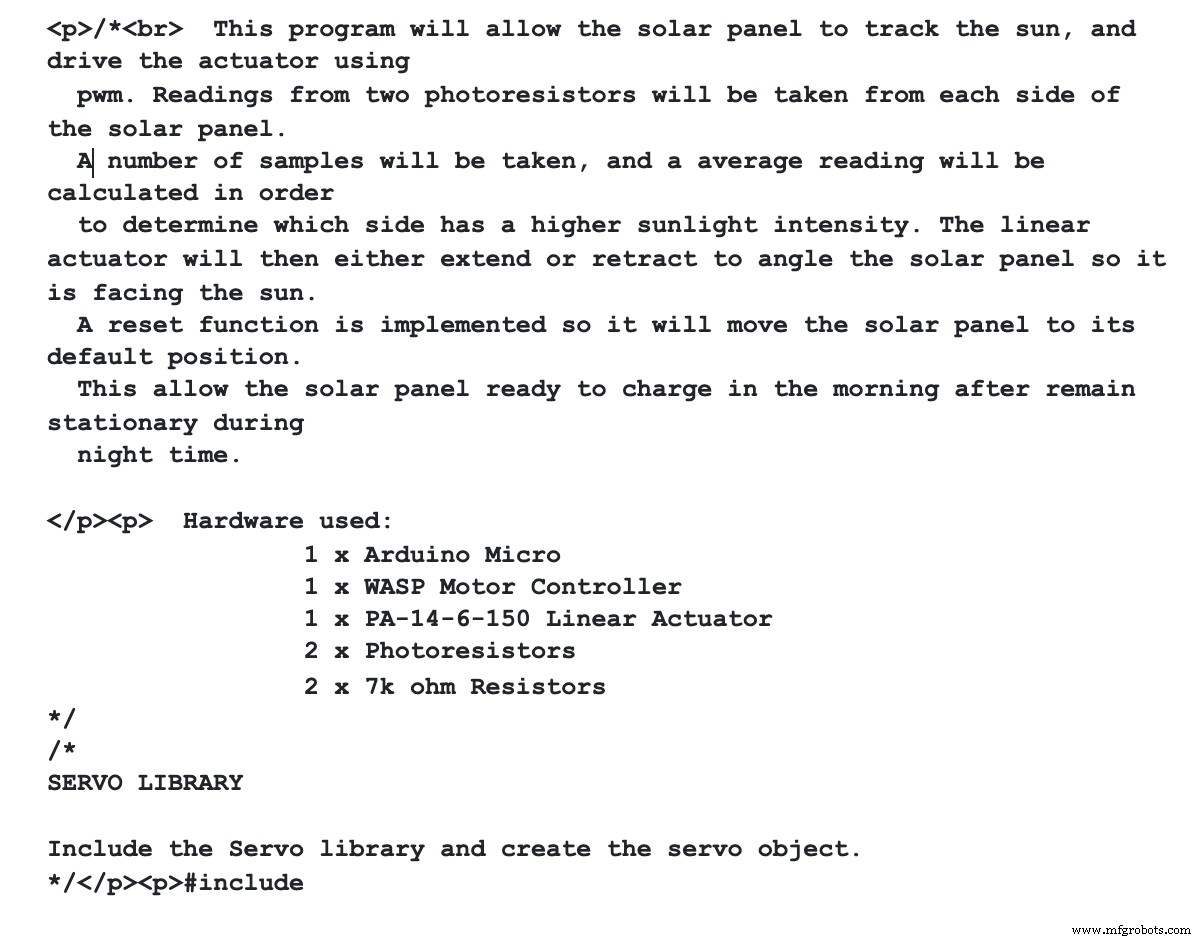
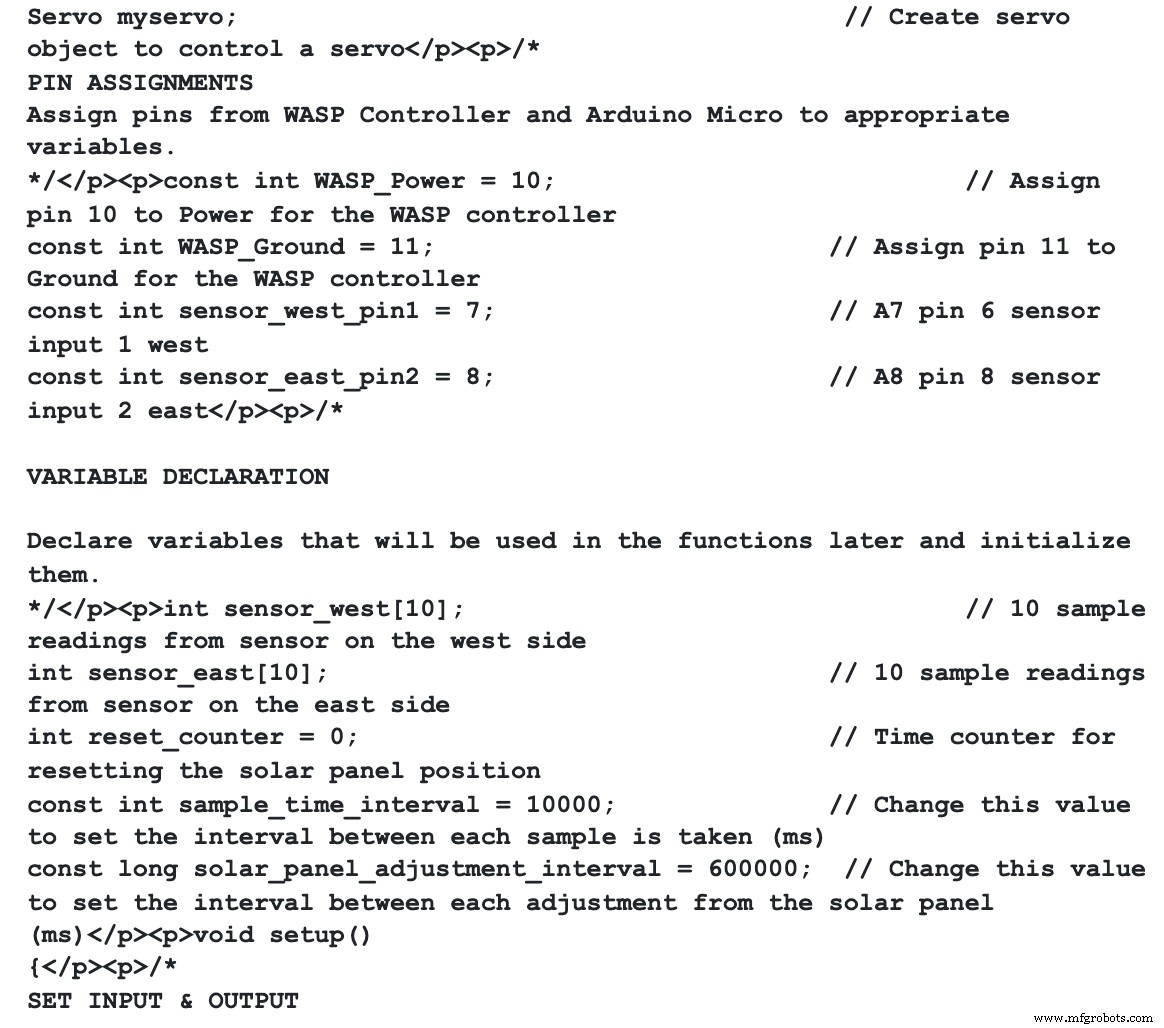
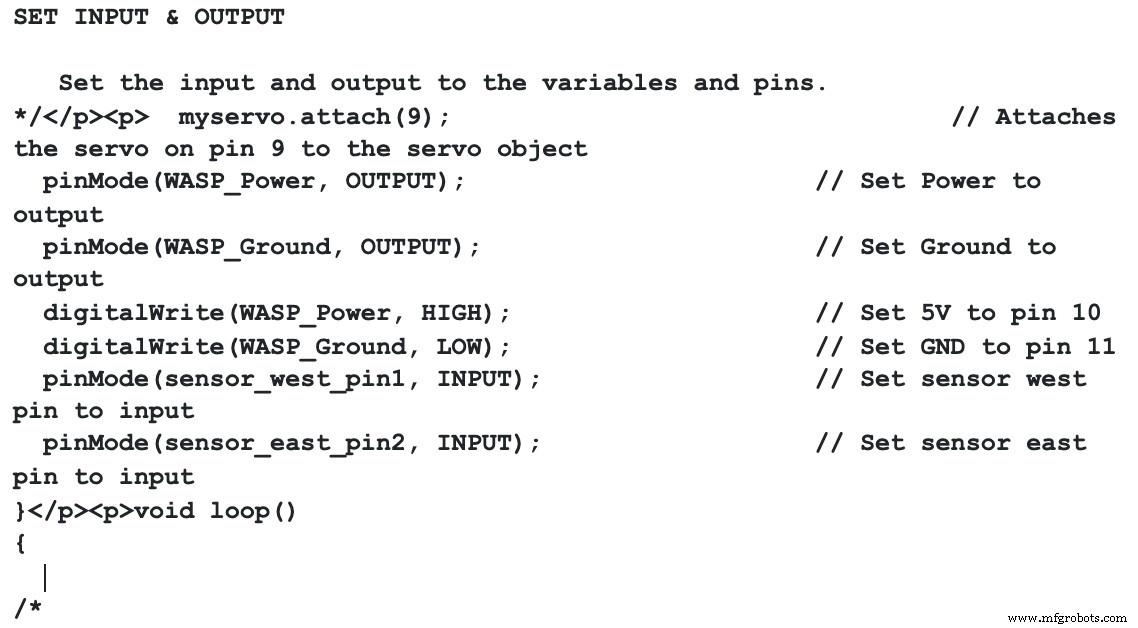
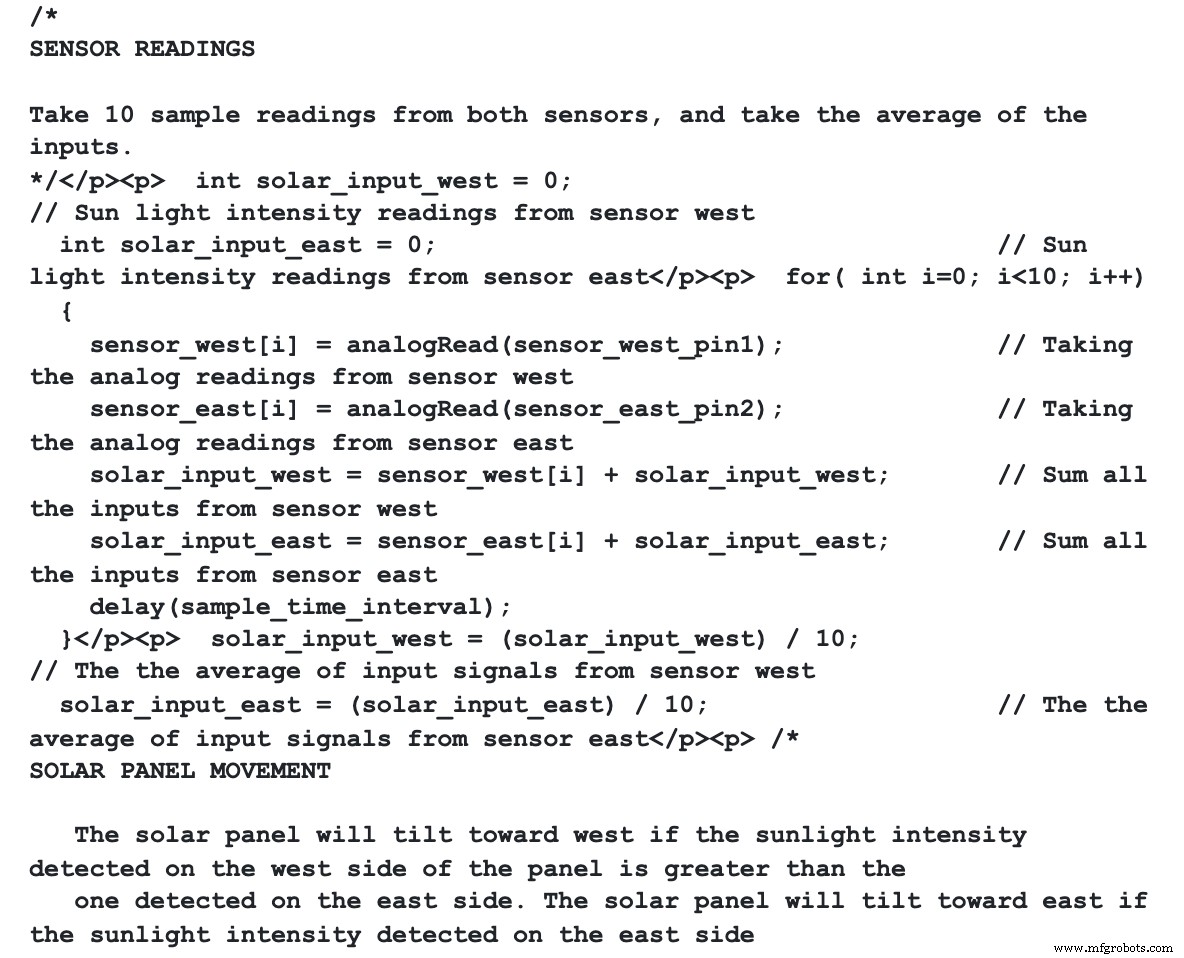
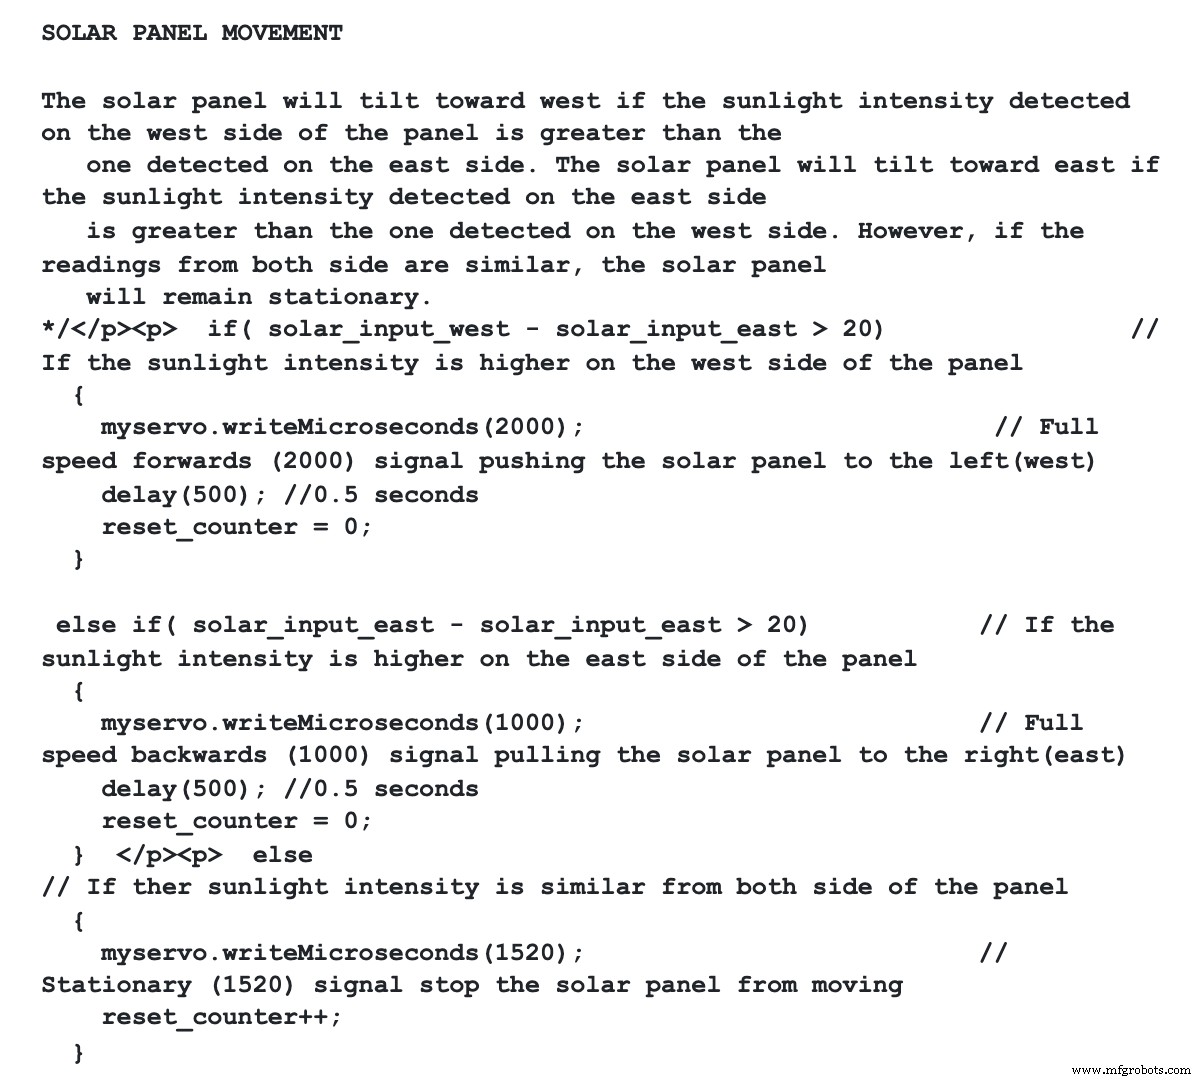
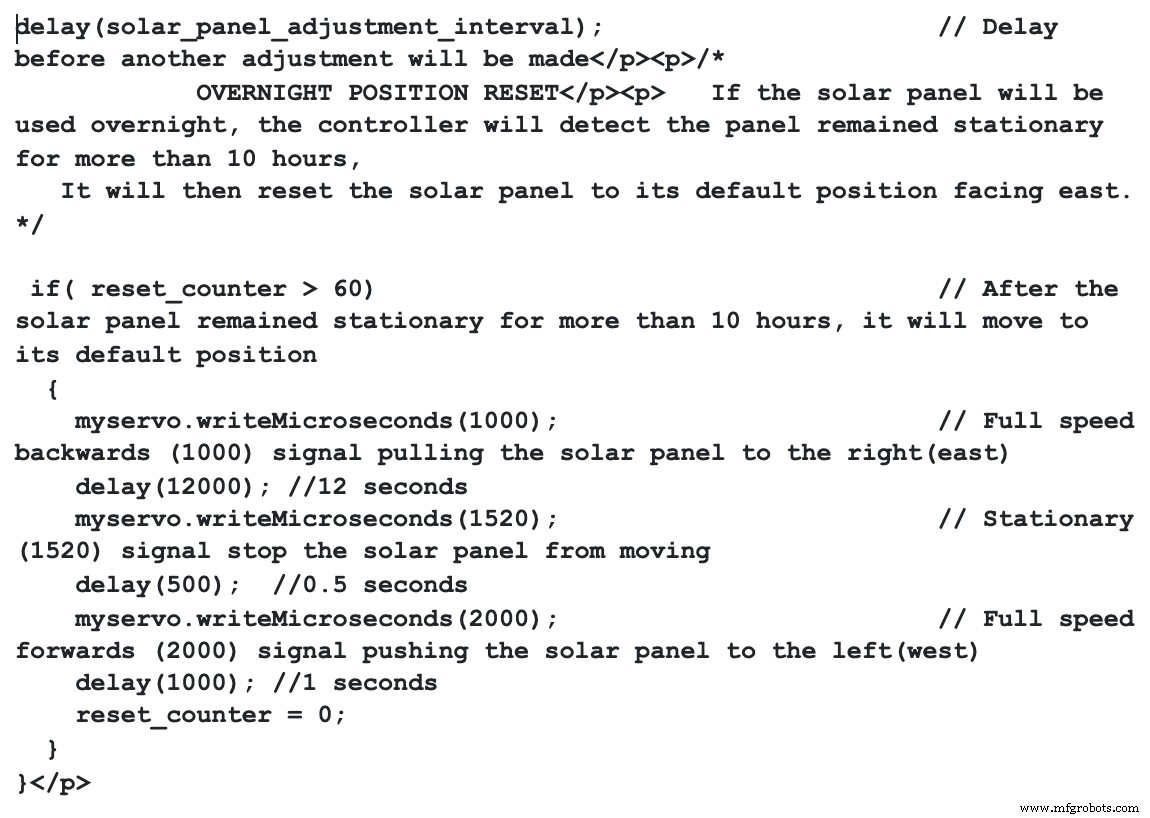
核心模块解析
Servo库应用
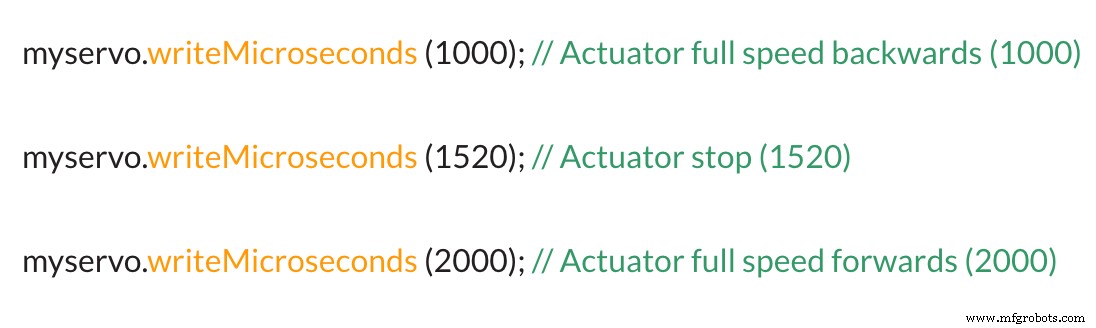
WASP控制器接受标准舵机PWM信号(1-2ms脉宽, 50Hz)控制执行器伸缩。Servo.h库单行代码实现:servo.writeMicroseconds(us),us=1000全缩、2000全伸、1500停止。
引脚分配
| Arduino引脚 | 功能 | 连接对象 |
|---|---|---|
| D10, D11 | PWM输出 | WASP控制器输入(方向/使能/速度) |
| A7, A8 | ADC输入 | 西/东光敏分压节点电压 |
输入/输出配置
pinMode(WASP_PWR, OUTPUT); digitalWrite(WASP_PWR, HIGH); // 驱动器供电使能
pinMode(WASP_GND, OUTPUT); digitalWrite(WASP_GND, LOW);  // 驱动器地(可选)
pinMode(SENSOR_WEST, INPUT);  // A7
pinMode(SENSOR_EAST, INPUT);  // A8
关键变量声明
// 传感器采样
const int SAMPLE_COUNT = 10;
const int SAMPLE_INTERVAL_MS = 1000; // 10秒采10次
int westSamples[SAMPLE_COUNT], eastSamples[SAMPLE_COUNT];
int westAvg, eastAvg;

// 控制参数
const int THRESHOLD = 20;       // ADC差值阈值
const long ADJUST_INTERVAL_MS = 600000; // 10分钟调整一次
unsigned long lastAdjustTime = 0;

// 执行器控制
const int ACTUATOR_RETRACT = 1000; // PWM微秒值
const int ACTUATOR_EXTEND  = 2000;
const int ACTUATOR_STOP    = 1500;
int currentPos = ACTUATOR_STOP;

// 复位计数器
int dayCycleCounter = 0;
const int RESET_CYCLES = 144; // 10分钟×144=24小时
传感器采样与滤波
void readSensors() {
  long westSum = 0, eastSum = 0;
  for (int i = 0; i < SAMPLE_COUNT; i++) {
    westSum += analogRead(SENSOR_WEST);
    eastSum += analogRead(SENSOR_EAST);
    delay(SAMPLE_INTERVAL_MS);
  }
  westAvg = westSum / SAMPLE_COUNT;
  eastAvg = eastSum / SAMPLE_COUNT;
}
执行器运动控制(PWM驱动)
void adjustPanel() {
  int diff = westAvg - eastAvg; // 西>东 需西倾(伸出) / 东>西 需东倾(缩回)
  if (abs(diff) > THRESHOLD) {
    if (diff > 0) { // 西侧光强更强 -> 面板向西倾斜 -> 执行器伸出
      servo.writeMicroseconds(ACTUATOR_EXTEND);
      currentPos = ACTUATOR_EXTEND;
    } else { // 东侧光强更强 -> 面板向东倾斜 -> 执行器缩回
      servo.writeMicroseconds(ACTUATOR_RETRACT);
      currentPos = ACTUATOR_RETRACT;
    }
    delay(2000); // 运行2秒(根据行程/速度调整)
    servo.writeMicroseconds(ACTUATOR_STOP);
    currentPos = ACTUATOR_STOP;
  }
}
每日复位逻辑
void dailyReset() {
  dayCycleCounter++;
  if (dayCycleCounter >= RESET_CYCLES) {
    // 翌晨复位至东向水平位(迎接日出)
    servo.writeMicroseconds(ACTUATOR_RETRACT);
    delay(5000); // 确保到达极限
    servo.writeMicroseconds(ACTUATOR_STOP);
    dayCycleCounter = 0;
  }
}
主循环调度
void loop() {
  readSensors();
  adjustPanel();
  dailyReset();
  // 低功耗睡眠至下一采样周期 (可选 LowPower库)
  delay(ADJUST_INTERVAL_MS - SAMPLE_COUNT * SAMPLE_INTERVAL_MS);
}
5. 机械支架设计要点
- 三角架/三脚架:2×4木料或2020/3030铝型材,重心低、底座宽、抗风稳定。
- 执行器安装**:底座固定耳+面板连接耳,行程6英寸对应面板倾角±45°(视杠杆臂比)。
- 传感器遮光罩**:3D打印/ABS管制作,仅开窗朝天顶方向,消除地面反射/侧向干扰光。
- 线缆管理**:拖链/弹簧线保护执行器动态线缆,防疲劳断裂。
- 防腐/防水**:木材刷防腐漆/户外漆;电子元件装IP65防水箱,插头防水。
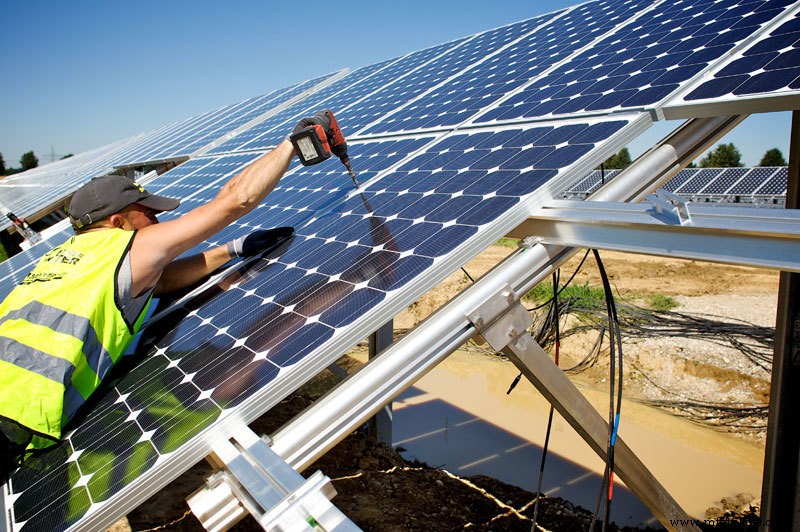
技术人员安装光伏板与跟踪器
6. 调试与优化检查清单
- 传感器校准:遮挡一侧验证ADC响应方向、灵敏度、线性度。
- 执行器行程校准:测量全缩/全伸对应面板倾角,设定软限位防机械撞击。
- 阈值调优:阴天/多云低光照下阈值需降低(如10)防抖动;晴天可增大(30)减少动作次数。
- 间隔调优:高纬度/冬季太阳移动慢可延长至15-20分钟;赤道/夏季缩短至5分钟。
- 功耗监测:静态电流<5mA(睡眠模式),动作电流<2A(执行器峰值),电池续航>7天无光照。
- 长期运行:每季度检查机械紧固、传感器清洁、电池健康度、防水密封。
7. 结语
pinMode(WASP_PWR, OUTPUT); digitalWrite(WASP_PWR, HIGH); // 驱动器供电使能
pinMode(WASP_GND, OUTPUT); digitalWrite(WASP_GND, LOW); // 驱动器地(可选)
pinMode(SENSOR_WEST, INPUT); // A7
pinMode(SENSOR_EAST, INPUT); // A8
// 传感器采样
const int SAMPLE_COUNT = 10;
const int SAMPLE_INTERVAL_MS = 1000; // 10秒采10次
int westSamples[SAMPLE_COUNT], eastSamples[SAMPLE_COUNT];
int westAvg, eastAvg;
// 控制参数
const int THRESHOLD = 20; // ADC差值阈值
const long ADJUST_INTERVAL_MS = 600000; // 10分钟调整一次
unsigned long lastAdjustTime = 0;
// 执行器控制
const int ACTUATOR_RETRACT = 1000; // PWM微秒值
const int ACTUATOR_EXTEND = 2000;
const int ACTUATOR_STOP = 1500;
int currentPos = ACTUATOR_STOP;
// 复位计数器
int dayCycleCounter = 0;
const int RESET_CYCLES = 144; // 10分钟×144=24小时
传感器采样与滤波
void readSensors() {
long westSum = 0, eastSum = 0;
for (int i = 0; i < SAMPLE_COUNT; i++) {
westSum += analogRead(SENSOR_WEST);
eastSum += analogRead(SENSOR_EAST);
delay(SAMPLE_INTERVAL_MS);
}
westAvg = westSum / SAMPLE_COUNT;
eastAvg = eastSum / SAMPLE_COUNT;
}
执行器运动控制(PWM驱动)
void adjustPanel() {
int diff = westAvg - eastAvg; // 西>东 需西倾(伸出) / 东>西 需东倾(缩回)
if (abs(diff) > THRESHOLD) {
if (diff > 0) { // 西侧光强更强 -> 面板向西倾斜 -> 执行器伸出
servo.writeMicroseconds(ACTUATOR_EXTEND);
currentPos = ACTUATOR_EXTEND;
} else { // 东侧光强更强 -> 面板向东倾斜 -> 执行器缩回
servo.writeMicroseconds(ACTUATOR_RETRACT);
currentPos = ACTUATOR_RETRACT;
}
delay(2000); // 运行2秒(根据行程/速度调整)
servo.writeMicroseconds(ACTUATOR_STOP);
currentPos = ACTUATOR_STOP;
}
}
每日复位逻辑
void dailyReset() {
dayCycleCounter++;
if (dayCycleCounter >= RESET_CYCLES) {
// 翌晨复位至东向水平位(迎接日出)
servo.writeMicroseconds(ACTUATOR_RETRACT);
delay(5000); // 确保到达极限
servo.writeMicroseconds(ACTUATOR_STOP);
dayCycleCounter = 0;
}
}
主循环调度
void loop() {
readSensors();
adjustPanel();
dailyReset();
// 低功耗睡眠至下一采样周期 (可选 LowPower库)
delay(ADJUST_INTERVAL_MS - SAMPLE_COUNT * SAMPLE_INTERVAL_MS);
}
5. 机械支架设计要点
- 三角架/三脚架:2×4木料或2020/3030铝型材,重心低、底座宽、抗风稳定。
- 执行器安装**:底座固定耳+面板连接耳,行程6英寸对应面板倾角±45°(视杠杆臂比)。
- 传感器遮光罩**:3D打印/ABS管制作,仅开窗朝天顶方向,消除地面反射/侧向干扰光。
- 线缆管理**:拖链/弹簧线保护执行器动态线缆,防疲劳断裂。
- 防腐/防水**:木材刷防腐漆/户外漆;电子元件装IP65防水箱,插头防水。
技术人员安装光伏板与跟踪器
6. 调试与优化检查清单
- 传感器校准:遮挡一侧验证ADC响应方向、灵敏度、线性度。
- 执行器行程校准:测量全缩/全伸对应面板倾角,设定软限位防机械撞击。
- 阈值调优:阴天/多云低光照下阈值需降低(如10)防抖动;晴天可增大(30)减少动作次数。
- 间隔调优:高纬度/冬季太阳移动慢可延长至15-20分钟;赤道/夏季缩短至5分钟。
- 功耗监测:静态电流<5mA(睡眠模式),动作电流<2A(执行器峰值),电池续航>7天无光照。
- 长期运行:每季度检查机械紧固、传感器清洁、电池健康度、防水密封。
7. 结语
void readSensors() {
long westSum = 0, eastSum = 0;
for (int i = 0; i < SAMPLE_COUNT; i++) {
westSum += analogRead(SENSOR_WEST);
eastSum += analogRead(SENSOR_EAST);
delay(SAMPLE_INTERVAL_MS);
}
westAvg = westSum / SAMPLE_COUNT;
eastAvg = eastSum / SAMPLE_COUNT;
}
void adjustPanel() {
int diff = westAvg - eastAvg; // 西>东 需西倾(伸出) / 东>西 需东倾(缩回)
if (abs(diff) > THRESHOLD) {
if (diff > 0) { // 西侧光强更强 -> 面板向西倾斜 -> 执行器伸出
servo.writeMicroseconds(ACTUATOR_EXTEND);
currentPos = ACTUATOR_EXTEND;
} else { // 东侧光强更强 -> 面板向东倾斜 -> 执行器缩回
servo.writeMicroseconds(ACTUATOR_RETRACT);
currentPos = ACTUATOR_RETRACT;
}
delay(2000); // 运行2秒(根据行程/速度调整)
servo.writeMicroseconds(ACTUATOR_STOP);
currentPos = ACTUATOR_STOP;
}
}
每日复位逻辑
void dailyReset() {
dayCycleCounter++;
if (dayCycleCounter >= RESET_CYCLES) {
// 翌晨复位至东向水平位(迎接日出)
servo.writeMicroseconds(ACTUATOR_RETRACT);
delay(5000); // 确保到达极限
servo.writeMicroseconds(ACTUATOR_STOP);
dayCycleCounter = 0;
}
}
主循环调度
void loop() {
readSensors();
adjustPanel();
dailyReset();
// 低功耗睡眠至下一采样周期 (可选 LowPower库)
delay(ADJUST_INTERVAL_MS - SAMPLE_COUNT * SAMPLE_INTERVAL_MS);
}
5. 机械支架设计要点
- 三角架/三脚架:2×4木料或2020/3030铝型材,重心低、底座宽、抗风稳定。
- 执行器安装**:底座固定耳+面板连接耳,行程6英寸对应面板倾角±45°(视杠杆臂比)。
- 传感器遮光罩**:3D打印/ABS管制作,仅开窗朝天顶方向,消除地面反射/侧向干扰光。
- 线缆管理**:拖链/弹簧线保护执行器动态线缆,防疲劳断裂。
- 防腐/防水**:木材刷防腐漆/户外漆;电子元件装IP65防水箱,插头防水。
技术人员安装光伏板与跟踪器
6. 调试与优化检查清单
- 传感器校准:遮挡一侧验证ADC响应方向、灵敏度、线性度。
- 执行器行程校准:测量全缩/全伸对应面板倾角,设定软限位防机械撞击。
- 阈值调优:阴天/多云低光照下阈值需降低(如10)防抖动;晴天可增大(30)减少动作次数。
- 间隔调优:高纬度/冬季太阳移动慢可延长至15-20分钟;赤道/夏季缩短至5分钟。
- 功耗监测:静态电流<5mA(睡眠模式),动作电流<2A(执行器峰值),电池续航>7天无光照。
- 长期运行:每季度检查机械紧固、传感器清洁、电池健康度、防水密封。
7. 结语
void dailyReset() {
dayCycleCounter++;
if (dayCycleCounter >= RESET_CYCLES) {
// 翌晨复位至东向水平位(迎接日出)
servo.writeMicroseconds(ACTUATOR_RETRACT);
delay(5000); // 确保到达极限
servo.writeMicroseconds(ACTUATOR_STOP);
dayCycleCounter = 0;
}
}
void loop() {
readSensors();
adjustPanel();
dailyReset();
// 低功耗睡眠至下一采样周期 (可选 LowPower库)
delay(ADJUST_INTERVAL_MS - SAMPLE_COUNT * SAMPLE_INTERVAL_MS);
}
5. 机械支架设计要点
- 三角架/三脚架:2×4木料或2020/3030铝型材,重心低、底座宽、抗风稳定。
- 执行器安装**:底座固定耳+面板连接耳,行程6英寸对应面板倾角±45°(视杠杆臂比)。
- 传感器遮光罩**:3D打印/ABS管制作,仅开窗朝天顶方向,消除地面反射/侧向干扰光。
- 线缆管理**:拖链/弹簧线保护执行器动态线缆,防疲劳断裂。
- 防腐/防水**:木材刷防腐漆/户外漆;电子元件装IP65防水箱,插头防水。
技术人员安装光伏板与跟踪器
6. 调试与优化检查清单
- 传感器校准:遮挡一侧验证ADC响应方向、灵敏度、线性度。
- 执行器行程校准:测量全缩/全伸对应面板倾角,设定软限位防机械撞击。
- 阈值调优:阴天/多云低光照下阈值需降低(如10)防抖动;晴天可增大(30)减少动作次数。
- 间隔调优:高纬度/冬季太阳移动慢可延长至15-20分钟;赤道/夏季缩短至5分钟。
- 功耗监测:静态电流<5mA(睡眠模式),动作电流<2A(执行器峰值),电池续航>7天无光照。
- 长期运行:每季度检查机械紧固、传感器清洁、电池健康度、防水密封。
7. 结语
DIY太阳能跟踪器以**<1/5商用成本**实现**>25%发电增益**,是分布式光伏、离网供电、移动电源、科研实验的高价值项目。核心成功要素:**光敏差分闭环算法稳健、执行器选型冗余充足、机械结构抗风雨、固件低功耗可靠、防水防腐到位**。我们提供完整源代码、3D打印模型、PCB原理图、远程调试支持,欢迎联系定制你的专属跟踪系统!
工业技术
- 太阳能跟踪器 V2.0:进阶 DIY 光伏自动追日系统
- 双轴太阳能跟踪器:自动/手动模式切换,高效光伏追踪系统
- Arduino 双轴太阳能跟踪器:自动/手动模式 + Excel 实时数据采集
- 便携式太阳能跟踪手机充电器:Arduino + 舵机自动追光
- 气候变化威胁太阳能电池效率:MIT研究揭示影响
- ExporTech赋能制造业出海:解锁全球市场的加速器
- 可穿戴设备如何革新供应链效率
- 评估电力变压器效率的四大关键测试
- 光伏太阳能板接线安装全攻略:原理图、实操技巧与最佳实践
- 光伏板保护二极管详解:旁路二极管与阻隔二极管如何应对阴影与故障
- 砂石输送机 10 大关键替换件:最大化效率必备
- 高效石墨烯太阳能电池:TFSA掺杂实现9%光电转换效率