


测距传感器全解析:类型、原理、选型指南与对比评测
市面上常见的测距传感器包括红外(IR)、超声波、激光雷达、TOF(飞行时间)等多种技术路线,面对琳琅满目的产品,如何为项目选型?本文系统梳理主流测距传感器的工作原理、优缺点、典型应用及横向对比,助您精准决策。
什么是测距传感器?
图1:安装固定的红外测距模块
测距传感器是一种非接触式电子器件,通过发射与接收特定物理信号(声、光、电磁波),利用飞行时间、相位差、三角测量或强度衰减等原理,测量传感器与目标物体之间的距离。具有响应快、可实现定位/测速/轮廓扫描等优势。
统一工作原理模型
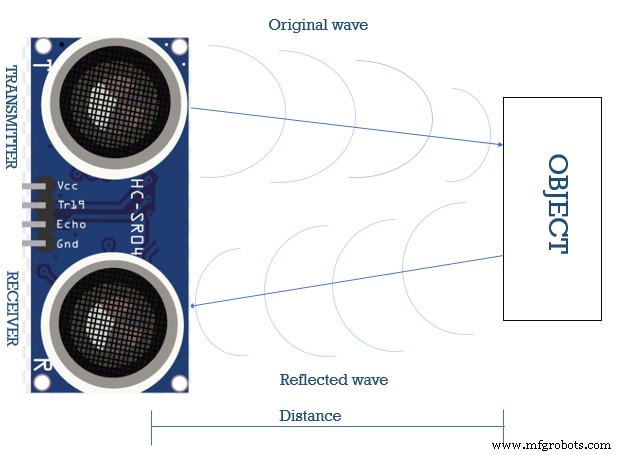
图2:超声波测距时序示意
无论何种技术,测距传感器遵循统一的“发射-反射-接收-计算”闭环:
- 发射端向目标发射信号(超声波、红外光、激光、LED 光脉冲)
- 信号遇目标表面反射/散射返回
- 接收端捕获回波信号
- 测量发射与接收的时间延迟 Δt(或相位差 Δφ、光强衰减)
- 结合信号传播速度 v 计算距离:d = v × Δt / 2(往返折半)
延迟测量可表现为:飞行时间(TOF)、相位差、回波强度 三种形式。
主流测距传感器技术路线详解
1. 超声波测距传感器
图3:无人机上的超声波模组
原理:压电换能器发射 40 kHz 超声波脉冲,同步启动定时器;回波触发接收换能器停止计时。距离 = 声速(340 m/s) × 时间 / 2。
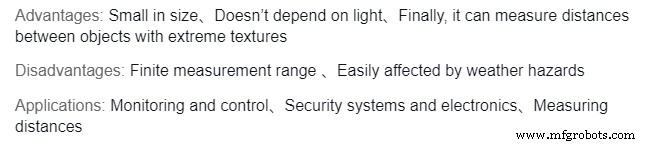
优点:成本极低(HC-SR04 仅几元)、不受光照/烟雾/灰尘影响、量程可达 4-5 米、接口简单(GPIO 脉宽)。
缺点:盲区近(~2-3 cm)、分辨率 ~3 mm、波束角大(~30°) 易受侧向干扰、软/多孔材料吸声导致误测、多传感器串扰需时分复用。
典型应用:避障机器人、车位检测、液位监测、智能垃圾桶、无人机定高。
2. 红外三角测距传感器
原理:IR LED 发射红外光,位置敏感探测器(PSD)或 CMOS 线阵接收反射光斑。利用三角几何关系,光斑位置随距离单调变换,经校准后输出距离(模拟电压或 I²C 数字量)。
代表型号:Sharp GP2Y0A21YK (10-80cm)、GP2Y0A02YK (20-150cm)、VL53L0X (TOF 原理,下文详述)。
优点:小体积、低功耗、cm 级分辨率、对透明/镜面物体鲁棒性较好。
缺点:受环境强光干扰、量程短(通常 <1.5m)、非线性需查表/多项式拟合、黑色/强吸光材料信号弱。
典型应用:扫地机器人边沿/防跌落检测、自动水龙头、手部感应干手器、近距离手势识别。
3. 激光雷达 / LiDAR
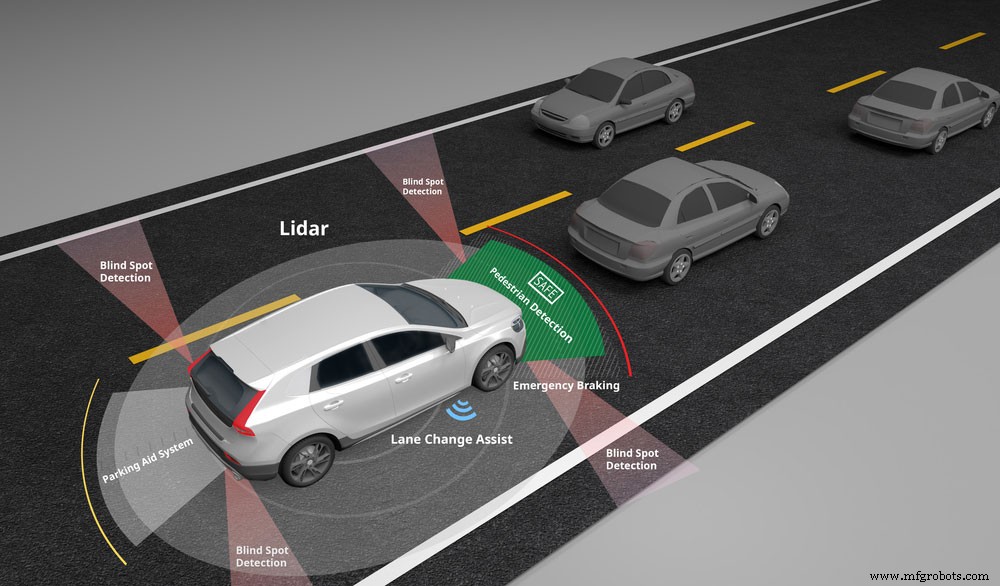
图4:自动驾驶车辆顶部旋转激光雷达
原理:发射纳秒级激光脉冲(通常 905 nm 或 1550 nm),单光子雪崩二极管(SPAD)或 PIN 二极管接收回波,TOF 计算距离。机械旋转/MEMS/固态阵列扫描获取 2D/3D 点云。
优点:长距离(百米级)、高分辨率(cm 级)、高帧率、抗环境光强、输出丰富点云支持 SLAM/物体识别。
缺点:成本高(百元~万元)、功耗大、雨雾衰减严重、机械旋转结构可靠性挑战、数据量大需算力支持。
典型应用:L3/L4 自动驾驶、AGV/AMR 导航、测绘无人机、安防监控、智慧交通。
4. LED 飞行时间(TOF)传感器
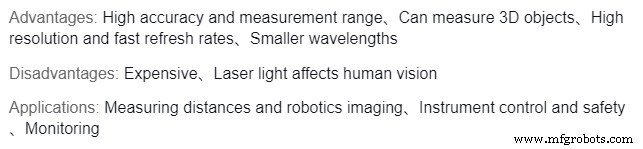
原理:调制 LED/VCSEL 发射连续正弦/方波光,传感器像素级测量相位差或直接脉冲 TOF,输出每像素深度图。单次快门即可生成 3D 深度帧(X,Y,Z)。
代表芯片:ST VL53L0X/VL53L1X/VL53L5CX、TI OPT3101、Panasonic TOF 模组。
| 优势 | 劣势 |
|---|---|
| 高精度(mm 级)、无机械运动、支持多区/多目标、可输出深度图/点云、体积微小 | 成本中高、Z 深度分辨率受调制频率限制、强阳光下信噪比下降、多设备干扰需时分复用 |
典型应用:机器人/无人机避障、手机 3D 结构光/后置 TOF、工业体积测量、人流计数、手势交互、智能马桶/水龙头。
5. 声纳传感器
原理同超声波,但针对水下声学优化(声速 ~1500 m/s)。分主动声纳(自发自收)与被动声纳(仅接收目标辐射噪声)。
应用:水下机器人/ROV 避障、水深测量、潜艇探测、水下管道巡检、堆料高度控制(料仓)。
6. 短距离高精度传感器
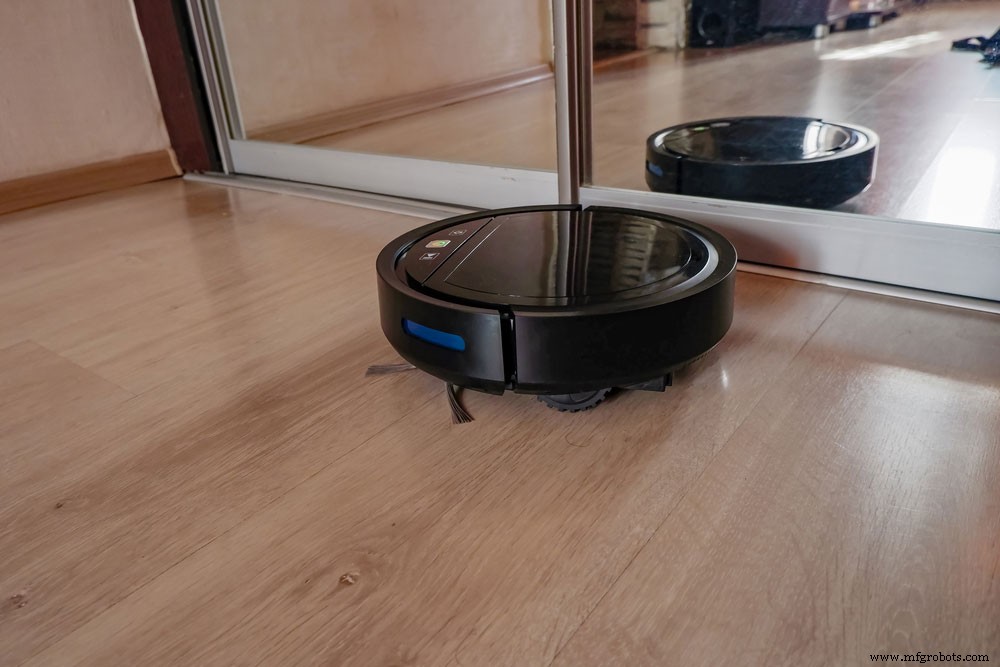
图5:扫地机器人底部短距传感器阵列
量程 1 mm ~ 2 m,采用三角测距或 TOF,分辨率 μm 级。优势:低压、低功耗、高精度、体积小。应用:精密定位、光幕、机器人防撞、自动对焦、液位精测。
7. 长距离脉冲 TOF 传感器
量程至 300 m,脉冲激光 + 高灵敏度接收。优势:超长量程、高采样率、多回波分析穿透植被。劣势:昂贵、功耗大。应用:起重机防撞、原木定位、料位/液位监测、测速测高。
多维度横向对比表
| 维度 | 超声波 | 红外三角 | LiDAR | LED TOF |
|---|---|---|---|---|
| 典型量程 | 0.03-5 m | 0.04-1.5 m | 0.1-200+ m | 0.02-4 m (单点)/10 m (阵列) |
| 精度/分辨率 | ~3 mm | 1-5 mm (近端) | 1-3 cm | 1-5 mm |
| 更新率 | ~20 Hz | ~50 Hz | 10-20 Hz (机械)/100+ Hz (固态) | 30-60 Hz (单点)/高帧率阵列 |
| 环境光敏感度 | 无 | 高 | 低 | 中 |
| 烟雾/灰尘/雨雾 | 低影响 | 高影响 | 高影响 | 中影响 |
| 透明/镜面物体 | 良好 | 差 | 良好 | 良好 |
| 3D 成像 | 否 | 否 | 是 | 是 (阵列) |
| 成本 | 极低 ($) | 低 ($$) | 高 ($$$$) | 中高 ($$$) |
| 功耗 | 低 | 低 | 高 | 中 |
| 典型场景 | 避障、液位、车位 | 近距手势、防跌落 | 自动驾驶、测绘、SLAM | 手机3D、机器人避障、工业测量 |
选型决策树(简化版)
- 量程 > 50 m 或需 3D 点云 → LiDAR(机械/固态)
- 量程 1-10 m,需 mm 精度、3D 深度图、中等成本 → LED TOF 阵列 (VL53L5CX 等)
- 量程 < 2 m,极低成本、抗光照干扰、非精密定位 → 超声波 (HC-SR04, JSN-SR04T 防水款)
- 量程 10 cm - 1.5 m,cm 级精度、低功耗、小体积 → 红外三角测距
- 水下/液体环境 → 声纳
- 亚毫米精度、<2 m、成本敏感 → 短距 TOF/三角测距精密模组
结语
测距传感器是机器感知物理世界的“眼睛”。选型核心在于量程、精度、环境鲁棒性、成本、功耗、数据维度(1D/2D/3D)六维权衡。建议原型阶段购买 2-3 款候选模块实测对比,结合实际工况(光照、粉尘、温度、目标材质)定型。如需针对特定应用的选型建议或驱动库移植支持,欢迎联系我们。
工业技术
- 纠正性维护精要:策略、收益与实战案例全解析
- 数字电路设计全掌握:从原理到前沿的完整指南
- 电机控制器终极指南:功能、保护与选型全解析
- 选择合适 9V 电池盒的必备指南
- Arduino 开发板完全指南:如何选择最适合你的型号
- 可靠应急灯电路:专家级分步制作指南
- 数字缓冲器详解:信号隔离与增强的综合指南
- 超声波测距传感器电路全攻略:HC-SR04原理、Arduino接线与代码实战
- 触摸灯电路全攻略:原理解析与三种DIY方案(NE555/Arduino/调光)
- 电压传感器深度解析:原理、分类、关键参数与典型应用电路
- 陶瓷基板 PCB:专家洞察与设计最佳实践
- 工业机械数字传感器:功能、类型与选型最佳实践