


步进电机 vs 直流电机 vs 舵机:核心差异深度解析与选型指南
电机是将电能转换为机械能的核心执行器。尽管功能相同,但步进电机、直流电机(含有刷/无刷)、舵机在控制方式、扭矩特性、精度、成本上差异巨大。本文从原理、结构、优劣势、典型应用四个维度深度对比,助您根据项目需求精准选型。
步进电机
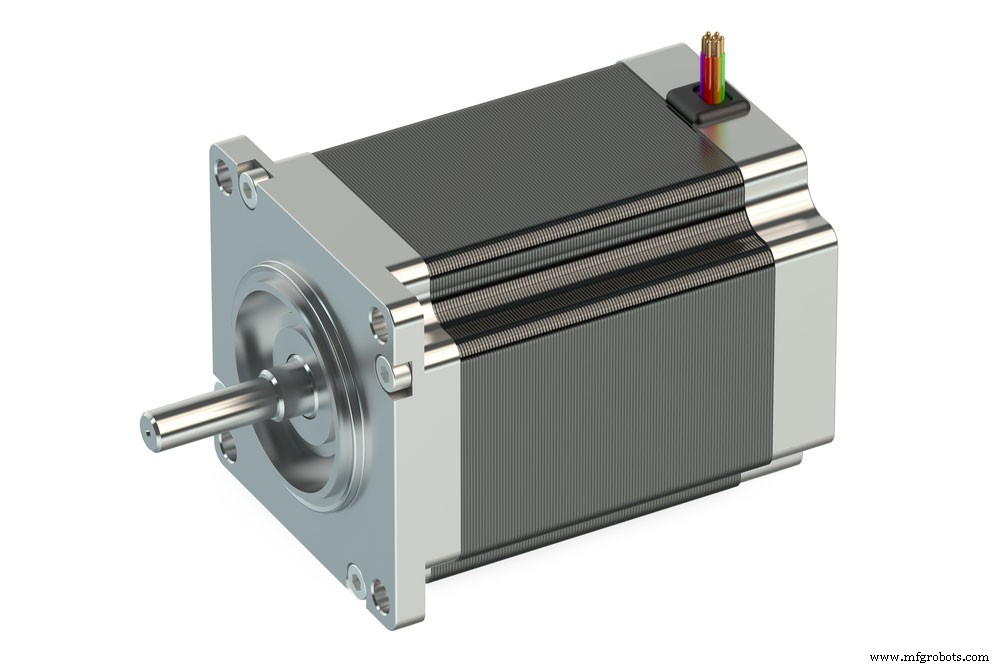
图1:两相混合式步进电机
定义与结构
步进电机是无刷直流电机的一种,转子为永磁体或软磁齿,定子绕组通电产生旋转磁场,转子以固定步距角(如 1.8°/步,200 步/圈)离散旋转。无需位置反馈即可实现开环精准定位。
核心部件:定子铁芯+多相绕组、转子永磁/齿、轴承、轴。无换向器、无电刷,寿命长。
工作原理
控制器发送脉冲序列 → 驱动器解析分配相电流 → 定子磁场按步进序列旋转 → 转子跟随磁场按步距角转动。脉冲频率决定转速,脉冲数决定位移,方向信号决定旋向。典型驱动模式:单相励磁、双相励磁、半步、细分(微步)。
优势与局限
| 优势 | 局限 |
|---|---|
| 开环精准定位(无编码器),重复定位精度 ±0.05° | 开环无位置反馈,过载失步丢步不可检测 |
| 低速大扭矩,停转保持扭矩大 | 高速扭矩急剧下降(反电动势限制) |
| 控制简单:脉冲+方向信号即可 | 效率低,空载电流大,发热严重 |
| 多相结构固有平滑,微步可达 1/256 步 | 共振点易产生振动噪音,需阻尼/细分驱动 |
| 寿命长(无电刷磨损) | 大惯性负载启停需加减速规划 |
典型应用
- 3D 打印机(X/Y/Z/E 轴)
- CNC 雕刻机、激光切割机
- 医疗影像设备(CT 床、旋转血管造影)
- 安防云台、自动聚焦镜头
- 工业自动化:精密定位平台、配料机、贴片机
舵机
图2:标准舵机剖视图
定义与分类
舵机是带闭环反馈的伺服系统,核心=直流电机+减速齿轮组+位置反馈电位器/磁编码器+控制板。按旋转范围分:
- 位置型舵机:典型 0-180°(部分 270°/360°),内部电位器反馈绝对角度,PWM 脉宽(1-2 ms)控制目标角度。适合机械臂、舵机机械手、相机云台。
- 连续旋转舵机:移除机械限位与电位器反馈,PWM 控制转速与方向(1.5ms 停止,偏离控制正反转速)。适合微型轮式机器人驱动轮。
工作原理
图3:舵机内部齿轮组与控制板
控制板读取电位器电压(当前角度)与目标脉宽(目标角度)比较 → PID 运算 → H 桥驱动电机正反转 → 齿轮组减速增扭 → 输出轴转动 → 电位器随动 → 误差趋零锁定。齿轮组是扭矩放大关键(减速比 1:100~1:300)。
优势与局限
| 优势 | 局限 |
|---|---|
| 闭环位置控制,抗干扰、抗负载变化能力强 | 位置型限于 ≤360°,不能连续多圈定位 |
| 高速下扭矩优于同体积步进电机 | 频繁修正产生“抖动/嗡嗡声”,寿命受电位器/齿轮磨损限制 |
| 塑料外壳/齿轮轻量廉价(标准舵机 ¥10-50) | 精度受限于电位器分辨率(~1°),非工业级 |
| 三线制(电源/地/信号)极易接线,Arduino Servo 库一行代码驱动 | 大电流启动需独立供电,共地干扰单片机复位 |
典型应用
- 机器人关节(机械臂、六足、人形)
- 航模舵面控制、相机云台稳像
- 电梯门控、工业阀门执行器
- 自动售货机、智能锁机械结构
直流电机
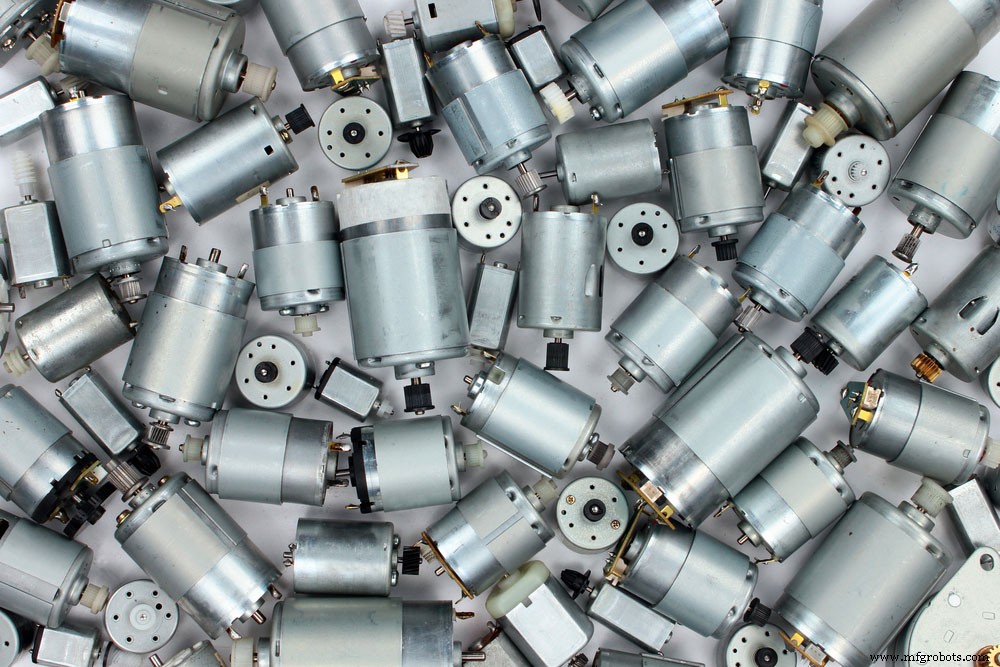
图4:多款直流电机对比
分类与结构
- 有刷直流电机 (Brushed DC):定子永磁/励磁绕组,转子绕组+换向器+电刷。电刷与换向器机械接触换相。结构简单、成本最低。
- 无刷直流电机 (BLDC/PMSM):定子绕组,转子永磁,电子换相(需位置传感器 Hall/编码器/无感估算)。寿命长、效率高、噪音低、功率密度大。
工作原理
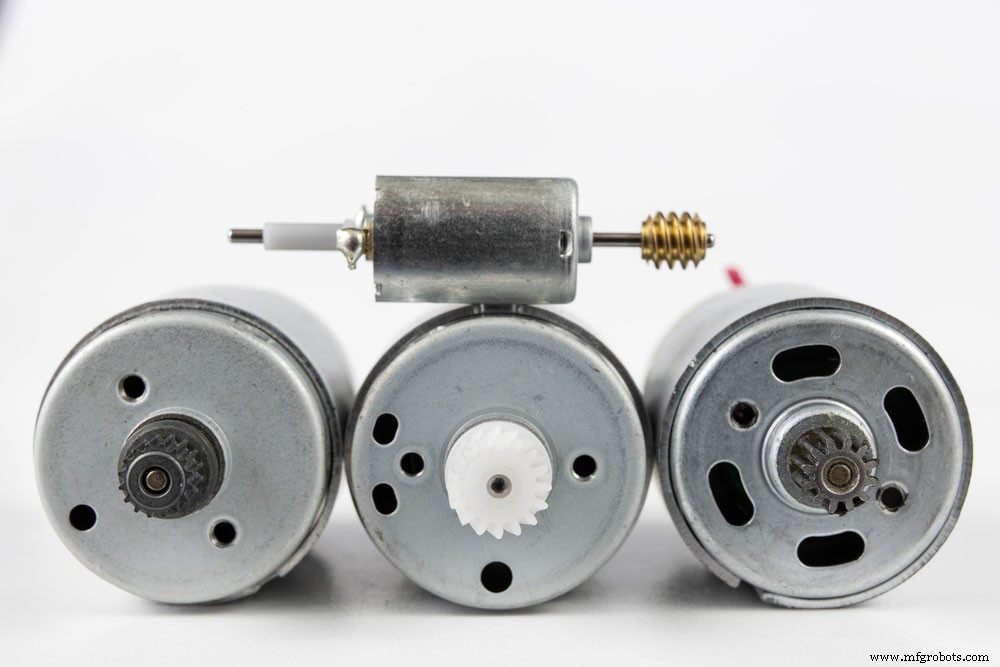
图5:有刷直流电机原理示意
有刷:电刷施加电压 → 转子绕组通电 → 受定子磁场洛伦兹力产生转矩 → 换向器自动切换绕组电流方向维持转动。转速 ∝ 电压,扭矩 ∝ 电流。
无刷:控制器按转子位置六步换相/磁场定向控制(FOC)驱动三相绕组,合成旋转磁场拖动转子。
有刷直流电机优劣势
| 优势 | 劣势 |
|---|---|
| 控制极简:PWM 调速或直接加电压 | 电刷磨损寿命短(1000-5000h),需定期维护 |
| 低速大扭矩,启动扭矩大 | 电火花产生电磁干扰 (EMI),有可闻噪音 |
| 效率 75-80%,机械功率密度高 | 高速离心力易抛掷电刷,限制最高转速 |
| 成本极低(微型马达几元) |
典型应用
- 有刷:手机振动马达、手持风扇、无绳电钻、玩具车、汽车雨刮/车窗升降、巡航泵
- 无刷:无人机动力、电动工具、电动车轮毂电机、工业伺服、高端风扇/水泵、硬盘主轴电机
三大电机核心对比总览
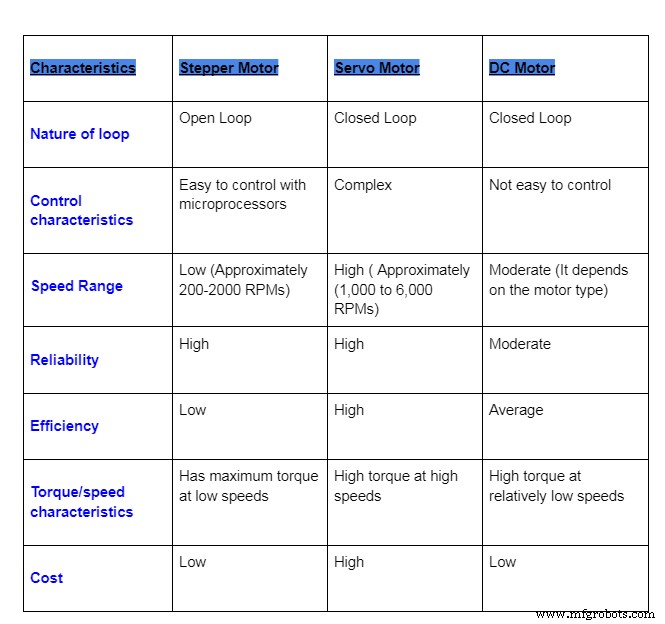
| 维度 | 步进电机 | 舵机(位置型) | 有刷直流 | 无刷直流 |
|---|---|---|---|---|
| 控制模式 | 开环脉冲/方向 | 闭环 PWM 角度 | 开环 PWM 电压 | 闭环 FOC/六步换相 |
| 位置反馈 | 无(可外加编码器) | 内置电位器/编码器 | 无 | Hall/编码器/无感 |
| 旋转范围 | 无限连续 | 0-180°/360° | 无限连续 | 无限连续 |
| 定位精度 | 高(微步 ~0.007°) | 中(~1°) | 无(开环) | 高(配编码器) |
| 低速扭矩 | 大(保持扭矩) | 中(齿轮增扭) | 大 | 大 |
| 高速扭矩 | 急剧下降 | 中 | 恒功率区下降 | 恒功率区平坦 |
| 速度范围 | 0-3000 RPM | ~60 RPM (输出轴) | 0-20000 RPM | 0-100000 RPM |
| 噪音/振动 | 中(共振) | 低(齿轮啮合音) | 高(电刷火花+机械) | 极低 |
| 维护需求 | 无 | 齿轮/电位器磨损 | 电刷更换 | 无 |
| 单位成本 | 中 | 低 | 极低 | 中高 |
| 驱动复杂度 | 低(驱动器成熟) | 极低(单片机直驱) | 极低 | 高(需ESC/FOC) |
选型决策建议
- 需要精准开环定位、多圈、低速大扭矩 → 步进电机(3D打印、CNC、精密定位)
- 需要小角度闭环摆动、抗负载抖动、极简驱动 → 标准舵机(机械臂、云台、航模)
- 需要连续旋转、调速简单、成本极敏感、寿命要求不高 → 有刷直流(玩具、风扇、泵、车窗)
- 需要高速、长寿命、高效率、低噪音、大功率密度 → 无刷直流 + ESC/FOC(无人机、电动车、工业伺服、高端家电)
- 步进电机高速不足、需闭环防丢步 → 闭环步进(集成编码器)或 伺服电机(工业伺服,成本高)
结语
没有“最好”的电机,只有“最合适”的电机。明确运动形式(连续/摆动)、精度要求、扭矩-速度曲线、环境约束、预算、开发周期,再按决策树选型。原型验证阶段建议实测扭矩频率特性与发热情况。如需驱动器选型、运动控制算法或多电机协同方案支持,欢迎联系我们。
工业技术