


A4988 步进电机驱动模块:引脚、特性、接线、电流设定与代码实战
A4988 是最流行的双极性步进电机微细分驱动模块,内置翻译器、定电流斩波控制、热关断保护,广泛用于 3D 打印机 (RepRap/RAMPS)、CNC 雕刻机、摄影滑轨、机器人关节等精密运动控制场景。本文全面覆盖引脚定义、电气特性、微步模式、Arduino 接线实战、电流限制校准、代码示例及常见避坑指南。
A4988 模块核心特性
- 微步分辨率:全步、1/2、1/4、1/8、1/16 步 (通过 MS1/MS2/MS3 三引脚电平组合选择)
- 输出电流:每相峰值 2A (加散热片/强制风冷可达 1.5A 持续,裸板建议 ≤1A)
- 电机供电电压:8V ~ 35V (VMOT),建议 12V/24V
- 逻辑供电:3V ~ 5.5V (VDD),兼容 3.3V/5V MCU
- 斩波模式:自动混合衰减 (混合衰变/慢衰变),无需外部配置
- 保护功能:过流保护 (OCP)、短路保护 (短路至地/电源)、欠压锁定 (UVLO)、过热关断 (TSD ~165°C)
- 无反向电压保护:VMOT 接反即毁,务必加防呆/二极管/保险丝
- 尺寸:15.5 mm × 20.5 mm (典型模块板)
- RDS(on):HS+LS 合计 ~0.4Ω (低导通损耗)
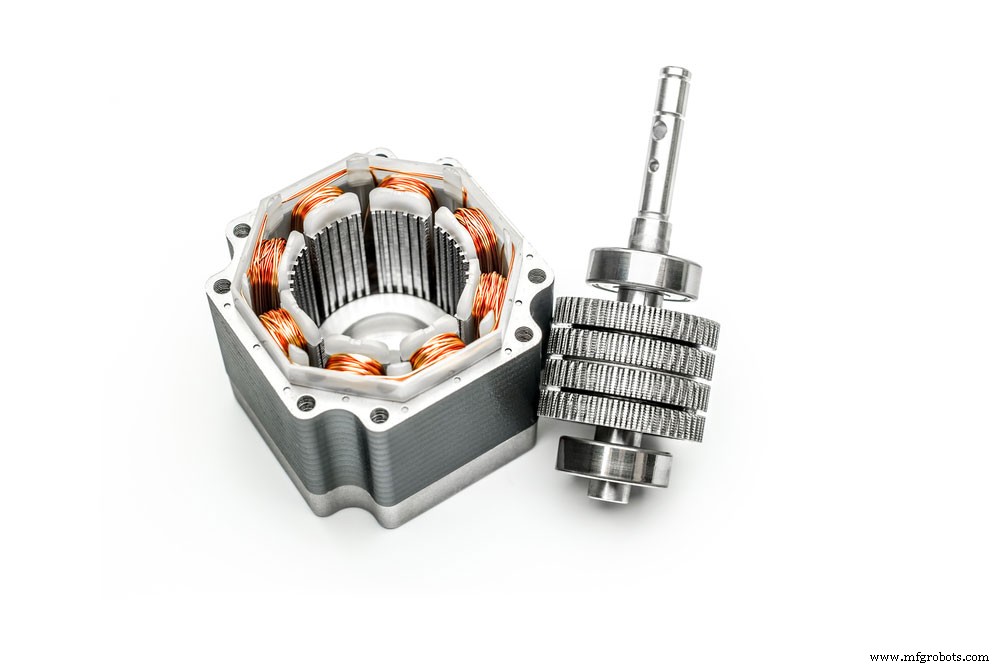
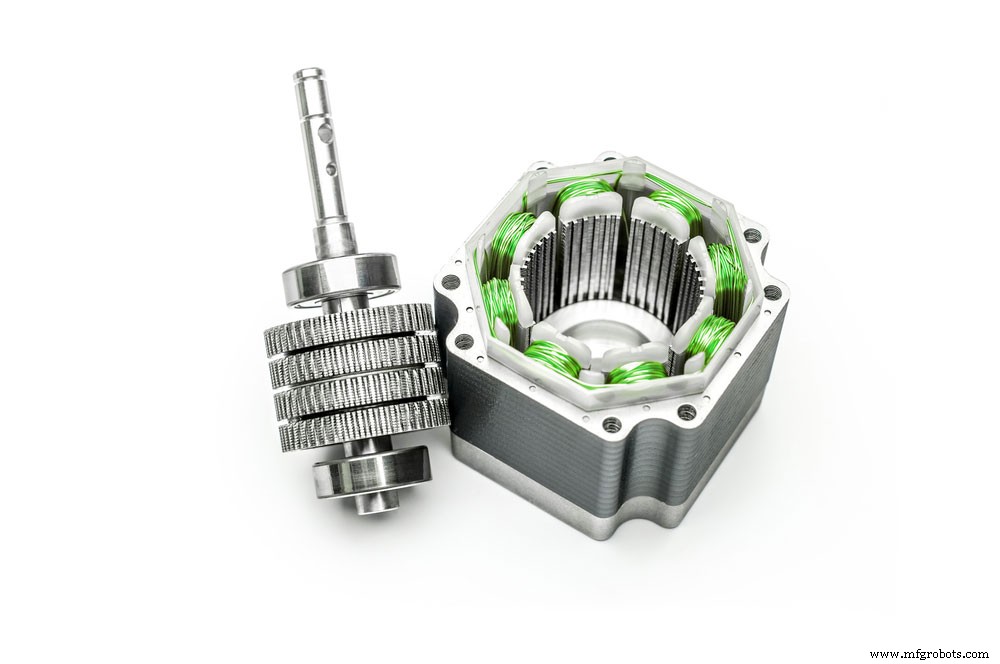
(拆解视角步进电机结构)
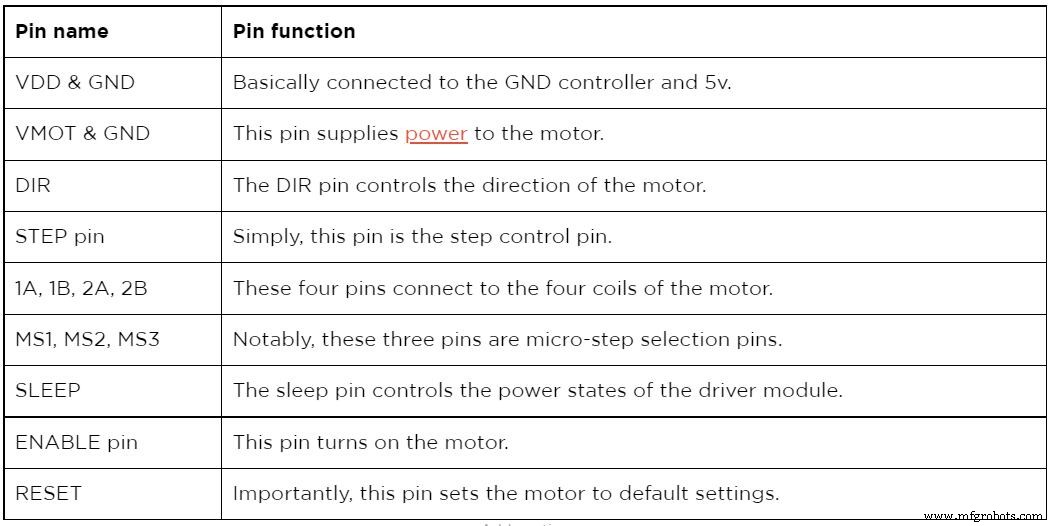
引脚定义与功能详解
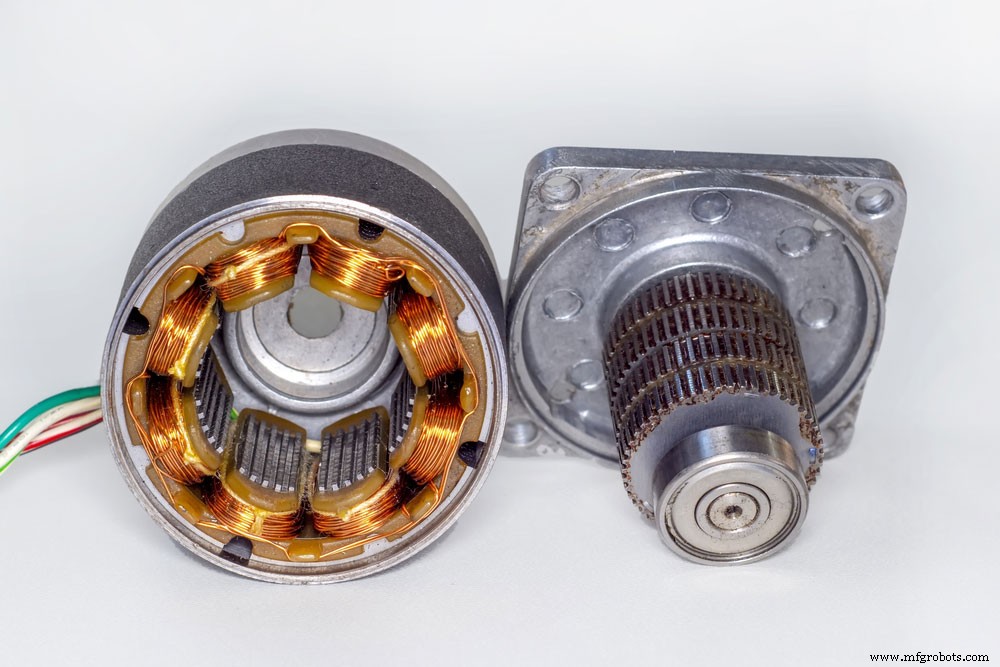
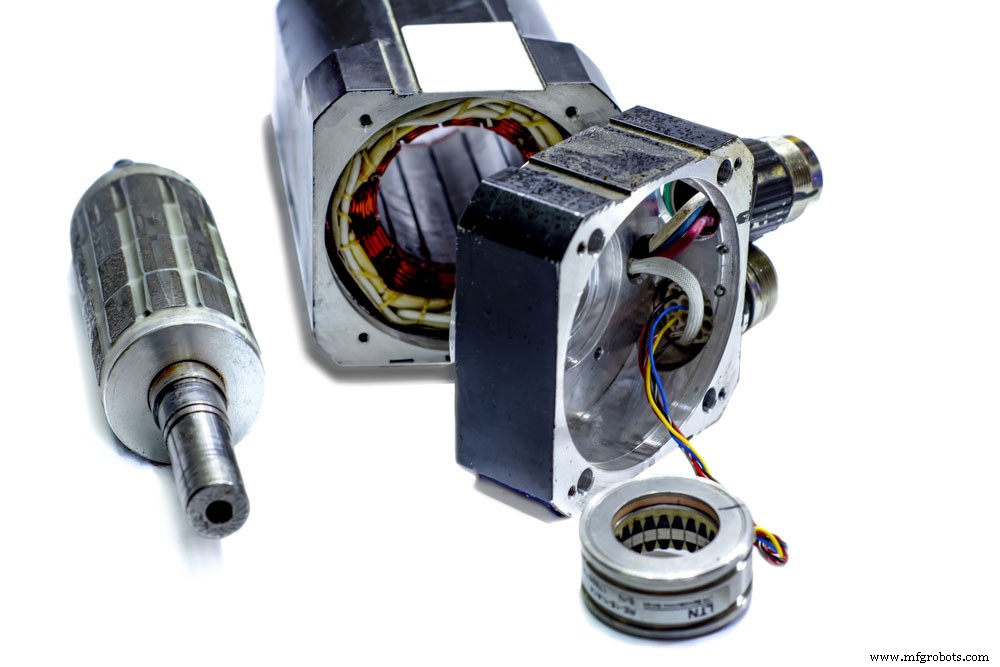
(电机转子侧视图)
| 引脚/接口 | 名称 | 功能说明 |
|---|---|---|
| 电机侧 | 1B, 1A, 2A, 2B | H 桥输出,接双极性步进电机 A 相 (1A/1B)、B 相 (2A/2B)。顺序不可错,否则电机振动/不转/失步。 |
| VMOT, GND (大焊盘) | 电机供电输入 (8-35V) 与功率地。**必须**并联 ≥47μF/50V 低 ESR 电解电容 (贴近模块),吸收反电动势尖峰,防止芯片击穿。 | |
| 控制侧 | VDD | 逻辑电源输入 (3.3V/5V),接 MCU VCC |
| GND | 逻辑地,与 MCU 共地 | |
| STEP | 步进脉冲输入,**上升沿**触发一微步。频率 = 步进频率 | |
| DIR | 方向控制:高电平 = 顺时针 (CW),低电平 = 逆时针 (CCW) (视电机接线相序) | |
| EN (ENABLE) | 使能控制,**低电平有效**启用驱动器,高电平/悬空 = 关断输出 (高阻态),省电/允许手动转动轴 | |
| MS1, MS2, MS3 | 微步模式选择 (内部上拉至 VDD,悬空=高);见下表 | |
| RST (RESET) | 复位/睡眠控制,**低电平有效**复位内部逻辑并关断 H 桥。正常工作需接高电平 (可短接 SLP) | |
| SLP (SLEEP) | 睡眠模式,**低电平有效**进入极低功耗睡眠。正常工作需接高电平 (常与 RST 短接) |
微步模式选择真值表 (MS1/MS2/MS3 内部上拉,默认全高 = 全步)
| MS1 | MS2 | MS3 | 微步模式 | 每转步数 (1.8° 电机) |
|---|---|---|---|---|
| L | L | L | 全步 | 200 |
| H | L | L | 1/2 步 | 400 |
| L | H | L | 1/4 步 | 800 |
| H | H | L | 1/8 步 | 1600 |
| H | H | H | 1/16 步 (默认) | 3200 |
注意:微步提升平滑度、降低共振,但**单微步扭矩下降** (1/16 步约为全步扭矩的 10%),高速高负载建议用 1/4 或 1/8 步平衡。
替代/竞品对比
| 型号 | 最大电流 | 微步 | 电压范围 | 特色 | 典型场景 |
|---|---|---|---|---|---|
| DRV8825 | 2.5A (散热) | 至 1/32 | 8.2-45V | 更低 RDS(on)、更好散热焊盘、故障标志位 | 3D打印机升级、高扭矩需求 |
| TMC2208 | 2A (散热) | 至 1/256 (内插) | 4.75-36V | 超静音 StealthChop、SpreadCycle、UART 配置、无感闭环 | 静音 3D 打印、精密仪器 |
| TMC2209 | 2A+ | 至 1/256 | 4.75-29V | StealthChop2、Sensorless 超负荷检测、UART、更低成本 | 新一代静音主流 |
| L6474 / L6470 | 3A / 5A | 至 1/16 / 1/128 | 8-45V | SPI 控制、内置运动引擎 (斜坡、归零)、可编程 | 工业运动控制、多轴同步 |
| TB6600 / TB67S109 | 4A / 5A | 至 1/32 | 10-42V | 大功率、光耦隔离、工业级接线端子 | 大型 CNC、工业设备 |
Arduino + A4988 + 42 步进电机 (NEMA 17) 接线实战
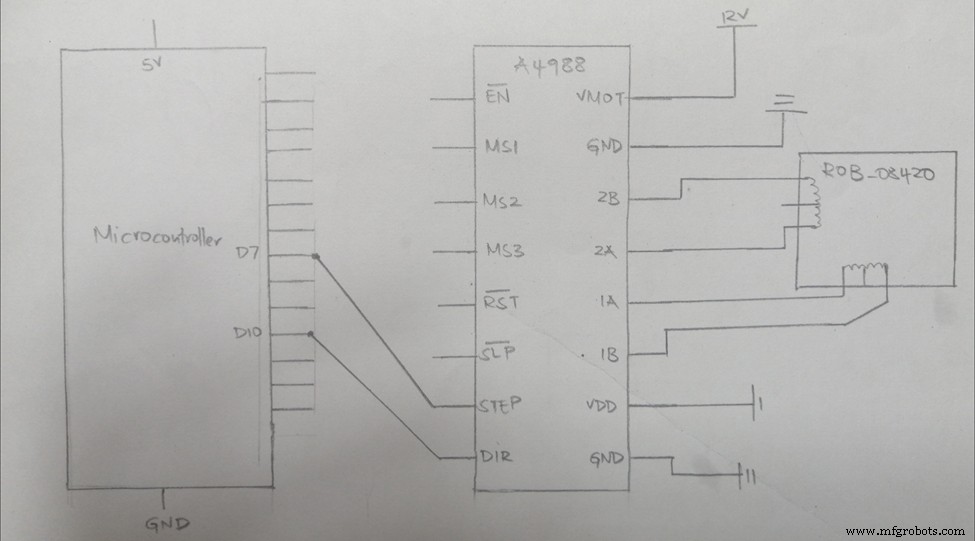
(A4988 与 Arduino 接线原理图)
硬件清单
- Arduino Uno/Nano ×1
- A4988 模块 (含散热片) ×1
- NEMA 17 双极性步进电机 (如 17HS4401, 1.7A/相) ×1
- 12V/24V 开关电源 (功率 ≥ 电机额定功率 × 1.5)
- 470μF/50V 低 ESR 电解电容 (VMOT 端并联,**强制要求**)
- 面包板/排针/杜邦线
接线步骤
- 逻辑电源:A4988 VDD → Arduino 5V;GND → Arduino GND (共地关键)
- 控制信号:STEP → D2,DIR → D3,EN → GND (常时使能) 或 D4 (软件控制使能)
- 微步选择:MS1/MS2/MS3 悬空 = 1/16 步 (默认);或接 D5/D6/D7 动态切换
- 复位/睡眠:RST 与 SLP **短接并接 VDD** (或接 Arduino 高电平输出引脚),保持正常工作
- 电机绕组:确认电机线序 (用万用表测两两导通分组),A 相接 1A/1B,B 相接 2A/2B。**接错相序电机只会抖动/反向/失步**
- 电机供电:电源正极 → 470μF 电容正极 → VMOT;电源负极 → 电容负极 → GND (大焊盘);**先接电容再通电,严禁热插拔 VMOT**
电流限制校准 (关键步骤,防止烧毁电机/驱动器)
- 查电机数据手册:额定相电流 Irated (如 1.7A)。**设定目标 Ilimit ≤ Irated** (建议 80%-90%,即 1.4A 左右)。
- 将驱动器设为**全步模式** (MS1=MS2=MS3=低),**不发送 STEP 脉冲** (电机保持通电锁定状态)。
- 万用表直流电压档,红表笔测量**电流调节电位器中心抽头 (VREF 测试点)**,黑表笔接 GND。
- 调节电位器,使 VREF = Ilimit / 2.5 (A4988 公式:Itrip(max) = VREF × 2.5)。
示例:目标 1.4A → VREF = 1.4 / 2.5 = 0.56V。 - 调节时观察电机/驱动器温升,通电 5 分钟外壳 <50°C 为宜。
(独立步进电机引出线)
Arduino 示例代码 (无库版,精准控制时序)
#define STEP_PIN 2
#define DIR_PIN  3
#define EN_PIN   4

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);  // 使能驱动器 (低有效)
  Serial.begin(115200);
}

void stepMotor(long steps, int speed_us, bool dir) {
  digitalWrite(DIR_PIN, dir ? HIGH : LOW);
  for (long i = 0; i < abs(steps); i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(speed_us / 2);
    digitalWrite(STEP_PIN, LOW);
    delayMicroseconds(speed_us / 2);
  }
}

void loop() {
  // 顺时针 1 圈 (1/16 微步 = 3200 脉冲)
  stepMotor(3200, 1000, true);   // 1000 μs 周期 = 1 kHz 步频 ≈ 0.31 转/秒
  delay(1000);
  // 逆时针 1 圈
  stepMotor(3200, 1000, false);
  delay(1000);
  // 加速/减速演示 (简单线性斜坡)
  for (int s = 2000; s >= 200; s -= 50) {
    stepMotor(200, s, true);
  }
}
进阶库推荐:AccelStepper (支持加减速、多电机并发、非阻塞)、FastAccelStepper (硬件定时器、极高步频)、TeensyStep (Teensy 专用、极高性能)。
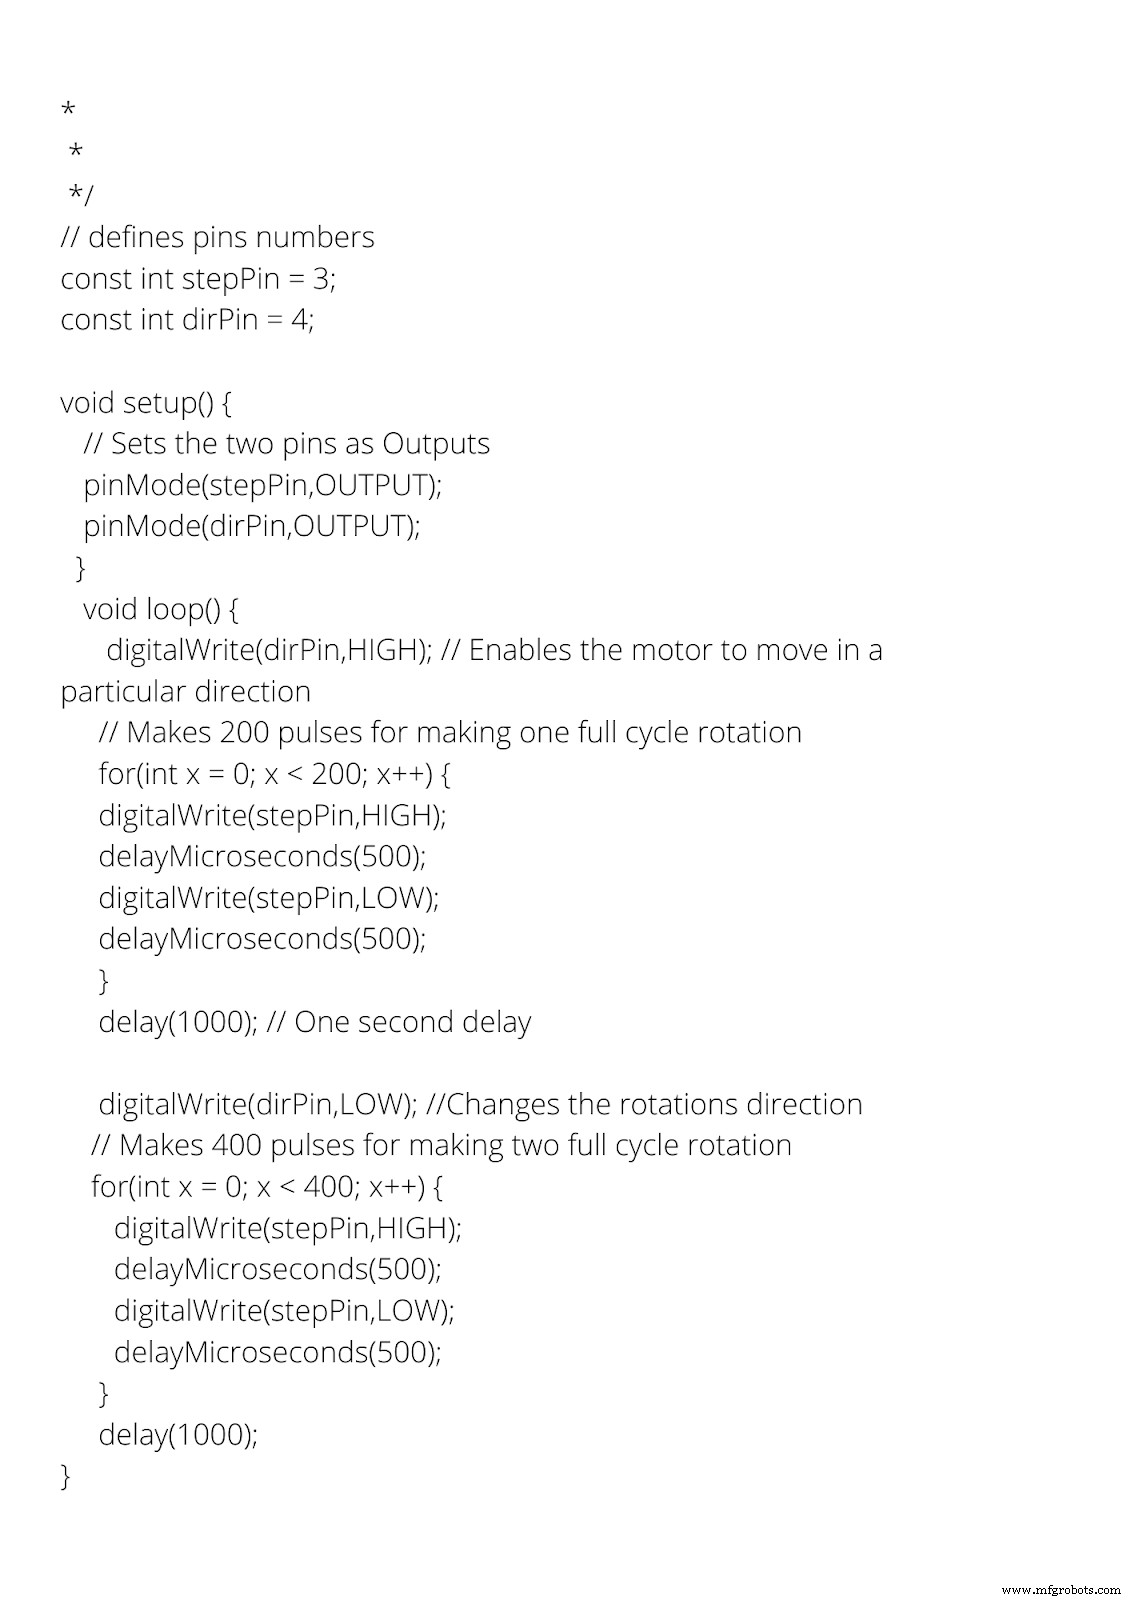
(步进电机控制代码示例)
常见问题与避坑指南
| 现象 | 可能原因 | 排查对策 |
|---|---|---|
| 电机嗡嗳不转/抖动 | 相序接错、电流设定过低、微步过细扭矩不足、VMOT 电压过低 | 查线序 (万用表分组)、调大 VREF、降低微步 (1/4)、升 VMOT |
| 驱动器极热/热关断频繁触发 | 电流过大、无散热片、VMOT 过高、衰减模式不匹配 | 降 VREF、加散热片/风扇、降 VMOT、改 DRV8825/TMC2209 |
| 电机转动不平滑/失步 | 加速度过大、供电纹波大、STEP 脉冲抖动、机械卡滞 | 用 AccelStepper 斜坡、加大 VMOT 电容、示波器查 STEP 波形、润滑机械 |
| 方向反了 | DIR 逻辑与电机相序定义不符 | 软件取反 DIR 或对调 A 相/B 相任一对线序 |
| VMOT 端测到高压尖峰 (>40V) | 电机反电动势、无大电容吸收、线缆过长感性 | 并联 470μF+0.1μF 电解+陶瓷、缩短线缆、加 TVS 二极管 |
| 复位后电机随意转动 | EN/RST/SLP 悬空/逻辑错误 | EN 接 GND,RST/SLP 短接 VDD,上电建立确定状态 |
典型应用场景
- 3D 打印机 (X/Y/Z/E 轴):RAMPS 1.4 / SKR / BTT 主板标配 A4988/DRV8825/TMC2209
- CNC 雕刻/铣削/激光:GRBL/Arduino 控制器驱动 2-4 轴
- 摄影/视频滑轨、云台、延时摄影:微步平滑、低噪音 (选 TMC2208/2209)
- 机器人关节、自动化夹具、精密定位平台
- 玩具/教学模型/桌面自动化
(步进电机绿色接线端子)
(多类型电机对比)
结语
A4988 以极高性价比、成熟生态、简单接口成为入门级步进驱动标杆。核心成功要素:**正确相序接线、必须加 VMOT 大电容、精准校准 VREF 电流限制、合理选择微步、软件实现加减速斜坡**。进阶需求 (静音、超细分、闭环、大电流、多轴同步) 请升级 TMC2209、TMC5160、L6474、TB6600 等新一代驱动器。如需原理图审核、PCB 布局指导、热设计仿真或多轴运动控制固件支持,欢迎联系我们。
工业技术