


CAN 总线扩展板详解:核心特性、硬件架构、Arduino 接口与车载应用实战
现代汽车电子高度依赖 CAN 总线。CAN Bus Shield 让 Arduino/Seeeduino 轻松接入车载网络,读取发动机转速、车速、故障码等实时数据,广泛用于车载诊断、数据记录、远程监控等场景。
1. 什么是 CAN 总线扩展板?
工业级 CAN 控制器扩展板,兼容 Arduino 标准引脚,集成 MCP2515 控制器 + MCP2551 收发器,支持 CAN 2.0B、1 Mbps 波特率、标准/扩展帧、远程帧。板载 TF 卡槽、DB9/OBD-II 接口、Grove I²C/UART 接口,适配性极强。
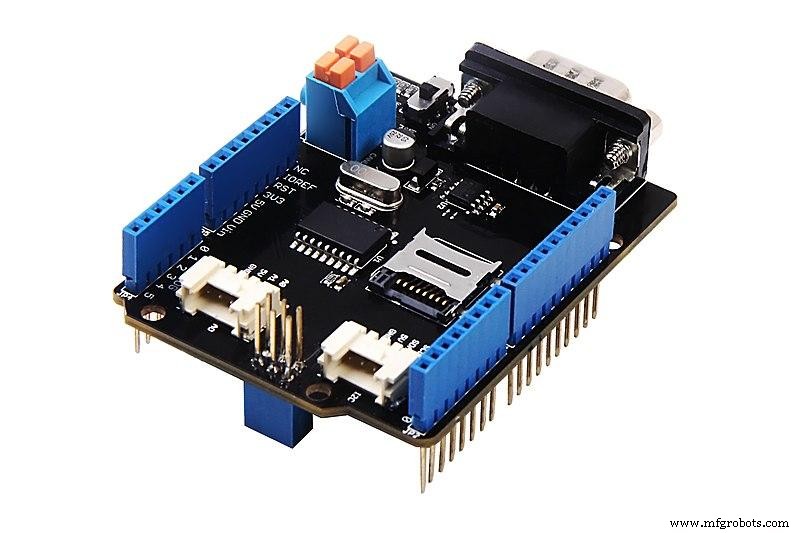
(CAN Bus Shield V2 芯片)
2. 核心特性
- CS 引脚可切换,兼容 TF 卡存储
- 标准 9 针 Sub-D 接口 (可选 OBD-II 引脚映射)
- INT 引脚可重映射
- 双接收缓冲区 (滚动/覆盖模式)
- 兼容 Arduino 标准接口 (Uno/Leonardo/Mega)
- Grove 接口扩展 I²C/UART 传感器
3. 硬件与软件资源
A. 硬件资源
- DB9 电源接口
- V_OBD 取电
- 指示灯:PWR/TX/RX/INT/V_OBD
- CAN_H / CAN_L 接线端子
- Arduino Uno 引脚映射
- 串口/ I²C Grove 接口
- ICSP 接口
- MCP2551 高速 CAN 收发器
- MCP2515 SPI 接口 CAN 控制器
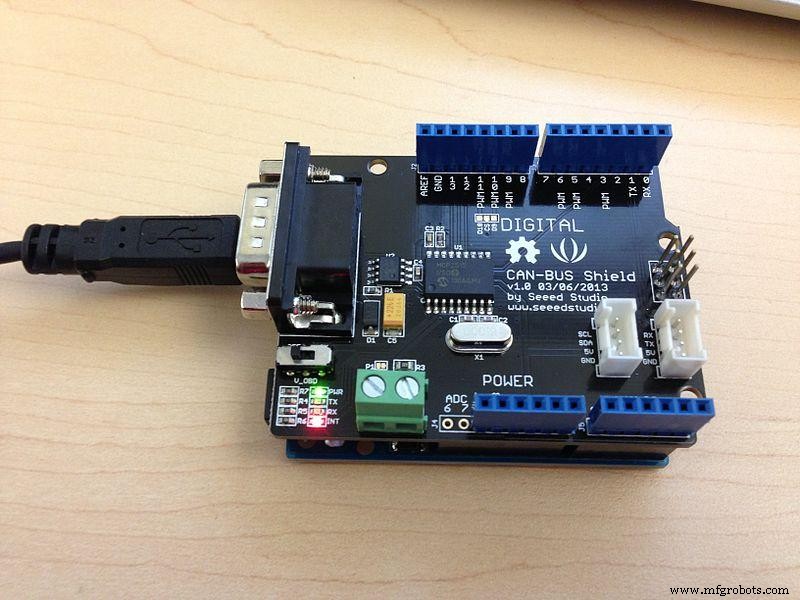
(CAN Bus Shield 叠加 Arduino Uno)
B. 软件支持
兼容 Arduino 标准库生态 (Uno/Leonardo/Mega),提供 mcp_can 库封装帧收发、滤波、中断处理。
4. 工作原理视频
https://www.youtube.com/watch?v=PEI5EWSgaRk
(视频演示 CAN 总线扩展板工作流程)
5. 入门级双节点通信实验
材料准备
- 2× CAN Bus Shield
- 2× Seeeduino V4.2
- 跳线若干
硬件连接
两块 Shield 叠加在 Seeeduino 上,跳线连接:CAN_H ↔ CAN_H、CAN_L ↔ CAN_L。
软件配置
安装 mcp_can 库,一节点设 Master,一节点设 Slave。
代码烧录与验证
上传示例代码,串口监视器显示双向收发数据:
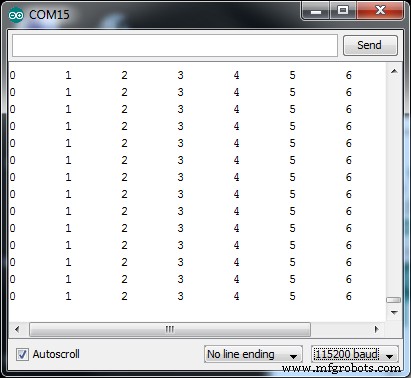
(串口监视器收发数据示例)
6. 常见问题 FAQ
兼容 Arduino 吗?
全兼容 Uno/Leonardo/Mega。
如何修改 CS 引脚 (SS)?
- 刀切断 PCB 上 D10 到 CS 的铜箔
- 飞线焊接 CS 到目标引脚 (如 D9)
- 库文件中修改
#define SPI_CS_PIN 9
初始化失败 (CAN-BUS Shield init fail)
V1.1 至 V2+ 版本需在代码显式指定 CS 引脚:MCP_CAN CAN(9); // CS=D9。
结语
CAN Bus Shield + Arduino 让车载网络开发触手可及,从 OBD 诊断到车队管理原型均可快速落地。如需定制协议栈、PCB Layout 或系统集成支持,欢迎联系我们。
工业技术
- DIY 蓝牙控制 Arduino 间谍小车
- Arduino Mega 2560 驱动的开源植物生长箱控制器:固件与硬件全指南
- 智能家居温室:基于 Arduino 的自动化气候控制系统
- ED BMSdiag – 基于 Arduino 的 CAN 总线与 OBD-II 电池管理诊断套件
- 揭秘汽车发动机:爱车动力心脏内幕
- 汽车继电器详解:作用、类型与保护车辆电气系统的原理
- 驾驭数据:智能工厂如何推动工业4.0效率
- 表面贴装技术(SMT)详解:PCB集成的未来
- 航空航天熔模铸造:精度、效率与可持续性的完美结合
- EDM成型加工核心要义:精密制造中的型腔电火花技术
- 硬加工解密:核心概念与最佳实践指南
- 氧燃料切割:百年经典工艺的永恒性价比优势