


无限齿轮:41级齿轮箱实现346垓年一圈的旋转
零部件与物料
| 零部件 | 数量 |
|---|---|
| 12V 直流减速电机 | 1 |
| 干簧管 SPST-NO | 1 |
| Arduino UNO | 1 |
| RGB LCD 扩展板,16×2 字符显示 | 1 |
所需工具与设备
- ProBUDDY 套件
项目简介
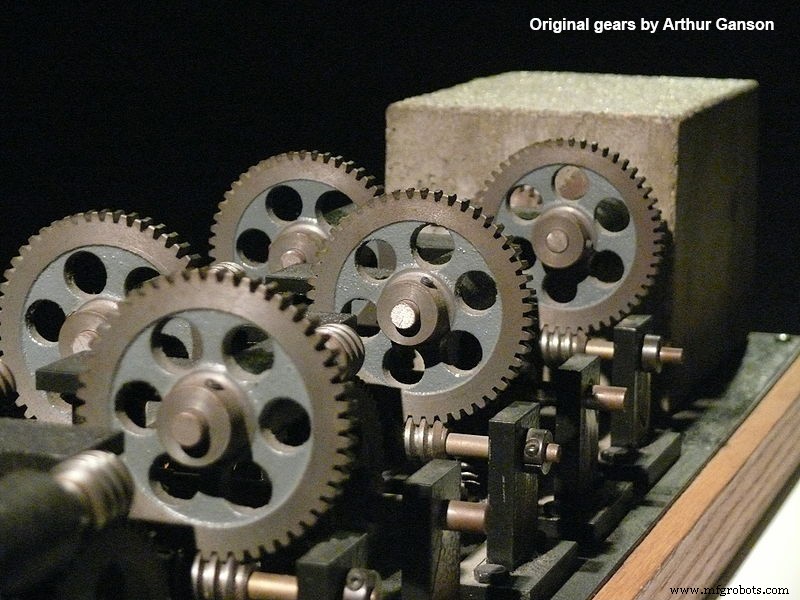
本项目灵感源自 Arthur Ganson 的经典装置艺术《混凝土机器》。原作品通过 12 级 1:50 齿轮比,使最终齿轮需 137 亿年才能转动一圈。我们将这一概念压缩为 41 级 1:5 齿轮比的紧凑数字计数系统:250 rpm 直流减速电机驱动第一级齿轮,最终方形齿轮的旋转周期达 3.46×10²⁰ 年(346 垓年),远超宇宙年龄。
通过在每级黑色齿轮安装小磁铁、配合干簧管与 LED,将机械运动转换为数字脉冲,由 Arduino Uno 统计并在 16×2 LCD 实时显示。这不仅演示了机械放大原理,更是一个直观的机器人教学工具。
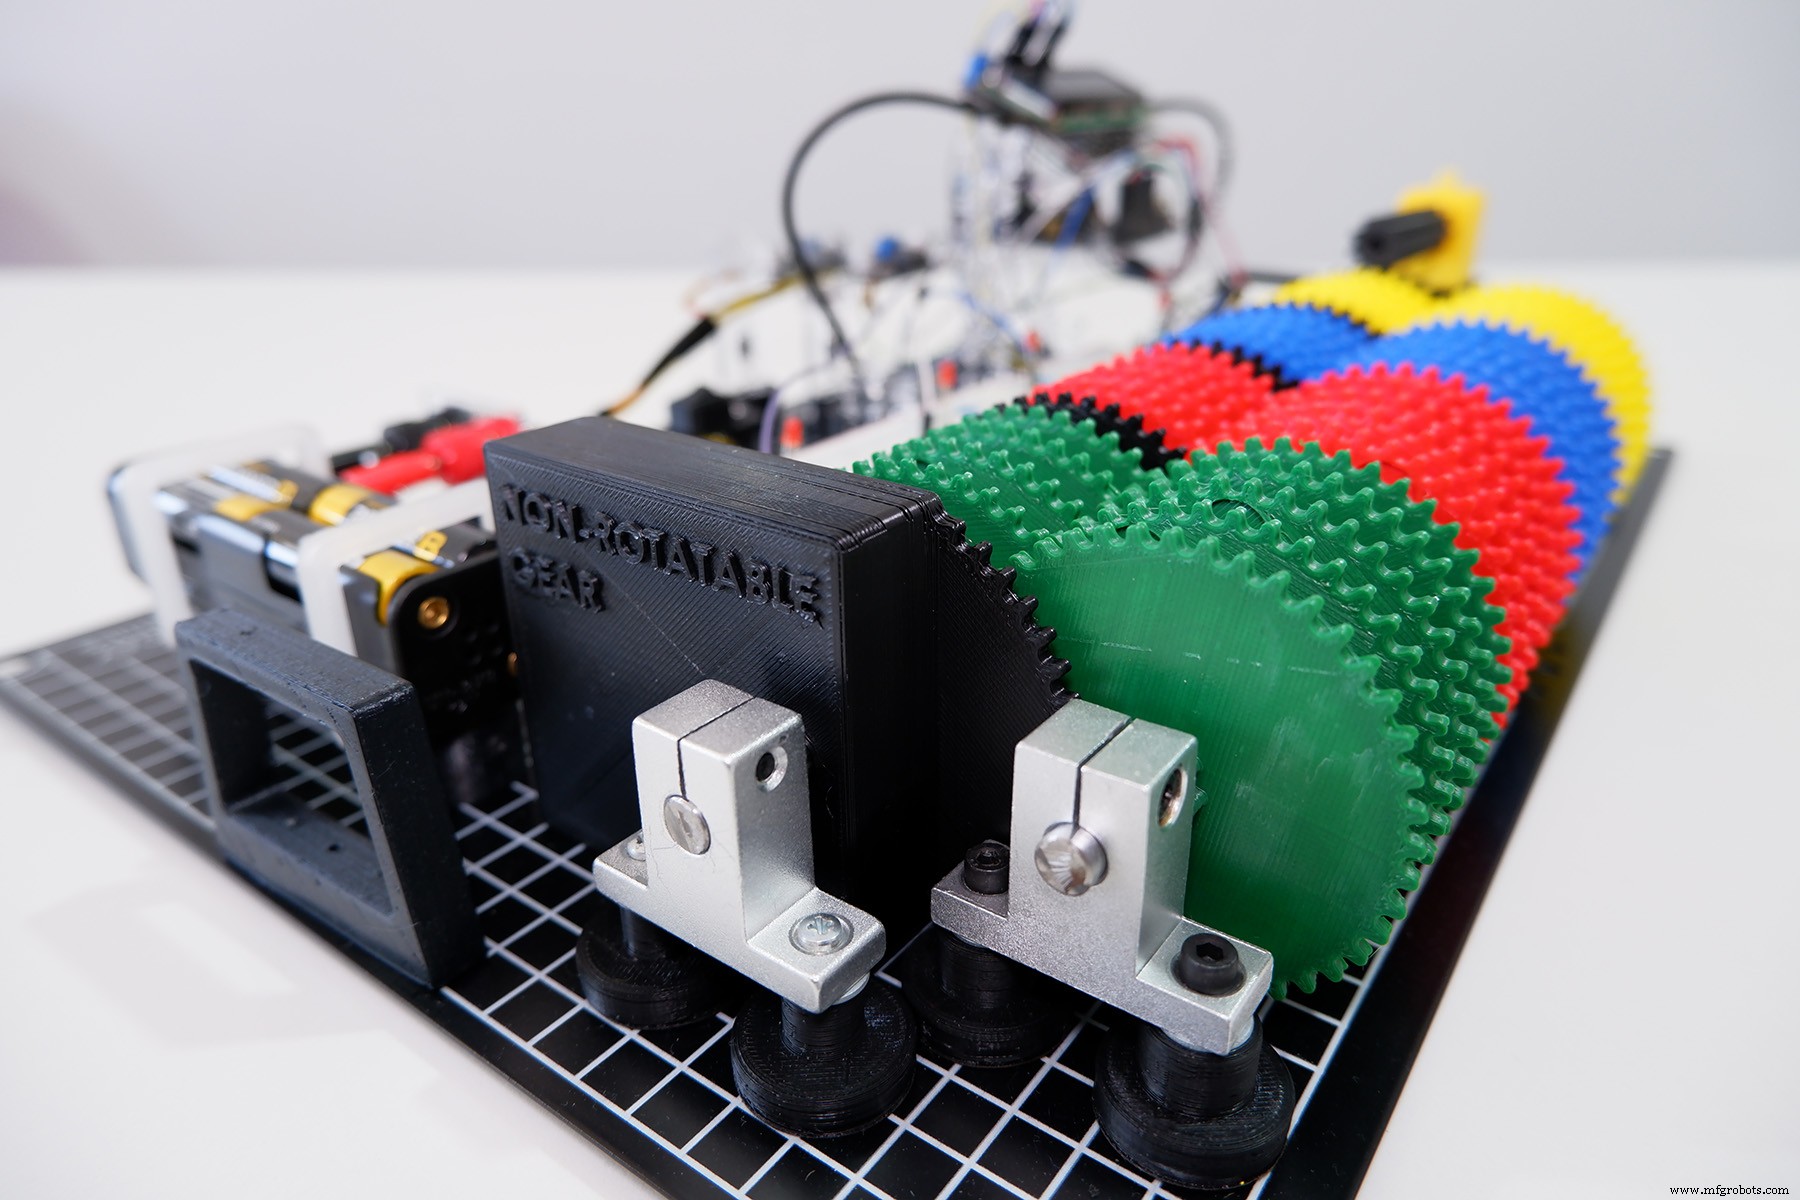
所有齿轮采用 3D 打印彩色件,5 个黑色齿轮内嵌磁铁触发干簧管。最终方形齿轮为非旋转设计,固定不动,仅作计数终点。
各级齿轮旋转周期:
- 第 1 级(黑色):0.002 分钟
- 第 2 级:135 天
- 第 3 级:360 万年
- 第 4 级:35 万亿年
- 最终方形齿轮:346 垓年(3.46×10²⁰ 年)
代码
Arduino Uno 程序
#include <LiquidCrystal.h> // LCD 控制库
LiquidCrystal lcd(12, 11, 5, 4, 3, 2); // LCD 引脚映射

// 干簧管输入引脚
int reed1 = 6, reed2 = 7, reed3 = 8, reed4 = 9;
int reed_status1, reed_status2, reed_status3, reed_status4;

// 四级齿轮计数器
int counter1 = 0, counter2 = 0, counter3 = 0, counter4 = 0;

void setup() {
  lcd.begin(16, 2);
  lcd.setCursor(0, 0);
  lcd.print("SUNDAY ROBOTICS");
  lcd.setCursor(0, 1);
  lcd.print(" INFINITE GEARS");
  pinMode(reed1, INPUT);
  pinMode(reed2, INPUT);
  pinMode(reed3, INPUT);
  pinMode(reed4, INPUT);
  delay(1500); // 开机画面停留
}

void loop() {
  reed_status1 = digitalRead(reed1);
  reed_status2 = digitalRead(reed2);
  reed_status3 = digitalRead(reed3);
  reed_status4 = digitalRead(reed4);

  if (reed_status1 == 0) { delay(100); counter1++; }
  else if (reed_status2 == 0) { delay(100); counter2++; }
  else if (reed_status3 == 0) { delay(100); counter3++; }
  else if (reed_status4 == 0) { delay(100); counter4++; }
}

void displayCounts() {
  lcd.clear();
  lcd.setCursor(0, 0);
  lcd.print(" INFINITE GEARS");
  lcd.setCursor(0, 1);
  lcd.print("F:"); lcd.print(counter1);
  lcd.print(" S:"); lcd.print(counter2);
  lcd.print(" T:"); lcd.print(counter3);
  lcd.print(" F:"); lcd.print(counter4);
}
机械设计
系统共 41 个直齿轮 + 1 个电机齿轮,每级外齿 45、内齿 9,电机齿轮 9 齿,单级传动比 1:5,总传动比 1/(5⁴¹)。电机满圈需 1/250 分钟,末级方形齿轮需 (1/250)×5⁴¹ ≈ 1.8×10²⁶ 分钟 ≈ 3.46×10²⁰ 年。
原理图
供电:8 节 AA 碱性电池串联输出 8V,经两路 LM2596 降压模块分别供 6V 电机与 5V Arduino/LCD。每个黑色齿轮内置磁铁,经过干簧管产生低电平脉冲,Arduino 计数并驱动 LED 指示。16×2 LCD 显示四级累计计数。

制造工艺