


3D 打印钢铁侠头盔与反应堆:Arduino 控制舵机与 NeoPixel 全攻略
项目缘起
从纸板蚁人头盔到纸模钢铁侠,最终决定 3D 打印制作可动面罩的钢铁侠头盔,并配套可穿戴的发光方舟反应堆。全程记录了分模、打印、粘接、舵机机构设计、喷漆、电子电路与固件两个版本的迭代过程,适合进阶 Maker 挑战。
核心硬件清单
| 模块 | 数量 | 用途 |
|---|---|---|
| Arduino Uno(或 Arduino 101) | 1 | 主控,支持未来 BLE 扩展 |
| MG996R 金属齿轮舵机 | 1 | 驱动面罩开合 |
| Adafruit NeoPixel Ring (WS2812 5050 RGB) | 1 | 方舟反应堆光环 |
| MPR121 12 路电容触摸模块 | 1 | I2C 接口,提供 12 触点,预留扩展 |
| 4×AA 电池盒 + 9V 电池夹 | 各 1 | 舵机独立供电,主板独立供电,共地 |
| 杜邦线、Perma-Proto 板、3D 打印件 | 若干 | 结构与电路集成 |
机械结构制作要点
1. 模型分割与打印
Thingiverse 下载的电动头盔模型原为 3 大件(主体、下巴、面罩),均超出打印尺寸。使用免费软件 Netfabb Basic 切割为 24 个小件,逐个打印、胶带试装,耗材约 1.5 卷。
2. 胶水筛选与粘接工艺
对比 E6000、JB Weld KwikWeld、JB Weld Plastic Bonder、Loctite Plastic Bonder,最终选定 KwikWeld:强度高、10 分钟定型、易打磨。粘接前用锉刀粗糙接触面,涂胶夹紧,擦除溢胶。
3. 舵机机构自行设计
原模型安装示意不清,自行测量舵机安装位、推杆角度,两次迭代后配合金属衣架加强连杆、设计夹件固定,实现面罩平稳开合。头盔顶部开槽容纳连杆机构。
4. 分体喷漆工艺
底漆白 → 遮蔽下巴喷红 → 面罩喷金 → 遮蔽红色部位喷金(下巴金色细节) → 组装。红漆干燥慢需耐心等待。
5. 方舟反应堆外壳
按 NeoPixel Ring 尺寸建模外壳,盖子参考 Thingiverse #33021 修改,增加走线孔、挂绳孔、半透明 ABS 扩散罩。打印两次调整尺寸后完美贴合。
电子电路设计
供电策略:分离供电、共地
- 舵机负载大、有反向电动势,按官方建议独立供电:4×AA 电池盒直供舵机电源/地。
- Uno、MPR121、NeoPixel 由 9V 电池经板载稳压供电(或另行 5V 稳压)。
- 关键:Uno 地、舵机地、AA 电池盒地必须汇流连接,否则信号基准漂移导致舵机抖动。
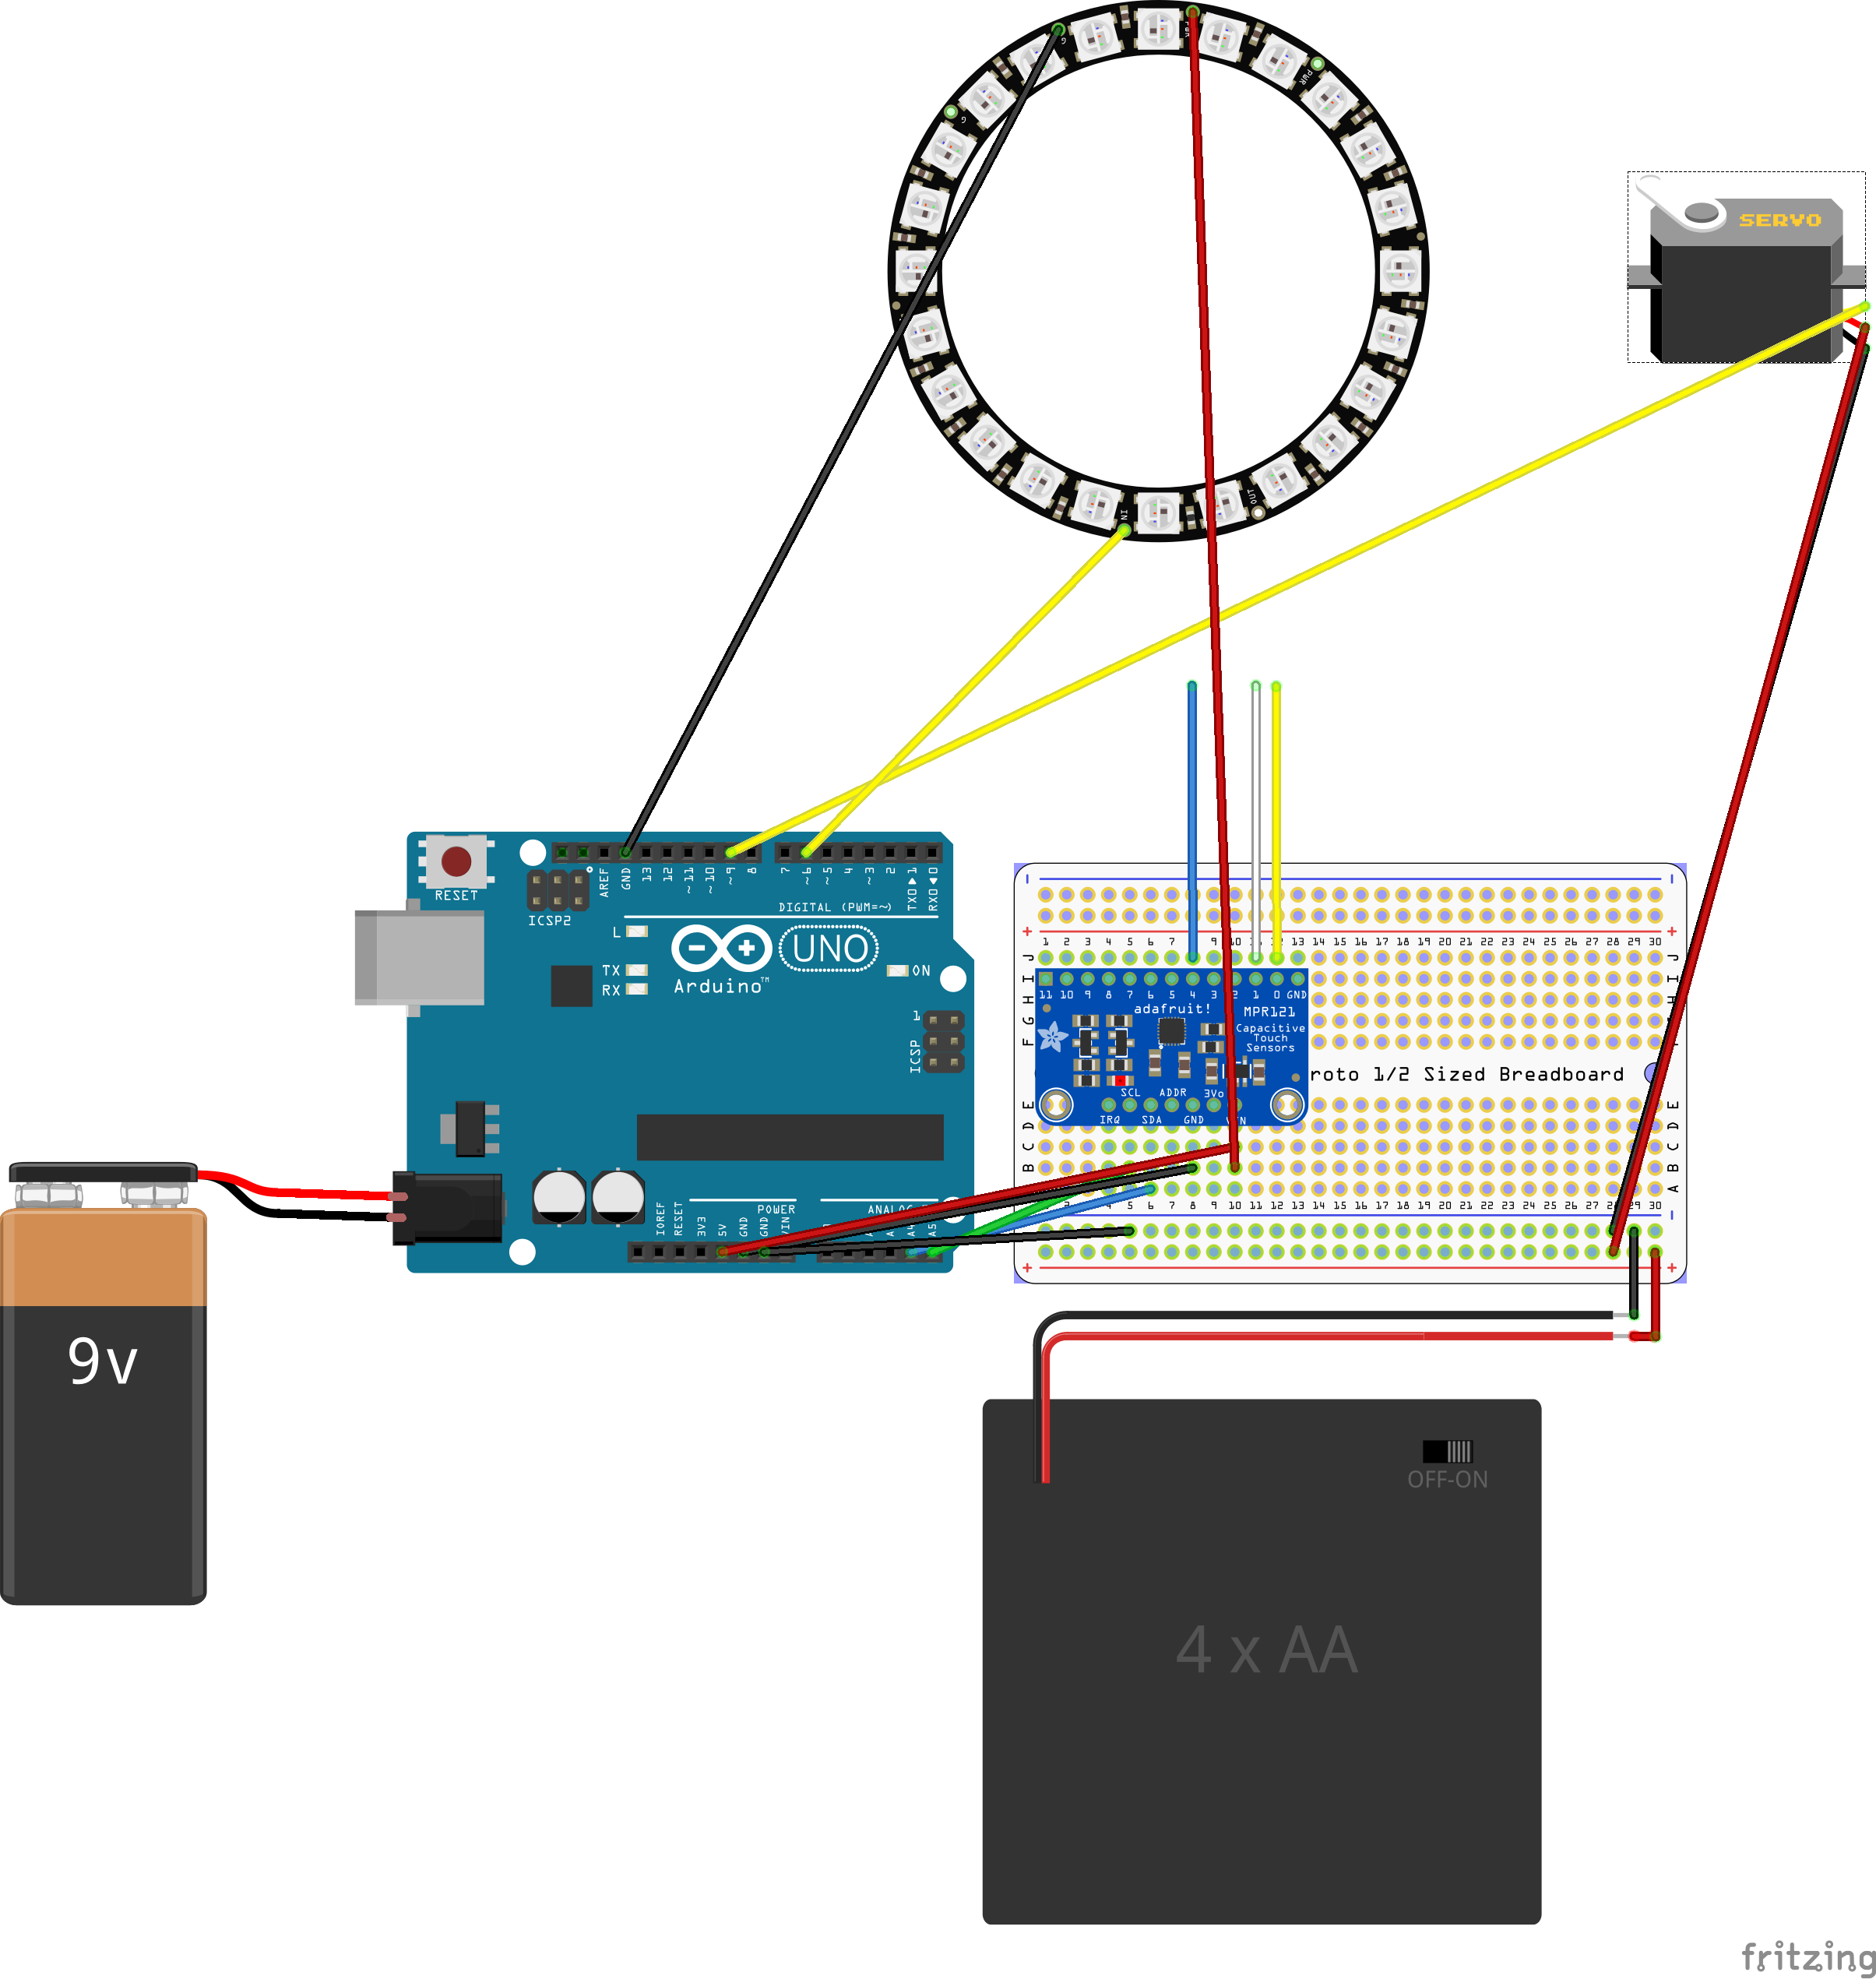
触摸交互去抖动
MPR121 轮询触摸态,单次触摸会产生多次连续触发(类似机械抖动)。两版固件分别采用:
- IronMan02.ino:`delay(20)` 阻塞式平滑舵机运动,但阻塞主循环,NeoPixel 无法同步响应。
- IronMan04.ino:基于 `millis()` 非阻塞定时器,实现“单触点切换面罩开合”+“NeoPixel 同步控制”多任务。核心状态变量:`flip`(面罩状态)、`flipping`(过渡中)、`directionality`(方向)。舵机每 15ms 步进 3°,翻转完成自动清 `flipping` 标志。
固件亮点对比
| 特性 | IronMan02.ino | IronMan04.ino |
|---|---|---|
| 面罩控制 | 分离触点:开/关 | 单触点切换 |
| 舵机运动 | `delay()` 阻塞 | `millis()` 非阻塞 |
| NeoPixel 同步 | 阻塞期间无响应 | 全程可同步控制 |
| 代码架构 | 面向对象雏形 | 完整对象 + 状态机 |
未来扩展方向
- 发光眼部(WS2812 或 OLED)
- Arduino 101 BLE 连接手机 App
- 语音交互(集成 Jasper / Snips / 自建唤醒词)
- 音效模块(DFPlayer Mini 播放开合音效)
资源下载
- 完整代码(两版固件 + Nextion HMI 文件):GitHub 仓库
- 3D 模型文件:见仓库或 Thingiverse 原模型链接
制造工艺
- 井盖:设计、材料与现代生产工艺
- 家用电熨斗的演变与现代生产
- 铸铁炉:历史演变、设计与现代创新
- 橄榄球头盔的演变与工程:安全、设计与未来创新
- 铁:性质、历史与现代工业的基石
- 电池:从伏打电堆到现代锂电池的演进史
- UnifiedWater v1 — 基于 Arduino MKR GSM 1400 的完整水质监测套件
- DIY 钢铁侠人偶:Arduino 控制超声波触发音效与灯光
- Arduino 项目优化供电方案:从按键开关到电池监测与数据记录
- Arduino 101 BLE + Blynk:DIY 蓝牙遥控履带坦克车
- 智能配对墨镜:Arduino 101 + tinyTILE BLE 实现眼神交流信号
- 锻铁全解析:特性、用途与历史