


u-blox LEA-6H GPS 模块:Arduino 与 Python 集成指南
组件与物料
| Arduino UNO | × | 1 |
| GPS 接收模块 (通用) | × | 1 |
| 杜邦线 (若干) | × | 1 |
| USB-A 转 B 线 | × | 1 |
应用与在线服务
| Arduino IDE |
项目简介
使用 Arduino UNO(或任意支持 UART 的 Arduino 板)对接 u-blox LEA-6H 02 GPS 模块,读取经纬度数据,并编写 Python 程序在电脑端窗口显示。
步骤 1:准备 GPS 模块
- 仔细阅读 u-blox LEA-6 数据手册 确认模块规格
- 模块典型工作电压 2.7~3.6V,使用 Arduino 3.3V 引脚供电
- 模块支持 UART 通信,将通过 UART 与 Arduino 交互
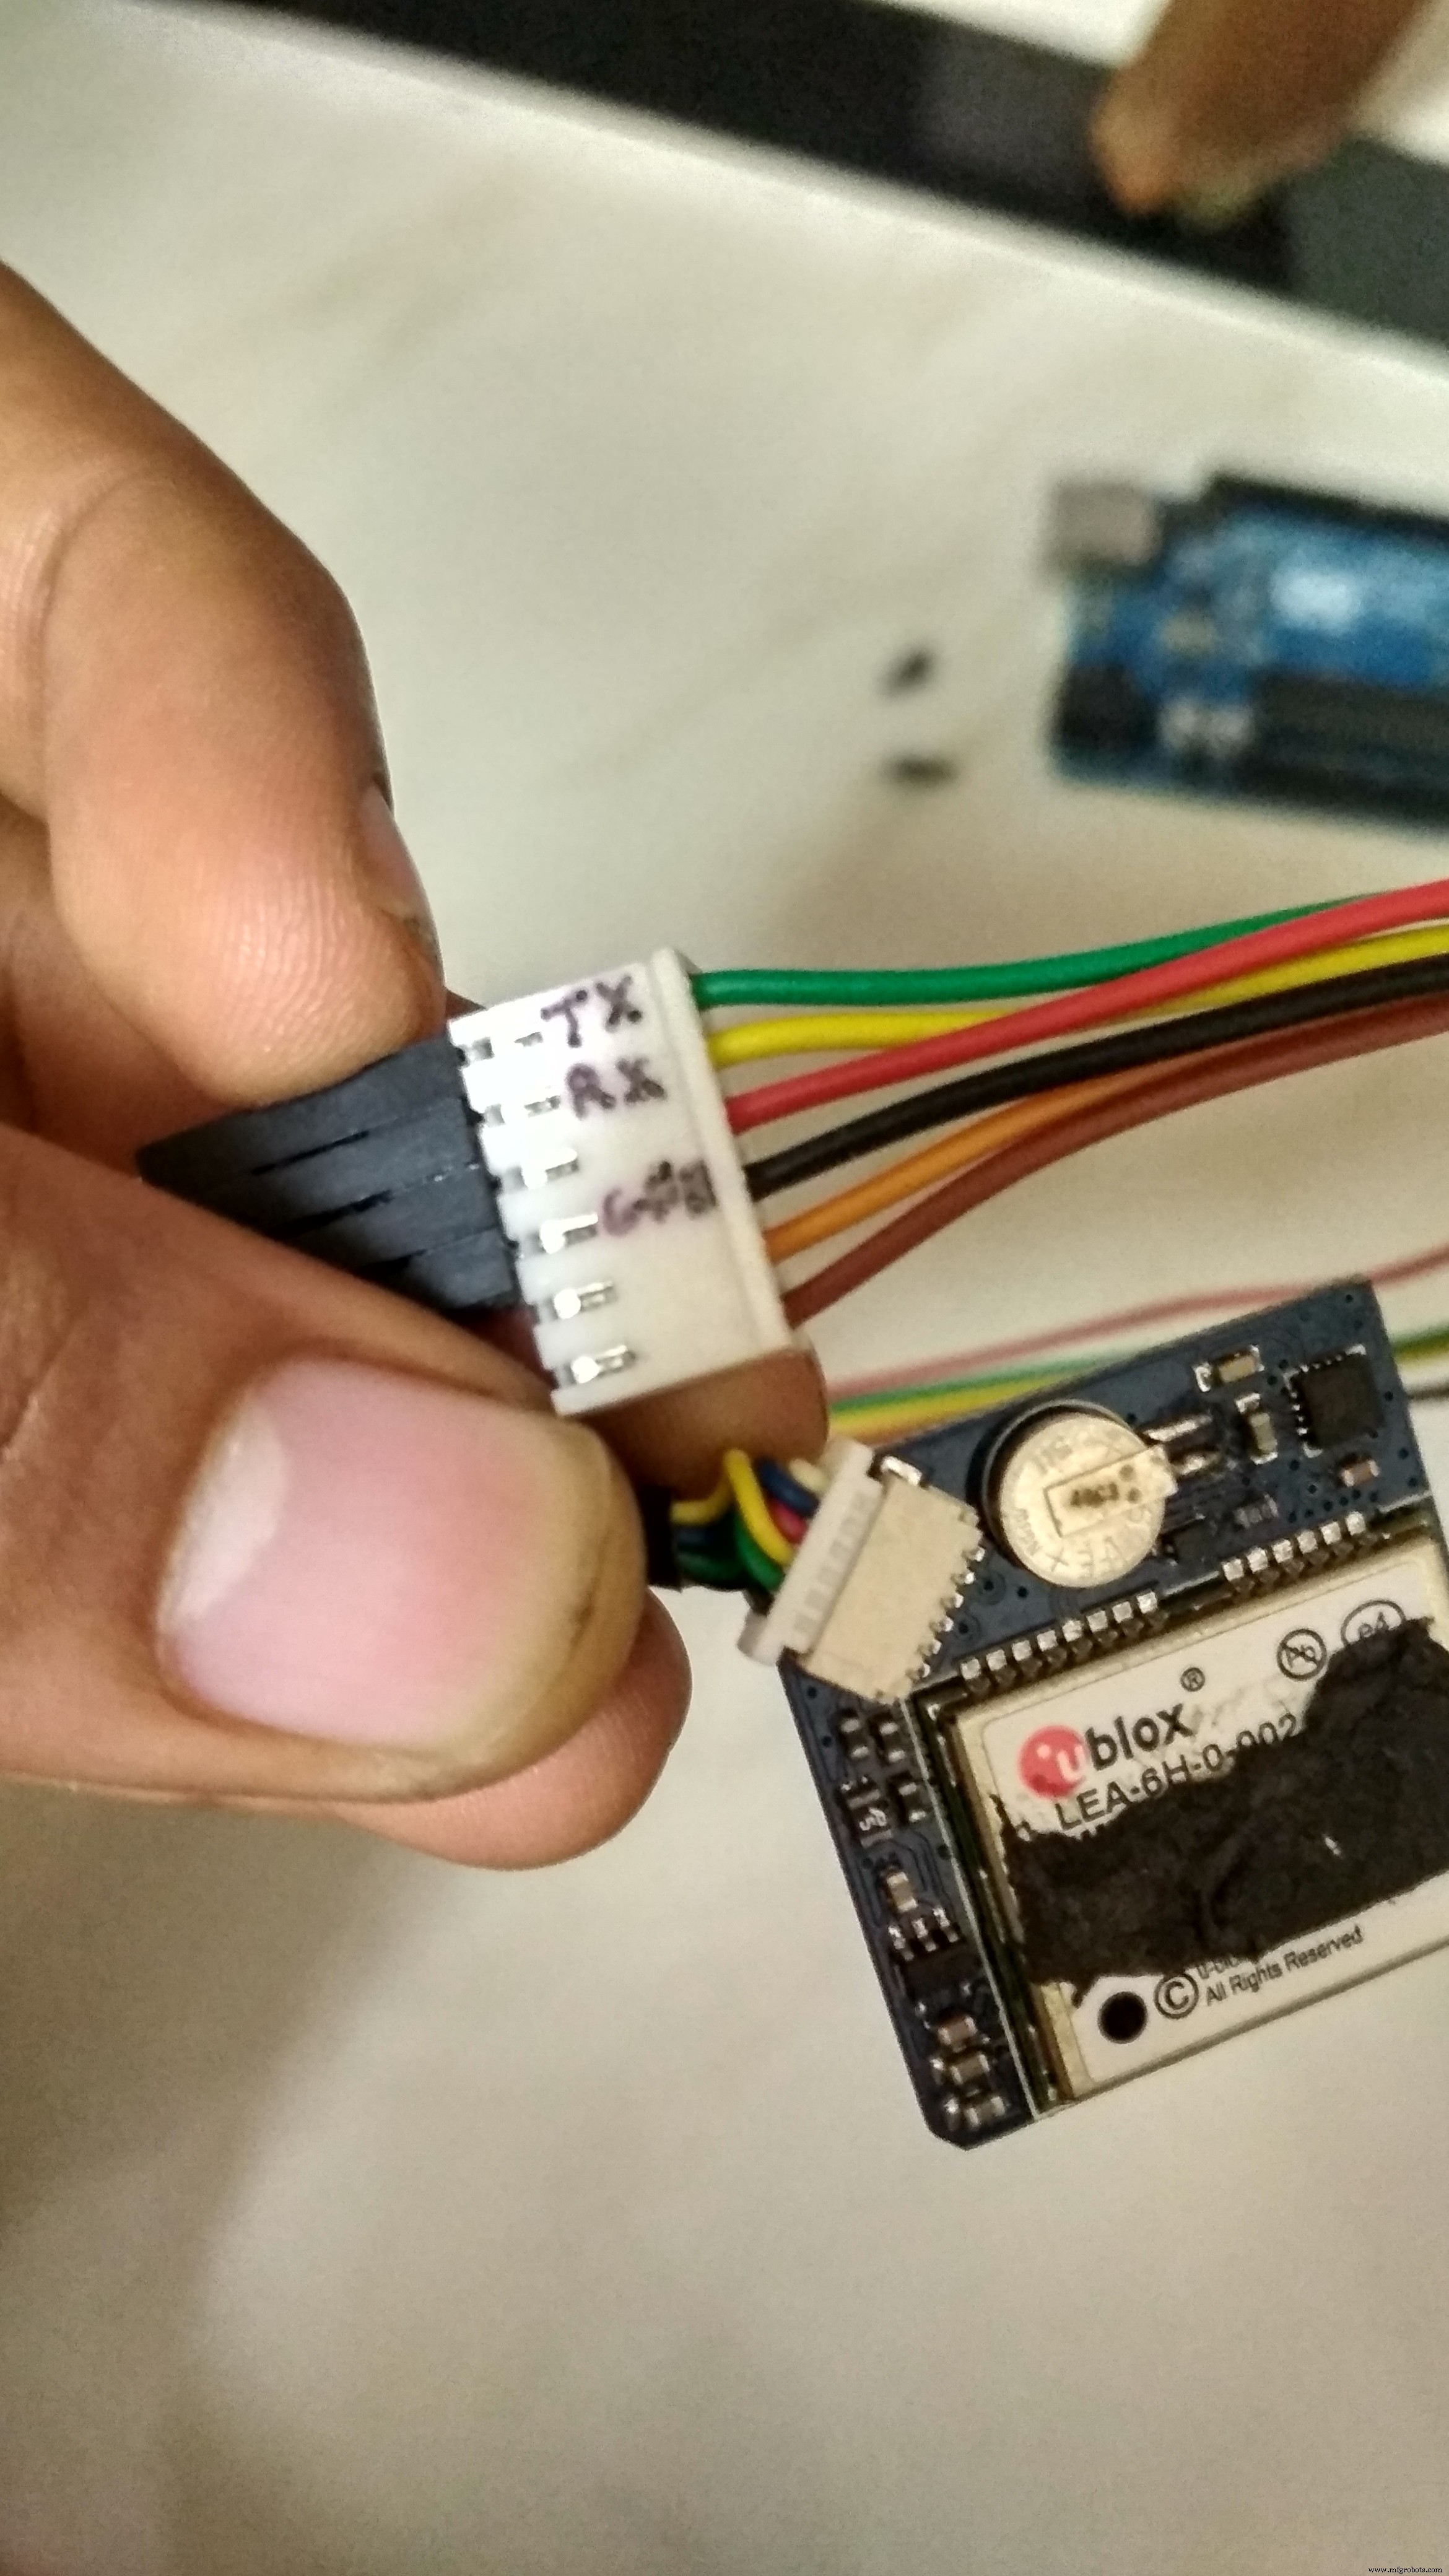
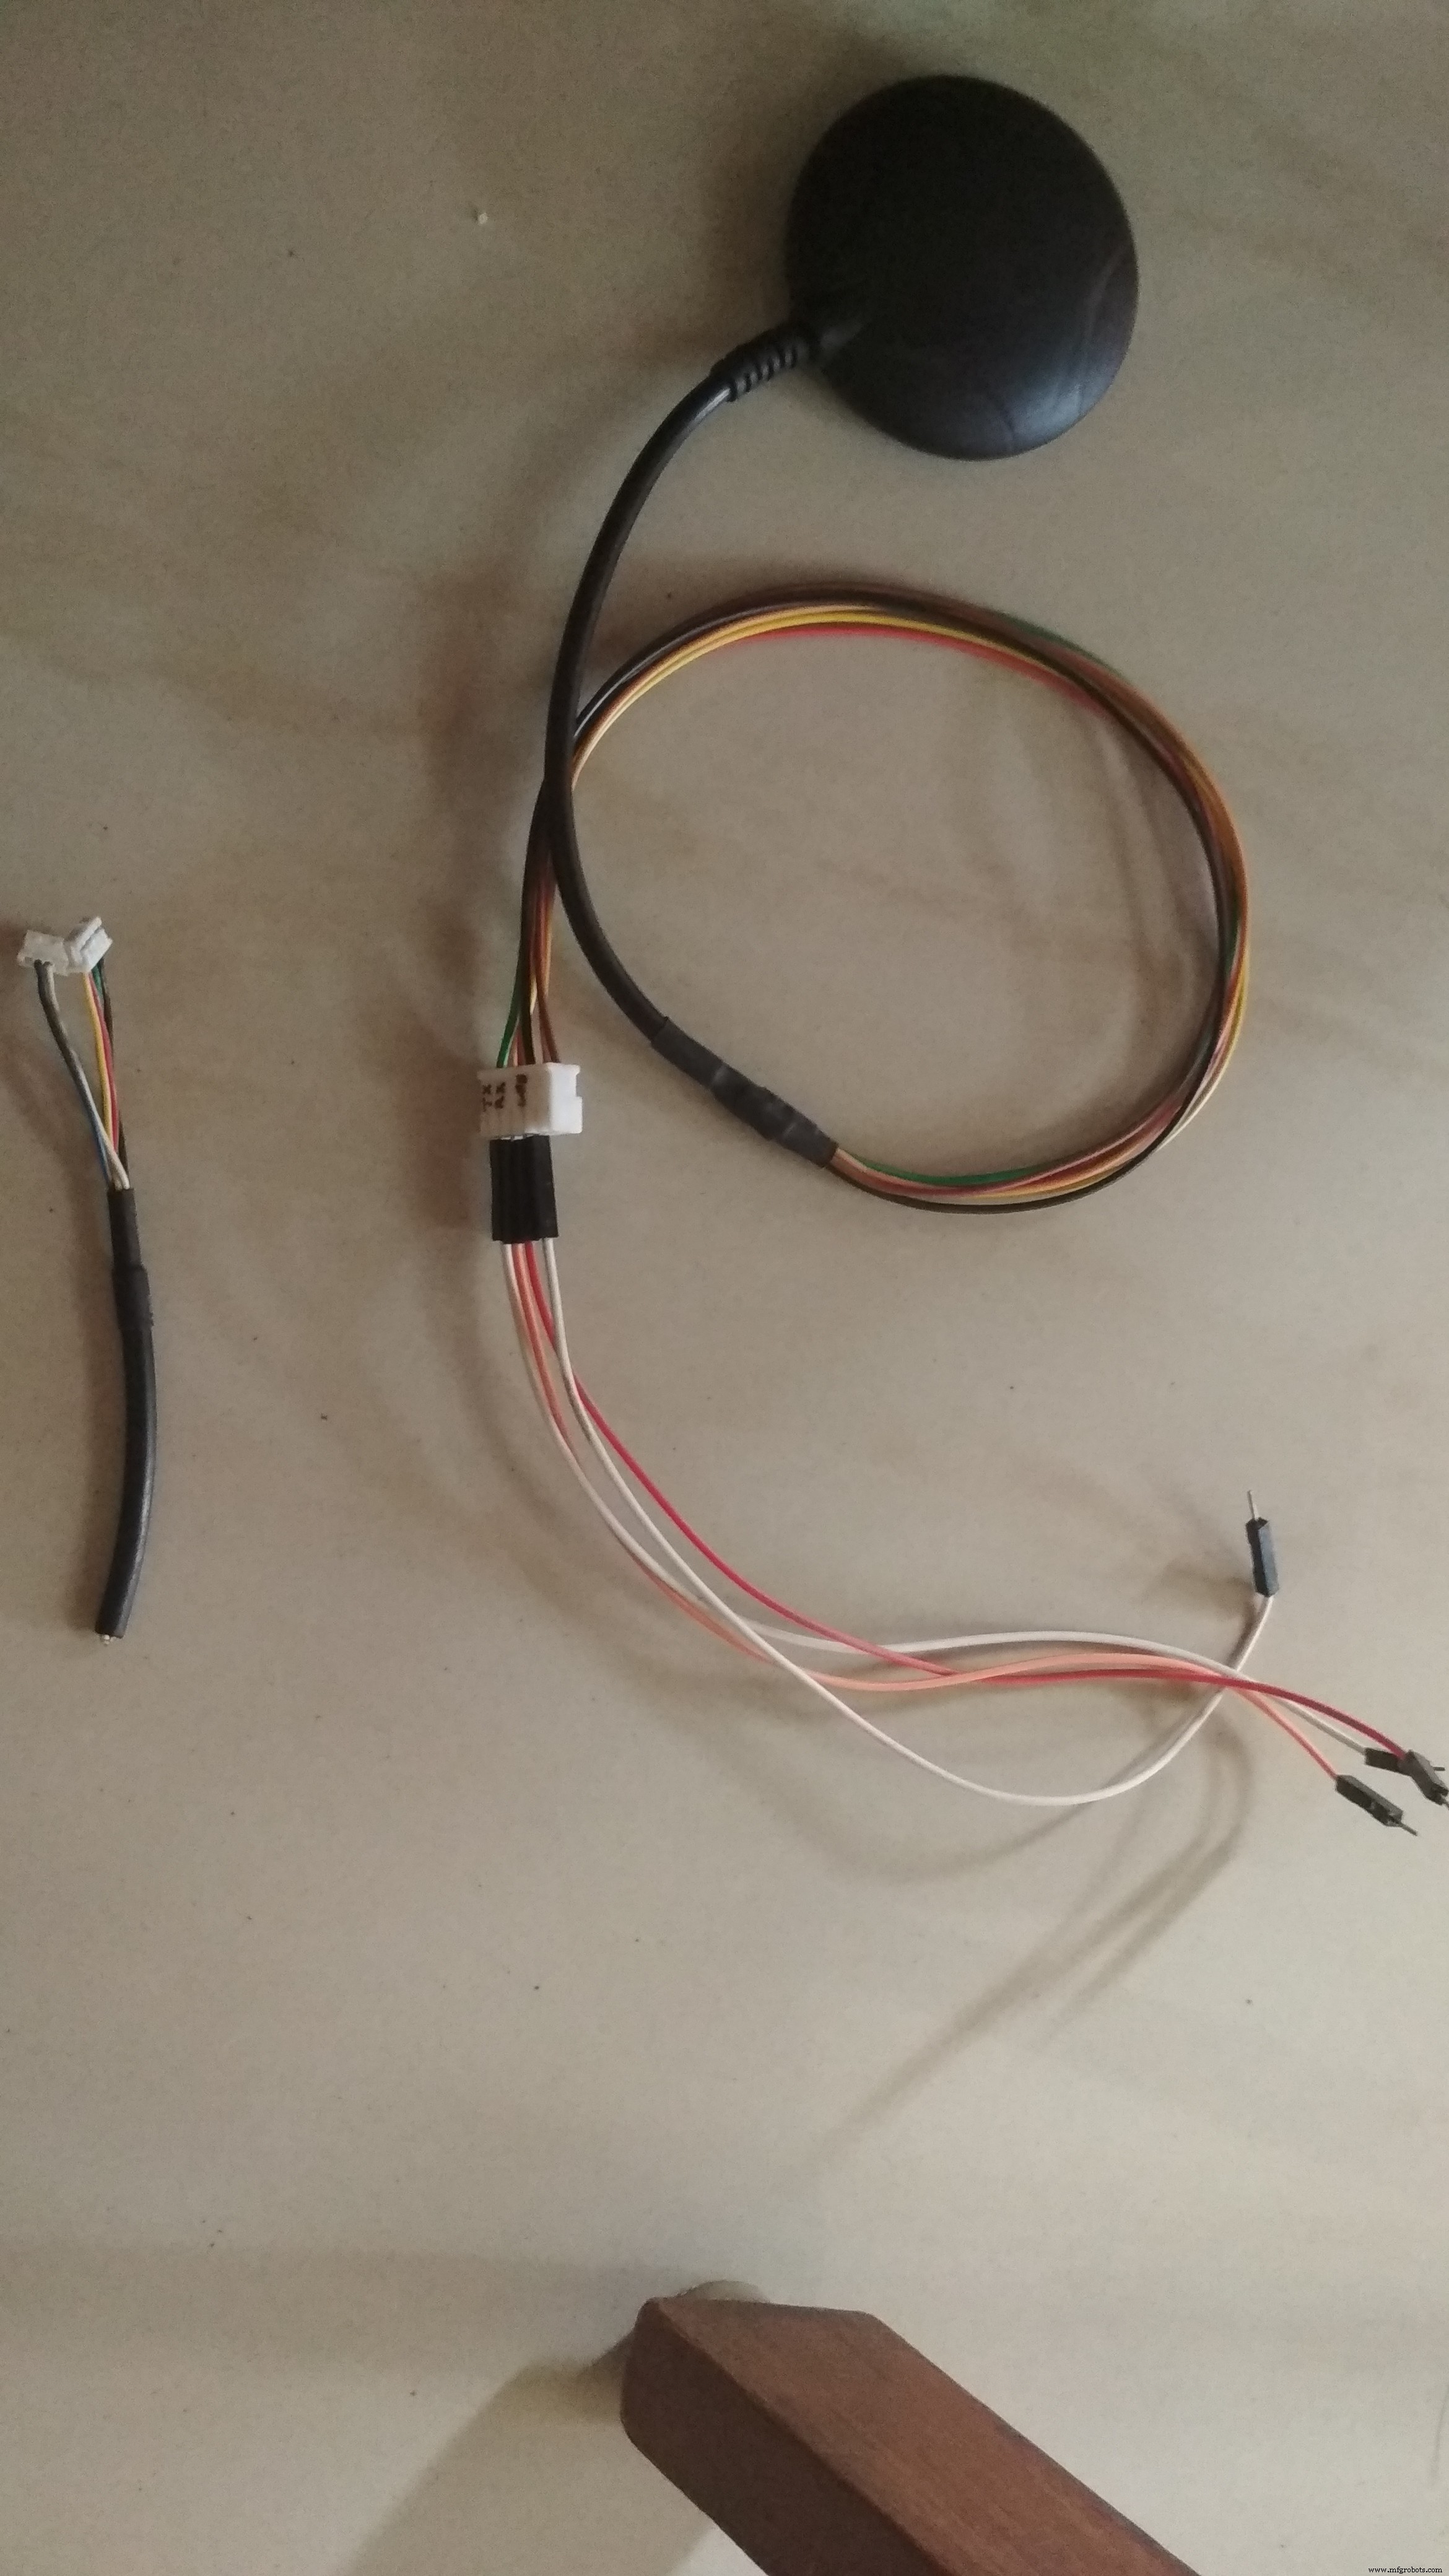
- 模块自带微型母座难以接线,建议改焊 2.54mm 排针/母座(改焊前务必记录引脚定义并绘制引脚图)
步骤 2:GPS 模块与 Arduino 接线
- GPS Tx (绿线) → Arduino Rx (引脚 0)
- GPS Rx (黄线) → Arduino Tx (引脚 1)
- 确认双方 Tx/Rx 标识(UNO 仅有一个硬件 UART)
⚠ 注意:供电不得超过 3.3V (最大 3.6V),请仔细核对模块说明书
步骤 3:上传 Arduino 程序读取串口数据
- 代码仓库:GitHub,请阅读
README.md - 上传代码至 Arduino
- 接好 GPS 接线
- 打开 Arduino IDE 串口监视器观察输出,确保打印有效 NMEA 语句
- 关闭串口监视器,打开 u-center 软件(见 README)选择 Arduino 串口进一步分析
步骤 4:运行 Python 代码显示经纬度
- 安装配置 Python 环境
- 下载 Python 串口读取脚本
- 接好 GPS 与 Arduino 供电
- 确认 Arduino 所在 COM 口
- 运行 Python 脚本,输入 COM 口号
- 验证经纬度数据输出
代码仓库
GitHub: https://github.com/harshgosar/LEA-6h-GPS-Arduino-Python
包含 Arduino 端代码与 Python 端界面程序。
原理图
GPS 与 Arduino 接线图:
制造工艺
- 树莓派与Python构建机器人:完整指南
- Arduino Nano高速摄影控制器 – 定格水滴碰撞瞬间
- 基于 Arduino 与 Python 的可靠 RFID 考勤系统
- DHT11 温湿度传感器项目:LED 指示与压电蜂鸣器报警
- Arduino Due 驱动 3.2″ TFT 实现温度监测与实时时钟
- Arduino Mega 2560 接 NEO-6M GPS 模块完整教程
- Arduino + MPU6050 姿态控制舵机:SG90 与 MG996R 精准跟随实战
- 在 Arduino Due 上实现语音识别与语音合成 - BitVoicer Server 方案
- Arduino GPS与TFT触摸屏扩展板:实时定位显示项目
- 使用 Arduino UNO 和 NEO-6M GPS 模块构建目的地到达提醒器
- Arduino 智能咖啡机:蓝牙控制、温度曲线与自动启停
- Python 模块导入实战指南:从基础到包管理