


Arduino 实现滑动大门自动化控制:DIY 继电器方案
元件与物料
| Arduino UNO | ×1 |
| 5V 直流继电器 | ×1 |
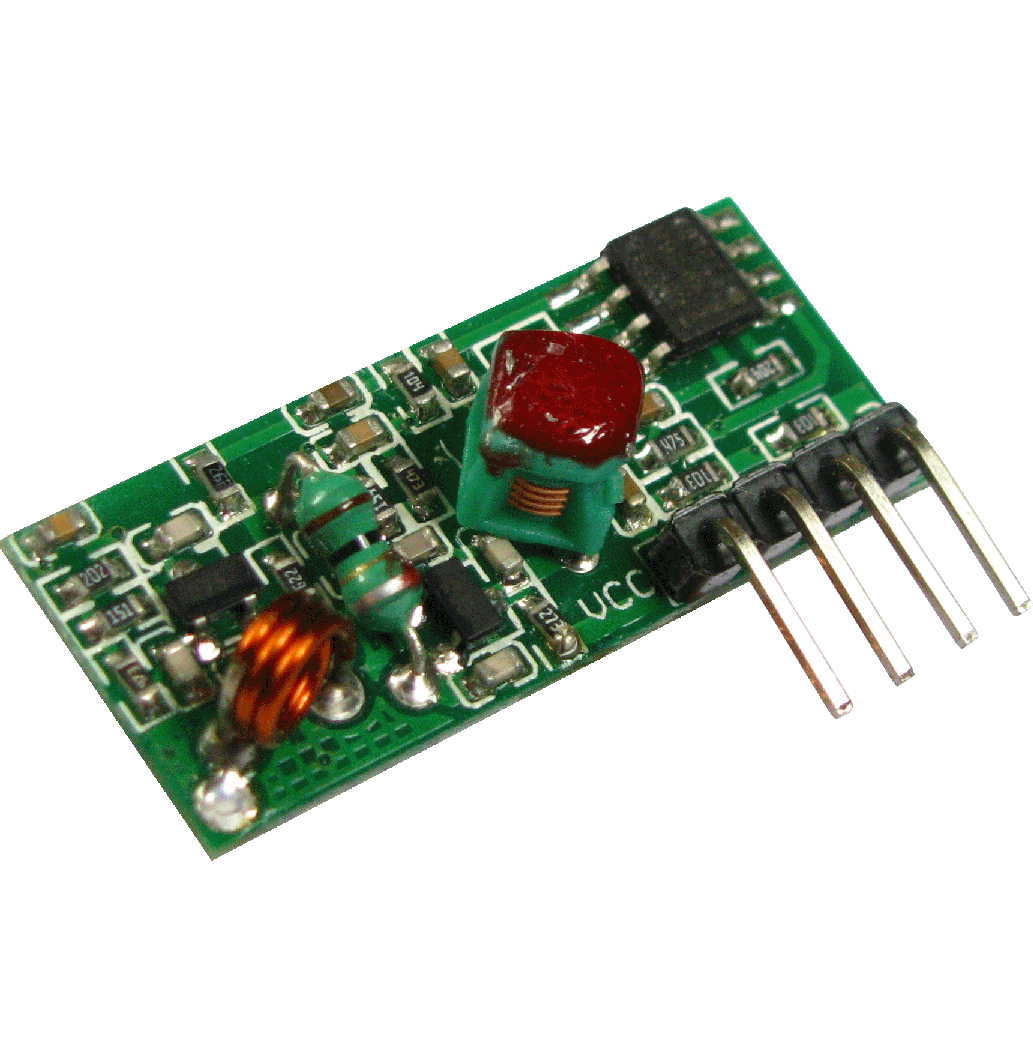
| 433MHz 接收模块 | ×1 |
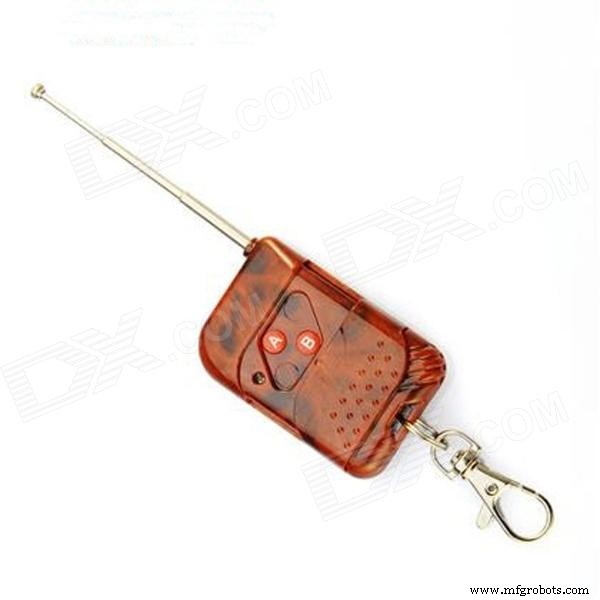
| 433MHz 发射遥控器 | ×1 |
项目概述
本项目利用 Arduino 为损坏的滑动大门(原有交流电机完好)构建自动化控制系统。核心目标:通过 Arduino、继电器、433MHz 收发模块实现大门电机的通断与正反转控制。Arduino 持续监听遥控器发射的特定编码,接收模块解码后触发继电器为电机供电,决定开门或关门动作。
遥控器工作于两个通道,各通道拥有唯一 ID。接收模块捕获 ID 后向 Arduino 发送信号,Arduino 控制继电器为电机绕组供电。
实施方法
步骤 1:电机供电方式
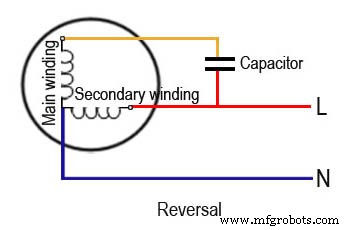
交流电机通常含主绕组与副绕组。给主绕组通电,电机正转(关门);给副绕组通电,电机反转(开门)。首先需识别各引线对应绕组。引线通常无标识,可通过试错法接交流电辨别。本项目电机为 220-240VAC,蓝色线为零线(标准色码),火线接红线时电机正转,确认为主绕组。注意:启动电容必须正确连接且良好,保证启动转矩。

步骤 2:电机停止机制
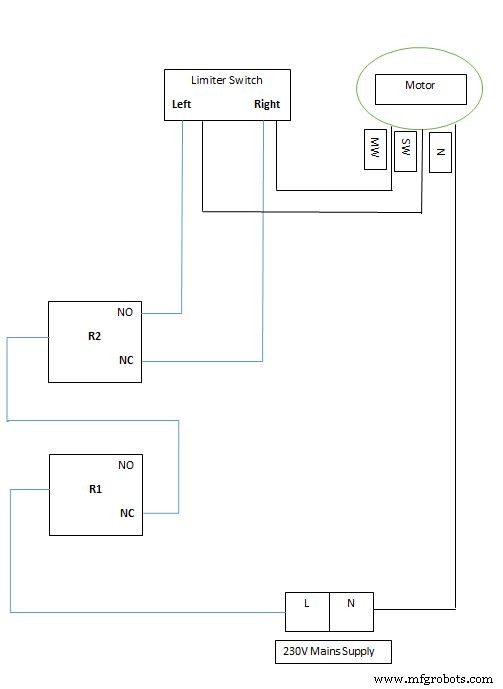
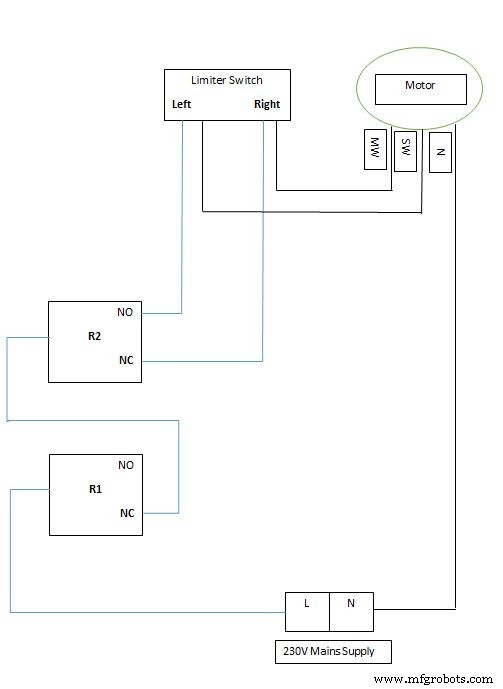
市电经行程限位开关供电给电机。大门运动到端点触发限位开关,断开电路,电机停止。
步骤 3:继电器控制电机
继电器具常开 (NO) 与常闭 (NC) 两组触点。
• 常闭路径接主绕组:系统复位或故障时,大门保持关闭状态,安全可靠。
• 常开路径接副绕组:Arduino 向继电器线圈施加 5V 信号,触点闭合,副绕组得电,电机反转。
两路互斥,避免主副绕组同时得电。此继电器 (R2) 由 Arduino 引脚 8 控制。
第二个继电器 (R1) 用于在切换方向前断开电机供电。Arduino 持续轮询接收模块,收到指令后先断电,待重新路由完成再通电反转。R1 由引脚 9 控制。
第二个继电器的必要性
若关门过程中收到开门指令,直接切换绕组会因电机反电动势产生反向电压冲击继电器触点,长期导致触点损坏。引入 R1 先断电,给系统约 10 秒重新路由时间,消除反电动势冲击,大幅延长触点寿命。
抑制电容器
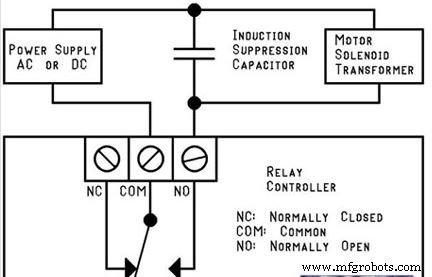
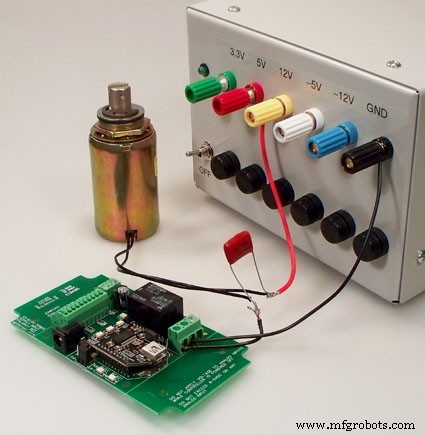
直流电机突然断电会产生负电流回路,通常用续流二极管泄放。交流电机在开关断开瞬间触点会产生高压堆积。抑制电容器(RC 吸收电路)并联在继电器触点两端,吸收高压尖峰,保护触点。
步骤 4:配置接收模块
433MHz 接收模块持续输出信号至 Arduino。发射遥控器按键时,接收模块输出整数编码,通过串口监视器可读取。高频无线穿透力强,实测有效半径约 30 英尺 (9 米)。在接收模块天线焊接长导线可适当延伸距离。

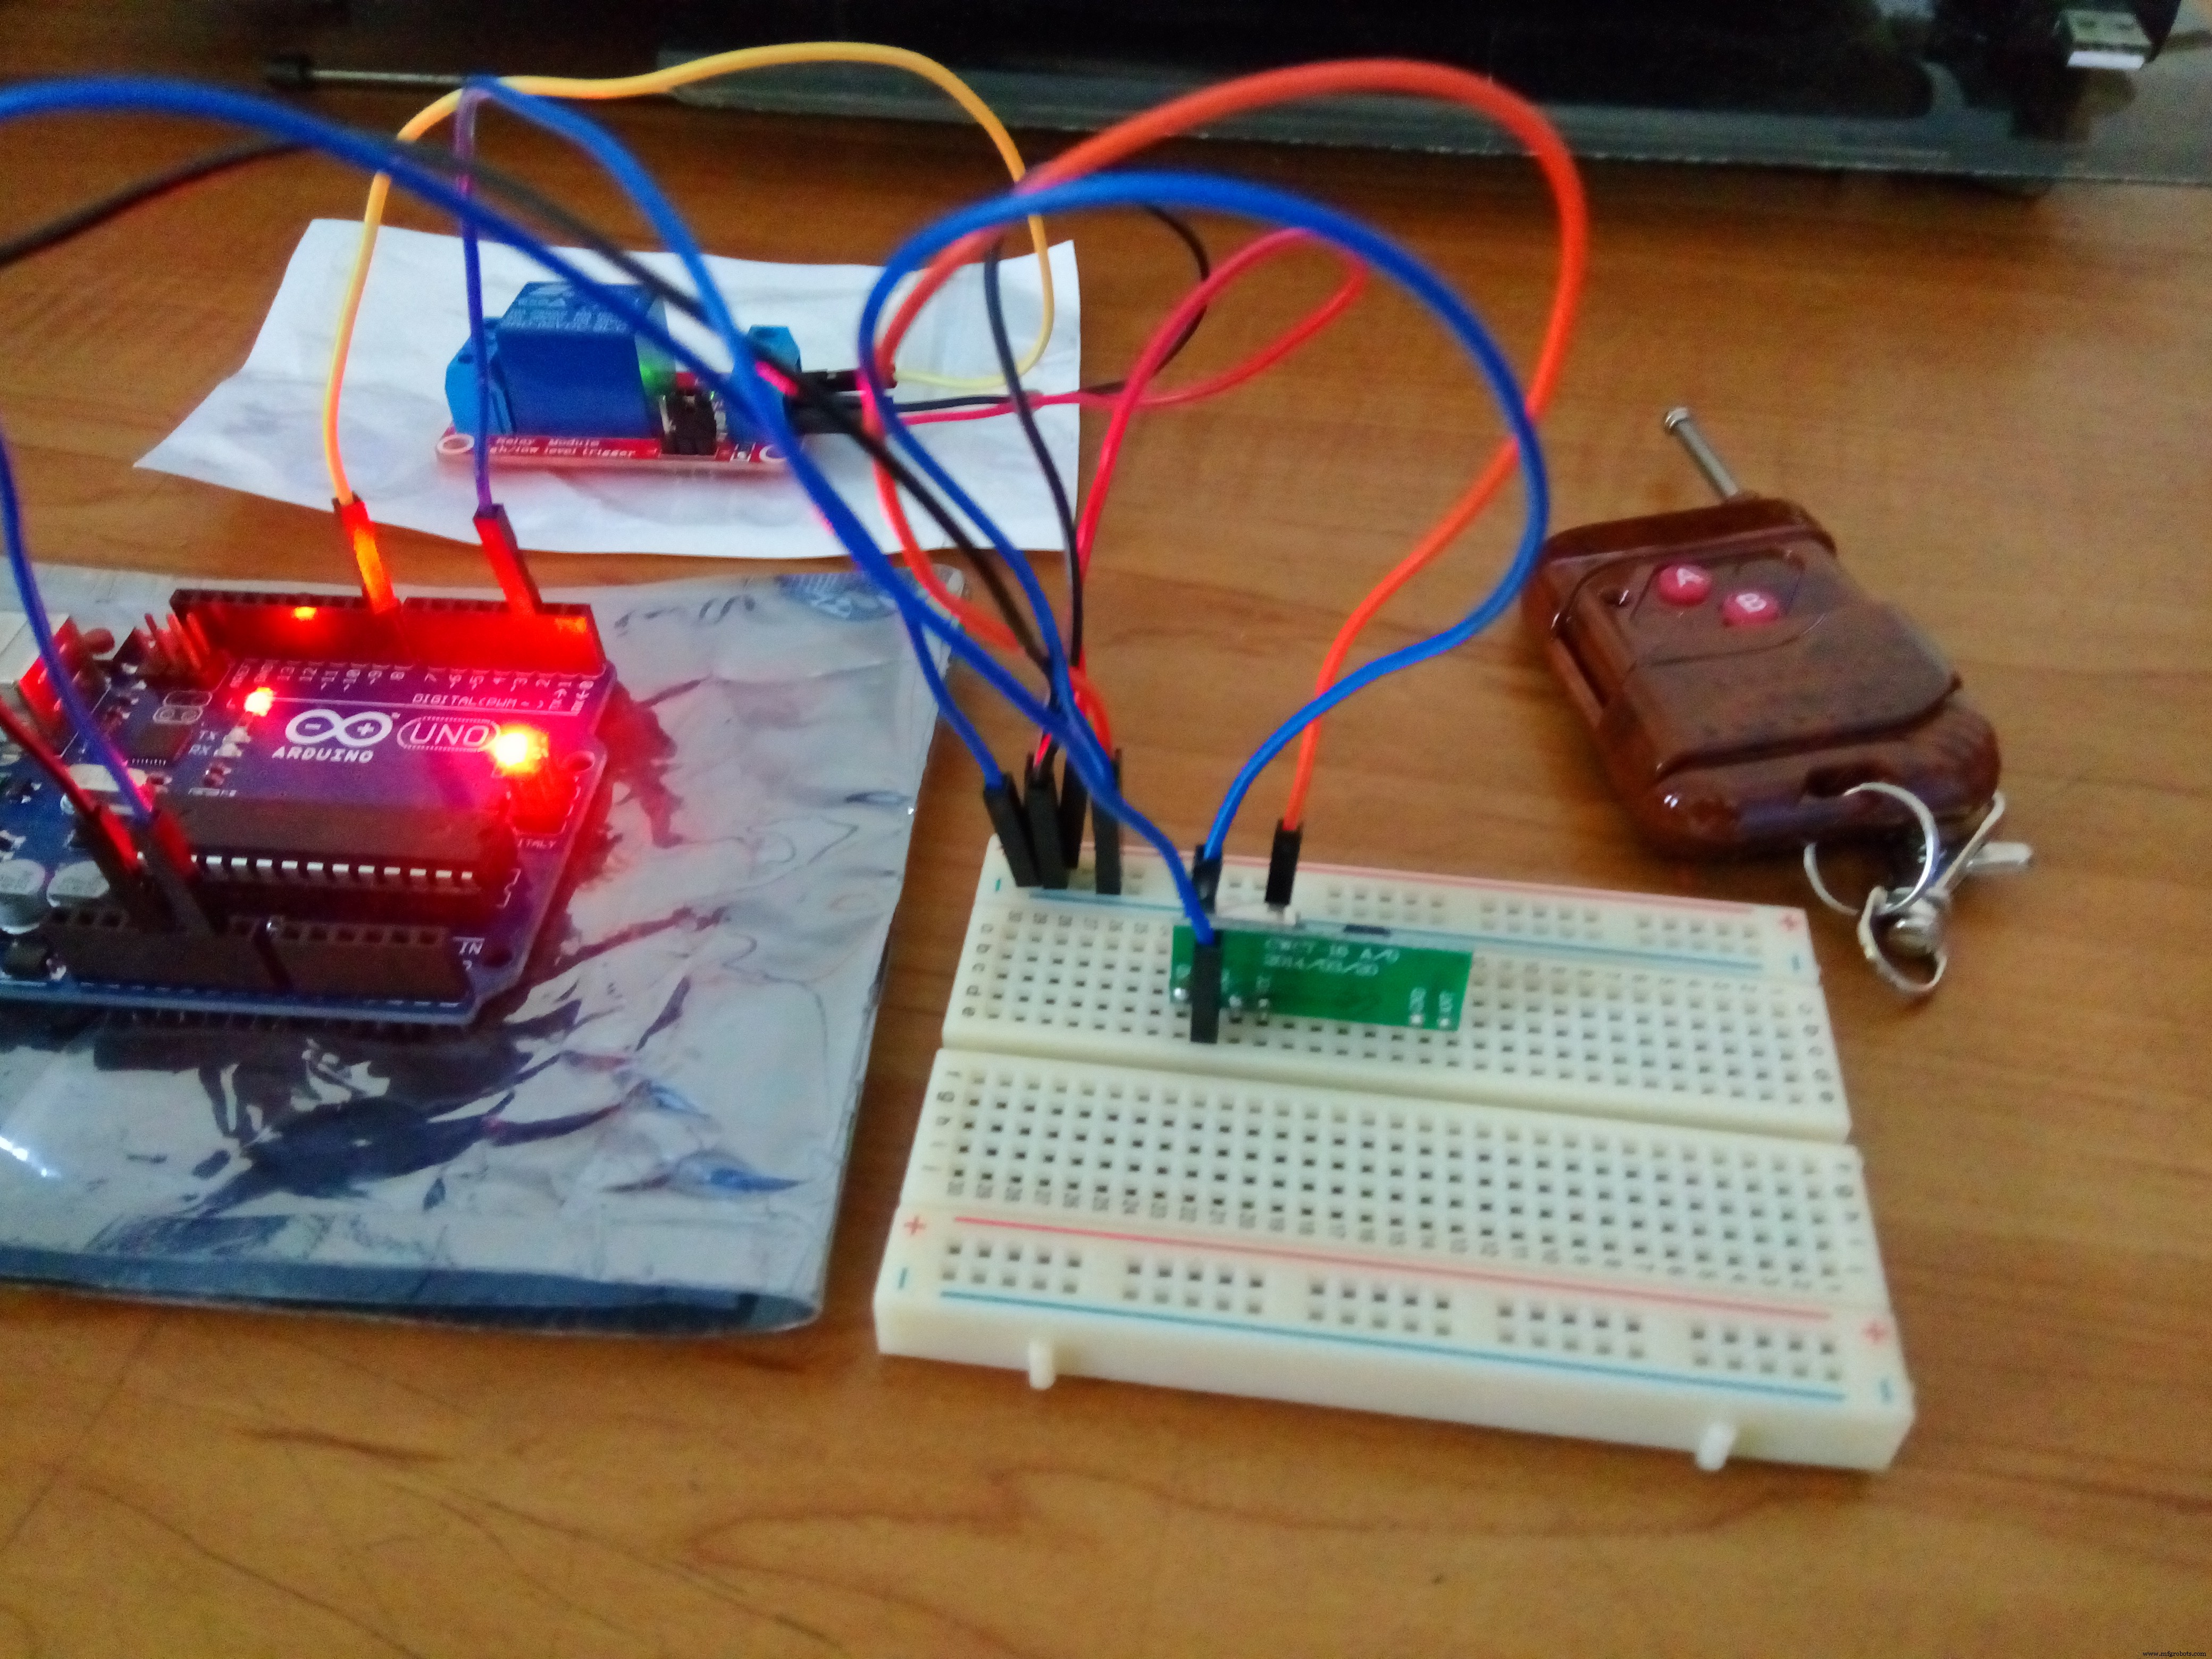
演示视频与成品照片


原理图
制造工艺