


在MATLAB/Simulink中掌握3D机器人夹爪的PID控制
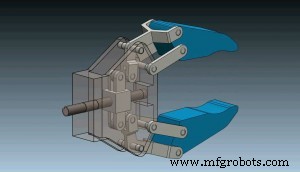
本教程将展示如何对机器人夹爪机构的3D模型进行PID控制。Simulink模型分为两个子系统:使用Simulink模块建模的直流电机子系统,和通过SimMechanics Link从SolidWorks导入的3D模型子系统。我们使用阶跃函数激活直流电机驱动夹爪,并用Simulink PID模块自动调节PID参数。 您可以观看以下视频或阅读下方文字教程。 在此下载示例Simulink模型: 在以下链接查找并下载机器人夹爪机构3D模型:
Simulink Model - PID Control
1 file(s) 538.71 KB Download
制造工艺
- 避孕药:历史、获益、风险与生产
- 莱昂内尔模型火车:历史、制造与未来
- 工业机器人:设计逻辑、制造体系与智能化未来
- 树莓派机器人实时视频流控制构建指南
- 基于 Google Coral Edge TPU 的垃圾分类机器人
- 基于 Arduino MKR1000 与 ThingSpeak 的远程 IoT 机械臂控制系统
- 进阶遥控夹爪机器人:精密抓取 DIY 指南
- 在MATLAB/Simulink中掌握3D机器人夹爪的PID控制
- SolidWorks与MATLAB/Simulink集成:分步仿真教程
- PID控制精通:核心原理与高效回路整定
- 21世纪机器人技术:分布式系统、远程呈现与太空探索
- Simulink 入门:MATLAB 面向动态系统的仿真与模型化设计工具