


优化隐藏层规模提升神经网络准确率
本文通过分类实验分析隐藏层维度如何影响神经网络性能。
学习调整感知机隐藏层如何提升准确率、缩短训练时间、保持可接受延迟——均通过Python实现和真实数据集演示。
深入前,回顾神经网络系列早期文章建立坚实基础:
- 如何用神经网络分类:什么是感知机?
- 如何用简单感知机神经网络示例分类数据
- 如何训练基本感知机神经网络
- 理解简单神经网络训练
- 神经网络训练理论导论
- 理解神经网络学习率
- 多层感知机进阶机器学习
- Sigmoid激活函数:多层感知机激活
- 如何训练多层感知机神经网络
- 理解多层感知机训练公式与反向传播
- Python实现的神经网络架构
- 如何用Python创建多层感知机神经网络
- 神经网络信号处理:神经网络设计验证
- 神经网络训练数据集:如何训练验证Python神经网络
- 神经网络需要多少隐藏层和隐藏节点?
- 如何提高隐藏层神经网络准确率
隐藏层节点数直接影响分类准确率和训练速度。实验提供数据驱动直觉,指导选择平衡速度、延迟、准确率的隐藏层规模。
Python基准测试
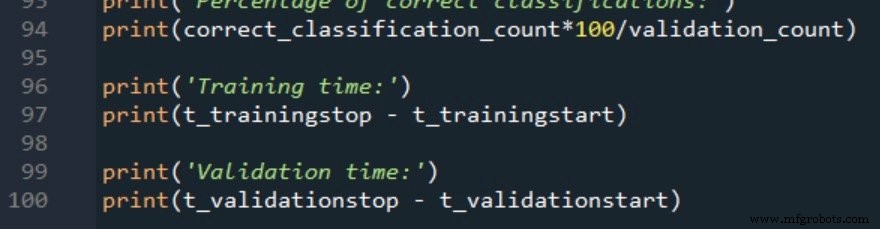
我们增强第12部分Python代码,用time.perf_counter()记录训练验证时长。计时插桩如下:
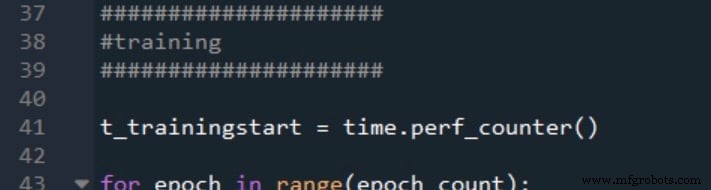
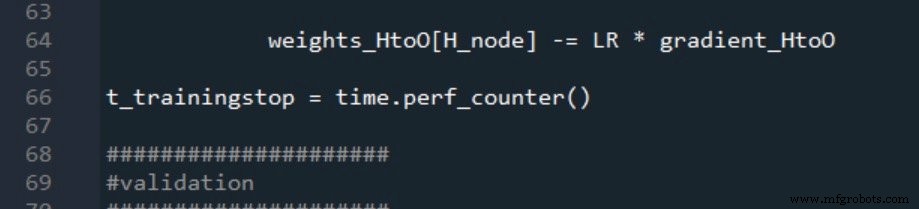
验证计时遵循相同模式:
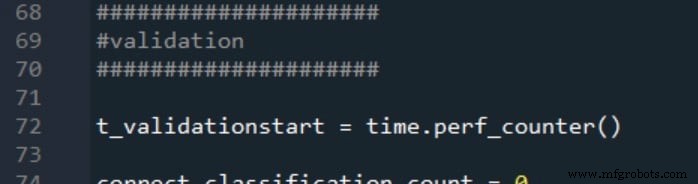
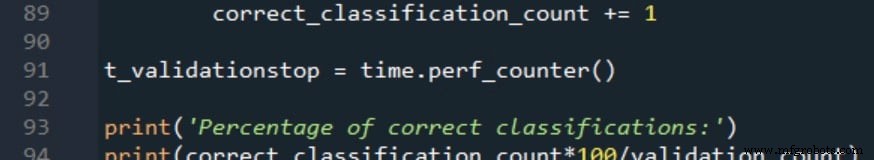
结果报告为:
训练数据与测量程序
测试二分类任务,四数值输入范围-20到+20。网络架构:4输入节点、单隐藏层、1输出节点。输入值用Excel公式生成:
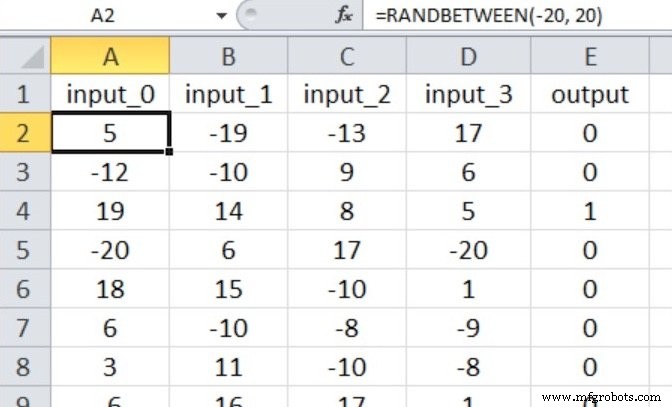
数据集规模:40,000训练样本、5,000验证样本。学习率0.1,每运行1完整epoch。每隐藏层维度测5次;报告准确率和时长为算术平均。
实验1:低复杂度问题
目标仅当前三输入>0为真;第四输入无关:
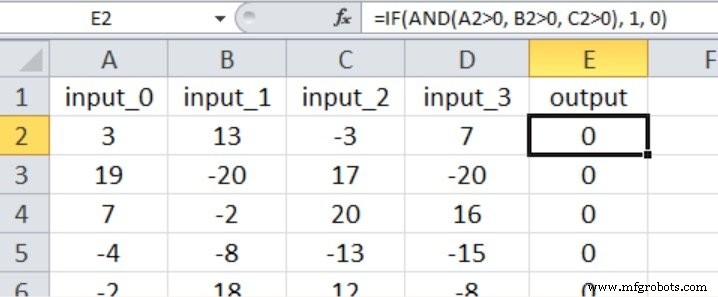
按输入规模二分之二指南,起始H_dim = 2。结果汇总:
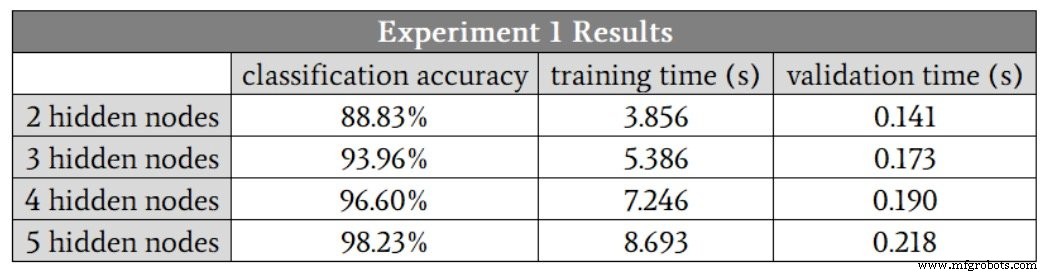
准确率随隐藏节点增至5改善,但4→5节点边际增益微弱,因4节点一次运行为异常值(88.6%)。剔除异常值显示4节点略优于5。训练时间2→4节点增1.9倍,验证时间仅增1.3倍,凸显训练为计算密集阶段。
实验2:中等复杂度问题
四输入均影响输出,比较更微妙:
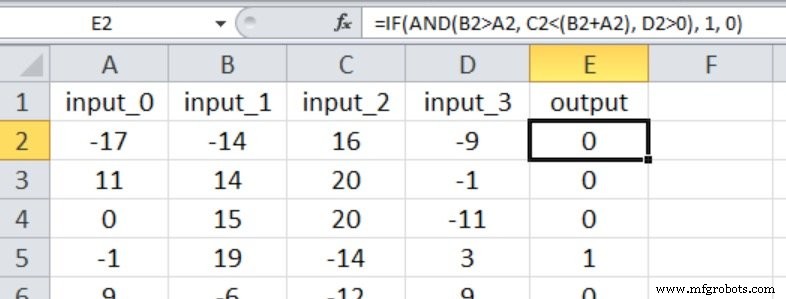
起始3隐藏节点,结果:
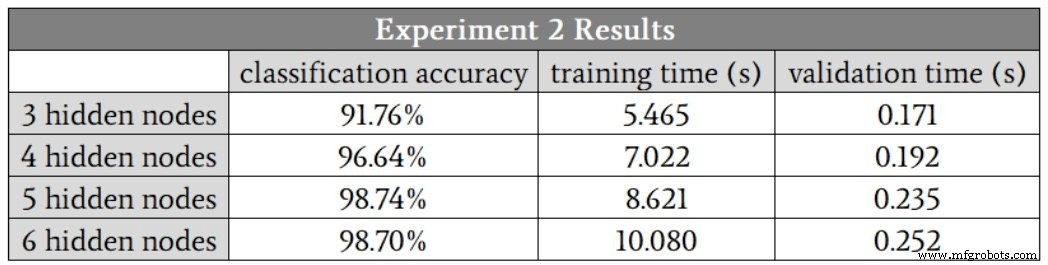
此处5隐藏节点最优,平衡准确率与速度。与实验1不同,5和6节点运行无低准确率异常值,暗示更大隐藏层赋予对训练方差的鲁棒性。
实验3:高复杂度问题
引入非线性:一输入平方、一输入开方:
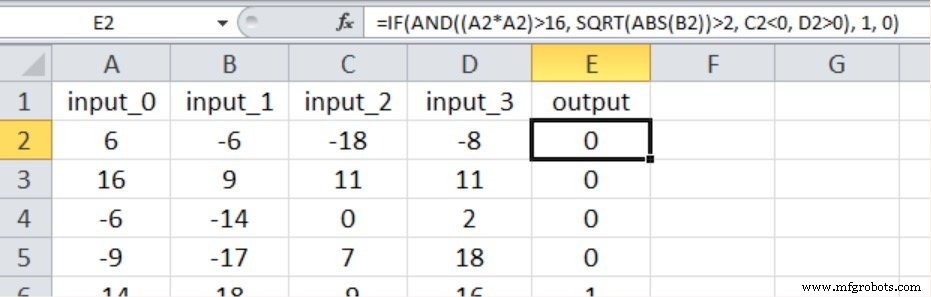
结果:
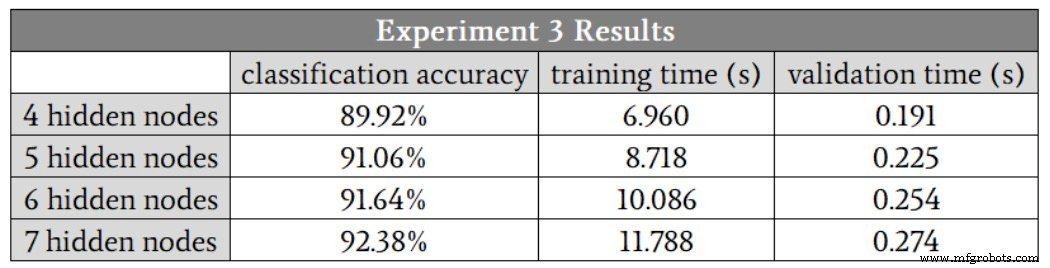
准确率较低复杂度任务下降,即使7隐藏节点。加偏置项或退火学习率可改善性能,但未验证前,推荐7节点隐藏层。
结论
实验阐明明确权衡:增大隐藏层维度通常提升准确率和稳定性,代价是更长训练时间。用此处数据驱动洞察指导构建感知机分类器的设计选择。
工业机器人
- Thomas WebTrax vs Google Analytics vs Thomas 生态:工业获客工具选型避坑指南
- 0G 网络传感器:疫苗冷链守护的低成本高可靠方案
- 选择神经网络隐藏层数与节点数的实证指南
- 用Excel生成数据训练验证Python多层感知机
- Python构建多层感知机神经网络:实战指南
- 设计灵活Python感知机神经网络:架构、偏置与激活
- 训练多层感知机:实现最优性能的经验策略
- 激光切割系统选型全指南:从功率匹配到融资税务一体化方案
- Python训练基本感知机神经网络:分步指南
- 感知机神经网络入门指南:用简单示例实现数据分类
- 连接网络如何革新现代农业
- 从硬件到应用全层守护物联网:分层安全蓝图