


机器人夹爪与末端执行器:应用场景、选型挑战与成本全解析
全方位解读末端执行器(EoAT):定义、原理、选型方法论与采购指南。
末端执行器是机器人应用的“关键一环”——直接接触工件、执行任务的末端装置。又称“末端工具”、“操作器”。选型成败直接决定机器人能否胜任应用。本文构建您的EoAT认知体系:
- 什么是末端执行器?
- 核心应用场景
- 已知选型挑战与对策
- 采购渠道
- 成本区间参考
什么是末端执行器?
安装于机器人手臂末端,直接与环境中工件交互的装置。类型繁多,典型包括:
- 机械/气动夹爪
- 吸盘系统
- 焊枪
- 电磁夹爪
- 激光头
- 视觉系统
核心应用场景映射
每个机器人方案必须配置EoAT,否则机器人“手无缚鸡之力”。典型映射:
- 夹爪/吸盘:物料搬运、拣选放置、装配、分拣
- 焊枪/激光:焊接、切割、熔覆
- 视觉系统:检测、测量、条码/OCR识别
选型实战案例:Delta机器人高速分拣铁/非铁混料。机械夹爪可行(若工件有抓取特征),但电磁夹爪可能是更优解——按材质物理特性分流。此类“工件特性-工艺需求-EoAT物理原理”三角匹配是选型核心逻辑。
已知选型挑战与对策
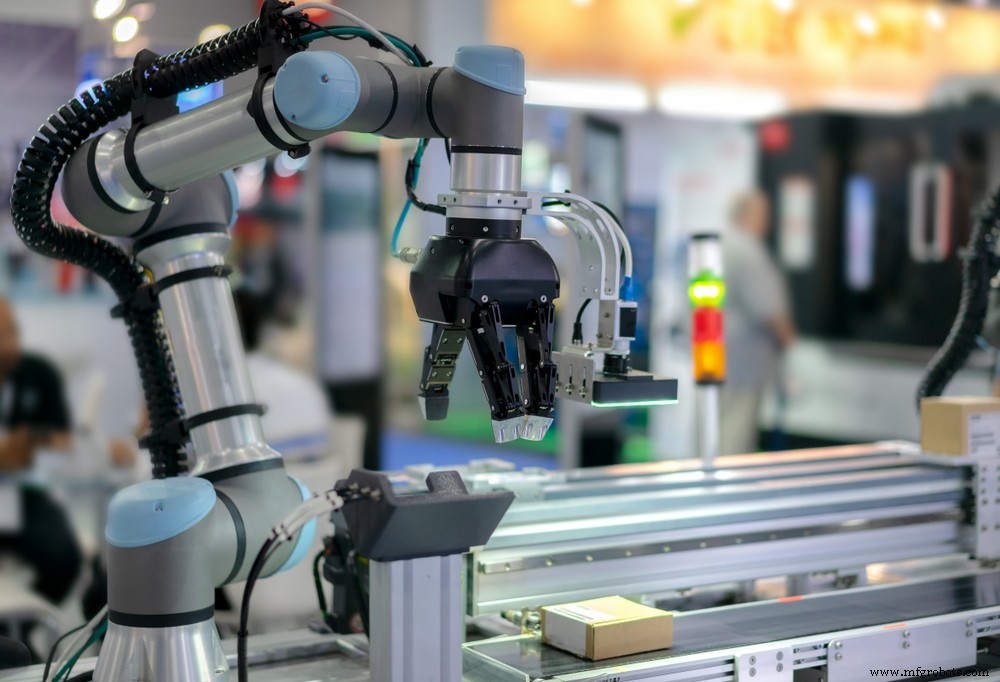
1. 选对类型:避免“能跑不能用”
类型选错后果:从效率折损到彻底失效。如焊接用机械夹爪显荒谬,但机械夹爪vs吸盘?取决于工件形状、尺寸、表面特性、重量。集成商/供应商常提供POC验证(多EoAT实测),是规避风险的黄金手段。
2. 粒度参数深度匹配
同类型下,不同厂商/型号规格差异大,需按应用细节逐项核对:
- 夹持/吸附力
- 夹爪行程
- 重复定位精度
- 自重(影响负载余量)
- 外形尺寸(干涉风险)
- 焊枪类型/功率
3. 控制接口兼容性
EoAT驱动需电源或气电混合。选型必须确认:现场是否有压缩空气?无气源选气动夹爪=坑。不同电驱动EoAT功率/协议差异,需前置验证控制系统兼容性。并非所有EoAT兼容您的机器人本体/基建。
4. 维护体系建设
按厂商建议周期维护是保护投资的红线。疏忽导致EoAT失效甚至连带损坏机器人。常规维护项:清洁、注脂、密封件更换、弹簧/轴承更换、泄漏检测。
选型存疑?独立顾问网络全程护航:从挖掘潜力项目到供应商反馈闭环。
采购渠道全景
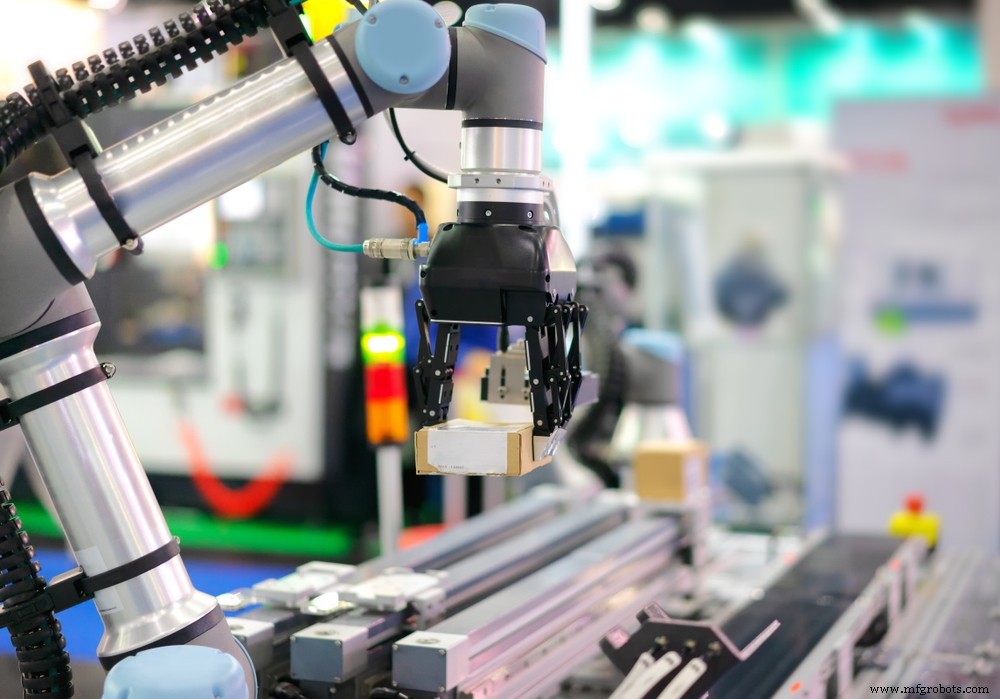
供应源三大类:机器人本体厂商、第三方零部件厂商、集成商/专业加工店。标准应用优先用原厂EoAT(兼容性最优、交付快);特殊应用需触达第三方/集成商定制开发。询价工具直连区域供应商,填写需求即刻获报价。
成本区间参考
跨度极大:
- 小型气动夹爪/吸盘:几百美元
- 复杂/大型专用夹爪:数千美元
- 大功率电磁铁、焊接系统、高端视觉系统:数万美元
EoAT成本必须纳入ROI模型,忽略将严重扭曲投资测算。投资回报计算器助您梳理自动化真实成本与收益。
工业机器人