


精通 FANUC 机器人编程:5 大专家级技巧全解析
您已决定 FANUC 机器人是您应用的最佳选择。
但编程 FANUC 的最佳方式是什么?
您真的有选择余地,还是必须使用厂商提供的默认方案?
凭借标志性的亮黄色机身,日本机器人制造商 FANUC 是企业引入机器人自动化的热门之选。
您希望充分发挥机器人潜力……这意味着要选择最佳编程方法。
为何 FANUC 默认编程方式受限
您可能认为必须使用 FANUC 提供的默认编程方法。这是常见认知,确实许多人用默认方式编程 FANUC 机器人。
FANUC 机器人有两种默认编程方法:
- TP —— FANUC 示教器使用的语言,可在示教器上编辑,以二进制文件存储。
- Karel —— 一种派生自 Pascal 的编程语言(许多工业机器人语言皆源于 Pascal),可用文本编辑器编程。
若您或团队成员有 Karel 编程经验,或擅长使用 FANUC 示教器,这些方法或许可行。
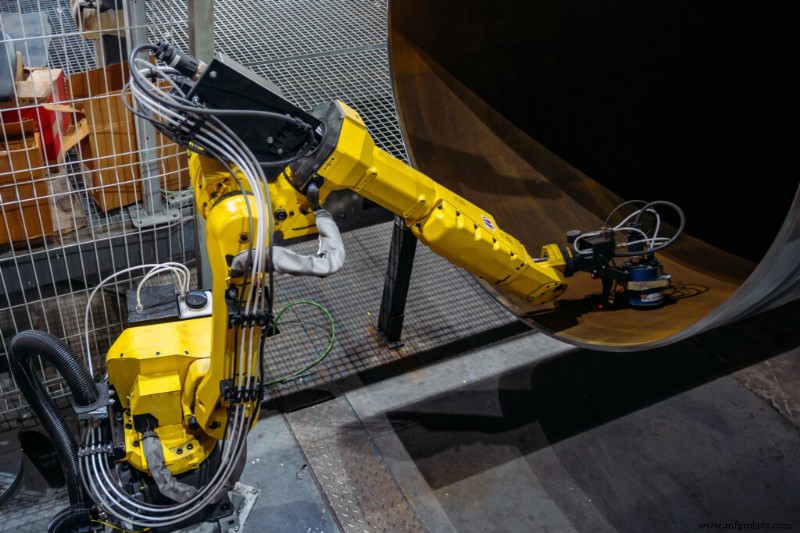
然而,默认编程方式往往比预想难用,且缺乏其他编程方法提供的强大功能。
若仅选择默认选项,您可能错失更直观、强大的编程体验。
5 种专家级 FANUC 机器人编程方法
最佳编程方式应充分发挥您现有技能,并解锁机器人全部能力。
以下 5 种方法能最大化您的技能与机器人性能:
1. 示教器编程
当然,默认编程方式被 FANUC 编程专家广泛使用。随机器人附带的示教器可访问许多核心功能。
示教器编程涉及大量按键、菜单导航,并需肉眼“点动”机器人至目标位置。编写任何规模和复杂度的程序都极其耗时,后期修改同样繁琐。
示教器编程在行家手中很强大,但最大问题是它是在线编程,耗时极长。这意味着机器人必须停产重新编程,严重降低生产率。
2. 基于文本的离线编程
您可以通过离线编程减少在线编程的负面影响。即在电脑上编写程序,完成后下载至机器人控制器。
最基础的离线编程是使用文本编辑器,以 FANUC 的 Karel 语言编码。但这要求具备丰富的 FANUC 编程经验,且无法在编写过程中调试。结果是物理机器人上的调试阶段会更长,造成类似在线编程的延迟。
3. 图形化离线编程
更好的离线编程方式是使用专用离线编程软件。您可在图形化仿真环境中创建和调试程序,无需让机器人脱离生产。
当然,不同离线编程工具易用性各异。例如,RoboDK 是一款即使无机器人经验也能上手的离线编程仿真软件。
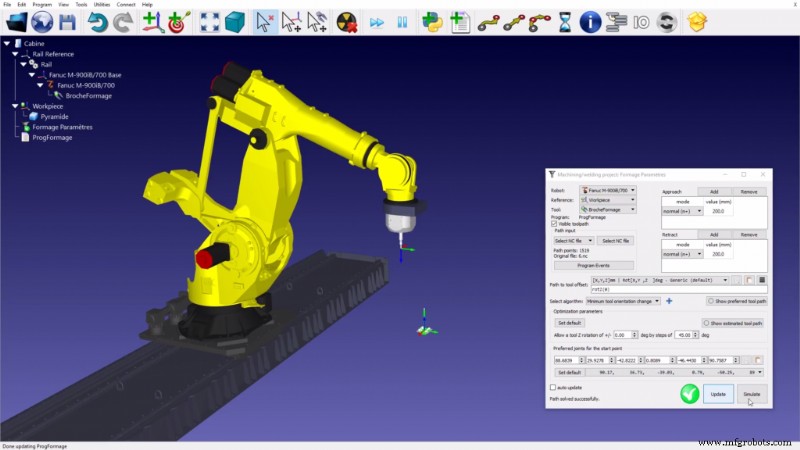
RoboDK 提供直观图形界面,并赋予传统方法没有的额外能力:专用加工向导、3D 打印功能等。
4. 使用您偏爱的编程语言
若您是经验丰富的程序员,但缺乏 FANUC 或机器人专门经验,可能想用熟悉的语言编程。
过去这很难,需编写封装库甚至网络通信库与控制器交互。但现在既可行又简单。
借助 RoboDK,您可用多种高级语言编程 FANUC,并在下载到机器人前在仿真器中测试。
5. 手持探针编程
前四种方法都要求至少懂一些几何和机器人编程。即使使用图形化离线软件,您仍需思考仿真环境与现实环境的关联。
但还有一种专家级方法,比以上所有更简单。
使用 RoboDK TwinTrack,只需用手持探针描绘机器人期望运动轨迹,机器人即可精准复现。TwinTrack 兼容离线编程,不影响生产。
哪种方法最适合您的 FANUC 机器人?
那么,哪种编程方法最适合您?
如前所述,最佳方法应充分利用您的编程技能,并解锁机器人最大能力。
当然,FANUC 自带的默认方法可能符合这些标准。
但本文列出的其他选项能让您更轻松地获取更强大的功能。您无需在示教器上无休止按按钮,也不必纠结于 Karel 语言。
若想尝试用 RoboDK 编程 FANUC,可在 RoboDK 下载页面免费获取试用版。
更多使用 RoboDK 编程 FANUC 的说明,请查阅我们的专用文档页面。
您在编程 FANUC 机器人时遇到过什么困难?欢迎在下方评论留言,或加入 LinkedIn、Twitter、Facebook、Instagram 或 RoboDK 论坛的讨论。
工业机器人
- 微处理器编程基础
- FANUC 机器人高效离线编程的 5 个关键步骤
- 精通CNC机器人编程:7步提升加工效率
- 机器人编程入门必修课:11 个核心基础全掌握
- 工业机器人编程入门指南:新手从零上手的最佳路径
- 2022机器人趋势:制造商创新自动化策略
- 发那科机器人:引领工业自动化创新
- 发那科P-250iA涂装机器人:无与伦比的覆盖、精度与效率
- Fanuc M-430iA/2F:食品行业高速拾取包装专用机器人
- 借助 ABB RobotStudio 离线编程仿真最大化投资回报
- 深度解析 Fanuc M6i 机器人:工作原理与持久耐用的秘诀
- 发那科P-50iB喷涂机器人:极致一致性与环境适应性的绿色喷涂专家