


机器人编程入门必修课:11 个核心基础全掌握
初涉机器人编程,哪些基本属性最实用?
无论您是机器人新手,还是想提升编程技能,以下 11 个机器人编程基础都是必知要点。
机器人编程常让人觉得需要机器人学位才能入门。传统工业机器人编程对新手而言晦涩难懂。
但掌握机器人基础知识并配合优秀的编程软件,您就能轻松快速上手。
以下是 11 个最实用的机器人编程基础:
1. 机器人的基本组成部件
学习编程前,先了解工业机器人的基本部件,有助于熟悉将要编程的物理实体。
例如,6 自由度工业机器人的基本部件包括:
- 操作臂
- 末端执行器
- 控制器
- 电源
- 传感器(如有)
具体组件会因机器人类型略有差异。
2. 自由度
我已介绍了机器人学的核心概念:自由度(DoF)。
机器人的 DoF 指定其可独立运动的轴数。例如,6 DoF 操作臂拥有 6 个独立可控轴。有的 DoF 是“旋转关节”(绕点旋转),有的是“直线关节”(沿线移动)。编程前熟悉目标机器人的 DoF 很有帮助。
3. 关节与末端执行器
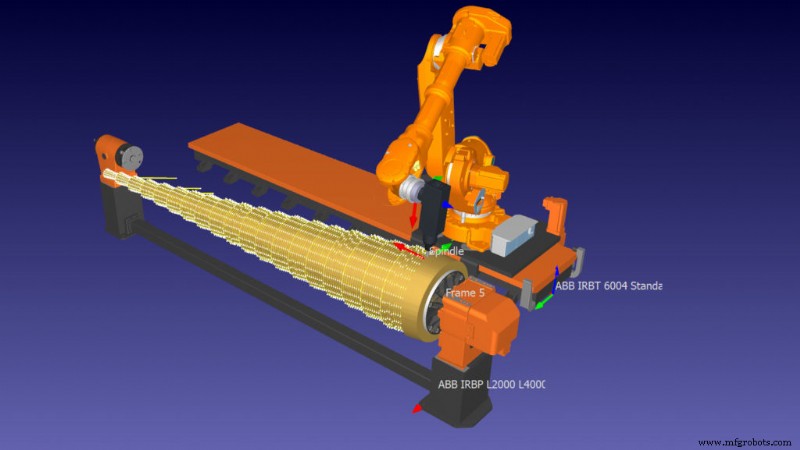
机器人“干活”的那一端称为“末端执行器”。编程时,您最常关心的是指引末端执行器到达特定位置。
要移动机器人,需发送每个 DoF 期望位置的指令。若使用 RoboDK 等软件,可直接编程末端执行器目标位置,而非指定各关节位置。
4. 姿态:位置与方向
如何指令末端执行器去往目标位置?
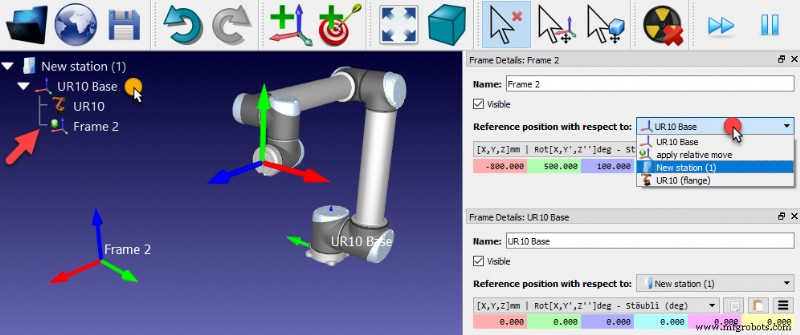
机器人末端执行器(或您编程的任何其他位置)的位置和方向合称为“姿态”。程序中机器人将移动到的每个位置都需指定姿态。编程中最常用的姿态表示方法是欧拉角。
详情请见我们的文章《机器人欧拉角:核心入门指南》。
5. 工具中心点 (TCP)
编程时最关注末端执行器姿态,常用工具中心点(TCP)指代工具的操作中心。
不同末端执行器的 TCP 示例:
- 胶枪 —— TCP 可设在枪嘴尖端。
- 夹爪 —— TCP 可设在夹爪手指中心。
- 焊枪 —— TCP 可设在距枪尖几毫米处,即火焰最热区域。
作为程序员,您可根据实际情况决定机器人 TCP 的最佳位置。
6. 运动学
机器人学中较具挑战性的一环是运动学,即机器人的几何结构排布,通常用庞大的方程或算法表示。
正运动学方程回答:“若将机器人关节设为特定位置,TCP 将落在何处?”
逆运动学算法回答相反问题:“若希望 TCP 到达某姿态,关节需设为何位置?”
有了优秀的机器人编程软件,您可能无需自行推导运动学,但理解基本概念大有裨益。
7. 关节限位
运动学方程用纯几何数学描述机器人,但物理机器人往往无法达到几何允许的所有位置。
编程中引入关节限位,将机器人关节运动限制在物理可达范围内。它们告诉程序:“该关节不能超过此角度。”
8. 运动类型
编程时可指令机器人执行不同类型的运动。
基本 3 种运动:
- 关节运动 —— 快速、粗略运动,各关节尽可能快地到达目标位置。为避免碰撞,关节运动仅适用于机器人在自由空间移动时。
- 直线运动 —— 受控的两点间直线运动。机器人速度较慢,但不会引入无用碰撞。
- 圆弧运动 —— 类似直线运动,受控沿圆弧路径移动。
9. 仿真与离线编程
编程机器人有多种方式,包括直接使用机器人厂商提供的(通常复杂的)编程语言“亲自下场”。
仿真与离线编程提供了更简易的方法。您不直接编程物理机器人,而是用直观指令编程机器人仿真模型,软件再将程序转换为物理机器人可理解的代码。
10. 后处理器
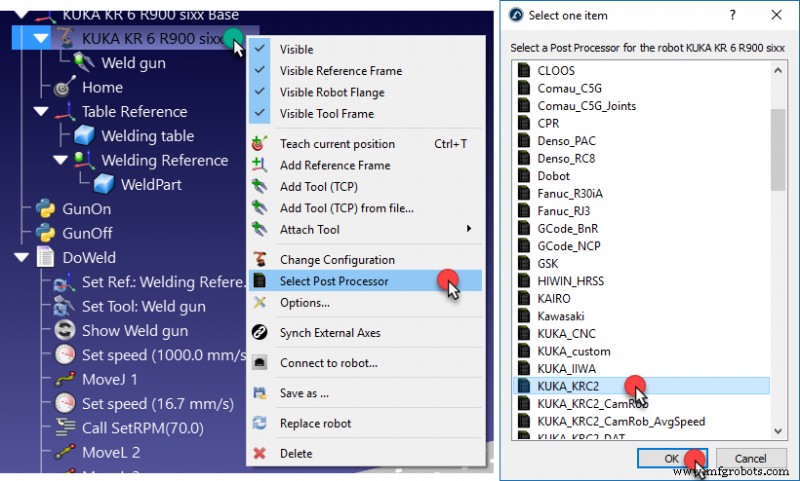
离线编程软件中将机器人程序转换为特定控制器代码的部分称为后处理器。软件通常为每个机器人品牌配备不同后处理器,有时不止一个。
详情请见《机器人后处理器:你需要知道的一切》。
11. 调试
无论使用何种编程方法,调试都是必备基本功。必须在让机器人投入生产前,调试程序确保其按预期运行。
离线编程提供额外调试步骤:您先在仿真模型上编程调试,再下载到物理机器人,从而降低出错风险。
若想立即开始机器人编程,可在此下载 RoboDK 免费试用版。
您希望在机器人编程的哪些基础方面获得帮助?欢迎在下方评论留言,或加入 LinkedIn、Twitter、Facebook、Instagram 或 RoboDK 论坛的讨论。
工业机器人
- TPU柔性耗材全攻略:特性、应用、打印技巧与常见问题
- 解读机器人编程:三大主流方法详解
- 远程监控、编程与预测性维护如何重塑工业机器人
- 关节机器人:工业领域最通用六轴机器人的终极指南
- 笛卡尔机器人:高级自动化的可扩展解决方案
- SCARA机器人:多功能高速工业自动化终极指南
- 何时投资机器人编程工具最划算?5 大信号助您决策
- 工业机器人编程入门指南:新手从零上手的最佳路径
- 如何选择最佳拾取机器人软件实现高效自动化
- 发那科P-250iA涂装机器人:无与伦比的覆盖、精度与效率
- Motoman K6 六轴精密架构:齿轮、伺服、电池、走线与腕单元
- 借助 ABB RobotStudio 离线编程仿真最大化投资回报