


工作空间可视化选型指南:购买前精准判断机器人空间适配性
如何在购买前判断机器人是否满足任务空间需求?
即使按常规规格和指标筛选后,您可能仍存疑虑。
机器人会不会太大,放不下您可用的空间?
选小一点的机器人,能否覆盖任务所需的所有区域?
有没有办法优化机器人尺寸以达到最高效率?
购买特定机器人前,很难想象它在您设施中的实际表现。您可以看遍 YouTube 视频、读完所有数据手册、参观他人工厂……
若不看机器人如何适配您的具体任务,选型有时沦为猜谜游戏。您尽力计算,然后只能碰运气。
或过度保守,白白浪费大量地面空间给并不需要那么大空间的机器人。
或许您已阅读我们的《制造业机器人选型指南》。
您确定了所需机器人类型、末端执行器、配件。根据负载和重复精度筛选出备选机器人。用我们的工具选定了看似合理的臂展范围。
但您仍无法直观呈现每个机器人将占据的完整空间。
为何难以想象机器人占用空间
机器人的难点在于其高度动态性。
以数控机床为例,您在展会上走到机床前,就能确切知道它在车间占多大空间。机床全尺寸易计算——基本是个大长方体。
机器人占用空间不那么简单。除机器人本体物理尺寸外,还包含末端执行器运动时能到达的所有位置组成的扩展空间,称为机器人的“工作空间”。
大多数 6 自由度工业机器人工作空间近似球体。Delta 机器人工作空间呈复杂 3D 弧形。SCARA 机器人工作空间呈圆柱形。
仅凭外观很难判断机器人工作空间长什么样。
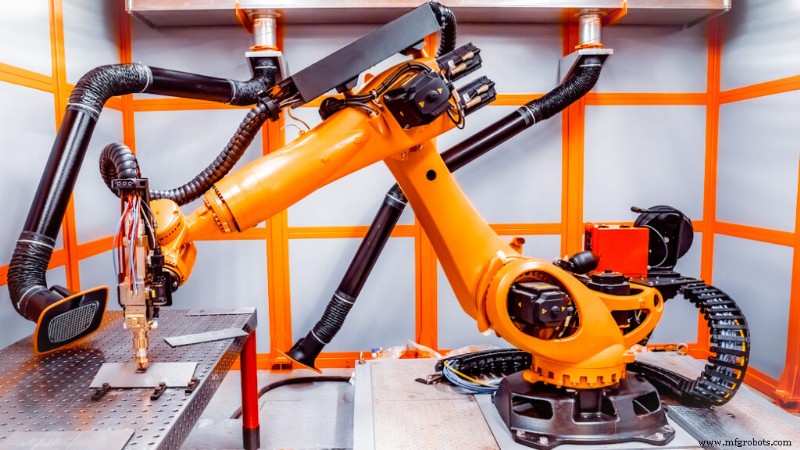
如何确保备选机器人的工作空间适配您的需求?
工作空间可视化助您做出更优决策
幸好,有方法能在选型前直观查看机器人工作空间并评估其对具体任务的影响。
工作空间可视化工具可将机器人工作空间外边界渲染为 3D 形状。在 RoboDK 中,该空间显示为机器人模型周围的灰色轮廓。
您可利用此功能辅助决策,选出最适合任务的机器人。
通过创建应用虚拟模型,您可快速切换不同机器人型号(无需编程任务本身),用工作空间可视化查看各机器人是否最适配需求。
基于工作空间找到适配任务的机器人后,再在仿真中编程应用,确认所选机器人真能胜任。
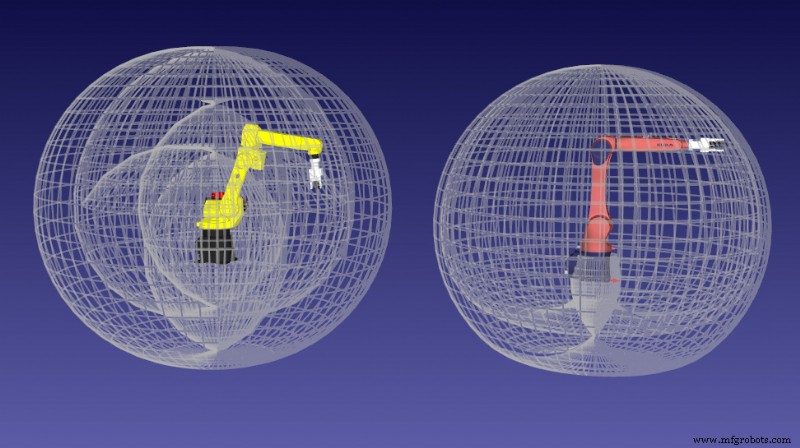
工作空间可视化原理
查看机器人数据手册,通常能看到工作空间的基本图示:往往是一个侧视图和一个俯视图。
这些图有帮助,但不够。
工作空间可视化本质是此类图示的 3D 版本。它通过算法遍历机器人所有关节可能位置,将末端执行器结果位置映射为 3D 形状生成。
因在 3D 中计算,它比仅看数据手册提供更全面的机器人能力视角。
添加末端执行器的影响
对机器人的更改有时也影响工作空间。例如添加末端执行器,其尺寸会改变工作空间大小甚至形状。在 RoboDK 中,您可选择查看带/不带末端执行器的工作空间。
每当给机器人添加末端执行器,最好用工作空间可视化功能查看其影响。
如何开始使用工作空间可视化
在 RoboDK 中,用工作空间可视化辅助选型非常简单。
查看任意机器人工作空间的步骤:
- 从 RoboDK 庞大机器人库加载机器人模型。
- 在程序树中右键点击机器人,打开属性面板。
- 进入 WorkSpace 部分,选择查看机器人本体(从法兰盘)或带当前工具的工作空间。
- 现在可看到机器人周围可视化的工作空间。
当然,您不限于同时只看一个机器人工作空间。可加载多台机器人对比工作空间。
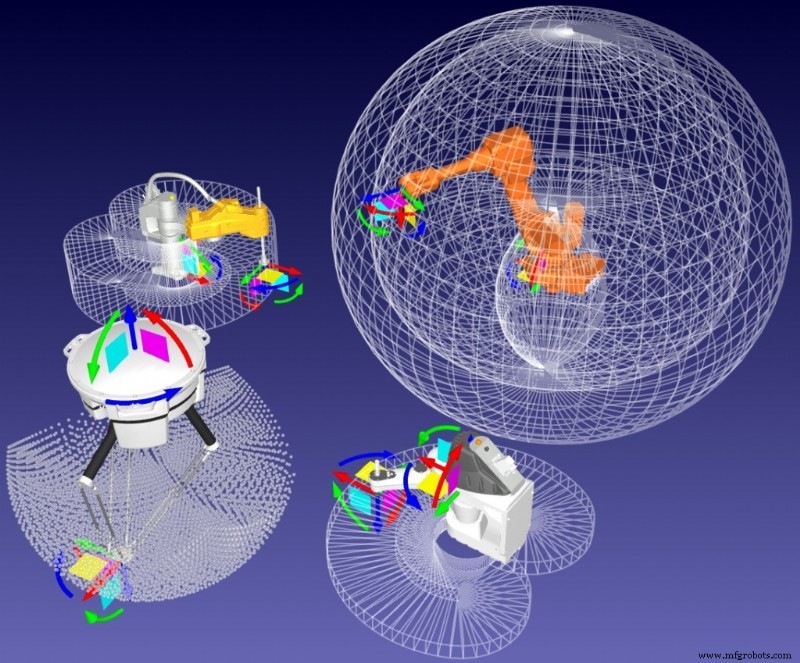
这在在两款机器人间抉择时很有用。也适用于单任务多机器人协作时,查看工作空间如何交互重叠。
工作空间可视化如何助力您的机器人部署?欢迎在下方评论留言,或加入 LinkedIn、Twitter、Facebook、Instagram 或 RoboDK 论坛的讨论。
工业机器人