


杜绝焊接机器人“盲目修点”:三步定位法精准溯源缺陷根因
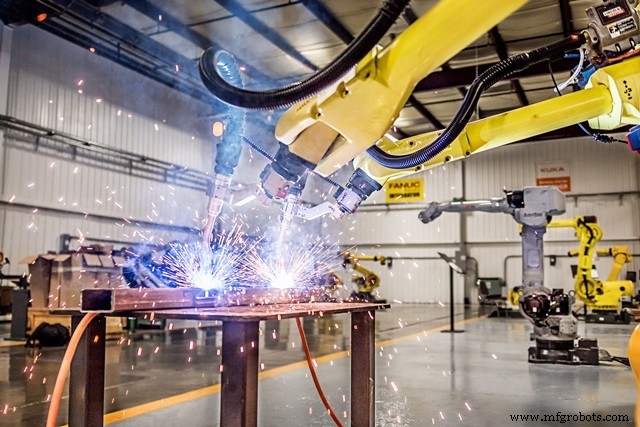
焊接缺陷高发时,操作员本能想“修点位”——千分级重复精度的机器人点位若漂移,必是系统某环节发生变化。盲目修点治标不治本,反引入新误差。
三步溯源法:拒绝盲目修点
- 系统级排查:机器人/工具/工件/工装——谁变了?
- 基准零点验证:跑至编程基准零点,验证机器人本体对准度。击中→工具/工件/工装问题;未中→工具尖偏移/腕部支架松动
- 母件复核:仅用于编程验证的未焊母件上跑程序。全中→工装/工件定位偏移;全偏→外部定位系统漂移
收益
杜绝盲目修点习惯,大幅提升设备稼动率与运行稳定性。
RobotWorx:焊接机器人运维智库
联系我们获取更多运维最佳实践与专家支持。
工业机器人